


Von Yasmin Elkalish
Ein Schubprüfstand ist unerlässlich, um den Schub, das Drehmoment, die Drehzahl und den Wirkungsgrad Ihres Antriebssystems zu testen. Die Integration von Sensoren in Ihre Tests bietet eine weitere Optimierungsebene, die Ihre Leistung auf die nächste Stufe heben kann.
In der unbemannten Luftfahrt ist gut dokumentiert, dass die Erfassung von Daten externer Sensoren eine Herausforderung darstellen kann [1]. Um diese Probleme anzugehen, haben wir eine neue Softwarefunktion namens „Input Transformations“ entwickelt. Diese Funktion ermöglicht es Ihnen, externe analoge Sensoren an alle unsere Flight Stand-Produkte anzuschließen, sodass Sie Sensordaten nahtlos mit Ihren Antriebswerten integrieren können.
In diesem Artikel zeigen wir, wie Sie analoge Sensoren an Ihren Flight Stand anschließen, stellen Anwendungsfälle vor, die die Vorteile zusätzlicher Sensoren hervorheben, und gehen auf einige der Herausforderungen ein, denen Sie bei Tests begegnen könnten.
Inhaltsverzeichnis
- So schließen Sie externe Sensoren an Ihren Flight Stand an
- Welche externen Sensoren Sie zur Prüfung Ihres Antriebssystems verwenden sollten
- Herausforderungen bei Tests mit externen Sensoren
So schließen Sie externe Sensoren an Ihren Flight Stand an
In diesem Abschnitt erklären wir, wie Sie externe Sensoren an Ihren Flight Stand anschließen. Wir zeigen anhand eines Schallsensors, wie Sie die Messung des Propellergeräuschpegels nutzen können, um ein leiseres Flugerlebnis zu optimieren.
Wenn Sie lieber eine Video-Demonstration sehen möchten, schauen Sie zu, wie wir den Sensor an unseren Flight Stand 15anschließen:
Konkret messen wir die von einem Antriebssystem (Xoar 26-Zoll-Propeller + AXI 8110 Motor) erzeugten Dezibelwerte, indem wir einen SEN0232 Schallpegelmesser an unseren Flight Stand 15 Pro Schubprüfstand anschließen. Diese Sonde wird mit einer 5-V-Spannung betrieben und misst Schallpegel im Bereich von 30 dBA bis 130 dBA.
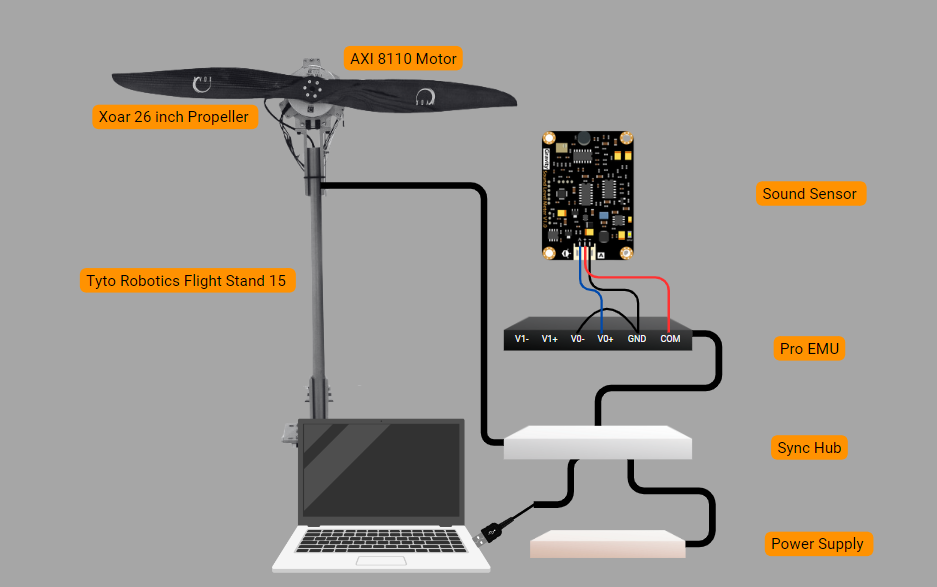
Abbildung 1: Der Flight Stand Testaufbau
Sie können verschiedene Sensorpositionen und Motor-/Propeller-Kombinationen testen, um festzustellen, welche Konfiguration den Lärmpegel minimiert.
Schritte zum Anschließen des Sensors:
In der Flight Stand-Software:
- Überprüfen Sie, ob die Flight Stand-Hardware über USB angeschlossen ist.
- Navigieren Sie zum Tab „Input Transformations“.
- Klicken Sie auf „Add new transformation“.
- Unter „Name“ können Sie einen Alias für den Sensor eingeben (z. B. „Sound Sensor“).
- Wählen Sie Ihren Einheiten-Typ oder wählen Sie „Custom units“ und geben Sie „dB“ für Dezibel ein.
- Weisen Sie den allgemeinen analogen Spannungseingang der Variable „a“ zu.
- Geben Sie im Feld „Formula“ die im Datenblatt des Sensors angegebene Umrechnungsformel ein, in unserem Fall: a * 50: Dezibelwert (dBA) = Ausgangsspannung (V) × 50
-
Geben Sie die Systemgrenzen anhand der Datenblattspezifikationen ein, um eine automatische Motorabschaltung auszulösen, wenn der Schallpegel den definierten Bereich überschreitet.
-
Klicken Sie auf „Save“

Ergebnisse
Nach der Analyse zeigen die untenstehenden grafischen Ergebnisse, dass dieses Antriebssystem bei maximalem Gashebel von 1500μs und 1099,45 U/min einen Lärmpegel von 76,18 dB erzeugt. Wir entscheiden dann, ob dies ein akzeptabler Lärmpegel ist, und falls nicht, können wir mit der Prüfung anderer Antriebskombinationen fortfahren, um einen niedrigeren Lärmpegel zu erreichen.


Dieses Beispiel für den Anschluss analoger Sensoren an Ihren Flight Stand zeigt das Potenzial externer Sensoren, die Entwicklung von Antriebssystemen erheblich zu verbessern.
Warum sollten externe Sensoren zur Prüfung von Antriebssystemen verwendet werden
Sensordaten können entscheidend sein, um fundierte Entscheidungen im Zusammenhang mit der UAV-Entwicklung zu treffen. Die zusätzlichen Daten, die Sensoren liefern, können zur Entwicklung effizienterer, zuverlässigerer und sichererer UAVs führen.
Hier sind einige Gründe, externe Sensoren in Ihren Testaufbau zu integrieren:
Um zusätzliche Leistungsdaten zu sammeln
Effizienz ist eine der wichtigsten Kennzahlen zur Bewertung der UAV-Leistung. Hier sind einige handelsübliche Sensoren, die Ihnen helfen können, eine höhere Effizienz zu erreichen:
- Zylinderdrucksensoren: Die Überwachung von Zylinderdruckschwankungen ermöglicht es Ihnen, Ihr Kraftstoff-Luft-Gemisch fein abzustimmen und die Leistung von Antriebssystemen mit Verbrennungsmotoren zu verbessern.[3]
Abbildung 4: Kistler piezoelektrischer Drucksensor Typ 6125C
- Thermosensoren: Die Überwachung der Temperatur kritischer Komponenten verhindert Überhitzung, verringert das Risiko umweltbedingter Gefahren durch Hitze und stellt sicher, dass das Antriebssystem seine Umgebung nicht negativ beeinflusst.[5] Beachten Sie, dass der Tyto Robotics-Temperatursensor direkt an die Kraftmesseneinheit angeschlossen werden kann.

Abbildung 5: Tyto Robotics PT-100-Temperatursensor
Um die Zuverlässigkeit zu verbessern
Die Leistung mit externen Sensoren anhand von Umwelteinflüssen zu testen, hilft, Abweichungen vorherzusagen, wenn die UAV unter realen Bedingungen eingesetzt wird. Beispiele für solche Sensoren sind:
- Feuchtigkeitssensoren: Tests mit verschiedenen Feuchtigkeitsstufen können Ihnen helfen festzustellen, wie Sie eine gleichbleibende Schubkraft unter unterschiedlichen Umweltbedingungen aufrechterhalten können.[4]

Abbildung 6: B+B Sensors HYTE-ANA-1735 Kalibriertes Feuchtigkeitsmodul
- Luftgeschwindigkeitsmessgeräte: Die Messung der Luftströmung um das Antriebssystem kann Ihnen helfen, Bereiche mit laminarer und gestörter Strömung zu identifizieren, was zu Designanpassungen führt, um den Luftwiderstand zu verringern und die Manövrierfähigkeit zu verbessern.

Um Lärm zu messen
Sie können externe Sensoren auch verwenden, um das Betriebsrisiko zu verringern, insbesondere bei speziellen UAV-Fluganwendungen wie in der Landwirtschaft, im Militär und in der Logistik. Zum Beispiel:
- Schallsensoren: Die Überwachung von Lärmpegeln hilft, übermäßige Lärmbelastung und potenzielle mechanische Probleme zu erkennen und sicherzustellen, dass das Antriebssystem innerhalb umweltverträglicher Lärmgrenzwerte arbeitet. Lesen Sie mehr darüber, wie Lärm mit der Propellerleistung zusammenhängt.

Herausforderungen bei Tests mit externen Sensoren
Die Prüfung von Antriebssystemen mit externen Sensoren bringt mehrere Herausforderungen mit sich, die angegangen werden müssen, um eine genaue und zuverlässige Datenerfassung zu gewährleisten.
- Interferenzen und Lärm: Antriebssysteme erzeugen elektromagnetische Interferenzen (EMI) und mechanische Vibrationen, die die Genauigkeit externer Sensoren beeinträchtigen können.[6] Stabilisierungstechniken müssen in Betracht gezogen werden, um diese Effekte zu minimieren und zuverlässige Sensormessungen zu gewährleisten.
- Datenintegration: Die Integration von Daten mehrerer Sensoren kann komplex sein.[6] Um sicherzustellen, dass die Datenerfassung korrekt interpretiert wird, sind fortschrittliche Softwarealgorithmen und Datenverarbeitungsfunktionen erforderlich.
- Haltbarkeit: Externe Sensoren, die bei Antriebstests eingesetzt werden, müssen harten Betriebsbedingungen standhalten, einschließlich hoher Temperaturen, Vibrationen und möglichen Stößen.[1]
Wie unsere Flight Stands diese Probleme lösen:
- Solid-State-System: Unsere Monoblock-Kraftmesszelle reduziert Vibrationen, die die Genauigkeit der Datenerfassung gefährden.
- Nahtlose Datenintegration: Die Flight Stand-Software synchronisiert die Datenerfassung präzise mit einer Abtastrate von bis zu 1.000 Hz und ermöglicht so eine nahtlose Datenintegration.
- Benutzerdefinierte Formeln: Die Software unterstützt benutzerdefinierte Formeln, um jeden zu testenden Algorithmus abzubilden, sodass Sie die Sensoren verwenden können, die Ihren Betriebsbedingungen entsprechen.
Wenn Sie weitere Fragen haben, zögern Sie nicht, uns unten einen Kommentar zu hinterlassen.
Referenzen
[1] Balestrieri, E., Daponte, P., De Vito, L., & Lamonaca, F. (2021). Sensors and Measurements for Unmanned Systems: An Overview. Sensors (Basel, Switzerland), 21(4), 1518. https://doi.org/10.3390/s21041518
[2] Ghazali, M. H. M., & Rahiman, W. (2022). An investigation of the reliability of different types of sensors in the real-time vibration-based anomaly inspection in drones. Sensors, 22(16), 6015. https://doi.org/10.3390/s22166015
[3] Ratiu, S., Popa, G. N., & Alexa, V. (2010). Monitoring of the pressure inside the cylinder for an internal-combustion engine. ResearchGate. https://www.researchgate.net/publication/228874236_Monitoring_of_the_pressure_inside_the_cylinder_for_an_internal-combustion_engine
[4] Mikhelashvili, L., Barash, Y., Kiviniski, I., Gortinsky, L., & Neudachin, K. (2024). Formation and optical properties of LSPR-active nanowires: Role of substrate and environmental conditions. Journal of Physics: Condensed Matter, 36(10), 105703. https://doi.org/10.1088/1361-6463/ad60d8
[5] Tyto Robotics. (n.d.). How to check electric motor temperature sensor. Tyto Robotics. Abgerufen am 1. August 2024.
[6] Dewesoft. (n.d.). What is sensor fusion? Dewesoft Blog. Abgerufen am 2. August 2024, von https://dewesoft.com/blog/what-is-sensor-fusion