


Von Lauren Nagel
Unsere Flight Stand Schubprüfstände ermöglichen es Ihnen, Daten in beliebiger Auflösung von 1 bis 1.000 Hz zu exportieren. Dies ist eine leistungsstarke Funktion, die viele Möglichkeiten für Tests und Analysen eröffnet.
Aber wie sehen Daten aus, die mit 1.000 Hz abgetastet werden? Und was ist wirklich der Unterschied zwischen 10 Hz, 100 Hz und 1.000 Hz?
In diesem Artikel werden wir die verschiedenen Stufen der Präzision und Analyse zeigen, die mit Daten möglich sind, die bei jeder dieser Auflösungen gemessen werden.
Inhaltsverzeichnis:
- Brauchen Sie eine hohe Abtastrate
- Abtastrate nach Anwendung
- Datenvergleich bei 10, 100 und 1.000 Hz
- Drehmoment- und Stromschwankungen
- Vibration
- Reaktionszeit von Motor und ESC
Brauchen Sie eine hohe Abtastrate?
Dynamische Tests sind Tests, bei denen sich die gemessenen Werte relativ schnell ändern. Beschleunigungstests, Vibrationsmessungen und Drehmomentwelligkeitsmessungen sind Beispiele für dynamische Tests. Mathematisch gesehen sind dies Tests, bei denen sich der gemessene Wert als Funktion der Zeit ändert und ein Durchschnittswert nicht ausreicht.
Um diese Ergebnisse zu erzielen, erfordert dynamisches Testen eine Mindestabtastrate, die doppelt so hoch ist wie die Frequenz des gemessenen Signals. Dies ist als Nyquist-Frequenz bekannt und ist die Mindestabtastrate, die erforderlich ist, um Aliasing zu vermeiden und sicherzustellen, dass das gemessene Signal genau dargestellt wird.
Statische Tests sind Tests, bei denen sich die gemessenen Werte langsam ändern. Bei statischen Tests gibt es weniger Anforderungen: Die Messungssynchronisation ist weniger anspruchsvoll, Filter mit höheren Zeitkonstanten können verwendet werden und die Abtastrate kann niedriger sein.
Echtzeit-Tests beschreiben einen Test, bei dem die Zeitstempel, die mit den gemessenen Werten verbunden sind, genau mit den Zeitstempeln übereinstimmen, zu denen die analogen Messungen auf der Leiterplatte durchgeführt werden.
Filterung, insbesondere Tiefpassfilterung, ist eine Technik, die verwendet wird, um Hochfrequenzdaten aus dem Signal zu entfernen. Bei einem Schubmessungstest könnte ein Tiefpassfilter die Vibration, das Rauschen im Strom, das durch das schnelle Schalten der Transistoren verursacht wird, oder die Drehmomentwelligkeit entfernen. Eine hohe Abtastrate reicht nicht aus, um einen dynamischen Test zu messen. Der auf die Daten angewendete Tiefpassfilter sollte eine Grenzfrequenz haben, die mindestens doppelt so hoch ist wie die Abtastrate, damit der Filter keine wichtigen Daten entfernt.
Um mehr über Hochgeschwindigkeits-Tests zu erfahren, sehen Sie sich unseren Artikel an über Dynamisches Testen bei der Datenerfassung.
Abtastrate nach Anwendung
Die Menge an Informationen, die Sie erhalten können, hängt von der Abtastrate Ihrer Datenerfassung ab.
Hier sind einige Beispiele dafür, was Sie bei verschiedenen Abtastraten analysieren können:
- 10 Hz
- Messungen im stationären Zustand, statisch
- Beobachten Sie die allgemeine Entwicklung von Schub, Drehmoment, Drehzahl, Spannung und Strom
- 100 Hz
- Charakterisierung großer Motorreaktionen auf Eingabeänderungen
- Visualisierung von Trends und Schwankungen
- 1.000 Hz
- Drehmomentwelligkeit
- Stromanalyse
- Vibrationsanalyse
- Reaktionszeitanalyse
Datenvergleich bei 10, 100 und 1.000 Hz
Um die Unterschiede der Daten bei verschiedenen Auflösungen zu zeigen, haben wir einen einfachen Beschleunigungstest (0 bis 1436 µs) bei 1.000 Hz durchgeführt und die Daten anschließend mit der Flight Stand-Software bei 10, 100 und 1.000 Hz neu abgetastet und exportiert.
Wir haben die gemessenen Variablen in den unten stehenden Diagrammen dargestellt, die ihr Verhalten bei drei verschiedenen Auflösungen zeigen. Hinweis: Die PWM- und Drehzahlwerte wurden angepasst, um in die unten stehenden Achsen zu passen, während die Entwicklung dieser beiden Parameter gezeigt wird.


Je höher die Abtastrate wird, desto detaillierter können wir die Entwicklung und Variation jeder Variable sehen.
Wir können uns die Daten aus verschiedenen Blickwinkeln ansehen, um die verschiedenen Analysegrade zu zeigen, die bei jeder Auflösung möglich sind.
Drehmoment- und Stromschwankungen
Zuerst werden wir uns die Drehmoment- und Stromschwankungen in diesen Daten ansehen, da das Drehmoment direkt mit dem Strom zusammenhängt.
Zu Beginn können wir bei 10 Hz die großen Schwankungen in beiden Variablen sehen. Es scheint, dass es zwei große Stromspitzen und eine große Drehmomentspitze gibt. Das Drehmoment erreicht bei etwa 3,9 Sekunden einen Spitzenwert von knapp 4 Nm. Der Strom erreicht ebenfalls bei 3,9 Sekunden einen Spitzenwert von knapp unter 6 A und dann wieder bei etwa 4,4 Sekunden, wobei er die 10 A-Linie gerade so überschreitet. Bei dieser Auflösung deuten die Daten darauf hin, dass es möglicherweise einen Zusammenhang zwischen Drehmoment und Strom gibt, aber er ist nicht offensichtlich.
Bei 100 Hz können Sie sehen, dass Drehmoment und Strom eine ähnliche Wellenform haben und mit einer ähnlichen Frequenz schwanken. Das Drehmoment erreicht bei 3,68 Sekunden einen Spitzenwert von etwa 5,5 Nm und beginnt, einer Drehmomentspitze zu ähneln. Der Strom erreicht bei 4,46 Sekunden einen Spitzenwert von knapp über 10 A.
Bei 1.000 Hz können wir wirklich anfangen, die gemeinsame Entwicklung von Drehmoment und Schub zu sehen. Das Drehmoment erreicht bei 3,670 Sekunden einen Spitzenwert von knapp über 6 Nm und es ist jetzt offensichtlich, dass es sich um eine Drehmomentspitze handelt. Der Strom erreicht bei 4,410 Sekunden einen Spitzenwert von etwa 10,7 A. Bei dieser Auflösung können wir bestimmen, welche Drehmomentspitzen mit Spitzen im Strom verbunden sind und welche nicht.
In dieser Analyse haben wir mehrere Drehmomentspitzen aufgedeckt, darunter eine Drehmomentspitze zu Beginn des Tests, als die Beschleunigung des Motors begann. Diese Spitze im Drehmoment tritt aufgrund des zusätzlichen Aufwands auf, der der Motor benötigt, um aus dem Stillstand zu beginnen. Die Spitze im Drehmoment ist sehr kurz und nur mit einer hohen Abtastrate sichtbar.
Das wahre maximale Drehmoment (>6 Nm) war viel höher als das, was während des 10 Hz Tests gemessen wurde (~4 Nm), ein Unterschied von 40%. Dies ist wichtig für Konstrukteure zu wissen, da die Belastung des Antriebssystems viel höher sein kann als erwartet.
Die anderen Drehmomentspitzen, die nicht mit Stromspitzen verbunden sind, können auf Fehlausrichtungen oder Ineffizienzen im Antriebssystem hindeuten und weitere Untersuchungen rechtfertigen.
Diese Art der Analyse kann entscheidend sein, um Schwachstellen in Ihrem Design zu identifizieren.
Weiterführende Literatur: Wie man Drehmoment misst und warum Sie es tun sollten
Vibration
Vibration ist eine wichtige Variable, wenn es um das Testen von Antriebssystemen geht, da sie die Sicherheit der Fahrzeugstruktur und die Langlebigkeit seiner Komponenten beeinträchtigen kann.
Eine Möglichkeit, Vibration zu quantifizieren, die als Schwankungen in der Beschleunigung gemessen wird, ist mit einer Fourier-Transformation (FT)-Analyse. Eine Einschränkung dieser Technik ist, dass die Nyquist-Grenze erfordert, dass die Mindestabtastrate 2x die angegebene Frequenz sein muss, um sie genau zu messen. Aus diesem Grund ist es wichtig, mit Daten zu beginnen, die bei hoher Frequenz gemessen werden.
Zum Beispiel wird eine Datenerfassung bei 50 Hz es Ihnen ermöglichen, Ereignisse zu messen, die bei einer Frequenz von 25 Hz und niedriger auftreten. Das Gleiche gilt für 1.000 Hz, Sie können nur Ereignisse messen, die bei Frequenzen niedriger als 500 Hz auftreten.
Das Diagramm unten zeigt die Ergebnisse einer DFT-Analyse, die an Daten von zwei verschiedenen Antriebssystemen durchgeführt wurde, genannt Konfiguration 1 und Konfiguration 2. Ein Test mit konstantem Schub wurde mit beiden Systemen für 30 Sekunden durchgeführt, wobei ~3180 RPM beibehalten wurden, was 53 Hz entspricht. Das obere Diagramm zeigt die Ergebnisse für den Schub und das untere Diagramm für das Drehmoment.
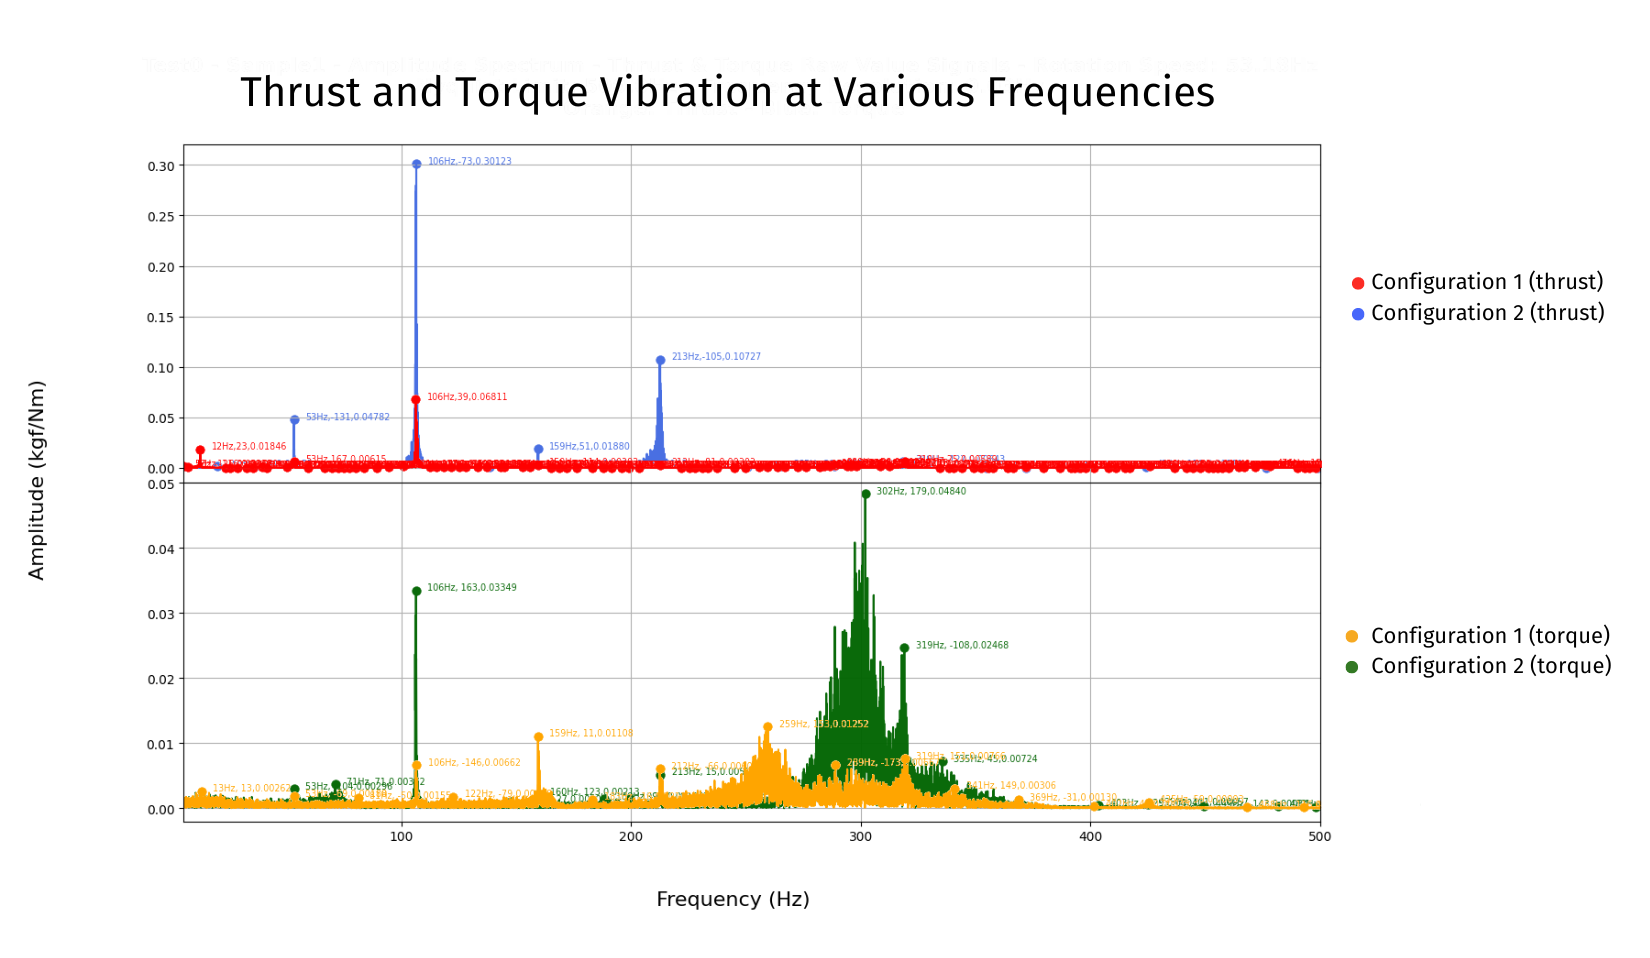
Hier ist, was wir in diesen Ergebnissen sehen können:
- Wie durch die Amplitude der Spitzen gezeigt wird, gibt es eine 4,5x höhere Variation im Schubspektrum in Konfiguration 2 im Vergleich zu Konfiguration 1, sowie eine 3,7x höhere Variation im Drehmomentspektrum.
- Es gibt sichtbare Vibrationen bei der 1., 2., 3. und 4. Harmonischen (53, 106, 159 und 213 Hz) über die Konfigurationen hinweg.
- Die Spitze bei 106 Hz zeigt, wo der Propeller die Struktur des Schubprüfstands kreuzt.
Es gibt mehrere andere Vibrationsspitzen, deren Quelle weniger leicht identifiziert werden kann.
Sie können mehreren anderen Quellen zugeschrieben werden, die mit weiterer Analyse bestätigt werden können:
- Turbulenzen der einströmenden Luft
- Die AC-Eingangsfrequenz der Stromversorgung
- Propellerverformung
- Rotor nicht richtig ausbalanciert
- Fehlausrichtung der Motorbefestigungsschrauben
- Inkonsistenter ESC-Ausgang
- Strukturelle Interaktion mit der Flüssigkeit (aufgrund von Druckänderungen)
Weiterführende Literatur: Vibrationen bei Antriebstests reduzieren
Dynamische Reaktion des Motors und ESC
Die Geschwindigkeit des Motors und ESC ist nicht perfekt konstant, und die Schwankungen sind in Daten sichtbar, die bei höheren Abtastraten gemessen werden. Bei 1.000 Hz können wir uns ihre Reaktionszeit und dynamische Reaktion ansehen.
Für den Motor kann der Schubprüfstand dank der präzisen Steuerung die Reaktionszeit und die dynamische Reaktion des Motors charakterisieren.
Ein Beispiel ist das negative Drehmoment, das sichtbar wird, wenn die Abtastrate erhöht wird. In den unten stehenden Beschleunigungskurven können wir bei 50 Hz sehen, dass eine negative Drehmomentspitze von etwa 1,6 Nm bei etwa 3,64 Sekunden sichtbar wird. Bei 1.000 Hz können wir sehen, dass es in Wirklichkeit 2 Spitzen sind, von denen die größere bei etwa 2,2 Nm Spitzenwert erreicht.


Diese Art der Analyse kann auch nützlich sein, um ESCs zu charakterisieren, die Transistoren verwenden, die schnell eine hohe Strommenge ziehen. Sie können entscheiden, die Drahtlänge oder die verwendeten Kondensatoren zu variieren, um die Reaktionszeit zu ändern und Stromspitzen zu minimieren. Daten, die bei 1.000 Hz gemessen werden, können Ihnen den Unterschied in der Reaktionszeit zeigen, der durch diese Änderungen entsteht.
Zusätzlich verwenden die meisten ESCs eine Frequenz höher als 50 Hz, daher ist eine höhere Abtastrate erforderlich, um Variationen im gelieferten Strom und nachfolgende Änderungen in den Parametern wie Geschwindigkeit und Schub zu sehen.
Zusammenfassung
Zusammenfassend lässt sich sagen, dass Daten, die bei 1.000 Hz gesammelt werden, viele Möglichkeiten für eine eingehende Analyse Ihrer Motoren, Propeller, ESCs und des Gesamtsystems bieten.
In diesem Artikel haben wir uns angesehen, wie Daten, die bei 1.000 Hz gesammelt werden, helfen können, Drehmoment- und Stromschwankungen, Systemvibrationen und Reaktionszeit zu untersuchen. Diese Informationen können Ihnen helfen, ein besseres, präziseres Verständnis der Leistung Ihres Systems zu erlangen, um Verbesserungen an Ihrem Design vorzunehmen.
Für weitere Informationen darüber, wie Sie die Leistung einer Drohne verbessern können, sehen Sie sich unser E-Book über den Bau und die Optimierung von Drohnen an.
Wenn Sie damit beginnen möchten, Ihre Motoren, Propeller und ESCs bei 1.000 Hz zu testen, sehen Sie sich unsere Schubprüfstände an:
- Flight Stand 15 (15 kgf / 8 Nm)
- Flight Stand 50 (50 kgf / 30 Nm)
- Flight Stand 150 (150 kgf / 150 Nm)
- Flight Stand 500 (500 kgf Schub / 1500 Nm)