


Dieser Gastbeitrag wurde von Recursion Labs verfasst.
Die Auswahl von Motoren und Propellern für den Bau von Drohnen kann ein verwirrendes und stressiges Unterfangen sein, wenn man bei jeder Komponente des Builds eine fundierte Entscheidung treffen möchte. Eine falsche Wahl kann die Leistung und Effizienz des Fluggeräts erheblich beeinträchtigen. Die richtige Kombination zu finden, ist nicht einfach, da bei der Auswahl der Komponenten viele Entscheidungen anstehen.
Auswahl von Drohnenkomponenten
Auswahl eines Motors

Abbildung 1: Eine kleine Auswahl an Motoroptionen
Bei Motoren muss man das Gewicht berücksichtigen, da für einen schwereren Motor zusätzlicher Auftrieb bereitgestellt werden muss. Sie müssen festlegen, welche Statorengröße Sie wünschen, und dafür sowohl die Höhe als auch die Breite des Motorstators bestimmen. Anschließend müssen Sie entscheiden, welcher Motor-Kv und welche Propellergröße am besten für Ihren Build geeignet sind. Sobald Sie sich für einen Motor entschieden haben, müssen Sie eine Marke auswählen, wobei es viele Optionen zu unterschiedlichen Preisen gibt.
Auswahl eines Propellers

Abbildung 2: Verschiedene Propelleroptionen
Der gekaufte Motor treibt Propeller an, um Schub zu erzeugen, aber die Wahl des Propellers für Ihren neuen Motor ist ebenfalls eine sehr wichtige Entscheidung. Sie müssen die Länge des Propellers (Größe), den Steigungswinkel (die Neigung des Propellers) und die Anzahl der Propellerblätter festlegen. Marke, Gewicht, Preis und Materialien sind ebenfalls bei der Auswahl von Propellern zu berücksichtigen.
Auswahl eines Akkus

Abbildung 3: Eine kleine Auswahl an Akkuoptionen
Sobald diese Entscheidungen getroffen sind, können Sie den geeigneten Akku auswählen, um die Motoren zu versorgen. Die Spannung des Akkus sollte zur Kv- und Propellerkombination passen. Der Akku muss die richtige Kapazität haben, um die für den Betrieb der Motoren im Flug erforderliche Nennleistung zu liefern (die je nach Flugweise höher oder niedriger ausfallen kann), und darf bei hohen Entladeströmen nicht zu stark einbrechen. Der Schub und die Effizienz (Watt pro Gramm Schub) bestimmen, welche Akkugröße für die Motoren geeignet ist. Wenn der benötigte Akku größer oder schwerer ist, als für den geplanten Build geeignet, müssen Sie zum Anfang zurückkehren und über andere Komponenten nachdenken. Alle drei Entscheidungen beeinflussen einander, und die Änderung einer kann die Änderung der anderen beiden erforderlich machen.
Überlegungen zum Drohnendesign
 Abbildung 4: Verschiedene Drohnendesigns und Builds
Die meisten, die Drohnen bauen, orientieren sich an den Builds anderer und wählen die gleichen oder ähnliche Teile. Dies sollte für die meisten beliebten Builds gut funktionieren, setzt jedoch voraus, dass die Person, auf die man sich bezieht, die gleichen Fluganforderungen hat, unvoreingenommen ist und selbst fundierte Entscheidungen bei der Teileauswahl getroffen hat. Wenn Sie einen Build erstellen, der nicht weit verbreitet ist, gibt es möglicherweise gar keinen Bezugspunkt.
Als ich einen meiner 3”-Builds (Propellerdurchmesser) neu entwerfen wollte, mit dem Ziel, eine hochauflösende FPV-Drohne mit höchster Leistung (Schub-Gewichts-Verhältnis) und möglichst geringem Gewicht zu bauen, standen mir fast keine quantitativen Daten zur Verfügung, die bei der Auswahl der Komponenten helfen könnten. Es gab so viele unbeantwortete Fragen bei der Auswahl von Teilen und Akkus, dass ich beschloss, einen Teil meiner Freizeit darauf zu verwenden, sie nicht nur für meine Builds zu beantworten, sondern auch Daten für die allgemeine Community bereitzustellen, die bei ihren Builds helfen. Dazu entschied ich mich für den Tyto Robotics 1520 Schubprüfstand. Meine Ergebnisse sind in den Videos auf meinem YouTube-Kanal Recursion Labs veröffentlicht.
Erstellung einer Testmethodik mit variabler Steuerung
Eine Methodik zu entwickeln, mit der ich zufrieden war, erwies sich als anspruchsvoller, als ich erwartet hatte. Meine Anforderungen an die Tests waren, sicherzustellen, dass Tests mit verschiedenen Motoren und demselben Propeller oder verschiedenen Propellern am selben Motor genaue und zuverlässige Vergleichsdaten liefern, sodass ich jederzeit denselben Test durchführen und innerhalb eines vernünftigen Genauigkeitsbereichs dasselbe Ergebnis erhalten kann.
Ich brauchte außerdem, dass jeder Test so wenig manuelle Zeit wie möglich in Anspruch nimmt, damit es praktisch ist, eine große Anzahl genauer Tests durchzuführen, ohne für jeden Test Zeit aufwenden zu müssen. Das bedeutete, dass das Testverfahren vollständig automatisiert sein musste, was möglich war, da die Software von Tyto Robotics ECMAScript als direkte Programmierschnittstelle für den Schubprüfstand unterstützt.
Eingangs Spannung für den Drohnenakku
Die Eingangsspannung eines Motors bestimmt, wie schnell er dreht. Ein mit 16 Volt und 50 % Gashebelstellung versorgter Motor dreht schneller als derselbe Motor bei 15,8 V und 50 % Gashebelstellung. Traditionell wird bei Motortests ein großer Lithium-Polymer-Akku vollständig aufgeladen, mit dem Motor/ESC verbunden und dann der Motor von 0-100 % hochgefahren, während Messungen aufgezeichnet werden.
Das Problem bei dieser Methode ist, dass sie eine sehr große Variable in die Ergebnisse einführt, selbst wenn der Akku zwischen den Tests vollständig aufgeladen wird. Wenn der Motor Strom aus dem Akku zieht, bricht die Spannung des Akkus ein. Es gibt keine Garantie, dass der Spannungseinbruch bei jedem Test gleich ist, und wenn der Akku entladen wird, sinkt auch die Ruhespannung.
 Abbildung 5: Saubere Spannungsregelung zwischen 30 und 80 Ampere Stromstärke
Um diese Variable zu beseitigen, habe ich mich für die Verwendung von Labornetzgeräten mit geregelter Ausgangsspannung entschieden, die auf eine konstante Spannung eingestellt sind. Das bedeutet, dass bei einer Einstellung von 16,00 V auch 16,00 V bereitgestellt werden, selbst wenn der entnommene Strom 1 Ampere oder 30 Ampere beträgt. Der Spannungseinbruch am Motor selbst kann nicht vollständig beseitigt werden, da der durch den Widerstand der Kabel zum elektronischen Geschwindigkeitsregler (ESC) sowie der durch den Motor selbst erzeugte Widerstand bei Drehzahl einen messbaren Spannungseinbruch verursachen. Wenn die verwendete Verkabelung für jeden Test einheitlich ist, sollte der Spannungseinbruch ebenfalls zwischen den Tests konsistent sein, solange die Wärme kontrolliert wird.
Wärmefaktoren, Kühlkörper und Testauflösung
Nachdem die Variable der Eingangsspannung entfernt wurde, ist die nächste wichtige Variable die Wärme. Wenn ein Motor unter Last steht, entsteht in den Motorwicklungen Wärme. Die erzeugte Wärme wirkt wie ein Widerstand und führt zu einem Spannungsabfall sowie zu einer Verringerung der Motorleistung.
Wenn man sich die traditionelle Testmethodik ansieht: Wenn man einen Motor langsam von 0-100 % hochfährt, steigt die Temperatur des Motors langsam an, was den Widerstand erhöht und die Spannung senkt. Die Messungen werden mit zunehmendem Gashebel immer ungenauer, da der sich aufschichtende Hitzestau zu einem stärkeren Spannungsabfall führt, was die Motordrehzahl reduziert.

Abbildung 6: RPM-Abfall über 5 Sekunden kontinuierlichen Tests aufgrund von Wärme bei konstanten 16,00 V
Bei einigen früheren Prototypen automatisierter Tests wollte ich die Unterschiede von 4S- und 6S-Spannungen (16,0 V vs. 20,0 V) bei gleicher kV bestimmen, um die Auswirkungen von 6S-Spannungen auf 4S-Motoren bei gleicher Drehzahl zu ermitteln. Der Code fuhr die Motoren hoch, bis er die Ziel-RPM für jeden Motor erreicht hatte, sodass die Messungen bei jeder RPM erfasst und verglichen werden konnten. Die Automatisierung fuhr die Motoren schnell bis nahe an die Ziel-RPM hoch und erhöhte dann langsam den Gashebel, bis die Ziel-RPM erreicht war.
Bei den größeren Motoren, die für den Test verwendet wurden, funktionierte dies recht gut, da der Test schnell genug war und das Metall des Motors als ausreichend großer Kühlkörper fungierte, um die Wärme aufzunehmen, bevor der Test abgeschlossen war. Bei einem ähnlichen Test mit kleineren Motoren waren die Testergebnisse jedoch völlig unbrauchbar, da die Drehzahl beim Abbremsen fast genauso schnell sank, wie der Gashebel erhöht wurde, aufgrund des durch die erzeugte Wärme verursachten Spannungseinbruchs. Statische Schubtests erzeugen deutlich mehr Wärme als ein Motor, der einen Propeller durch die Atmosphäre treibt, was mich davon überzeugte, dass ich die Testmethode komplett neu aufbauen musste und Wärme als eine Variable behandelte, die eliminiert werden musste.

Abbildung 7: Wärmebild eines Motors, der unter kontinuierlicher Last Wärme ansammelt
Die Lösung, um Wärme als Variable zu eliminieren, erwies sich als recht einfach. Zu Beginn des Tests wird der Motor bei etwa 5 % Motorlast im Leerlauf gehalten. Der Motor wird für 2 Sekunden auf einen bestimmten Gashebelpunkt hochgefahren, wobei während des Tests alle 5-6 ms Messungen aufgezeichnet werden. Nach Abschluss des Tests wird der Motor wieder auf Leerlaufgeschwindigkeit reduziert, bis er genügend Zeit zum Abkühlen hat. Bei niedrigeren Drehzahlen muss der Motor nicht lange im Leerlauf gehalten werden, aber je höher der Gashebelpunkt ist, desto länger wird die Leerlaufzeit erhöht, bis er zwischen den Tests bis zu 2 Minuten im Leerlauf gehalten wird.
Die Dauer des Leerlaufs wurde mit einer Wärmebildkamera bestätigt, um sicherzustellen, dass sie lang genug war, und dann mehr als verdoppelt, um einen Sicherheitsspielraum für weniger effiziente Tests zu schaffen. Jeder Test erhöht den Gashebelpunkt um 0,5 % über den gesamten Gashebelbereich, was eine sehr hohe Testauflösung für das gesamte Gashebel-Spektrum ermöglicht. Diese Methode verlängert zwar die Testdauer erheblich, aber da sie vollständig automatisiert ist, ist sie mehr als ihre Zeit wert.
Zusammenfassung der Ergebnisse
Die durch die Automatisierung erzeugten Ergebnisse erstellen für jeden getesteten Gashebelpunkt einen Datensatz. Jeder Datensatz enthält alle während des jeweiligen Tests gesammelten Proben. Für Analysen, bei denen ich möglicherweise eine große Anzahl von Motoren oder Propellern miteinander vergleiche, könnte es über 1500 Datensätze geben, von denen jeder etwa 250 erfasste Proben enthält. Die manuelle Zusammenführung der Daten wäre nicht praktikabel, daher wurde eine weitere Automatisierung geschrieben, die jeden Datensatz durchläuft, eine angemessene Anzahl von Proben nach Erreichen der Ziel-RPM des Motors erfasst und diese mittelt, um die Ergebnismessgrößen für jeden für die Analyse verwendeten Datenpunkt zu erstellen. Die vom Motor während des Zielpunkt-Tests erzeugte Wärme kann den Gesamtdurchschnitt der Ergebnisse beeinflussen, aber angesichts der begrenzten Burst-Zeit wurde dies als fair angesehen, um sicherzustellen, dass die Effizienz nicht überschätzt wird, da die Wärmvariable nun von der Effizienz des Motors für diesen spezifischen Test abhängt und für jeden Test messbar konsistent sein sollte.

Abbildung 8: Erfassung vieler Datenpunkte eines einzelnen Tests
Sobald alle Ergebnisse verarbeitet sind, erstellt die Automatisierung eine neue Datei mit allen konsolidierten Daten nach Gashebelpunkt für jeden angegebenen Motor/Propeller/Spannung. Diese Daten können nun problemlos für Einzel- oder Vergleichsanalysen verwendet werden.
Analyse der Motor-/Propeller-Leistungsdaten
Die beste Möglichkeit, Motor- und Propellerdaten vergleichend zu betrachten, ist die Verwendung von Diagrammen, sodass Sie einen Überblick darüber erhalten können, wie sich der Motor und der Propeller über den gesamten Gashebelbereich verhalten. Nachdem die kombinierten Ergebnisse verfügbar sind, nehme ich mir Zeit, eine Reihe von Standarddiagrammen zu erstellen, die die für die ordnungsgemäße Analyse von Motoren und Propellern erforderlichen Informationen liefern. Um dies zu demonstrieren, werde ich Beispiele für Diagramme bereitstellen, die für den Vergleich von 8 verschiedenen 3”-Propellern am selben Motor verwendet wurden und die in einem frühen Testvideo veröffentlicht wurden, das hier zu finden ist.
Schub

Abbildung 9: Gramm Schubkraft vs. Prozentsatz der Motorlast
Der Ausgangspunkt ist der über den gesamten Gashebelbereich erzeugte Schub. Hier können Sie schnell feststellen, ob die Motor-Propeller-Kombinationen genügend Schub liefern, um die grundlegenden Schub-Gewichts-Erwartungen Ihres Fluggeräts zu erfüllen. Wichtig ist hierbei, dass Sie eine grobe Vorstellung davon haben, wie Ihr Ziel-Gesamtgewicht (AUW) aussieht, damit Sie sehen können, bei welchem Gashebelpunkt das Fluggerät genügend Schub zum Schweben hat.
Sie können dies tun, indem Sie das AUW des Fluggeräts nehmen und es durch 4 teilen (für einen Quadcopter), um den für den Motor erforderlichen Schwebeschub zu erhalten, und diesen mit 4 multiplizieren. Sobald Sie die Schwebposition des Gashebels haben (die Sie für die folgenden Diagramme benötigen), können Sie eine grobe Vorstellung vom Schub-Gewichts-Verhältnis erhalten, das bei den aufgeführten Motoren/Propellern möglich ist, indem Sie die maximalen Gramm Schubkraft durch das Gewicht des Motors im Schwebzustand teilen.
Im obigen Beispiel, wenn Ihr AUW 200 g beträgt, können Sie eine Linie bei der 50-Gramm-Marke ziehen, um den Schwebepunkt des Gashebels für alle Propeller zu sehen. Für das Schub-Gewichts-Verhältnis können Sie feststellen, dass jeder Propeller mindestens ein Schub-Gewichts-Verhältnis von 5:1 liefern kann und die beiden besten ein beeindruckendes Verhältnis von 7:1 liefern können.
Warum also nicht einfach die Propeller mit dem höchsten Schub wählen? Sie liefern die meiste Leistung, also müssen sie die besten sein, oder? Nun, das ist nicht so einfach. Die Motor-Propeller-Kombination ist zu diesem Schub fähig, aber zu welchem Preis? Wenn die Erzeugung von 350 g Schub pro Motor einen größeren 200-g-Akku erfordert, um ihn zu liefern, was Ihr AUW auf 320 g erhöht, haben Sie nun Ihr Schub-Gewichts-Verhältnis erheblich auf etwa 4:1 gesenkt, während Sie gleichzeitig die Vorteile der Wendigkeit und Stoßfestigkeit leichter Fluggeräte opfern.
Stromstärke

Abbildung 10: Stromstärke (Ampere) vs. Prozentsatz der Motorlast
Jetzt, da wir die Schubdaten haben, können Sie sehen, wie viele Ampere Strom benötigt werden, um den Schub zu erzeugen. Das obige Diagramm zeigt, wie viele Ampere über den gesamten Gashebelbereich benötigt werden. Sie könnten die beiden obigen Diagramme zusammen verwenden, um zu bestimmen, wie viel Strom benötigt wird, um eine bestimmte Schubkraft zu erzeugen.
Dies ist eigentlich eine sehr unintuitive Art, dies zu tun, nicht nur, weil man zwei Diagramme anstelle von einem betrachten muss, sondern auch, weil Stromstärke fast nie eine gute Möglichkeit ist, den Leistungsbedarf (in Bezug auf Volumen/Gewicht) zu messen, da sie vollständig von der Eingangsspannung abhängt. Was uns wirklich interessiert, ist, wie viele Watt (W) benötigt werden, um Schub zu erzeugen. Watt wird berechnet, indem man die Spannung nimmt und sie mit der verwendeten Stromstärke multipliziert. Dies ist wichtig, weil wenn ein Motor auf 4S (16,0 V) 10 Ampere Strom verwendet (16 V x 10 A = 160 W) und ein Motor auf 6S (20,0 V) ebenfalls 10 Ampere Strom verwendet (10 A x 20 V = 200 W), der 6S viel mehr Leistung und einen größeren Akku erfordern würde.
Gramm Schubkraft pro Watt

Abbildung 11: Gramm Schubkraft pro Watt vs. Prozentsatz der Motorlast
Das obige Diagramm zeigt, wie viele Gramm Schubkraft pro Watt Leistung über den gesamten Gashebelbereich erzeugt werden. Hier können Sie definitiv ein besseres Bild der Propeller-Effizienz über den Gashebelbereich erhalten und sehen, bei welchem Punkt des Gashebelbereichs Sie den meisten Schub für Ihr Watt Leistung erhalten.
Die ursprüngliche Gashebelstellung, die für den Schwebeflug erforderlich ist, wird nun einmal mehr benötigt, denn im obigen Beispiel ist deutlich zu erkennen, dass verschiedene Propeller je nach Gashebelstellung unterschiedlich effizient sind. Bei den roten und dunkelblauen Linien lag der Punkt für den Schwebeflug bei etwas mehr als 25 % Gashebelstellung, sodass man erkennen kann, dass der Schwebeflug hier im Vergleich zu den anderen Propellern ziemlich effizient wäre.
Eine allgemeine Regel, die ich zur Beurteilung der Effizienz verwende, besteht darin, den für den Schwebeflug erforderlichen Schub zu ermitteln und mit 3 zu multiplizieren (Schub-Gewichts-Verhältnis von 3:1). Beim gelegentlichen Fliegen halten die meisten Menschen den Gashebel normalerweise bei 1-2-mal dem Schub des Abfluggewichts, und beim aggressiveren Fliegen verbringen Sie die meiste Zeit bei einer Gashebelstellung zwischen 1 und 3-mal. Das heißt nicht, dass Sie beim Fliegen nicht auch viel höhere Gashebelstellungen erreichen, aber Sie sollten sicherstellen, dass der Gashebelbereich, in dem Sie den Großteil des Fluges verbringen, Ihnen die größtmögliche Effizienz bietet, was die Flugzeiten und die Nennlast des Akkus erhöht.
Das einzige Problem mit diesem Diagramm ist, dass Sie immer noch die Schubkurve als Referenz verwenden müssen, um eine allgemeine Vorstellung davon zu bekommen, welche Gashebelstellung Sie betrachten müssen, um den Schub zu vergleichen. Wir können also noch einen Schritt weiter gehen und die beiden Diagramme erneut zu einem einzigen Diagramm kombinieren. 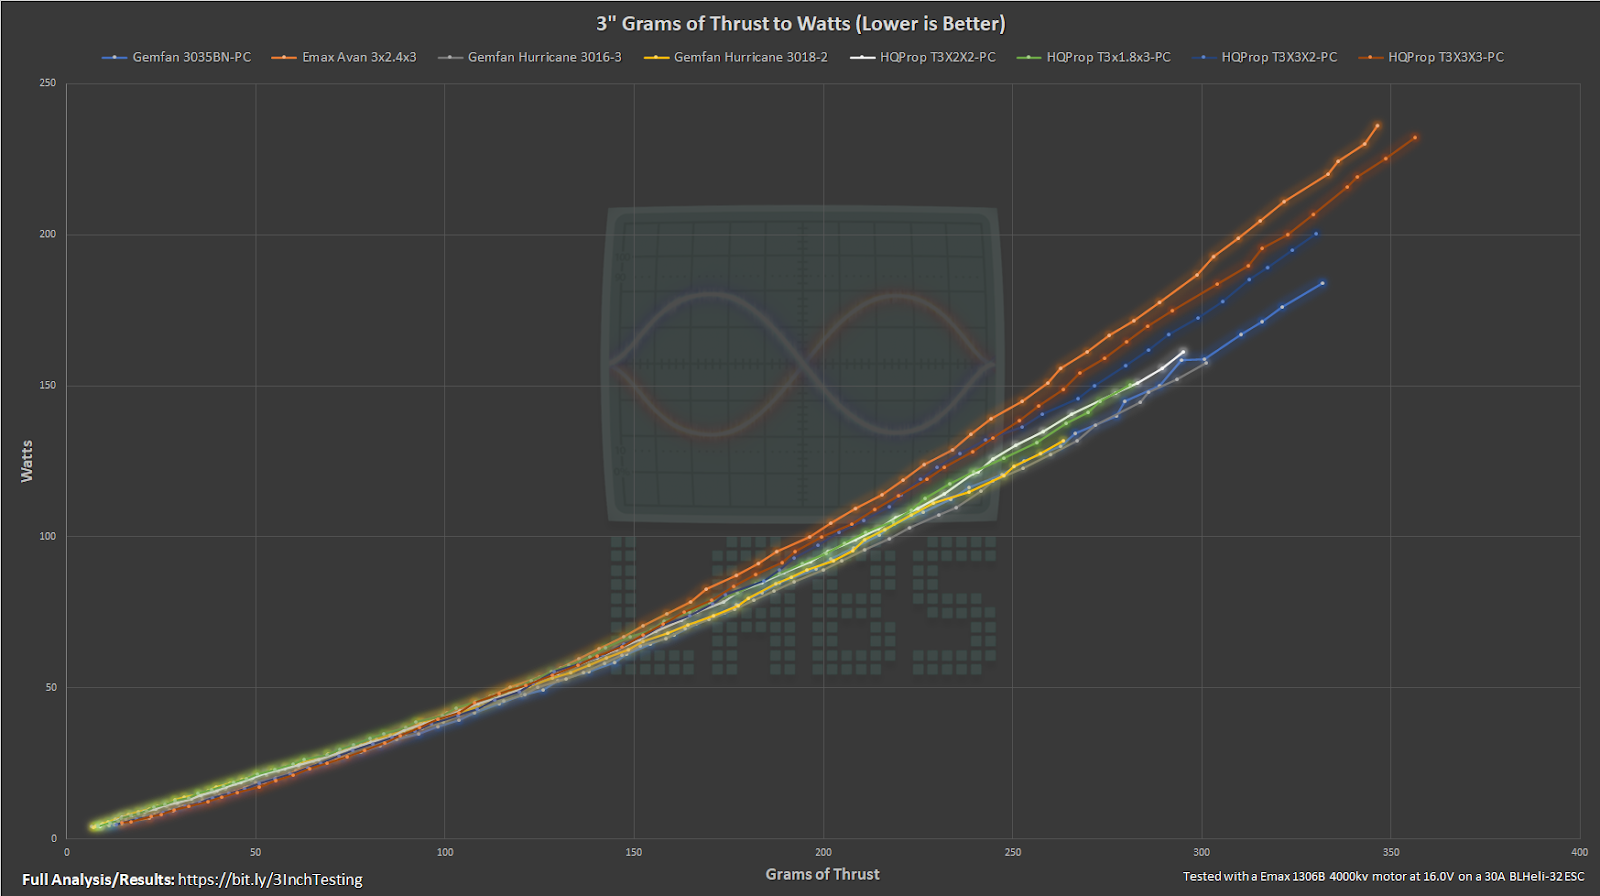
Abbildung 12: Watt vs. Gramm Schubkraft
Das obige Diagramm vergleicht direkt, wie viele Watt Leistung benötigt werden, um Gramm Schubkraft zu erzeugen. Das ideale Diagramm, das Sie suchen, ist eines, das so niedrig wie möglich bleibt (wenigsten Watt) und sich so weit wie möglich nach rechts erstreckt (meistem Schub). Das obige Beispiel zeigt, warum die richtige Wahl nicht immer eindeutig ist, denn wenn Ihr bevorzugter Akku nicht die Watt liefern kann, die erforderlich sind, um einen der Propeller mit höherem Schub anzutreiben, sollten Sie anfangen, Effizienz zu priorisieren, selbst wenn dies den maximalen Schub beeinträchtigt, da Sie den Schub entweder aufgrund des Spannungsabfalls des Akkus nicht erreichen können oder einen größeren Akku benötigen, der in der Lage ist, die erforderliche Leistung zu liefern, wenn sie benötigt wird. 
Abbildung 13: Watt vs. Gramm Schubkraft mit demselben 3"-Propeller
Das obige Beispiel zeigt eine Reihe von Tests, die verschiedene Motoren unter Verwendung derselben Propeller direkt miteinander verglichen haben. Dies ist ein gutes Beispiel dafür, dass der Motor in Bezug auf Schub und Effizienz ein klarer quantitativer Sieger im Vergleich zu Motoren der gleichen Größe (1404) ist (mehr nach unten und rechts), nur beim Gesamtschub gegenüber zwei anderen größeren Motoren verliert.
Drehzahl

Abbildung 14: Gramm Schubkraft vs. Prozentsatz der Motorbelegung
Die Betrachtung der Motordrehzahlen über den Gashebelbereich für jeden Propeller kann Ihnen einen guten Eindruck davon vermitteln, wie stark der Motor belastet wird, um den Propeller zu drehen. Es ist zu erwarten, dass ein aggressiverer Propeller bei niedrigeren Drehzahlen dreht als ein leichterer, leichter zu treibender Propeller, aber deutliche Einbrüche der Drehzahl könnten ein Hinweis darauf sein, dass der Motor nicht über genügend Drehmoment verfügt, um den Propeller ordnungsgemäß zu drehen. Wenn Sie ein Diagramm beobachten, wie Sie es oben sehen, insbesondere wenn der Einbruch zunimmt, wenn die Motorbelegung steigt, oder Sie einen erheblichen Einbruch der Effizienz bei der Motorbelegung sehen, könnte dies ein Hinweis darauf sein, dass der Motor möglicherweise nicht für den Propeller geeignet ist und dass weitere Analysen erforderlich sein könnten.
Drehzahl-Daten beim Hochdrehen 
Abbildung 15: Motordrehzahl vs. Zeit in ms
Da die Proben aus jedem Test von Anfang bis Ende erfasst werden, wird auch das Hochdrehen des Motors von Leerlauf auf die eingestellte Drehzahl erfasst. Die Erfassung dieser Proben bei verschiedenen Propellern und Motoren ermöglicht eine vergleichende Analyse der Gashebelreaktion zwischen Motoren und Propellern, was helfen kann zu bestimmen, ob der Stator eines Motors groß genug ist, um einen Propeller zu bewältigen. Das obige Diagramm zeigt einen Vergleich zwischen einem 3"-Propeller und 3 verschiedenen 3,5"-Propellern am selben Motor. Es gibt eine Latenz von 5-6 ms zwischen den Proben, daher sind die Ergebnisse nicht ideal für den Vergleich ähnlicher Reaktionen, aber sie sind mehr als ausreichend, um zu erkennen, wo der Unterschied offensichtlich ist, wie oben zu sehen.
Propellerblattspitzengeschwindigkeit 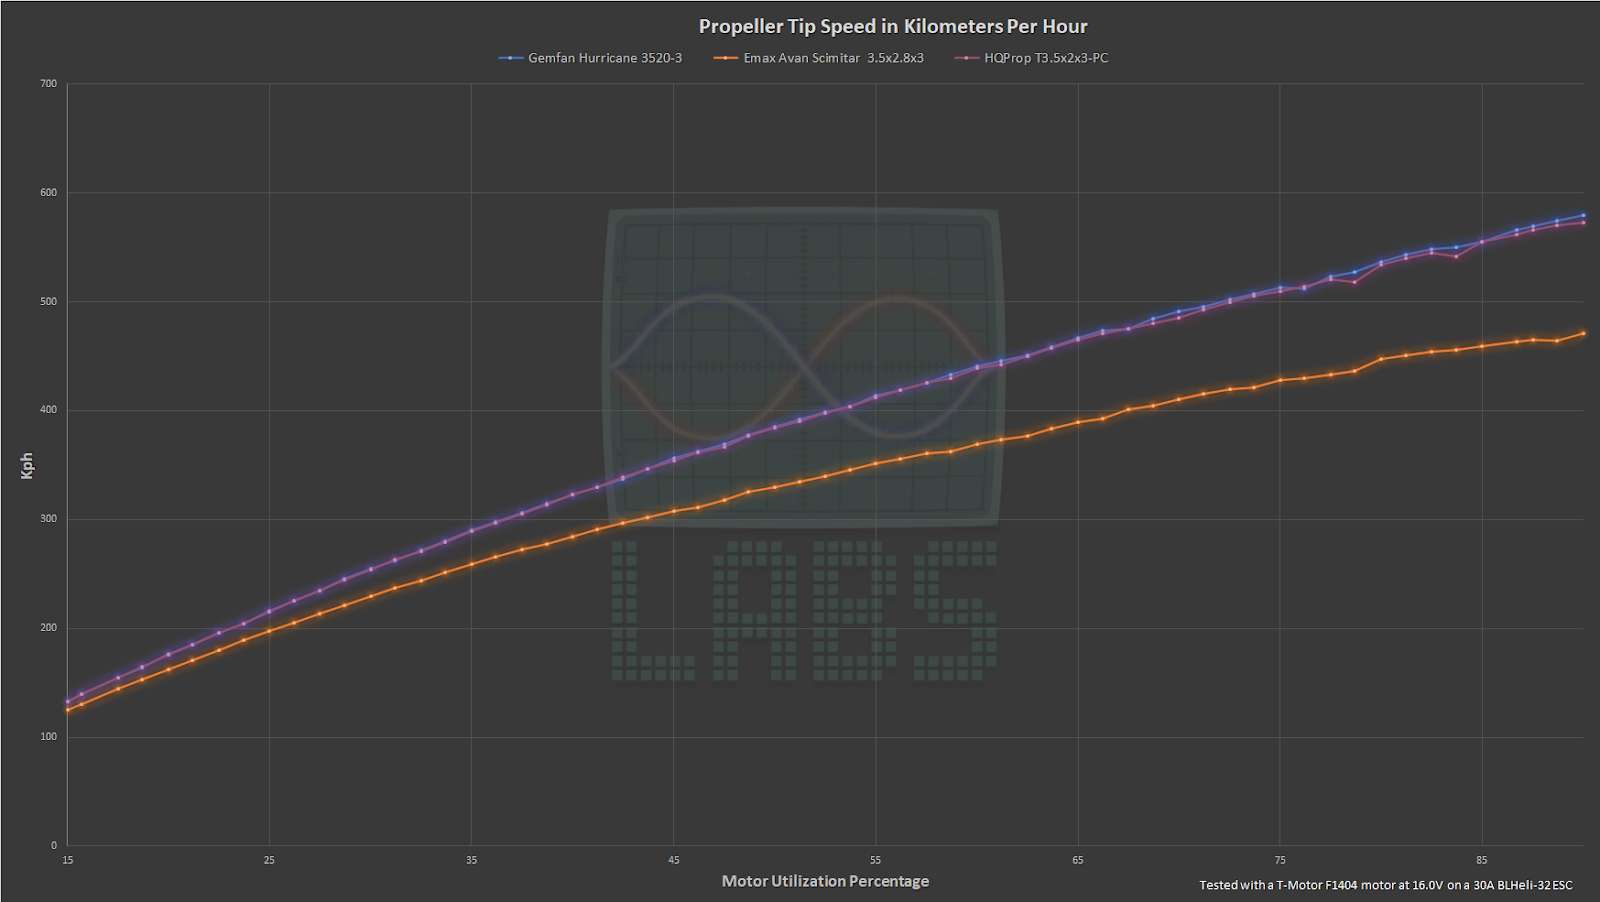
Abbildung 16: km/h vs. Prozentsatz der Motorbelegung
Mit den Drehzahl-Daten können wir auch andere nützliche Informationen berechnen und darstellen, wie z. B. die Blattspitzengeschwindigkeit in km/h für die Propeller über den Gashebelbereich. Diese Daten können nützlich sein, um zu bestimmen, ob die Blattspitzengeschwindigkeit zu hoch wird, da die Effizienz drastisch verloren geht, je näher sie der Schallgeschwindigkeit kommt. Es ist auch eine gute Erinnerung daran, wie gefährlich die Propeller sein können, wenn Sie Ihre fleischige Haut in sie stecken, während sie sich drehen.
Fazit
Der Schubprüfstand von Tyto Robotics hat es mir ermöglicht, eine konsistente, variabel kontrollierte, automatisierte Testmethodik für Motoren und Propeller zu entwickeln, die es mir erlaubt, meine Zeit auf detaillierte vergleichende Analysen zu konzentrieren, anstatt vor einem Schubprüfstand zu sitzen und zu hoffen, dass ich keinen erheblichen Hörverlust erleide, während ich die vorbeiziehenden Zahlen manuell aufschreibe.
Jetzt, da dieser Meilenstein erreicht ist, werde ich weiterhin Tests und Analysen an Motoren und Propellern durchführen und dabei versuchen, Einhorn-Modelle zu finden, während ich nach der perfekten Balance zwischen Schub, Effizienz und Gewicht suche. Ich hoffe aufrichtig, dass meine Bemühungen, meine Erkenntnisse und die zugehörigen Daten der Community zu veröffentlichen, dazu beitragen werden, die Frustration bei der Auswahl von Komponenten zu lindern und allen dabei helfen, fundierte Entscheidungen zu treffen. Sie können Videos über die Ergebnisse und Analysen dieser Tests auf meinem Recursion Labs YouTube-Kanal hier finden: https://YouTube.com/c/RecursionLabs.