


Esta publicación de invitado fue escrita por Recursion Labs
Seleccionar motores y hélices para construir drones puede ser un proceso confuso y estresante si te gusta tomar decisiones bien informadas sobre cada componente de la construcción. Si te equivocas, puede reducir significativamente el rendimiento y la eficiencia de la aeronave. Elegir la combinación correcta no es fácil, ya que hay muchas opciones que debes considerar al seleccionar los componentes.
Elegir los componentes del dron
Elegir un motor

Figura 1: Una pequeña selección de opciones de motores
En cuanto a los motores, debes tener en cuenta el peso del motor, ya que necesitarás proporcionar una mayor sustentación para un motor más pesado. Debes determinar el tamaño del estator que deseas y, para ello, decidir tanto la altura como el ancho del estator del motor. Luego, debes decidir qué Kv de motor será el más adecuado para tu construcción y el tamaño de la hélice. Una vez que hayas determinado lo que deseas para tu motor, debes elegir una marca, y hay muchas opciones a diferentes precios.
Elegir una hélice

Figura 2: Varias opciones de hélices
El motor que compres hará girar las hélices para generar empuje, pero qué hélice usar con tu nuevo motor también es una decisión muy importante. Debes determinar la longitud de la hélice (tamaño), el paso (la inclinación de la hélice) y cuántas palas deseas en la hélice. La marca, el peso, el precio y los materiales también son factores a considerar al elegir hélices.
Elegir una batería

Figura 3: Una pequeña selección de opciones de baterías
Una vez tomadas estas decisiones, puedes elegir la batería adecuada para alimentar los motores. El voltaje de la batería debe ser el adecuado para la combinación de Kv y hélice. La batería debe tener el tamaño correcto para soportar la potencia nominal necesaria para hacer funcionar los motores en vuelo (que puede ser mayor o menor dependiendo de cómo se vuele la aeronave), pero también debe ser capaz de soportar picos de corriente sin caer demasiado. La producción de empuje y la eficiencia (vatios de potencia por gramo de empuje) determinarán qué tamaño de batería es el adecuado para los motores. Si la batería que necesitas supera el tamaño o el peso que sería adecuado para la construcción que estás realizando, debes volver al principio y empezar a pensar en otros componentes. Las tres opciones se afectan entre sí, y cambiar una puede requerir cambiar las otras dos.
Consideraciones de diseño del dron
 Figura 4: Varios diseños y construcciones de drones
La mayoría de las personas que construyen drones se basan en lo que otros están construyendo y eligen las mismas piezas o piezas similares. Si bien esto debería funcionar razonablemente bien para la mayoría de las construcciones populares que existen, esto parte de la premisa de que la persona de la que se basan tiene los mismos requisitos de vuelo, no tiene prejuicios y ha tomado decisiones informadas al elegir las piezas. Si estás haciendo una construcción que no está bien establecida, es posible que no haya nada con lo que basarse.
Cuando estaba buscando rediseñar una de mis construcciones de 3” (diámetro de hélice), con el objetivo de crear un dron FPV de alta definición con el mayor rendimiento (relación empuje-peso), siendo lo más ligero posible, casi no había datos cuantitativos disponibles para ayudar a elegir los componentes. Había tantas preguntas sin respuesta para la selección de piezas y baterías que decidí dedicar una parte de mi tiempo libre a responderlas, no solo para mis construcciones, sino también para ayudar a proporcionar datos a la comunidad en general para que les ayude con las suyas. Para esto, opté por usar el banco de empuje Tyto Robotics 1520. Mis resultados están publicados en los videos de mi canal de YouTube, Recursion Labs.
Creación de una metodología de prueba con variables controladas
Llegar a una metodología con la que estuviera satisfecho fue más difícil de lo que anticipé. Mis requisitos para las pruebas eran garantizar que probar diferentes motores con la misma hélice, o diferentes hélices en el mismo motor, proporcionara datos comparativos precisos y fiables, donde pudiera realizar la misma prueba en cualquier momento y obtener el mismo resultado dentro de un margen de precisión razonable.
También necesitaba que cada prueba requiriera la menor cantidad de tiempo de intervención manual posible, para que fuera práctico realizar un gran número de pruebas precisas necesitando dedicar tiempo solo a configurar cada prueba. Esto significaba que el procedimiento de prueba debía estar completamente automatizado, lo cual era posible de hacer ya que el software de Tyto Robotics admite ECMAScript como interfaz de programación directa para el banco de empuje.
Entrada Voltaje para la batería del dron
El voltaje de entrada de un motor determinará qué tan rápido girará. Un motor alimentado con 16 voltios al 50% de aceleración girará más rápido que el mismo motor girando a 15.8v al 50% de aceleración. Tradicionalmente, cuando se prueban los motores, la persona que realiza la prueba carga completamente una batería grande de polímero de litio, la conecta al motor/ESC y luego aumenta el motor de 0-100% mientras registra las mediciones.
El problema con este método es que introduce una variable muy grande en los resultados, incluso si la batería está completamente cargada entre pruebas. A medida que el motor extrae corriente de la batería, el voltaje de la batería caerá. No hay garantía de que la caída sea la misma para cada prueba, y a medida que la batería se descarga, el voltaje de reposo también disminuye.
 Figura 5: Regulación de voltaje limpia entre 30 y 80 amperios de corriente
Para eliminar esta variable, he optado por usar fuentes de alimentación de banco reguladas configuradas para emitir un voltaje constante. Esto significa que si la fuente de alimentación está configurada para emitir 16.00v, se proporcionarán 16.00v incluso si la corriente extraída es de 1 amperio, o 30 amperios. La caída de voltaje en el motor en sí no se elimina por completo, porque la caída producida por la resistencia de los cables al controlador electrónico de velocidad (ESC), así como la resistencia generada por el propio motor, creará una caída de voltaje medible mientras gira. Al asegurar que el cableado utilizado sea consistente para cada prueba, la caída de voltaje también debería ser consistente entre pruebas, siempre y cuando el calor se controle.
Factores de calor, disipador de calor y resolución de la prueba
Con la variable del voltaje de entrada eliminada, la próxima variable importante es el calor. Cuando un motor está bajo carga, genera calor dentro de los devanados del motor. El calor generado actúa como un resistor, causando que el voltaje caiga, junto con el rendimiento del motor.
Mirando atrás a la metodología de prueba tradicional, si haces girar lentamente un motor de 0-100%, la temperatura del motor aumenta lentamente, aumentando la resistencia y disminuyendo el voltaje. Las mediciones tomadas se volverán cada vez más inexactas a medida que aumente el acelerador, ya que el aumento compuesto del calor hará que la caída de voltaje aumente, reduciendo las RPM del motor.

Figura 6: Caída de RPM durante 5 segundos de prueba sostenida debido al calor a 16.00V constantes
Con algunos prototipos anteriores de pruebas automatizadas, estaba buscando probar las diferencias de voltajes de 4s y 6s (16.0v vs 20.0v) en el mismo kV para determinar el impacto de ejecutar voltajes de 6s en motores de 4s a las mismas RPM. El código haría girar los motores hasta alcanzar una RPM objetivo para cada motor, para que las mediciones en cada RPM pudieran capturarse y compararse. La automatización haría girar rápidamente los motores cerca de la RPM objetivo, luego aumentaría lentamente el acelerador hasta alcanzar la RPM objetivo.
En los motores más grandes utilizados en la prueba, funcionó razonablemente bien ya que la prueba era lo suficientemente rápida para que el metal del motor fuera un disipador de calor lo suficientemente grande para absorber el calor antes de que la prueba se completara. Al hacer una prueba similar más tarde en motores más pequeños, los resultados de la prueba eran completamente inutilizables ya que una vez que se acercaba a la RPM y se ralentizaba, las RPM bajarían casi tan rápido como el acelerador subía debido a la caída de voltaje por el calor generado. La prueba de empuje estático generará significativamente más calor que la que tendría un motor empujando una hélice a través de la atmósfera, por lo que esto me convenció de que tenía que reconstruir por completo cómo se realizaban las pruebas, tratando el calor como una variable que necesitaba ser eliminada.

Figura 7: Imagen térmica del motor acumulando calor bajo carga sostenida
La solución para eliminar el calor como variable resultó ser bastante simple. El motor se deja en ralentí a aproximadamente un 5% de utilización del motor cuando comienza la prueba. El motor se somete a un pico de corriente a un punto de aceleración específico durante 2 segundos, donde las mediciones se registran cada 5-6ms durante la duración de la prueba. Una vez que la prueba se completa, el motor vuelve a bajar a velocidad de ralentí hasta que el motor tenga suficiente tiempo para enfriarse. A RPM más bajas, el motor no necesita estar en ralentí por mucho tiempo, pero a medida que aumenta el punto de aceleración, el tiempo de ralentí aumenta hasta que está en ralentí por hasta 2 minutos entre pruebas.
El período de ralentí fue confirmado por una cámara térmica para asegurar que fuera lo suficientemente largo, y luego se duplicó para agregar un margen de seguridad para pruebas más ineficientes. Cada prueba incrementará el punto de aceleración en un 0.5% para todo el rango de aceleración, permitiendo una resolución de pruebas muy alta para todo el espectro de aceleración. Este método sí hace que el tiempo de ejecución de las pruebas sea mucho más largo, pero al estar completamente automatizado, vale más que la pena.
Consolidación de resultados
Los resultados generados por la automatización crearán un conjunto de datos para cada punto de aceleración probado. Cada conjunto de datos contendrá todas las muestras recopiladas durante cada prueba. Para el análisis donde pueda estar comparando un gran número de motores o hélices entre sí, podría haber más de 1500 conjuntos de datos, cada uno con alrededor de 250 muestras capturadas. Conciliar los datos manualmente no sería práctico, por lo que se escribió más automatización para recorrer cada conjunto de datos, capturar un número apropiado de muestras en el punto después de que el motor hubiera alcanzado la RPM establecida, y promediarlas para crear las métricas de resultados para cada punto de datos utilizado para el análisis. El calor generado por el motor durante la prueba de punto establecido puede afectar el promedio general del resultado, pero dado el tiempo limitado de pico, esto se vio como justo para asegurar que la eficiencia no se sobreestimara, ya que la variable de calor ahora depende de la eficiencia del motor para esa prueba específica, y debería ser mediblemente consistente para cada prueba.

Figura 8: Muestreo de muchos puntos de datos de una sola prueba
Una vez que todos los resultados se procesan, la automatización crea un nuevo archivo con todos los datos consolidados por punto de aceleración para cada motor/hélice/voltaje especificado. Estos datos ahora pueden usarse fácilmente para análisis individuales o comparativos.
Análisis de datos de rendimiento de motor / hélice
La mejor manera de comparar datos de motores y hélices es usando gráficos, para que puedas obtener una imagen general de cómo el motor y la hélice se desempeñan en todo el rango de aceleración. Después de que los resultados combinados estén disponibles, paso tiempo generando una cantidad de gráficos estándar que proporcionan información esencial requerida para analizar adecuadamente el motor y las hélices. Para demostrar esto, proporcionaré ejemplos de gráficos usados en el análisis entre 8 hélices de 3” diferentes en el mismo motor, publicados en un video de prueba temprano que se puede encontrar aquí.
Empuje

Figura 9: Gramos de Empuje vs. Porcentaje de Utilización del Motor
El punto de partida es el empuje generado en todo el rango de aceleración. Aquí puedes determinar rápidamente si las combinaciones de motor y hélice proporcionarán suficiente empuje para cumplir con las expectativas básicas de empuje-peso de tu aeronave. Lo que es importante aquí es que tengas una idea general de cuál es tu peso total objetivo (AUW), para que puedas ver en qué punto de aceleración la aeronave tendría suficiente empuje para mantenerse en vuelo estacionario.
Puedes hacer esto tomando el AUW de la aeronave, y dividiéndolo por 4 (para un cuadricóptero) para obtener el empuje de vuelo estacionario requerido por motor multiplicado por 4. Una vez que tengas la posición de aceleración de vuelo estacionario (que necesitarás para los gráficos posteriores), puedes obtener una idea general de la relación empuje-peso que es posible en los motores/hélices graficados, dividiendo los gramos máximos de empuje por el peso del motor de vuelo estacionario.
En el ejemplo anterior, si tu AUW es de 200g, puedes dibujar una línea en la marca de 50 gramos para ver el punto de aceleración de vuelo estacionario para todas las hélices. Para empuje-peso, puedes determinar que cada hélice puede entregar al menos una relación de empuje-peso de 5:1, y las dos superiores pueden entregar una impresionante relación de 7:1.
Entonces, ¿por qué no elegir simplemente las hélices de mayor empuje? Entregan la mayor potencia, así que tienen que ser las mejores, ¿verdad? Bueno, no es tan simple. La combinación de motor y hélice es capaz de ese empuje, ¿pero a qué costo? Si generar 350g de empuje por motor requiere una batería más grande de 200g para entregarlo, haciendo tu AUW de 320g, entonces ahora has reducido significativamente tu relación de empuje-peso a aproximadamente 4:1, mientras que también sacrificas las ventajas de maniobrabilidad y resistencia al impacto de aeronaves más ligeras.
Corriente

Figura 10: Corriente (Amperios) vs. Porcentaje de Utilización del Motor
Ahora que tenemos los datos de empuje, puedes ver cuántos amperios de corriente se necesitan para generar el empuje. El gráfico anterior muestra cuántos amperios se necesitan a través de todo el rango de aceleración. Podrías usar los dos gráficos anteriores juntos para determinar cuánta corriente se necesita para generar una cantidad específica de empuje.
Esta es en realidad una forma muy poco intuitiva de hacerlo, no solo porque requiere consultar dos gráficos en lugar de uno, sino también porque la corriente casi nunca es una buena manera de medir los requisitos de potencia (en términos de volumen/peso), porque se basa enteramente en el voltaje de entrada. Lo que realmente nos importa es cuántos vatios (w) se requieren para generar empuje. Los vatios se calculan tomando el voltaje y multiplicándolo por la corriente que se está usando. Esto es importante porque si un motor en 4s (16.0v) está usando 10 amperios de corriente (16vx10a=160w), y un motor en 6s (20.0v) también está usando 10 amperios de corriente (10ax20v=200w), el 6s requeriría mucha más potencia, y una batería más grande.
Gramos de Empuje por Vatio

Figura 11: Gramos de Empuje por Vatio vs. Porcentaje de Utilización del Motor
El gráfico anterior muestra cuántos gramos de empuje se generan por vatio de potencia, a través de todo el rango de aceleración. Aquí definitivamente puedes obtener una mejor imagen de la eficiencia de la hélice a través del rango de aceleración, y ver en qué punto del rango de aceleración obtendrás el mayor empuje por tu vatio de potencia.
La posición original del acelerador necesaria para mantenerse en vuelo estacionario se necesita una vez más, ya que se puede ver claramente en el ejemplo anterior que diferentes hélices son más eficientes dependiendo de cuánto acelerador se esté utilizando. Utilizando las líneas roja y azul oscuro, el punto de vuelo estacionario estaba en un poco más del 25 % del acelerador, por lo que se puede ver que mantenerse en vuelo estacionario aquí sería bastante eficiente en comparación con las otras hélices.
Una regla general que utilizo para evaluar la eficiencia principal es tomar el empuje necesario para mantenerse en vuelo estacionario y multiplicarlo por 3 (relación de empuje a peso de 3:1). Para volar de forma casual, la mayoría de la gente suele mantener el acelerador entre 1 y 2 veces el empuje del peso máximo al despegue (AUW), y para volar de forma más agresiva, pasarías la mayor parte del tiempo con el acelerador entre 1 y 3 veces. Eso no quiere decir que no llegues a picos de acelerador mucho más altos mientras vuelas, pero debes asegurarte de que el rango de acelerador en el que pasarás la mayor parte del vuelo te ofrezca la mayor eficiencia posible, aumentando los tiempos de vuelo y la carga nominal de la batería.
El único problema con este gráfico es que todavía necesitas consultar el gráfico de empuje para tener una idea general de qué posición del acelerador debes observar para comparar el empuje. Así que podemos ir un paso más allá y, una vez más, combinar los dos gráficos en uno. 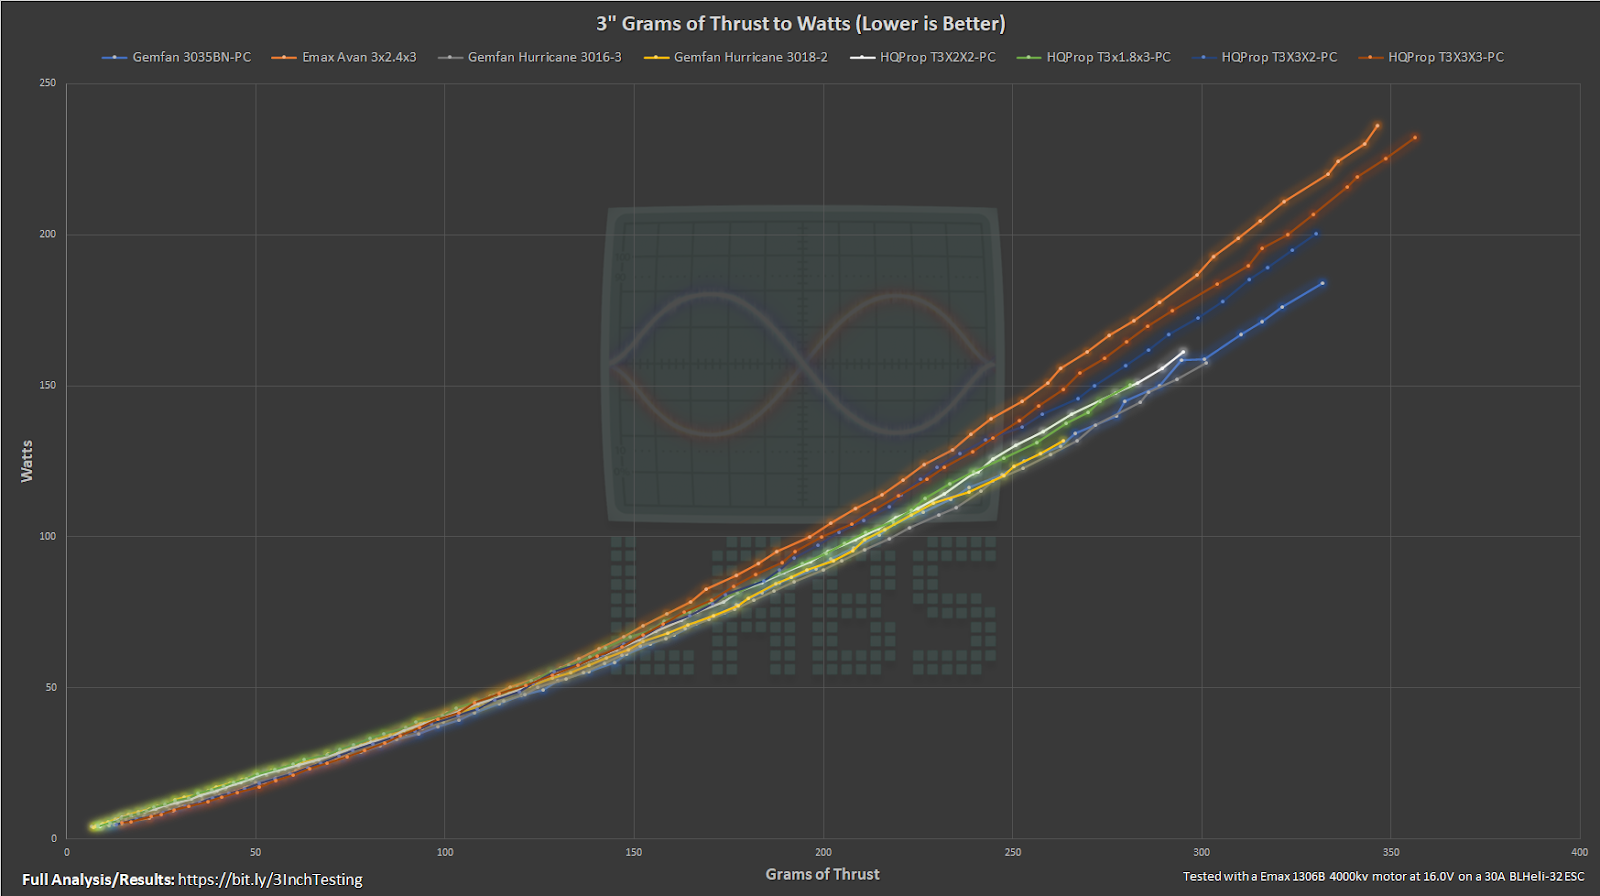
Figura 12: Vatios vs. gramos de empuje
El gráfico anterior compara directamente cuántos vatios de potencia se necesitan para generar gramos de empuje. El gráfico ideal que estás buscando es aquel que se mantenga lo más bajo posible (menos vatios) y se extienda lo más a la derecha posible (más empuje). El ejemplo anterior muestra por qué la elección correcta no siempre puede ser blanco o negro, porque si la batería que prefieres no puede generar los vatios necesarios para alimentar una de las hélices de mayor empuje, deberías empezar a priorizar la eficiencia incluso si eso sacrifica el empuje máximo, ya que o bien no podrás alcanzar ese empuje debido a la caída de voltaje de la batería, o bien necesitarás una batería más grande que sea capaz de suministrar la potencia necesaria cuando se le exija. 
Figura 13: Vatios vs. gramos de empuje con la misma hélice de 3”
El ejemplo anterior muestra un conjunto de pruebas que compararon directamente diferentes motores entre sí, utilizando las mismas hélices. Este es un buen ejemplo de cómo, en términos cuantitativos, hay un claro ganador en empuje y eficiencia en comparación con motores del mismo tamaño (1404) tanto en eficiencia como en empuje (más hacia abajo y a la derecha), perdiendo solo en empuje total frente a otros dos motores más grandes.
RPM

Figura 14: Gramos de empuje vs. porcentaje de utilización del motor
Observar las RPM de los motores en todo el rango del acelerador para cada hélice puede darte una buena idea de cuánta carga se le está aplicando al motor para que gire la hélice. Se espera ver que una hélice de mayor agresividad gire a RPM más bajas que una hélice más ligera y fácil de mover, pero caídas significativas en las RPM podrían indicar que el motor no tiene suficiente par para girar la hélice correctamente. Si observas un gráfico como el que ves arriba, especialmente si la caída aumenta a medida que aumenta la utilización del motor, o ves una caída considerable de eficiencia por utilización del motor, eso podría ser un indicio de que el motor puede no ser adecuado para la hélice y que podría requerirse un análisis más profundo.
Datos de RPM de aceleración 
Figura 15: RPM del motor vs. tiempo en ms
Dado que las muestras de cada prueba se capturan de principio a fin, también se captura el motor acelerando desde el ralentí hasta las RPM establecidas. Tomar estas muestras entre diferentes hélices y motores permite realizar un análisis comparativo de la respuesta del acelerador entre motores y hélices, lo que puede ayudar a determinar si el estator de un motor es lo suficientemente grande para manejar una hélice. El gráfico anterior muestra una comparación entre una hélice de 3” y 3 hélices diferentes de 3.5” en el mismo motor. Hay una latencia de 5-6 ms entre las muestras, por lo que los resultados no son ideales para comparar respuestas similares entre sí, pero es más que suficiente para identificar dónde la diferencia es obvia como se ve arriba.
Velocidad de la punta de la hélice 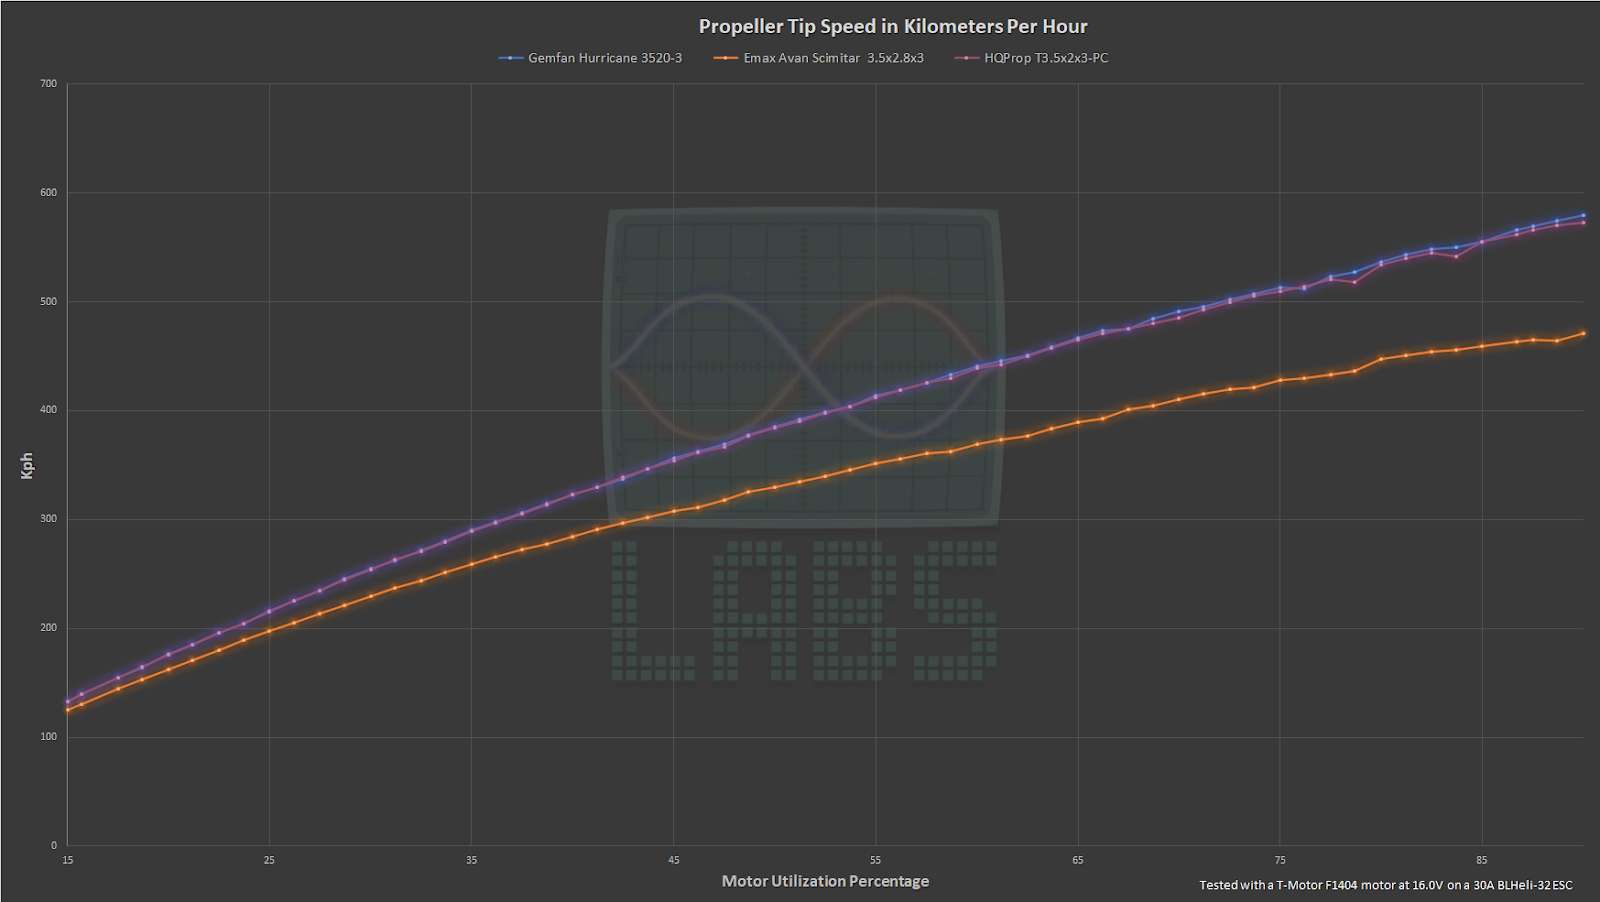
Figura 16: km/h vs. porcentaje de utilización del motor
Con los datos de RPM, también podemos calcular y graficar otra información útil, como la velocidad de la punta en km/h de las hélices en todo el rango del acelerador. Estos datos pueden ser útiles para determinar si la velocidad de la punta de la hélice se está volviendo demasiado alta, donde la eficiencia puede perderse drásticamente a medida que se acerca más a la velocidad del sonido. También es un buen recordatorio de lo peligrosas que pueden ser las hélices si metes tu carne y hueso dentro de ellas mientras giran.
Conclusión
El banco de empuje de Tyto Robotics me ha permitido desarrollar una metodología de prueba automatizada y consistente de motores y hélices con variables controladas que me permite centrar mi tiempo en análisis comparativos detallados en lugar de sentarme frente a un banco de empuje, esperando no sufrir una pérdida auditiva significativa mientras anoto manualmente números que pasan volando.
Ahora que se ha alcanzado este hito, continuaré realizando pruebas y análisis de motores y hélices, intentando encontrar unicornios mientras busco el equilibrio perfecto entre empuje, eficiencia y peso. Sinceramente espero que mis esfuerzos por publicar mis hallazgos y los datos asociados a la comunidad ayuden a aliviar la frustración provocada por la selección de componentes y ayuden a todos a tomar decisiones informadas. Puedes encontrar videos sobre los resultados y análisis de estas pruebas en mi canal de YouTube de Recursion Labs aquí: https://YouTube.com/c/RecursionLabs.