


Cet article invité a été rédigé par Recursion Labs
Choisir des moteurs et des hélices pour construire un drone peut être déroutant et stressant si vous aimez prendre des décisions éclairées pour chaque composant de votre appareil. Si vous vous trompez, les performances et l’efficacité de l’aéronef peuvent s’en trouver considérablement réduites. Trouver la bonne combinaison n’est pas simple, car les composants offrent de nombreuses possibilités.
Choisir les composants d’un drone
Choisir un moteur

Figure 1 : Une petite sélection de moteurs
Pour choisir un moteur, il faut tenir compte de son poids, car un moteur plus lourd nécessite davantage de portance. Vous devez déterminer la taille du stator souhaitée, c’est-à-dire sa hauteur et sa largeur. Vous devez ensuite choisir le Kv du moteur le mieux adapté à votre appareil et à la taille de l’hélice. Une fois vos critères définis, il vous faut choisir une marque, et les options sont nombreuses, à différents prix.
Choisir une hélice

Figure 2 : Différents types d’hélices
Le moteur que vous achetez fera tourner les hélices pour produire de la poussée, mais le choix de l’hélice à associer à votre nouveau moteur est tout aussi important. Vous devez déterminer la longueur de l’hélice (sa taille), son pas (l’inclinaison des pales) et le nombre de pales souhaité. La marque, le poids, le prix et les matériaux sont également à prendre en compte.
Choisir une batterie

Figure 3 : Une petite sélection de batteries
Une fois ces choix faits, vous pouvez choisir la batterie adaptée pour alimenter les moteurs. Sa tension doit correspondre à la combinaison Kv-hélice. La batterie doit être dimensionnée correctement pour fournir la puissance nominale nécessaire au fonctionnement des moteurs en vol (qui peut être plus ou moins élevée selon la manière dont l’aéronef sera piloté), tout en étant capable de supporter les pointes de consommation sans que sa tension ne chute trop. La poussée produite et le rendement (puissance en watts par gramme de poussée) déterminent la taille de batterie adaptée aux moteurs. Si la batterie nécessaire dépasse les dimensions ou le poids adaptés à votre construction, vous devez reprendre vos choix depuis le début et envisager d’autres composants. Ces trois choix sont interdépendants : modifier l’un peut nécessiter de modifier les deux autres.
Considérations liées à la conception d’un drone
 Figure 4 : Différentes conceptions et constructions de drones
La plupart des personnes qui construisent des drones s’inspirent des appareils d’autres personnes et choisissent des pièces identiques ou similaires. Cette approche devrait convenir à la majorité des modèles populaires, mais elle part du principe que la personne prise comme référence a les mêmes exigences de vol, qu’elle est impartiale et qu’elle a elle-même fait des choix éclairés. Si vous réalisez un modèle qui n’a pas encore fait ses preuves, vous n’aurez peut-être aucun appareil auquel vous référer.
Lorsque j’ai voulu repenser l’un de mes modèles de 3 pouces (diamètre d’hélice), dans le but de créer un drone FPV haute définition offrant les meilleures performances possibles (rapport poussée/poids) tout en étant aussi léger que possible, il n’existait pratiquement aucune donnée quantitative pour m’aider à choisir les composants. De nombreuses questions restaient sans réponse concernant le choix des pièces et de la batterie. J’ai donc décidé de consacrer une partie de mon temps libre à y répondre, non seulement pour mes propres modèles, mais aussi pour fournir des données utiles à la communauté. Pour cela, j’ai choisi le banc de mesure de poussée Tyto Robotics 1520. Les résultats sont publiés dans les vidéos de ma chaîne YouTube, Recursion Labs.
Élaborer une méthodologie d’essai à variables contrôlées
Élaborer une méthodologie qui me convenait s’est révélé plus difficile que prévu. Pour les essais, je voulais pouvoir comparer avec précision et fiabilité différents moteurs équipés de la même hélice, ou différentes hélices montées sur le même moteur, et obtenir des résultats comparables. Je devais pouvoir répéter le même essai à tout moment et obtenir le même résultat, avec une marge d’erreur raisonnable.
Je devais également réduire au minimum le temps de manipulation nécessaire à chaque essai, afin de pouvoir en effectuer un grand nombre avec précision en consacrant du temps uniquement à leur préparation. La procédure devait donc être entièrement automatisée, ce qui était possible puisque le logiciel Tyto Robotics prend en charge ECMAScript comme interface de programmation directe avec le banc de mesure de poussée.
Tension d’entrée de la batterie du drone
La tension d’entrée d’un moteur détermine sa vitesse de rotation. Un moteur alimenté sous 16 volts à 50 % des gaz tournera plus vite que le même moteur alimenté sous 15,8 V au même régime. Lors des essais classiques, la personne qui effectue le test charge complètement une grosse batterie lithium-polymère, la connecte au moteur et au contrôleur électronique de vitesse (ESC), puis fait monter le régime du moteur de 0 à 100 % en enregistrant les mesures.
Le problème de cette méthode est qu’elle introduit une grande variabilité dans les résultats, même si la batterie est rechargée complètement entre chaque essai. Lorsque le moteur consomme du courant, la tension de la batterie chute. Rien ne garantit que cette chute soit identique d’un essai à l’autre et, à mesure que la batterie se décharge, sa tension au repos diminue également.
 Figure 5 : Une tension régulée stable entre 30 et 80 ampères
Pour éliminer cette variable, j’ai choisi d’utiliser des alimentations de laboratoire régulées, configurées pour fournir une tension constante. Ainsi, si l’alimentation est réglée sur 16,00 V, elle fournira 16,00 V, que le courant consommé soit de 1 ou de 30 ampères. La chute de tension au niveau du moteur n’est pas totalement éliminée, car la résistance des câbles reliant le moteur au contrôleur électronique de vitesse (ESC), ainsi que celle du moteur lui-même, provoquent une chute de tension mesurable en rotation. En utilisant un câblage identique pour chaque essai et en maîtrisant la chaleur, cette chute de tension devrait également rester constante d’un essai à l’autre.
Facteurs thermiques, dissipateur thermique et résolution des essais
Une fois la variable de tension d’entrée éliminée, la chaleur devient la variable importante suivante. Sous charge, un moteur génère de la chaleur dans ses bobinages. Cette chaleur agit comme une résistance, ce qui entraîne une baisse de tension et une diminution des performances du moteur.
Si l’on reprend la méthodologie d’essai classique, faire tourner lentement un moteur de 0 à 100 % fait progressivement monter sa température, ce qui augmente la résistance et fait baisser la tension. À mesure que les gaz augmentent, les mesures deviennent de plus en plus imprécises, car l’accumulation de chaleur entraîne une chute de tension plus importante et réduit le régime du moteur.

Figure 6 : Baisse du régime après 5 secondes d’essai continu due à la chaleur, à une tension constante de 16,00 V
Avec les premiers prototypes d’essais automatisés, je cherchais à comparer des tensions 4S et 6S (16,0 V contre 20,0 V) sur des moteurs de même Kv, afin de déterminer l’incidence de l’utilisation d’une tension 6S sur des moteurs 4S à régime égal. Le programme faisait accélérer les moteurs jusqu’à atteindre un régime cible, afin de pouvoir relever et comparer les mesures à chaque régime. Le système automatisé accélérait rapidement les moteurs jusqu’à proximité du régime cible, puis augmentait lentement les gaz jusqu’à l’atteindre.
Sur les moteurs les plus gros utilisés pour l’essai, cette méthode fonctionnait assez bien : l’essai était suffisamment rapide pour que le métal du moteur fasse office de dissipateur thermique assez important et absorbe la chaleur avant la fin du test. Lorsque j’ai réalisé un essai similaire sur des moteurs plus petits, les résultats étaient totalement inutilisables : une fois le régime cible approché et la montée en régime ralentie, le régime baissait presque aussi vite que les gaz augmentaient, en raison de la chute de tension provoquée par la chaleur générée. Les essais de poussée statique génèrent beaucoup plus de chaleur qu’un moteur qui fait avancer une hélice dans l’air. J’en ai conclu qu’il fallait entièrement repenser la procédure d’essai et traiter la chaleur comme une variable à éliminer.

Figure 7 : Image thermique d’un moteur accumulant de la chaleur sous une charge continue
La solution pour éliminer la chaleur comme variable s’est révélée assez simple. Au début des essais, le moteur tourne au ralenti, à environ 5 % de sa puissance. Il accélère jusqu’à un régime précis pendant 2 secondes, tandis que des mesures sont enregistrées toutes les 5 à 6 ms pendant toute la durée de l’essai. Une fois celui-ci terminé, le moteur revient au ralenti et y reste le temps de refroidir. À bas régime, le moteur n’a pas besoin de tourner longtemps au ralenti, mais à mesure que le régime d’essai augmente, le temps de repos s’allonge, jusqu’à atteindre 2 minutes entre les essais.
Une caméra thermique a permis de confirmer que la durée de repos était suffisante. Elle a ensuite été doublée pour ajouter une marge de sécurité lors des essais moins efficaces. Le régime d’essai augmente par paliers de 0,5 % sur toute la plage des gaz, ce qui permet d’effectuer des essais avec une très haute résolution sur l’ensemble de cette plage. Cette méthode allonge considérablement la durée des essais, mais comme ils sont entièrement automatisés, cela en vaut largement la peine.
Consolidation des résultats
L’automatisation génère un jeu de données pour chaque niveau de gaz testé. Chaque jeu de données contient tous les échantillons recueillis lors de l’essai correspondant. Pour une analyse comparant un grand nombre de moteurs ou d’hélices, il peut y avoir plus de 1 500 jeux de données, comprenant chacun environ 250 échantillons. Il ne serait pas pratique de traiter ces données manuellement. J’ai donc automatisé davantage le processus afin de parcourir chaque jeu de données, de sélectionner un nombre approprié d’échantillons après que le moteur a atteint le régime de consigne, puis d’en calculer la moyenne afin d’obtenir les indicateurs de résultat pour chaque point de données utilisé dans l’analyse. La chaleur générée par le moteur pendant l’essai au régime de consigne peut influer sur la moyenne globale, mais compte tenu de la courte durée des accélérations, cela m’a semblé équitable : l’efficacité n’est ainsi pas surestimée, puisque la chaleur dépend désormais de l’efficacité du moteur pour cet essai précis et devrait être mesurablement constante d’un essai à l’autre.

Figure 8 : Échantillonnage de nombreux points de données lors d’un seul essai
Une fois tous les résultats traités, le système automatisé crée un nouveau fichier regroupant toutes les données consolidées pour chaque niveau de gaz, selon le moteur, l’hélice et la tension spécifiés. Ces données peuvent alors facilement servir à des analyses individuelles ou comparatives.
Analyse des données de performance des moteurs et des hélices
La meilleure façon de comparer les données de moteurs et d’hélices consiste à utiliser des graphiques, qui donnent une vue d’ensemble des performances du moteur et de l’hélice sur toute la plage des gaz. Une fois les résultats combinés disponibles, je prends le temps de générer plusieurs graphiques types qui fournissent les informations essentielles à une bonne analyse des moteurs et des hélices. Pour illustrer cela, je vais présenter des exemples de graphiques utilisés pour comparer huit hélices de 3 pouces différentes montées sur le même moteur. Ces données ont été publiées dans une première vidéo d’essai, accessible ici.
Poussée

Figure 9 : Poussée en grammes en fonction du pourcentage de puissance du moteur
Il faut commencer par examiner la poussée produite sur toute la plage des gaz. Vous pouvez ainsi déterminer rapidement si les combinaisons moteur-hélice fourniront une poussée suffisante pour répondre aux attentes de base en matière de rapport poussée/poids de votre aéronef. Il est important d’avoir une idée générale de la masse totale au décollage (AUW) visée, afin de déterminer à quel niveau de gaz l’aéronef disposera d’une poussée suffisante pour rester en vol stationnaire.
Pour ce faire, divisez la masse totale au décollage (AUW) de l’aéronef par 4 (pour un quadricoptère) afin d’obtenir la poussée nécessaire par moteur en vol stationnaire, puis multipliez cette valeur par 4. Une fois le niveau de gaz nécessaire au vol stationnaire déterminé (vous en aurez besoin pour les graphiques suivants), vous pouvez obtenir une estimation du rapport poussée/poids possible avec les moteurs et les hélices du graphique en divisant la poussée maximale en grammes par la masse du moteur au régime de vol stationnaire.
Dans l’exemple ci-dessus, si la masse totale au décollage est de 200 g, vous pouvez tracer une ligne au niveau des 50 grammes afin de repérer le niveau de gaz nécessaire au vol stationnaire pour chaque hélice. Pour le rapport poussée/poids, vous pouvez constater que chaque hélice offre un rapport d’au moins 5:1, et que les deux meilleures atteignent un impressionnant rapport de 7:1.
Pourquoi ne pas simplement choisir les hélices qui produisent le plus de poussée ? Elles délivrent le plus de puissance, donc ce sont forcément les meilleures, non ? Ce n’est pas si simple. La combinaison moteur-hélice peut produire cette poussée, mais à quel prix ? Si produire 350 g de poussée par moteur nécessite une batterie plus grosse de 200 g, portant la masse totale au décollage à 320 g, le rapport poussée/poids tombe alors à environ 4:1, et vous perdez aussi les avantages d’un aéronef plus léger en matière de maniabilité et de résistance aux chocs.
Courant

Figure 10 : Courant (ampères) en fonction du pourcentage de puissance du moteur
Maintenant que nous disposons des données de poussée, nous pouvons voir combien d’ampères sont nécessaires pour la produire. Le graphique ci-dessus montre le courant nécessaire sur toute la plage des gaz. Vous pouvez combiner les deux graphiques précédents pour déterminer le courant nécessaire à la production d’une poussée donnée.
Cette méthode est en réalité peu intuitive, non seulement parce qu’elle oblige à consulter deux graphiques au lieu d’un, mais aussi parce que le courant est rarement un bon indicateur des besoins en puissance (en termes de volume et de poids), puisqu’il dépend entièrement de la tension d’entrée. Ce qui nous intéresse vraiment, c’est le nombre de watts (W) nécessaires pour produire la poussée. La puissance en watts se calcule en multipliant la tension par le courant consommé. C’est important, car si un moteur alimenté en 4S (16,0 V) consomme 10 ampères (16 V × 10 A = 160 W) et qu’un moteur alimenté en 6S (20,0 V) consomme lui aussi 10 ampères (10 A × 20 V = 200 W), le moteur en 6S nécessitera beaucoup plus de puissance et une batterie plus grosse.
Grammes de poussée par watt

Figure 11 : Poussée en grammes par watt en fonction du pourcentage de puissance du moteur
Le graphique ci-dessus montre le nombre de grammes de poussée produits par watt de puissance sur toute la plage des gaz. Il permet de mieux évaluer le rendement de l’hélice selon le régime et de repérer à quel niveau de gaz vous obtiendrez le plus de poussée par watt consommé.
La position initiale de l’accélérateur nécessaire pour le vol stationnaire est à nouveau utile, car l’exemple ci-dessus montre clairement que l’efficacité des hélices varie selon le niveau d’accélération. D’après les courbes rouge et bleu foncé, le point de vol stationnaire se situait juste au-dessus de 25 % d’accélération : on peut donc voir que, dans ces conditions, le vol stationnaire serait assez efficace par rapport aux autres hélices.
Pour évaluer l’efficacité globale, j’applique une règle générale : je multiplie la poussée nécessaire au vol stationnaire par 3 (rapport poussée/poids de 3:1). En vol de loisir, la plupart des gens maintiennent généralement l’accélération dans une plage correspondant à 1 à 2 fois la poussée nécessaire pour soulever le poids total au décollage (AUW), tandis qu’en vol plus agressif, on passe l’essentiel du temps dans une plage de 1 à 3 fois cette poussée. Cela ne veut pas dire que vous n’atteindrez jamais des niveaux d’accélération bien supérieurs en vol, mais il faut veiller à ce que la plage d’accélération utilisée pendant la majeure partie du vol offre la meilleure efficacité possible, afin d’augmenter l’autonomie et de réduire la charge nominale sur la batterie.
Le seul problème avec ce graphique, c’est qu’il faut toujours consulter le graphique de poussée pour avoir une idée générale de la position d’accélération à examiner afin de comparer la poussée. Nous pouvons donc aller un peu plus loin et réunir une nouvelle fois les deux graphiques en un seul. 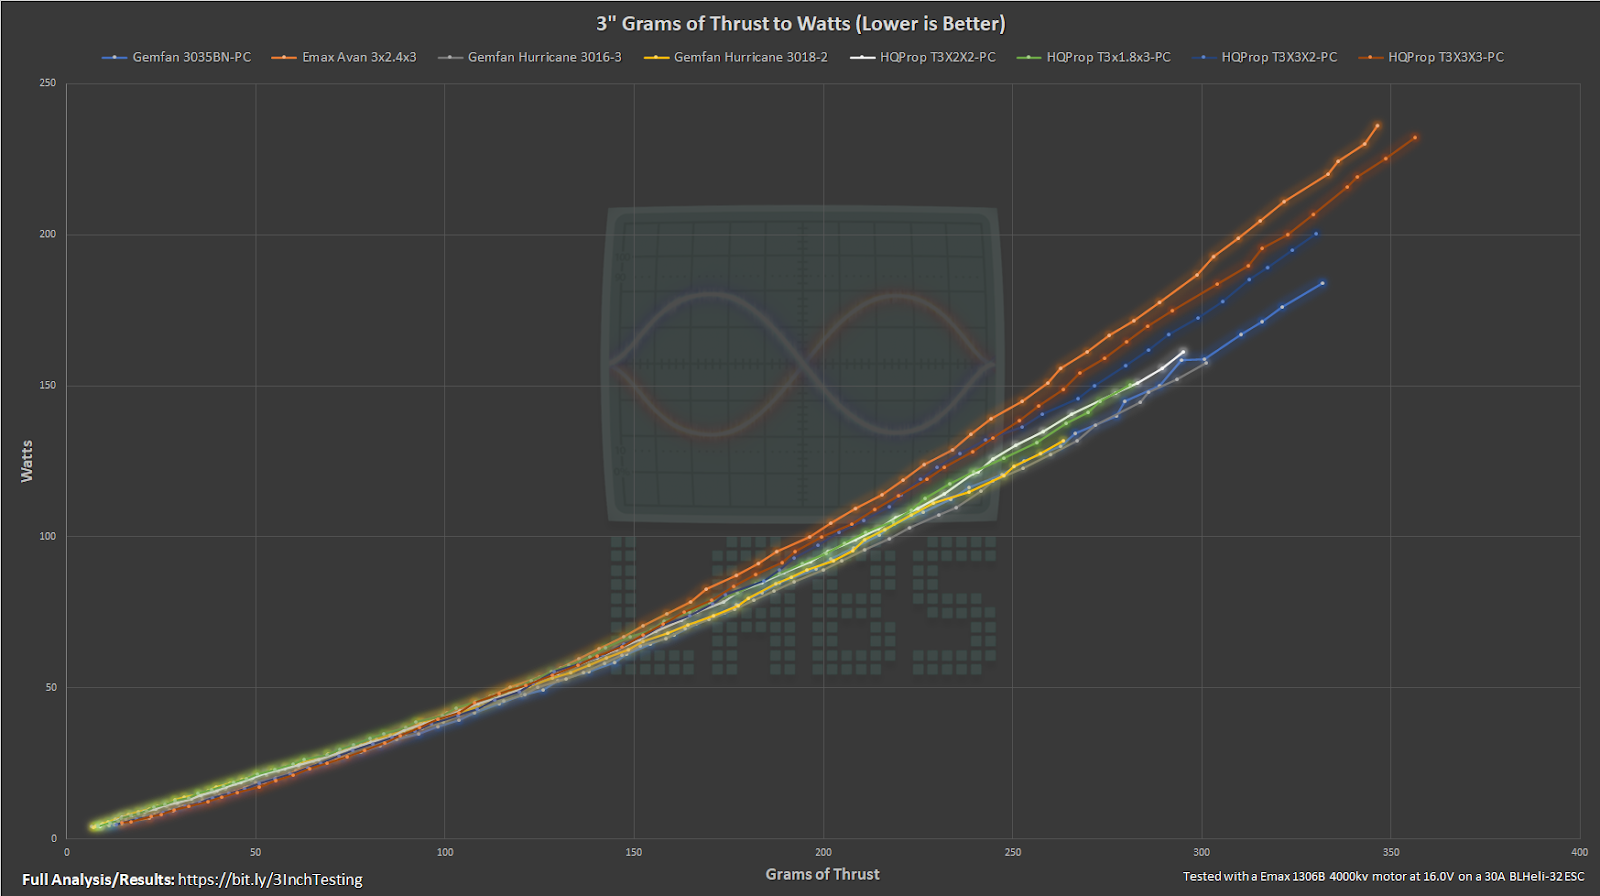
Figure 12 : Watts en fonction des grammes de poussée
Le graphique ci-dessus compare directement le nombre de watts nécessaires pour générer un certain nombre de grammes de poussée. Le graphique idéal est celui qui reste aussi bas que possible (puissance minimale) et s’étend aussi loin que possible vers la droite (poussée maximale). L’exemple ci-dessus montre pourquoi le bon choix n’est pas toujours évident : si votre batterie de prédilection ne peut pas fournir la puissance nécessaire pour entraîner l’une des hélices offrant une poussée supérieure, vous devriez privilégier l’efficacité, même au détriment de la poussée maximale. En effet, vous ne pourrez soit pas atteindre cette poussée en raison de la chute de tension de la batterie, soit vous devrez utiliser une batterie plus grosse, capable de fournir la puissance requise lors des pics de demande. 
Figure 13 : Watts en fonction des grammes de poussée avec la même hélice de 3 pouces
L’exemple ci-dessus présente une série de tests comparant directement différents moteurs avec les mêmes hélices. Il illustre bien le cas où le rapport entre poussée et efficacité permet de désigner clairement un vainqueur parmi des moteurs de même taille (1404), tant en matière d’efficacité que de poussée (plus bas et plus à droite sur le graphique), même si deux autres moteurs plus gros offrent une poussée globale supérieure.
Régime moteur

Figure 14 : Grammes de poussée en fonction du pourcentage d’utilisation du moteur
Examiner le régime moteur sur toute la plage d’accélération pour chaque hélice peut vous donner une bonne idée de la charge imposée au moteur pour la faire tourner. Il est normal qu’une hélice plus agressive tourne à un régime inférieur à celui d’une hélice plus légère et plus facile à entraîner, mais des baisses importantes du régime peuvent indiquer que le moteur ne dispose pas d’un couple suffisant pour entraîner correctement l’hélice. Si vous observez un graphique comme celui ci-dessus, en particulier si la baisse s’accentue à mesure que l’utilisation du moteur augmente, ou si vous constatez une baisse notable de l’efficacité en fonction de l’utilisation du moteur, cela peut indiquer que le moteur n’est pas adapté à l’hélice et qu’une analyse plus approfondie est nécessaire.
Données de montée en régime 
Figure 15 : Régime moteur en fonction du temps en ms
Comme les mesures de chaque test sont enregistrées du début à la fin, la montée en régime du moteur, du ralenti au régime de consigne, est également capturée. Comparer ces mesures pour différentes hélices et différents moteurs permet d’analyser la réponse à l’accélération de ces moteurs et hélices, et peut aider à déterminer si le stator d’un moteur est suffisamment grand pour entraîner une hélice. Le graphique ci-dessus compare une hélice de 3 pouces à trois hélices différentes de 3,5 pouces montées sur le même moteur. Il y a un délai de 5 à 6 ms entre les mesures : les résultats ne sont donc pas idéaux pour comparer des réponses similaires, mais ils sont largement suffisants pour repérer les différences évidentes, comme celles illustrées ci-dessus.
Vitesse en bout de pale 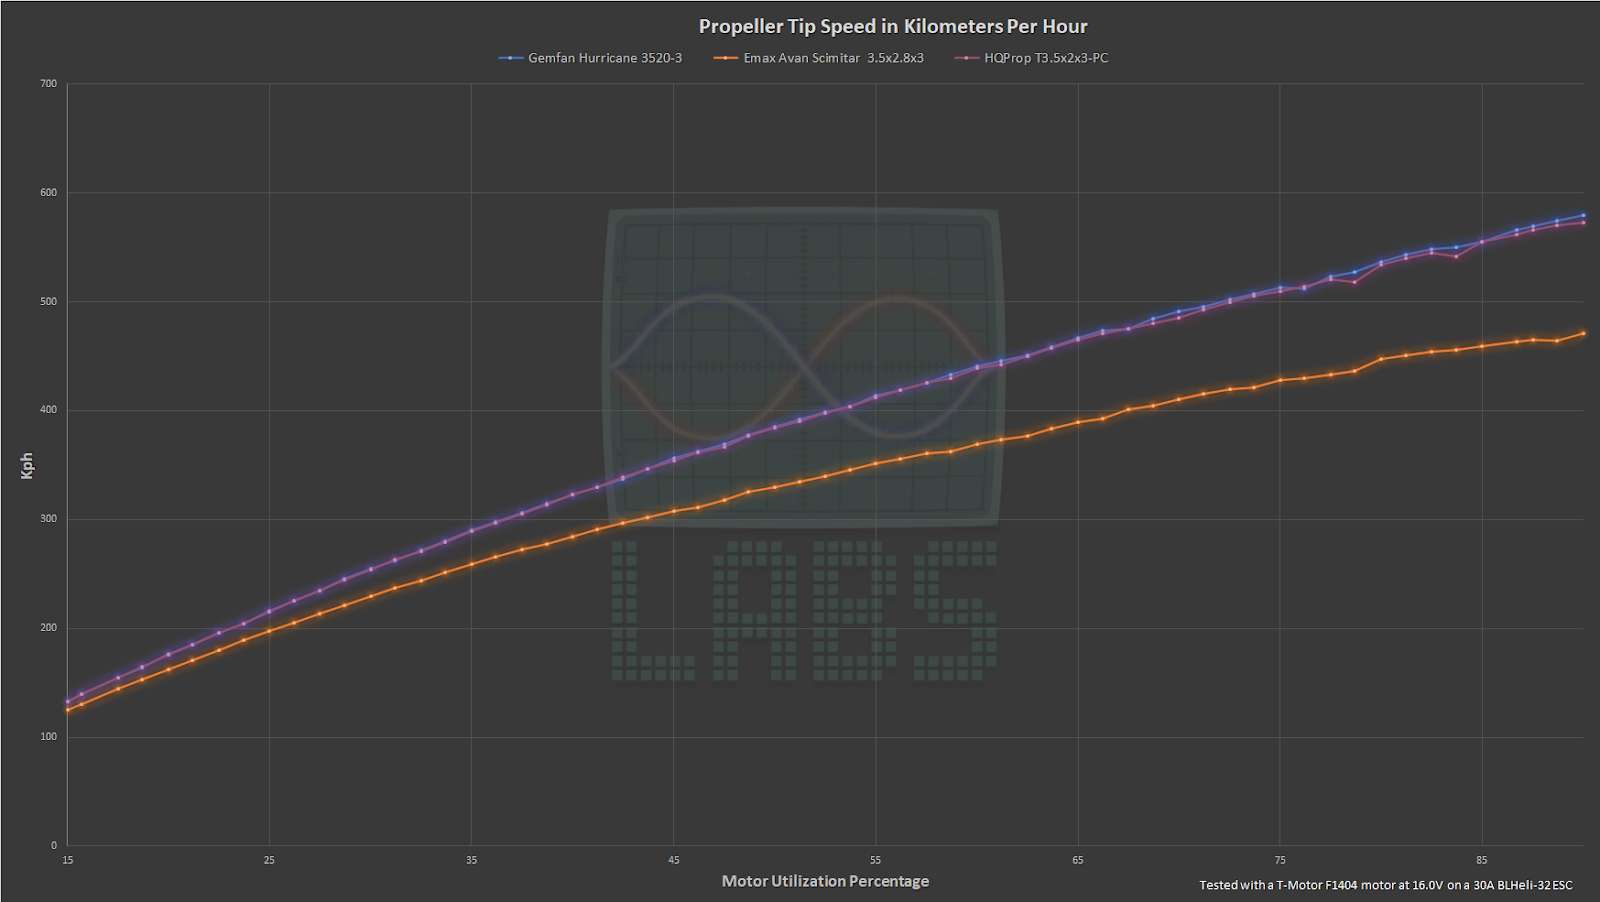
Figure 16 : Km/h en fonction du pourcentage d’utilisation du moteur
À partir des données de régime, nous pouvons également calculer et représenter d’autres informations utiles, comme la vitesse en bout de pale des hélices en km/h sur toute la plage d’accélération. Ces données peuvent aider à déterminer si la vitesse en bout de pale devient trop élevée, car l’efficacité peut chuter considérablement à mesure qu’elle se rapproche de la vitesse du son. C’est aussi un bon rappel du danger que représentent les hélices si vous y mettez vos doigts alors qu’elles tournent.
Conclusion
Le banc de poussée Tyto Robotics m’a permis de mettre au point une méthode cohérente de test automatisé des moteurs et des hélices, avec réglage de la commande. Je peux ainsi consacrer mon temps à des analyses comparatives détaillées, plutôt que de rester devant un banc de poussée en espérant ne pas subir de perte auditive importante tout en notant manuellement des chiffres qui défilent.
Maintenant que cette étape importante est franchie, je vais continuer à tester et à analyser des moteurs et des hélices, en cherchant la perle rare et l’équilibre parfait entre poussée, efficacité et poids. J’espère sincèrement que la publication de mes conclusions et des données associées aidera la communauté à moins s’arracher les cheveux lors du choix des composants et permettra à chacun de prendre des décisions éclairées. Vous trouverez des vidéos présentant les résultats et les analyses de ces tests sur ma chaîne YouTube Recursion Labs : https://YouTube.com/c/RecursionLabs.