


Introduction
Cet article résume les recherches menées à la grande installation d'essais climatiques de Sirris (Anvers, Belgique), qui ont porté sur les performances des drones dans des conditions de givrage.
L'équipe de recherche comprenait Guillaume Catry, Nicolas Bosson, Luca J. Bardazzi et Sergio Márquez de Windshape (Suisse), Özlem Ceyhan et Daniele Brandolisio de l'OWI-Lab (Belgique) ainsi que Flavio Noca de la Haute école spécialisée de Suisse occidentale (HES-SO, Suisse).

Figure 1 : Grande installation d'essais climatiques de Sirris
Configuration de l'essai
La configuration de l'essai a été conçue pour caractériser les performances du système de propulsion du drone ainsi que l'accrétion de glace. Elle comprenait les éléments suivants :
- La grande installation d'essais climatiques de Sirris (Anvers, Belgique) a été utilisée pour créer les conditions de température et d'humidité nécessaires à l'apparition du givre. Le banc d'essai de givrage est une nouvelle installation équipée de 25 buses d'eau fixées à un pont roulant, couvrant une surface de 6 m x 4 m. Les buses peuvent obtenir une gamme de tailles de gouttelettes en modifiant le débit d'eau, de sorte que du givre transparent ainsi que du givre givrant puissent être créés.
- Une soufflerie Windshaper a été utilisée pour générer le vent relatif sur l'hélice. Le système comprend 162 paires de ventilateurs contrarotatifs de 110 W chacun, répartis uniformément sur une surface verticale et plane de 1,5 m x 0,75 m. Le système est capable de générer des vitesses de vent comprises entre 1 m/s et 16 m/s.
- Un banc de poussée Series 1585 de Tyto Robotics a été utilisé pour mesurer les performances du système de propulsion, notamment la poussée jusqu'à 50 N, le couple jusqu'à 2,0 Nm, le régime moteur (RPM), la puissance et le rendement. La cellule de charge est montée sur un bras robuste dont l'angle peut être ajusté pour varier l'angle de calage de l'hélice. La plateforme logicielle du banc génère le signal PWM pour contrôler le moteur. Un script de contrôle PID a été conçu par les auteurs au sein du logiciel pour permettre des tests à vitesse moteur constante, même lorsque la glace s'accumule sur l'hélice.
- Le moteur à courant continu sans balais, un Taft Hobby 3553 1550kv à 10 pôles, était alimenté par une alimentation de laboratoire 12 V via un contrôleur Turnigy 60A SimonK. L'hélice était une HQProp MacroQuad tripale de 9 pouces avec un pas de 5 pouces.
- Un système de capture d'image a été conçu pour visualiser la formation de glace sur l'hélice. Il comprenait deux lampes stroboscopiques à courte durée générant des éclairs aussi brefs que 1 μs. L'éclair était déclenché par le contrôleur du banc de poussée en fonction de la position angulaire du moteur (capteur RPM), de sorte que la même pale soit dans la même position sur chaque image.
- L'imagerie est réalisée avec un Canon 5D Mk2, un appareil photo numérique reflex plein format, réglé à 6400 ISO, équipé d'un objectif 80 mm f/1.8 réglé à l'ouverture maximale. Au cours des expériences, une image est prise toutes les 2 secondes.

Figure 2 : La configuration de l'essai comprenant (1) l'hélice, (2) le banc d'essai pour les unités de propulsion, (3) le Windshaper, (4) la pulvérisation d'eau, (5) la caméra, (6) la lampe stroboscopique.
Au total, 21 tests ont été réalisés en faisant varier ces paramètres :
- Vitesse de l'hélice : 3 500 tr/min et 5 000 tr/min
- Vitesse du vent : 3,2 m/s, 6 m/s et 9 m/s
- Pression de l'eau pulvérisée : 2 bars et 8 bars
Chaque test a été effectué une fois avec une hélice standard, et une seconde fois avec une hélice similaire recouverte d'un revêtement anti-givre. La température a été maintenue à -10°C pour tous les tests.
Résultats
L'accumulation de glace sur l'hélice a suivi un schéma similaire lors de tous les tests : la formation de glace commence après quelques secondes de pulvérisation, une accumulation importante est observée à 20 secondes, une perte totale de poussée de l'hélice survient vers 60 secondes, et le détachement de la glace accumulée se produit vers 80 secondes.

Figure 3 : Accumulation de glace sur l'hélice
Les résultats de performance enregistrés sur le banc de poussée (avec l'hélice traitée) ont révélé plusieurs conclusions intéressantes :
- Une perte de poussée est observée presque immédiatement après avoir rencontré des conditions de givrage.
- Il a fallu un peu plus d'une minute pour que la poussée passe de 1,6 N à 0 N.
- Lorsque la glace se détache de l'hélice vers 75 secondes, on observe une augmentation rapide de la poussée à mesure que le régime moteur augmente avant que le PID ne soit en mesure de le stabiliser.
- La masse de l'accrétion de glace juste avant le détachement était de 17 g.
- Le rendement de l'hélice diminue progressivement à mesure que la glace s'accumule, jusqu'à 0 % juste avant le détachement.
- L'hélice munie du revêtement anti-givre a maintenu une poussée > 0 N environ 4 fois plus longtemps que l'hélice sans revêtement (48 secondes contre 12 secondes).
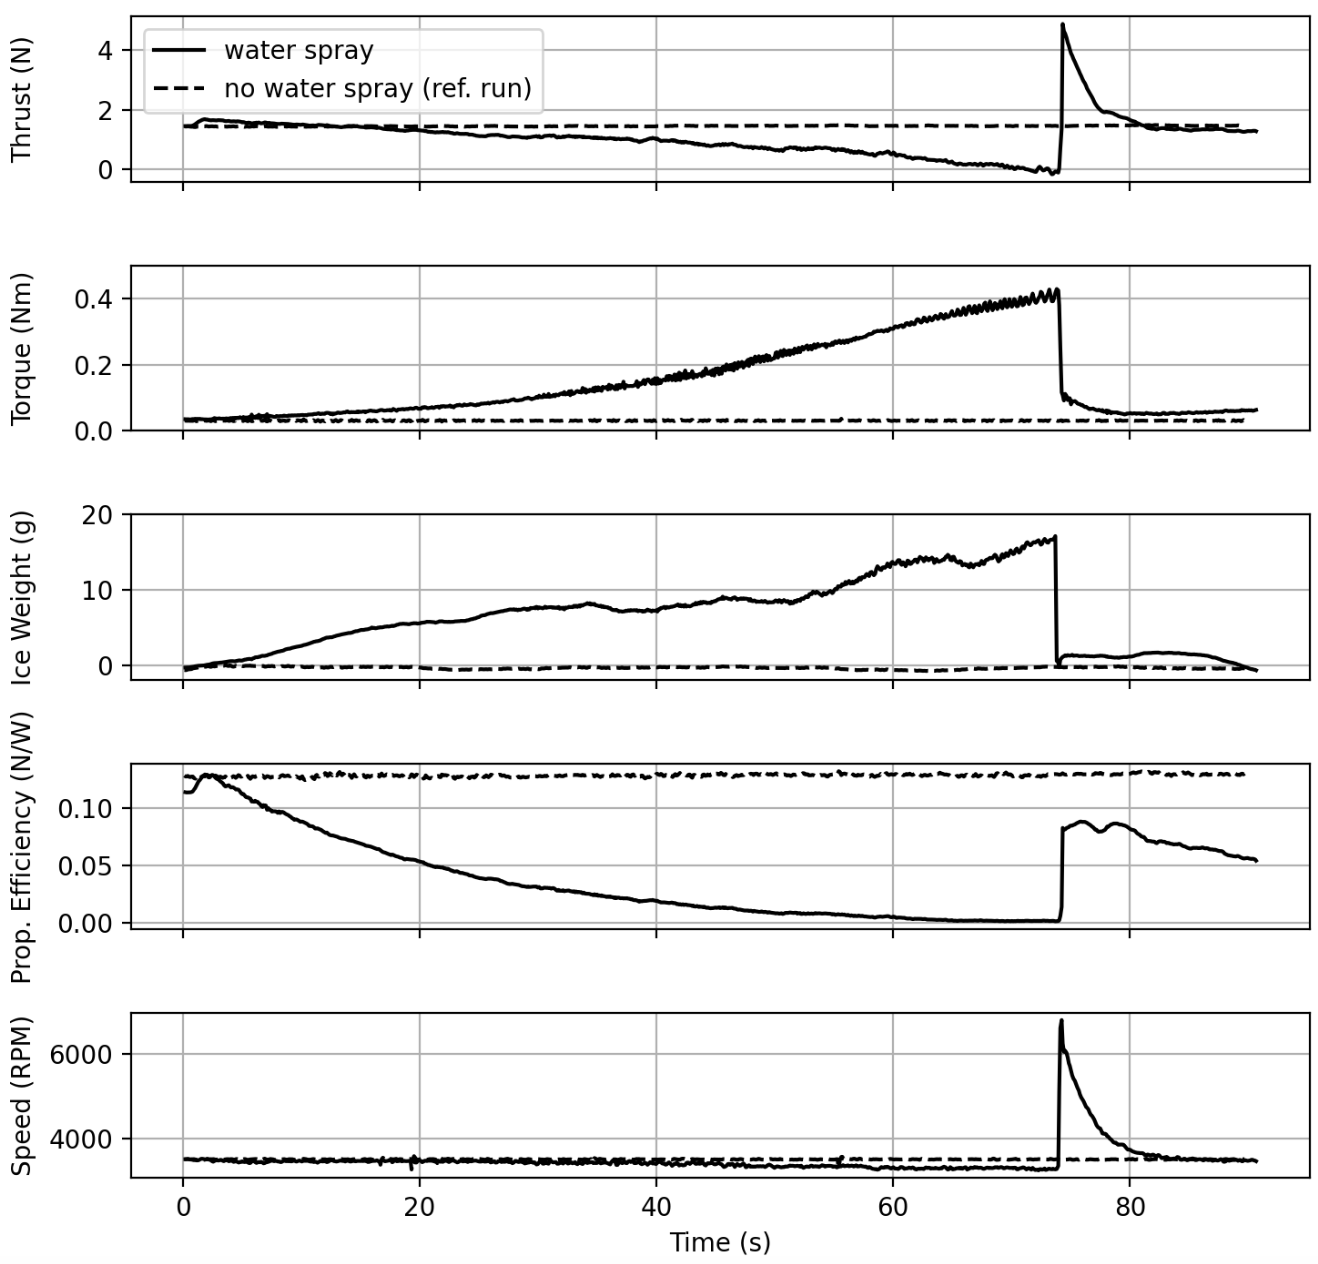
Figure 4 : Évolution de la poussée, du couple moteur, du poids de la glace, du rendement de l'hélice et de la vitesse moteur lors d'un test à 3500 tr/min avec une vitesse de vent réglée à 3,2 m/s. La ligne pointillée représente le contrôle sans givrage. La ligne pleine représente une situation de givrage avec une pression d'eau pulvérisée réglée à 8 bars.

Figure 5 : Comparaison des performances entre une hélice brute et une hélice avec revêtement anti-givre.
Conclusion
En conclusion, les auteurs de l'étude ont développé une configuration d'essai réaliste qui permet d'étudier les performances des drones dans des conditions de givrage.
L'article complet peut être téléchargé ici.