


작성자: Yasmin Elkalish
추력 스탠드는 추진 시스템의 추력, 토크, RPM 및 효율을 테스트하는 데 필수적입니다. 테스트에 센서를 통합하면 성능을 한 단계 더 끌어올릴 수 있는 추가적인 최적화가 가능합니다.
무인기 분야에서는 외부 센서의 데이터를 수집하는 데 어려움이 있다는 사실이 잘 알려져 있습니다 [1]. 이러한 문제를 해결하기 위해 당사는 “입력 변환(Input Transformations)”이라는 새로운 소프트웨어 기능을 개발했습니다. 이 기능을 사용하면 모든 Flight Stand 제품에 외부 아날로그 센서를 연결하여 센서 데이터를 추진 시스템 측정값과 원활하게 통합할 수 있습니다.
이 글에서는 Flight Stand에 아날로그 센서를 연결하는 방법을 시연하고, 추가 센서의 장점을 보여주는 사용 사례를 제공하며, 테스트 중에 직면할 수 있는 몇 가지 문제에 대해 설명합니다.
목차
- Flight Stand에 외부 센서 연결하기
- 추진 시스템 테스트에 사용할 외부 센서
- 외부 센서 테스트의 어려움
Flight Stand에 외부 센서 연결하기
이 섹션에서는 Flight Stand에 외부 센서를 연결하는 방법을 설명합니다. 소음 센서를 사용하여 프로펠러 소음 측정을 통해 더 조용한 비행 경험을 위해 최적화하는 방법을 시연합니다.
비디오 시연을 선호하신다면, 센서를 Flight Stand 15에 연결하는 방법을 시청해 보세요:
구체적으로, SEN0232 소음 레벨계를 Flight Stand 15 Pro 추력 스탠드에 연결하여 추진 시스템(Xoar 26인치 프로펠러 + AXI 8110 모터)에서 발생하는 데시벨 수준을 측정합니다. 이 프로브는 5V 전압 입력으로 작동하며 30dBA에서 130dBA 범위의 소음 레벨을 측정합니다.
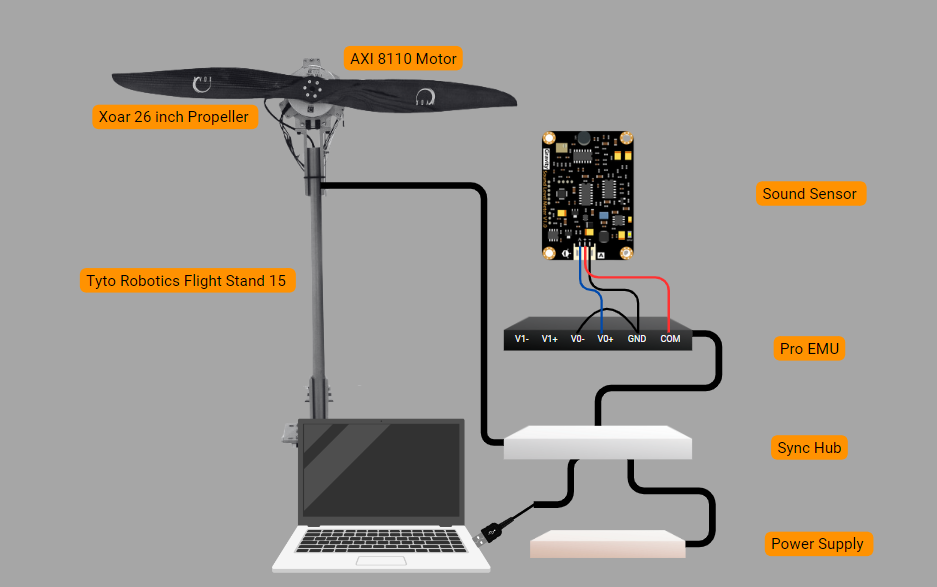
그림 1: Flight Stand 테스트 구성
다양한 센서 배치와 모터/프로펠러 조합을 테스트하여 어떤 구성이 소음을 최소화하는지 확인할 수 있습니다.
센서 연결 단계:
Flight Stand 소프트웨어에서:
- Flight Stand 하드웨어가 USB를 통해 연결되었는지 확인합니다.
- 입력 변환(Input Transformations) 탭으로 이동합니다.
- “새 변환 추가(Add new transformation)”를 클릭합니다.
- “이름(Name)” 아래에 센서의 별칭(예: “소음 센서”)을 입력할 수 있습니다.
- 유닛 유형을 선택하거나 “사용자 지정 유닛(Custom units)”을 선택하고 데시벨에 대해 "dB"를 입력합니다.
- 전압 일반 아날로그 입력을 변수 “a”에 할당합니다.
- “수식(Formula)” 필드에 센서 데이터시트에 제공된 변환 수식을 입력합니다. 당사의 경우: a * 50: 데시벨 값(dBA) = 출력 전압(V) × 50
-
데이터시트 사양을 기반으로 시스템 한계를 입력하여 소음 레벨이 정의된 범위를 초과할 경우 자동으로 모터가 차단되도록 합니다.
-
“저장(Save)”을 클릭합니다

결과
분석 후 아래의 그래픽 결과는 최대 스로틀 1500μs 및 1099.45 RPM에서 이 추진 시스템이 76.18 dB의 소음을 발생시킨다는 것을 보여줍니다. 그러면 이 소음 수준이 허용 가능한 수준인지 결정하고, 그렇지 않다면 더 낮은 소음 수준을 달성하기 위해 다른 동력 계통 조합을 테스트할 수 있습니다.


Flight Stand에 아날로그 센서를 연결하는 이 예시는 외부 센서가 추진 시스템 개발을 크게 향상시킬 수 있는 잠재력을 보여줍니다.
추진 시스템 테스트에 외부 센서를 사용하는 이유
센서 데이터는 UAV 개발과 관련된 정보에 입각한 결정을 내리는 데 핵심적인 역할을 할 수 있습니다. 센서가 제공하는 추가 데이터는 더 효율적이고 신뢰할 수 있으며 안전한 UAV 제작으로 이어질 수 있습니다.
테스트 구성에 외부 센서를 추가해야 하는 몇 가지 이유는 다음과 같습니다:
추가 성능 데이터 수집
효율성은 UAV 성능을 평가하는 가장 중요한 지표 중 하나입니다. 다음은 더 높은 효율을 달성하는 데 도움이 되는 몇 가지 기성 센서입니다:
- 실린더 압력 센서: 실린더 압력 변화를 모니터링하여 연료-공기 혼합비를 미세 조정하고 내연 기관을 사용하는 추진 시스템의 성능을 향상할 수 있습니다.[3]
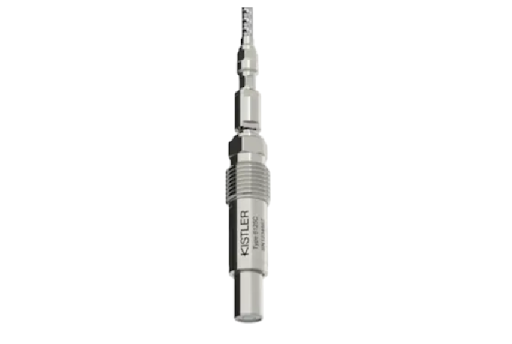
그림 4: Kistler Type 6125C 압전 압력 센서
- 열 센서: 핵심 부품의 온도를 추적하여 과열을 방지하고 열 관련 환경 위험의 위험을 완화하며 추진 시스템이 주변 환경에 부정적인 영향을 미치지 않도록 합니다.[5] Tyto Robotics 온도 센서는 힘 측정 장치에 직접 연결된다는 점에 유의하십시오.

그림 5: Tyto Robotics PT-100 온도 센서
신뢰성 향상
외부 센서를 사용하여 환경 요인에 대한 성능을 테스트하면 UAV가 실제 환경에서 작동할 때의 편차를 예측하는 데 도움이 됩니다. 이러한 센서의 예로는 다음이 있습니다:
- 습도 센서: 다양한 습도 수준에서 테스트하면 다양한 환경 조건에서 일관된 추력 출력을 유지하는 방법을 결정하는 데 도움이 됩니다.[4]

그림 6: B+B Sensors HYTE-ANA-1735 교정 습도 모듈
- 대기 속도 센서: 추진 시스템 주변의 공기 흐름을 측정하면 층류 및 난류 영역을 식별하여 항력을 줄이고 기동성을 향상하기 위한 설계 조정을 할 수 있습니다.

소음 측정
외부 센서를 사용하여 운영 위험을 줄일 수도 있으며, 특히 농업, 군사 및 물류와 같은 특수 UAV 비행 응용 분야에서 유용합니다. 예를 들어:
- 소음 센서: 소음 수준을 모니터링하여 과도한 소음 공해와 잠재적인 기계적 문제를 감지하고, 추진 시스템이 환경적으로 허용되는 소음 한도 내에서 작동하도록 하는 데 도움이 됩니다. 소음이 프로펠러 성능과 어떻게 연결되는지에 대해 자세히 알아보세요.

외부 센서 테스트의 어려움
외부 센서로 추진 시스템을 테스트할 때는 정확하고 신뢰할 수 있는 데이터 수집을 보장하기 위해 해결해야 할 몇 가지 어려움이 있습니다.
- 간섭 및 소음: 추진 시스템은 전자기 간섭(EMI)과 기계적 진동을 발생시켜 외부 센서의 정확도에 영향을 줄 수 있습니다.[6] 이러한 영향을 최소화하고 신뢰할 수 있는 센서 판독을 보장하기 위해 안정화 기술을 고려해야 합니다.
- 데이터 통합: 여러 센서의 데이터를 통합하는 것은 복잡할 수 있습니다.[6] 데이터 수집이 올바르게 해석되도록 하려면 고급 소프트웨어 알고리즘과 데이터 처리 기능이 필요합니다.
- 내구성: 추진 테스트에 사용되는 외부 센서는 고온, 진동 및 잠재적인 충격을 포함한 가혹한 작동 조건을 견뎌야 합니다.[1]
Flight Stand가 이러한 문제를 해결하는 방법:
- 솔리드 스테이트 시스템: 당사의 모노블록 로드셀은 데이터 측정의 정확성을 위협하는 진동을 줄입니다.
- 원활한 데이터 통합: Flight Stand 소프트웨어는 최대 1,000Hz의 샘플링 속도로 데이터 측정을 정밀하게 동기화하여 원활한 데이터 통합을 가능하게 합니다.
- 사용자 지정 수식: 소프트웨어는 테스트되는 모든 알고리즘에 맞게 사용자 지정 수식을 지원하므로 운영 요구 사항을 충족하는 센서를 무엇이든 사용할 수 있습니다.
추가 질문이 있으시면 아래에 댓글을 남겨주시기 바랍니다.
참고 문헌
[1] Balestrieri, E., Daponte, P., De Vito, L., & Lamonaca, F. (2021). Sensors and Measurements for Unmanned Systems: An Overview. Sensors (Basel, Switzerland), 21(4), 1518. https://doi.org/10.3390/s21041518
[2] Ghazali, M. H. M., & Rahiman, W. (2022). An investigation of the reliability of different types of sensors in the real-time vibration-based anomaly inspection in drones. Sensors, 22(16), 6015. https://doi.org/10.3390/s22166015
[3] Ratiu, S., Popa, G. N., & Alexa, V. (2010). Monitoring of the pressure inside the cylinder for an internal-combustion engine. ResearchGate. https://www.researchgate.net/publication/228874236_Monitoring_of_the_pressure_inside_the_cylinder_for_an_internal-combustion_engine
[4] Mikhelashvili, L., Barash, Y., Kiviniski, I., Gortinsky, L., & Neudachin, K. (2024). Formation and optical properties of LSPR-active nanowires: Role of substrate and environmental conditions. Journal of Physics: Condensed Matter, 36(10), 105703. https://doi.org/10.1088/1361-6463/ad60d8
[5] Tyto Robotics. (n.d.). How to check electric motor temperature sensor. Tyto Robotics. Retrieved August 1, 2024.
[6] Dewesoft. (n.d.). What is sensor fusion? Dewesoft Blog. Retrieved August 2, 2024, from https://dewesoft.com/blog/what-is-sensor-fusion