


Bu konuk yazısı Recursion Labs tarafından yazılmıştır.
Drone montajlarında motor ve pervaneleri seçmek, her bileşen için iyi bilgilendirilmiş kararlar vermeyi seviyorsanız kafa karıştırıcı ve stresli bir süreç olabilir. Yanlış seçim yaparsanız, aracın performansı ve verimliliği önemli ölçüde azalabilir. Doğru kombinasyonu seçmek kolay değildir, çünkü bileşenleri seçerken yapmanız gereken çok sayıda seçim vardır.
Drone Bileşenlerini Seçmek
Motor Seçmek

Şekil 1: Motor seçeneklerinden küçük bir seçki
Motorlar için motorun ağırlığını göz önünde bulundurmanız gerekir, çünkü daha ağır bir motor için ek kaldırma kuvveti sağlamanız gerekecektir. Hangi stator boyutunu istediğinizi belirlemeniz gerekir ve bunun için motor statorunun hem yüksekliğine hem de genişliğine karar vermeniz gerekir. Ardından montajınız için hangi motor Kv'sinin ve pervane boyutunun en uygun olacağına karar vermeniz gerekir. Motorunuz için ne istediğinize karar verdikten sonra bir marka seçmeniz gerekir ve farklı fiyatlarda birçok seçenek vardır.
Pervane Seçmek

Şekil 2: Çeşitli pervane seçenekleri
Satın aldığınız motor, itki oluşturmak için pervaneleri döndürecektir, ancak yeni motorunuzla hangi pervaneyi kullanacağınız da çok önemli bir karardır. Pervanenin uzunluğunu (boyutunu), adımı (pervanenin eğimi) ve pervanede kaç kanat istediğinizi belirlemeniz gerekir. Marka, ağırlık, fiyat ve malzemeler de pervane seçerken dikkate alınması gereken unsurlardır.
Pil Seçmek

Şekil 3: Pil seçeneklerinden küçük bir seçki
Bu seçimler yapıldıktan sonra motorları beslemek için uygun pili seçebilirsiniz. Pilin voltajı, Kv ve pervane kombinasyonuyla uyumlu olmalıdır. Pil, uçuş sırasında motorları çalıştırmak için gereken nominal gücü destekleyecek şekilde doğru boyutta olmalı (bu, aracın nasıl uçurulacağına bağlı olarak daha yüksek veya düşük olabilir), ancak aynı zamanda çok fazla voltaj düşümü yaşamadan ani yüklenmelere dayanabilecek kapasitede olmalıdır. İtki çıktısı ve verimlilik (itki başına watt gücü), motorlar için hangi pil boyutunun uygun olacağını belirleyecektir. İhtiyacınız olan pil, yaptığınız montaj için uygun olacak boyutu veya ağırlığı aşarsa, en başa dönmeniz ve diğer bileşenler hakkında düşünmeye başlamanız gerekir. Her üç seçim de birbirini etkiler ve birini değiştirmek diğer ikisini de değiştirmeyi gerektirebilir.
Drone Tasarımıyla İlgili Hususlar
 Şekil 4: Çeşitli drone tasarımları ve montajları
Drone yapan insanların çoğu, başkalarının neler yaptığını referans alır ve aynı veya benzer parçaları seçer. Bu, piyasadaki popüler montajların çoğunluğu için makul ölçüde iyi çalışsa da, bu durum referans aldıkları kişinin aynı uçuş gereksinimlerine sahip olduğu, tarafsız olduğu ve parçaları seçerken kendisinin de bilinçli kararlar verdiği varsayımına dayanır. Çok iyi bilinmeyen bir montaj yapıyorsanız, referans alabileceğiniz hiçbir şey olmayabilir.
3” (pervane çapı) montajlarımdan birini, mümkün olduğunca hafif olup en yüksek performansa (itki-ağırlık oranı) sahip yüksek çözünürlüklü bir FPV drone oluşturma hedefiyle yeniden tasarlamak istediğimde, bileşenleri seçmeye yardımcı olacak neredeyse hiç nicel veri bulunmuyordu. Parça ve pil seçimi için o kadar çok cevapsız soru vardı ki, sadece kendi montajlarım için değil, aynı zamanda genel topluluğa da veri sağlamak ve onların montajlarına yardımcı olmak için boş zamanımın bir kısmını bunları yanıtlamaya ayırmaya karar verdim. Bunun için Tyto Robotics 1520 itki test standını kullanmayı seçtim. Sonuçlarım, YouTube kanalım Recursion Labs üzerindeki videolarda yayınlanmaktadır.
Değişken Kontrollü Test Metodolojisi Oluşturmak
Memnun kalacağım bir metodoloji geliştirmek beklediğimden daha zor oldu. Test gereksinimlerim, aynı pervane ile farklı motorları veya aynı motor üzerinde farklı pervaneleri test etmenin doğru ve güvenilir karşılaştırmalı veriler sağlayacağını, böylece istediğim zaman aynı testi çalıştırıp makul bir doğruluk payı içinde aynı sonucu alabileceğimi sağlamaktı.
Ayrıca her testin mümkün olduğunca az manuel zaman almasını, böylece her testi kurmak için zaman harcamaya gerek kalmadan çok sayıda doğru testi pratik bir şekilde gerçekleştirmeyi sağlamam gerekiyordu. Bu, test prosedürünün tamamen otomatikleştirilmesi gerektiği anlamına geliyordu ve Tyto Robotics yazılımının itki test standı için doğrudan bir programlama arayüzü olarak ECMAScript'i desteklemesi sayesinde bu mümkün olabiliyordu.
Giriş Drone Pili İçin Voltaj
Bir motorun giriş voltajı, ne kadar hızlı döneceğini belirleyecektir. %50 gazda 16 volt ile beslenen bir motor, %50 gazda 15,8v'ta dönen aynı motordan daha hızlı dönecektir. Geleneksel olarak motorlar test edilirken, test yapan kişi büyük bir Lityum Polimer pili tamamen şarj eder, onu Motor/ESC'ye bağlar ve ardından ölçümleri kaydederken motoru %0-%100'e çıkarır.
Bu yöntemin sorunu, testler arasında pil tamamen şarj edilmiş olsa bile sonuçlara çok büyük bir değişken getirmesidir. Motor pilden akım çektiğinde, pilin voltajı düşecektir. Düşüşün her test için aynı olacağının garantisi yoktur ve pil deşarj edildikçe, dinlenme voltajı da düşer.
 Şekil 5: 30 ile 80 amper arasındaki akım için temiz voltaj düzenleme
Bu değişkeni ortadan kaldırmak için, sabit voltaj verecek şekilde yapılandırılmış düzenlenmiş masaüstü güç kaynaklarını kullanmayı tercih ettim. Bu, güç kaynağı 16,00v verecek şekilde yapılandırılmışsa, çekilen akım 1 amp veya 30 amper olsa bile 16,00v sağlanacağı anlamına gelir. Motorun kendisindeki voltaj düşümü tamamen ortadan kalkmaz, çünkü elektronik hız kontrolcüsüne (ESC) giden kabloların direnci ile motorun kendisinden kaynaklanan direncin oluşturduğu düşüş, dönerken ölçülebilir bir voltaj düşümü yaratacaktır. Her test için kullanılan kablolamanın tutarlı olduğundan emin olarak, ısı yönetildiği sürece voltaj düşümü de testler arasında tutarlı olacaktır.
Isı Faktörleri, Soğutucu ve Test Çözünürlüğü
Giriş voltajı değişkeni ortadan kaldırıldığında, bir sonraki önemli değişken ısıdır. Bir motor yüke bindiğinde, motor sargılarının içinde ısı üretir. Oluşan ısı bir direnç gibi davranarak voltajın düşmesine ve motor performansının azalmasına neden olur.
Geleneksel test metodolojisine geri dönersek, bir motoru %0-%100'e yavaşça döndürdüğünüzde, motorun sıcaklığı yavaşça yükselir, direnci artırır ve voltajı düşürür. Gaz arttıkça biriken ısı artışı voltaj düşümünü artırıp motor devrini (RPM) azaltacağı için alınan ölçümler giderek daha fazla hatalı hale gelecektir.

Şekil 6: Sabit 16,00V'ta ısıdan kaynaklanan 5 saniyelik sürekli test boyunca RPM düşüşü
Otomatik testin erken prototiplerinde, 4s ve 6s voltajlarının (16,0v ve 20,0v) aynı kV üzerindeki etkilerini test ederek, aynı RPM'lerde 4s motorlarda 6s voltajları çalıştırmanın etkisini belirlemeye çalışıyordum. Kod, her motor için hedef RPM'ye ulaşana kadar motorları döndürecekti, böylece her RPM'deki ölçümler yakalanıp karşılaştırılabilirdi. Otomasyon, motorları hedef RPM'ye yakın bir şekilde hızla döndürecek, ardından hedef RPM'ye ulaşana kadar gazı yavaşça artıracaktı.
Testte kullanılan daha büyük motorlarda, test yeterince hızlı olduğu için motor üzerindeki metalin yeterince büyük bir soğutucu görevi görüp test tamamlanmadan önce ısıyı emebildiği için makul ölçüde iyi çalıştı. Daha sonra daha küçük motorlarda benzer bir test yapıldığında, ısıdan kaynaklanan voltaj düşümü nedeniyle gaz artarken RPM neredeyse aynı hızla düştüğü için test sonuçları tamamen kullanılamazdı. Statik itki testi, bir motorun pervaneyi atmosferde ittiği duruma göre çok daha fazla ısı üretecektir, bu da bana testlerin nasıl yapıldığını tamamen yeniden inşa etmem gerektiğini, ısının ortadan kaldırılması gereken bir değişken olarak ele alınması gerektiğini ikna etti.

Şekil 7: Sürekli yük altında ısı biriktiren motorun termal görüntüsü
Isıyı bir değişken olarak ortadan kaldırmanın çözümü oldukça basit oldu. Test başladığında motor yaklaşık %5 motor kullanımında rölantide çalıştırılır. Motor, testin süresi boyunca her 5-6 ms'de bir ölçümler kaydedilerek 2 saniye boyunca belirli bir gaz noktasına kadar ani yüklenir. Test tamamlandığında, motor soğuması için yeterli zaman kazanana kadar tekrar rölanti hızına düşürülür. Daha düşük RPM'lerde motorun uzun süre rölantide çalışmasına gerek yoktur, ancak gaz noktası arttıkça rölanti süresi artırılır ve testler arasında 2 dakikaya kadar rölantide kalır.
Rölanti süresinin yeterince uzun olduğundan emin olmak için termal kamera ile doğrulanmış ve ardından daha verimsiz testler için bir güvenlik payı eklemek üzere iki katından fazla artırılmıştır. Her test, tüm gaz aralığı için gaz noktasını %0,5 artıracak ve tüm gaz spektrumu için çok yüksek çözünürlüklü testler sağlayacaktır. Bu yöntem testlerin çalışma süresini çok daha uzun hale getirir, ancak tamamen otomatik olduğu için buna fazlasıyla değer.
Sonuçların Birleştirilmesi
Otomasyondan elde edilen sonuçlar, test edilen her gaz noktası için bir veri seti oluşturacaktır. Her veri seti, her test sırasında toplanan tüm örnekleri içerecektir. Çok sayıda motoru veya pervaneyi birbirleriyle karşılaştırabileceğim bir analiz için 1500'den fazla veri seti olabilir ve her biri yaklaşık 250 yakalanmış örnek içerebilir. Verileri manuel olarak uzlaştırmak pratik olmayacağı için, her veri setini inceleyip motorun ayarlanan noktaya ulaştıktan sonra uygun sayıda örnek yakalayan ve analiz için kullanılan her veri noktası için sonuç metriklerini oluşturmak üzere ortalamalarını alan ek bir otomasyon yazılmıştır. Ayarlanan nokta testinde motor tarafından üretilen ısı, genel sonuç ortalamasını etkileyebilir, ancak sınırlı ani yükleme süresi göz önüne alındığında, verimliliğin abartılmadığından emin olmak için bu adil kabul edildi, çünkü ısı değişkeni artık o belirli test için motorun verimliliğine bağlıdır ve her test için ölçülebilir şekilde tutarlı olmalıdır.

Şekil 8: Tek bir testten birçok veri noktasının örneklenmesi
Tüm sonuçlar işlendikten sonra otomasyon, her belirtilen motor/pervane/voltaj için tüm birleştirilmiş verileri gaz noktasına göre içeren yeni bir dosya oluşturur. Bu veriler artık bireysel veya karşılaştırmalı analiz için kolayca kullanılabilir.
Motor / Pervane Performans Verilerinin Analizi
Motor ve pervane verilerini karşılaştırmalı olarak incelemenin en iyi yolu grafik kullanmaktır, böylece motorun ve pervanenin tüm gaz aralığı boyunca nasıl performans gösterdiğine dair genel bir resim elde edebilirsiniz. Birleştirilmiş sonuçlar kullanıma sunulduktan sonra, motorları ve pervaneleri düzgün bir şekilde analiz etmek için gereken temel bilgileri sağlayan bir dizi standart grafik oluşturmaya zaman ayırırım. Bunu göstermek için, aynı motor üzerindeki 8 farklı 3” pervanenin analizinde kullanılan grafik örneklerini sunacağım; bunlar erken bir test videosunda yayınlanmış olup burada bulunabilir.
İtki

Şekil 9: Gram İtki vs. Motor Kullanım Yüzdesi
Başlangıç noktası, tüm gaz aralığı boyunca üretilen itkidir. Burada motor, pervane ve motor kombinasyonlarının aracınızın temel itki-ağırlık beklentilerini karşılamak için yeterli itki sağlayıp sağlamayacağını hızlıca belirleyebilirsiniz. Burada önemli olan, hedef toplam ağırlığınız (AUW) hakkında genel bir fikriniz olmasıdır, böylece aracın hangi gaz noktasında havada asılı kalmak için yeterli itkiye sahip olacağını görebilirsiniz.
Bunu aracın AUW'sini alıp 4'e (bir quadcopter için) bölerek, motor başına gerekli havada asılı kalma itkisini elde edip 4 ile çarparak yapabilirsiniz. Havada asılı kalma gaz konumuna (sonraki grafikler için ihtiyacınız olacak) sahip olduğunuzda, maksimum gram itkiyi havada asılı kalan motor ağırlığına bölerek grafikli motorlar/pervaneler üzerinde mümkün olan itki-ağırlık oranı hakkında genel bir fikir edinebilirsiniz.
Yukarıdaki örnekte AUW'niz 200g ise, tüm pervaneler için havada asılı kalma gaz noktasını görmek için 50 gram işaretine bir çizgi çekebilirsiniz. İtki-ağırlık için, her pervanenin en az 5:1 itki-ağırlık oranı sunabileceğini ve en üstteki ikisinin etkileyici bir 7:1 oranı sunabileceğini belirleyebilirsiniz.
Peki neden sadece en yüksek itkiyi sağlayan pervaneleri seçmeyelim, en çok gücü onlar sağlıyor, bu yüzden en iyisi onlar olmalı değil mi? Pekala, bu o kadar basit değil. Motor ve pervane kombinasyonu bu itkiyi sağlayabilir, ancak bedeli nedir? Motor başına 350g itki üretmek, bunu sağlamak için 200g'lık daha büyük bir pil gerektiriyorsa ve AUW'nizi 320g'a çıkarıyorsa, itki-ağırlık oranınızı yaklaşık 4:1'e önemli ölçüde düşürmüş olursunuz, aynı zamanda daha hafif bir aracın manevra kabiliyeti ve darbe direnci avantajlarından da feragat etmiş olursunuz.
Akım

Şekil 10: Akım (Amper) vs. Motor Kullanım Yüzdesi
Artık itki verilerini elde ettiğimize göre, bu itkiyi üretmek için kaç amper akım gerektiğini görebilirsiniz. Yukarıdaki grafik, tüm gaz aralığı boyunca kaç ampere ihtiyaç duyulduğunu gösterir. Belirli bir miktar itki üretmek için ne kadar akım gerektiğini belirlemek için yukarıdaki iki grafiği birlikte kullanabilirsiniz.
Bu aslında bunu yapmanın çok sezgisel olmayan bir yoludur, sadece bir grafik yerine ikisini referans almayı gerektirdiği için değil, aynı zamanda akımın neredeyse hiç güç gereksinimlerini (hacim/ağırlık açısından) ölçmek için iyi bir yol olmadığı için, çünkü tamamen giriş voltajına bağlıdır. Asıl önemsediğimiz şey, itki üretmek için kaç watt (w) gerektiğidir. Watt, voltajın kullanılıyor olan akımla çarpılmasıyla hesaplanır. Bu önemlidir çünkü 4s (16,0v) üzerindeki bir motor 10 amper akım kullanıyorsa (16vx10a=160w) ve 6s (20,0v) üzerindeki bir motor da 10 amper akım kullanıyorsa (10ax20v=200w), 6s çok daha fazla güç ve daha büyük bir pil gerektirecektir.
Watt Başına Gram İtki

Şekil 11: Watt Başına Gram İtki vs. Motor Kullanım Yüzdesi
Yukarıdaki grafik, tüm gaz aralığı boyunca watt başına kaç gram itki üretildiğini gösterir. Burada gaz aralığı boyunca pervane verimi hakkında kesinlikle daha iyi bir resim elde edebilir ve watt başına en fazla itkiyi hangi gaz aralığı noktasında elde edeceğinizi görebilirsiniz.
Havada asılı kalmak için gereken orijinal gaz kolu pozisyonuna bir kez daha ihtiyaç duyuluyor çünkü yukarıdaki örnekte farklı pervanelerin, ne kadar gaz kullandığınıza bağlı olarak daha verimli olduğu açıkça görülmektedir. Kırmızı ve koyu mavi çizgiler kullanıldığında, havada asılı kalma noktası %25'ten biraz fazla gaz kolu pozisyonundaydı, bu nedenle burada havada asılı kalmanın diğer pervanelere kıyasla oldukça verimli olabileceğini görebilirsiniz.
Temel verimliliği değerlendirmek için kullandığım genel kural, havada asılı kalmak için gereken itkiyi alıp 3 ile çarpmaktır (3:1 itki-ağırlık oranı). Gündelik uçuşlarda çoğu kişi genellikle gaz kolunu 1-2x AUW itki aralığında tutar ve daha agresif uçuşlarda zamanınızın çoğunu 1-3x arasındaki gaz kolu aralığında geçirirsiniz. Bu, uçuş sırasında çok daha yüksek gaz kolu noktalarına çıkmayacağınız anlamına gelmez, ancak uçuşun çoğunu geçireceğiniz gaz kolu aralığının mümkün olan en yüksek verimliliği sağlayacağından, uçuş sürelerini ve bataryadaki nominal yükü artıracağından emin olmak istersiniz.
Bu grafikteki tek sorun, itkiyi karşılaştırmak için hangi gaz kolu pozisyonuna bakmanız gerektiği konusunda genel bir fikir edinmek için hala itki grafiğine başvurmanız gerekmesidir. Bu nedenle bir adım daha ileri gidebilir ve iki grafiği bir kez daha tek bir grafikte birleştirebiliriz. 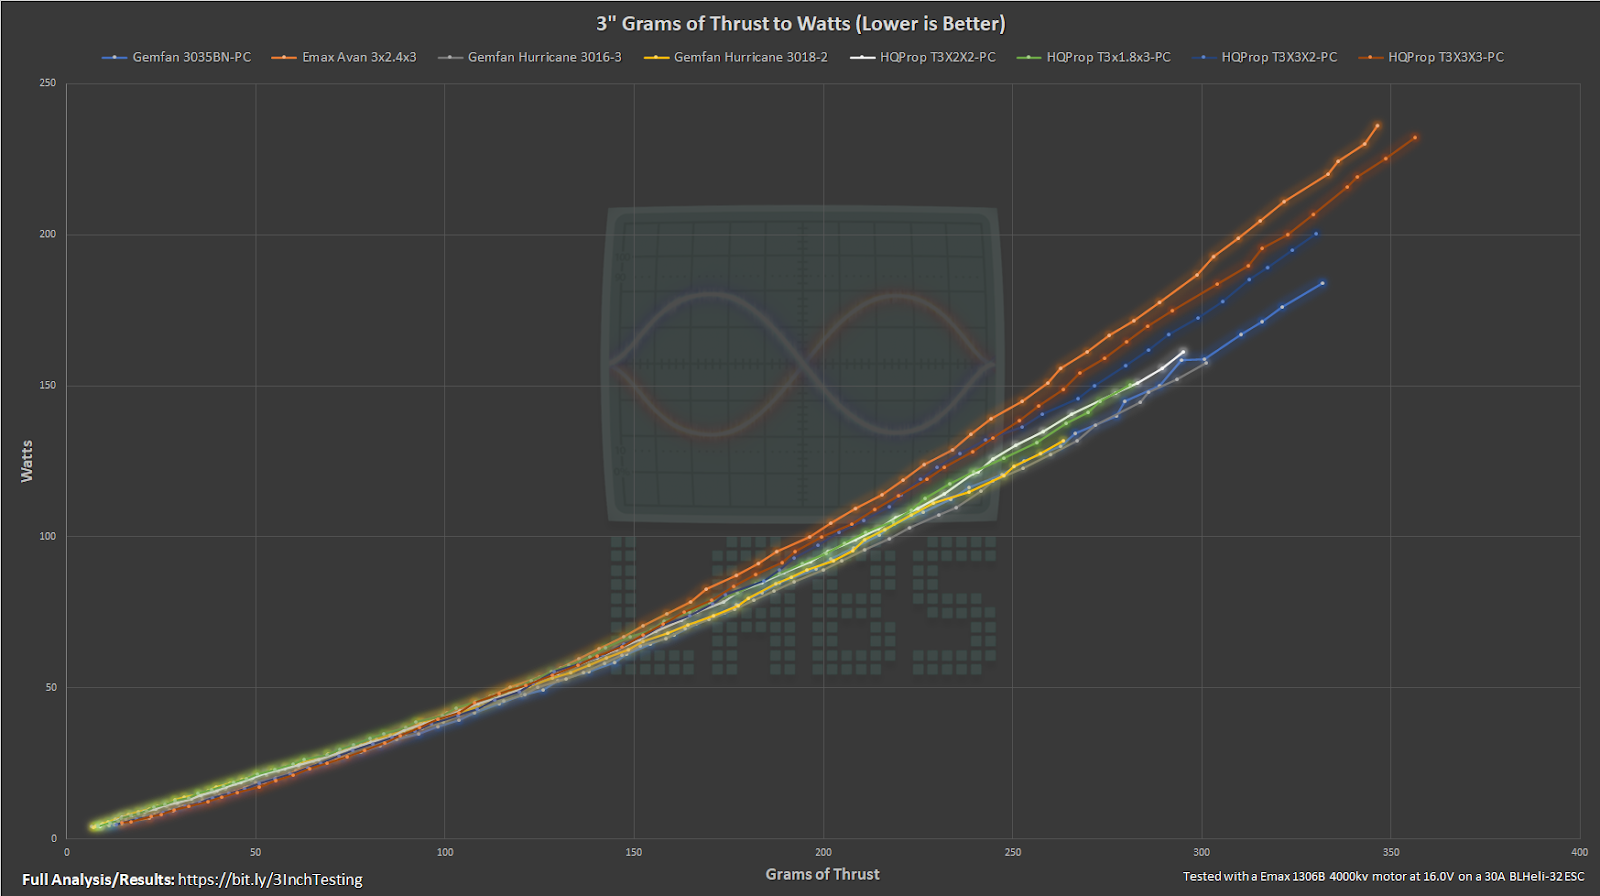
Şekil 12: Watt vs. Gram İtki
Yukarıdaki grafik, gram cinsinden itki üretmek için kaç watt güce ihtiyaç duyulduğunu doğrudan karşılaştırır. Aradığınız ideal grafik, mümkün olduğunca düşük kalan (en az watt) ve mümkün olduğunca sağa uzanan (en çok itki) grafiktir. Yukarıdaki örnek, doğru seçimin neden her zaman siyah-beyaz olmayabileceğini gösterir; çünkü tercih ettiğiniz batarya, daha yüksek itki pervanelerinden birini sürmek için gereken watt'ı üretemiyorsa, en üst itkiden feragat etse bile verimliliğe öncelik vermeye başlamalısınız. Çünkü ya bataryadaki voltaj düşümü nedeniyle bu itkiye ulaşamayacaksınız ya da ihtiyaç duyulduğunda gereken gücü verebilecek daha büyük bir batarya almanız gerekecektir. 
Şekil 13: Watt vs. Gram İtki (Aynı 3” Pervane ile)
Yukarıdaki örnek, aynı pervaneleri kullanarak farklı motorları doğrudan birbirleriyle karşılaştıran bir test setini göstermektedir. Bu, itki verimliliği açısından aynı boyuttaki (1404) motorlara karşı hem verimlilik hem de itki (aşağıya ve sağa doğru) açısından niceliksel olarak açık bir kazananın olduğu, yalnızca toplam itki açısından iki başka daha büyük motora yenik düştüğü iyi bir örnektir.
RPM

Şekil 14: Gram İtki vs. Motor Kullanım Yüzdesi
Her pervane için gaz kolu aralığı boyunca motor RPM'lerine bakmak, pervaneyi döndürmek için motora ne kadar yük bindiği konusunda size iyi bir fikir verebilir. Daha hafif ve sürmesi daha kolay bir pervaneye göre daha agresif bir pervane dönüşünün daha düşük RPM'lerde görülmesi beklenir, ancak RPM'deki önemli düşüşler, motorun pervaneyi düzgün döndürmek için yeterli torka sahip olmadığına dair bir gösterge olabilir. Yukarıda gördüğünüz gibi bir grafik gözlemlerseniz, özellikle motor kullanımı arttıkça düşüş artıyorsa veya motor kullanımı nedeniyle önemli bir düşüş verimsizliği görüyorsanız, bu motorun pervane için uygun olmayabileceğine ve daha fazla analize ihtiyaç duyulabileceğine dair bir gösterge olabilir.
Hızlanma RPM Verisi 
Şekil 15: Motor RPM vs. ms cinsinden Zaman
Her testten örnekler başlangıçtan sona kadar yakalandığı için, motorun rölantiden ayarlanan RPM'ye kadar hızlanması da yakalanır. Bu örnekleri farklı pervaneler ve motorlar arasında almak, motorlar ve pervaneler arasındaki gaz kolu tepkisinin karşılaştırmalı analizine olanak tanır ve bu da bir motor statorunun bir pervaneyi idare etmek için yeterince büyük olup olmadığını belirlemeye yardımcı olabilir. Yukarıdaki grafik, aynı motor üzerindeki 3” pervanenin 3 farklı 3.5” pervane ile karşılaştırmasını göstermektedir. Örnekler arasında 5-6 ms gecikme vardır, bu nedenle sonuçlar benzer tepkileri birbirleriyle test etmek için ideal değildir, ancak yukarıda görüldüğü gibi farkın açık olduğu yeri belirlemek için fazlasıyla yeterlidir.
Pervane Ucu Hızı 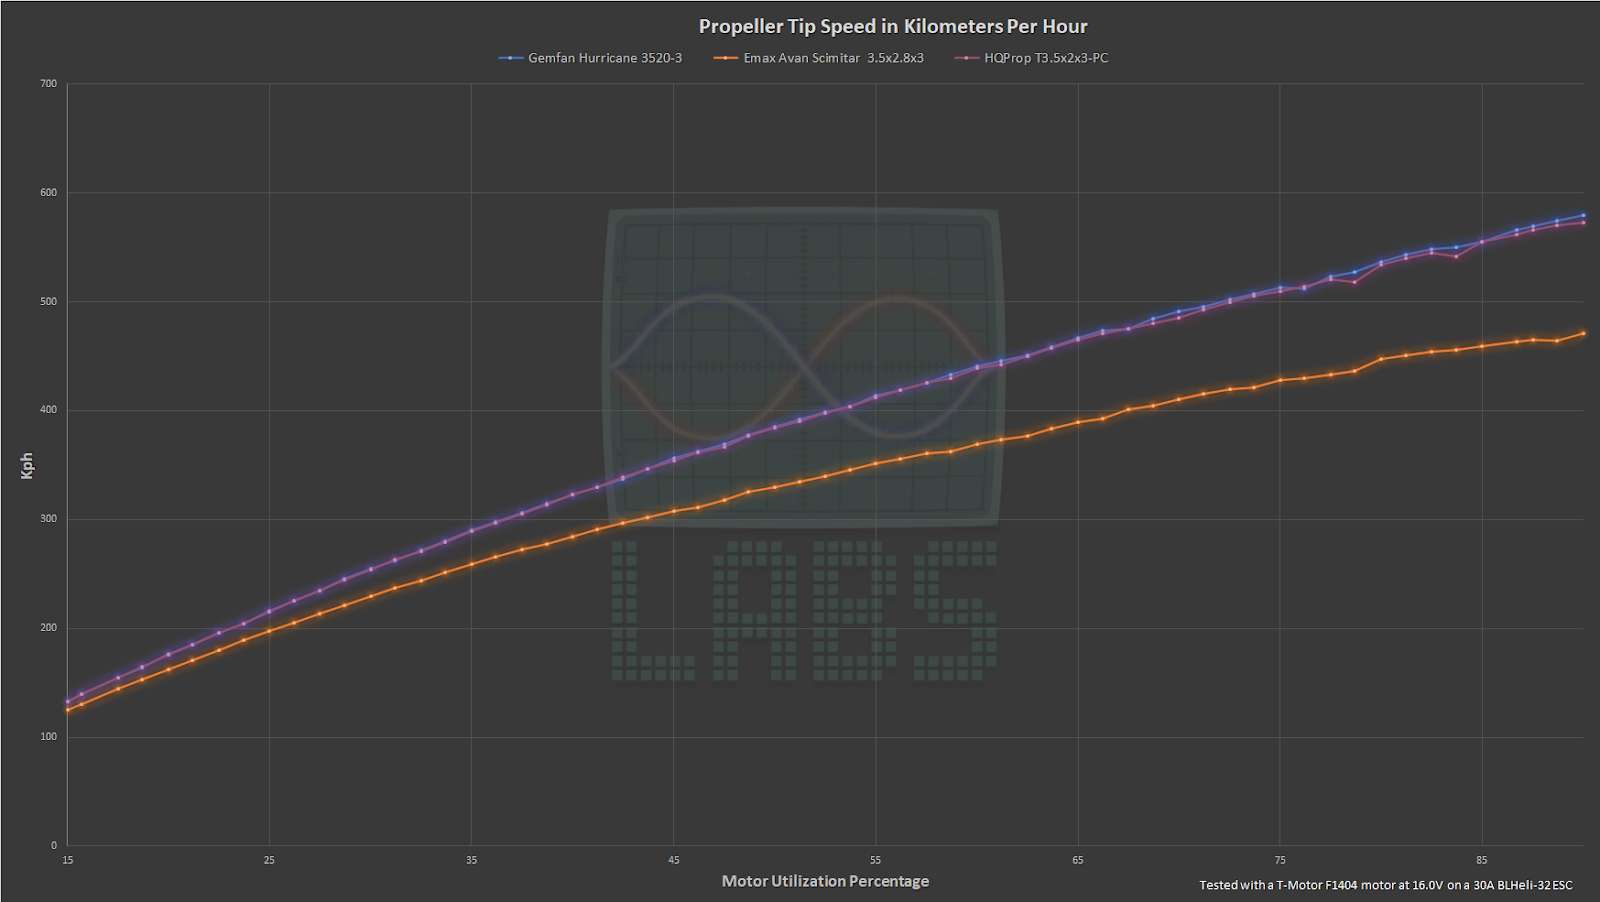
Şekil 16: Kph vs. Motor Kullanım Yüzdesi
RPM verisiyle, gaz kolu aralığı boyunca pervanelerin Kph cinsinden uç hızları gibi diğer yararlı bilgileri de hesaplayabilir ve grafik haline getirebiliriz. Bu veri, pervane uç hızının çok fazla olup olmadığını belirlemek için yararlı olabilir; ses hızına yaklaştıkça verimlilik dramatik bir şekilde kaybedilebilir. Ayrıca, dönerken etli teninizi içine sokarsanız pervanelerin ne kadar tehlikeli olabileceğine dair iyi bir hatırlatmadır.
Sonuç
Tyto Robotics itki test standı, zamanımı bir itki test standının önünde oturup, hızla geçen rakamları manuel olarak not alırken ciddi bir işitme kaybı yaşamayacağımı umarken harcamak yerine, ayrıntılı karşılaştırmalı analizlere yönlendirmeme olanak tanıyan tutarlı, değişken kontrollü, otomatik bir motor ve pervane test metodolojisi oluşturmama imkan sağladı.
Bu dönüm noktasına ulaşıldığına göre, itki, verimlilik ve ağırlık arasında mükemmel dengeyi ararken tekboynuzlu atlar bulmaya çalışarak motorlar ve pervaneler üzerinde test ve analiz yapmaya devam edeceğim. Bulgularımı ve ilgili verileri topluluğa yayınlama çabalarımın, bileşen seçmekten kaynaklanan hayal kırıklığını hafifletmeye ve herkesin bilinçli kararlar vermesine yardımcı olmasını içtenlikle umuyorum. Bu testin sonuçları ve analizleri hakkında videoları Recursion Labs YouTube kanalımda buradan bulabilirsiniz: https://YouTube.com/c/RecursionLabs.