


Цю гостьову статтю підготувала Recursion Labs
Вибір двигунів і пропелерів може бути складним і стресовим, якщо ви прагнете обґрунтувати кожен компонент. Помилка значно знижує характеристики та ефективність апарата. Варіантів і рішень настільки багато, що знайти правильне поєднання непросто.
Вибір компонентів дрона
Вибір двигуна

Рисунок 1. Деякі варіанти двигунів
Потрібно врахувати масу двигуна, адже важчий потребує додаткової підйомної сили. Визначте висоту й діаметр статора, потім Kv відповідно до конструкції та розміру пропелера. Після цього оберіть виробника: на ринку багато моделей різної вартості.
Вибір пропелера

Рисунок 2. Різні пропелери
Пропелер створює тягу, і його вибір не менш важливий за двигун. Визначте діаметр, крок і кількість лопатей. Також враховуйте виробника, масу, ціну та матеріал.
Вибір акумулятора

Рисунок 3. Деякі варіанти акумуляторів
Далі оберіть акумулятор. Напруга має відповідати Kv і пропелеру. Акумулятор повинен забезпечувати потрібну тривалу потужність у польоті та пікові навантаження без значного просідання напруги. Тяга й витрати потужності на грам тяги визначають потрібний розмір. Якщо акумулятор завеликий або заважкий, поверніться до вибору інших компонентів. Усі три рішення взаємопов’язані: зміна одного може потребувати заміни двох інших.
Особливості проєктування дрона
 Рисунок 4. Різні конструкції дронів
Багато розробників копіюють або наслідують чужі збірки. Для поширених конструкцій це працює, якщо автор має ті самі вимоги до польоту, неупереджений і обґрунтовано обрав деталі. Для нетипової конструкції відповідного прикладу може не бути.
Коли я переробляв дрон із 3-дюймовими пропелерами для високоякісного FPV, максимального співвідношення тяги до ваги та мінімальної маси, кількісних даних майже не було. Я вирішив присвятити частину вільного часу дослідженням компонентів і акумуляторів для себе та спільноти. Для цього обрав стенд Tyto Robotics Series 1520. Результати публікую на YouTube-каналі Recursion Labs.
Методика випробувань із контрольованими змінними
Розробити надійну методику виявилося складніше, ніж очікувалося. Порівняння різних двигунів з одним пропелером або різних пропелерів з одним двигуном мало давати точні, відтворювані дані: той самий тест у будь-який час повинен давати подібний результат у допустимих межах похибки.
Також потрібен мінімум ручної роботи, щоб виконати багато точних випробувань, витрачаючи час лише на підготовку. Повна автоматизація можлива завдяки ECMAScript-інтерфейсу програмного забезпечення Tyto Robotics.
Вхідні параметри Напруга живлення дрона
Напруга визначає оберти: за 16 В і 50% газу двигун працює швидше, ніж за 15,8 В і того самого газу. Традиційний підхід — повністю зарядити великий LiPo, під’єднати двигун з ESC і плавно пройти 0–100% газу із записом.
Навіть заряджання між тестами не усуває значної змінної. Струм спричиняє просідання напруги, яке не обов’язково однакове в різних тестах. У міру розряджання також падає напруга спокою.
 Рисунок 5. Стабілізація напруги за струму 30–80 А
Я використовую стабілізовані лабораторні блоки живлення зі сталою напругою: наприклад, 16,00 В за 1 А і за 30 А. Просідання на двигуні не зникає повністю через опір проводів, ESC і самого двигуна. Однакова проводка та контроль температури роблять його відтворюваним.
Нагрівання, тепловідведення та роздільна здатність випробувань
Наступна змінна — нагрівання обмоток під навантаженням. Воно збільшує опір, падіння напруги та втрати характеристик.
Під час повільного проходу 0–100% температура й опір зростають. На вищому газі накопичене тепло дедалі більше знижує напругу й оберти, спотворюючи порівняння.

Рисунок 6. Падіння обертів за 5 секунд через нагрівання при сталих 16,00 В
У ранніх автоматичних тестах я порівнював напруги, позначені як 4S і 6S (16,0 та 20,0 В), на однаковому Kv й однакових обертах. Скрипт швидко наближав двигун до цільових обертів, а потім повільно підвищував газ до точної точки.
На більших двигунах метод працював: метал встигав поглинути тепло до завершення. На менших після сповільнення підходу оберти падали майже так само швидко, як зростав газ. Статичні випробування нагрівають двигун більше за політ із пропелером у русі. Тому методику довелося перебудувати для контролю тепла.

Рисунок 7. Тепловізійне зображення нагрівання під сталим навантаженням
Рішення просте: початковий холостий режим близько 5%, потім двосекундний вихід на заданий газ із вимірюваннями кожні 5–6 мс. Далі повернення до холостого режиму для охолодження. На малих обертах пауза коротка, на високому газі — до двох хвилин.
Тепловізор підтвердив достатність паузи, після чого її більш ніж подвоїли для запасу в неефективних режимах. Крок газу 0,5% забезпечує високу роздільну здатність у всьому діапазоні. Тести тривають довше, але автоматизація виправдовує це.
Об’єднання результатів
Для кожної точки газу створюється набір усіх відліків. Порівняння багатьох двигунів чи пропелерів може містити понад 1500 наборів приблизно по 250 вимірювань. Окремий скрипт вибирає достатню кількість відліків після досягнення заданих обертів і усереднює їх. Короткий імпульс обмежує нагрівання, водночас його залишковий вплив не завищує ефективність і залишається відтворюваним.

Рисунок 8. Вибірка точок одного випробування
Після обробки формується файл з об’єднаними результатами за газом для кожної комбінації двигуна, пропелера й напруги. Він готовий до окремого чи порівняльного аналізу.
Аналіз характеристик двигуна та пропелера
Найнаочніше порівнювати дані графіками в усьому діапазоні газу. Після об’єднання будую стандартні графіки для аналізу. Приклади нижче порівнюють вісім 3-дюймових пропелерів на одному двигуні; раннє відео доступне тут.
Тяга

Рисунок 9. Тяга в грамах залежно від рівня газу
Спочатку перевірте, чи достатньо тяги в усьому діапазоні для запланованої повної маси (AUW). Це покаже рівень газу для зависання.
Для квадрокоптера поділіть повну масу на чотири, щоб визначити тягу одного двигуна для зависання. Запам’ятайте цей рівень газу для наступних графіків. Максимальну тягу одного двигуна поділіть на його частку повної маси для оцінки тягоозброєності.
За AUW = 200 г горизонтальна лінія 50 г показує зависання для всіх пропелерів. Усі дають щонайменше 5:1 тягоозброєності, два найкращі — 7:1.
Чому не обрати максимальну тягу? Якщо 350 г на двигун потребують акумулятора 200 г, а загальна маса зростає до 320 г, тягоозброєність падає приблизно до 4:1. Також втрачаються маневреність і стійкість легшого апарата до ударів.
Струм

Рисунок 10. Струм (А) залежно від рівня газу
Графік показує струм у всьому діапазоні. Разом із графіком тяги він дає струм для потрібної тяги.
Але два графіки незручні, а струм сам по собі не визначає потрібної енергії, бо залежить від напруги. Важливі вати: напруга × струм. За наведеними прикладами 16 В × 10 А = 160 Вт, а 20 В × 10 А = 200 Вт. Однаковий струм за вищої напруги потребує більшої потужності й акумулятора.
Грами тяги на ват

Рисунок 11. Грами тяги на ват залежно від рівня газу
Цей графік показує ефективність у всьому діапазоні та точки, де на ват отримуємо найбільшу тягу.
Знову потрібен газ зависання: різні пропелери ефективніші в різних режимах. Для червоної й темно-синьої ліній зависання трохи вище 25%, і тут вони відносно ефективні.
Для основного діапазону я беру тягу зависання та множу на три (тягоозброєність 3:1). Спокійний політ переважно використовує 1–2 ваги апарата, агресивніший — 1–3. Короткі імпульси можуть бути вищими, але основний діапазон має забезпечувати найкращу ефективність для часу польоту й навантаження акумулятора.
Щоб не звірятися з графіком тяги для кожної точки газу, об’єднаємо дані. 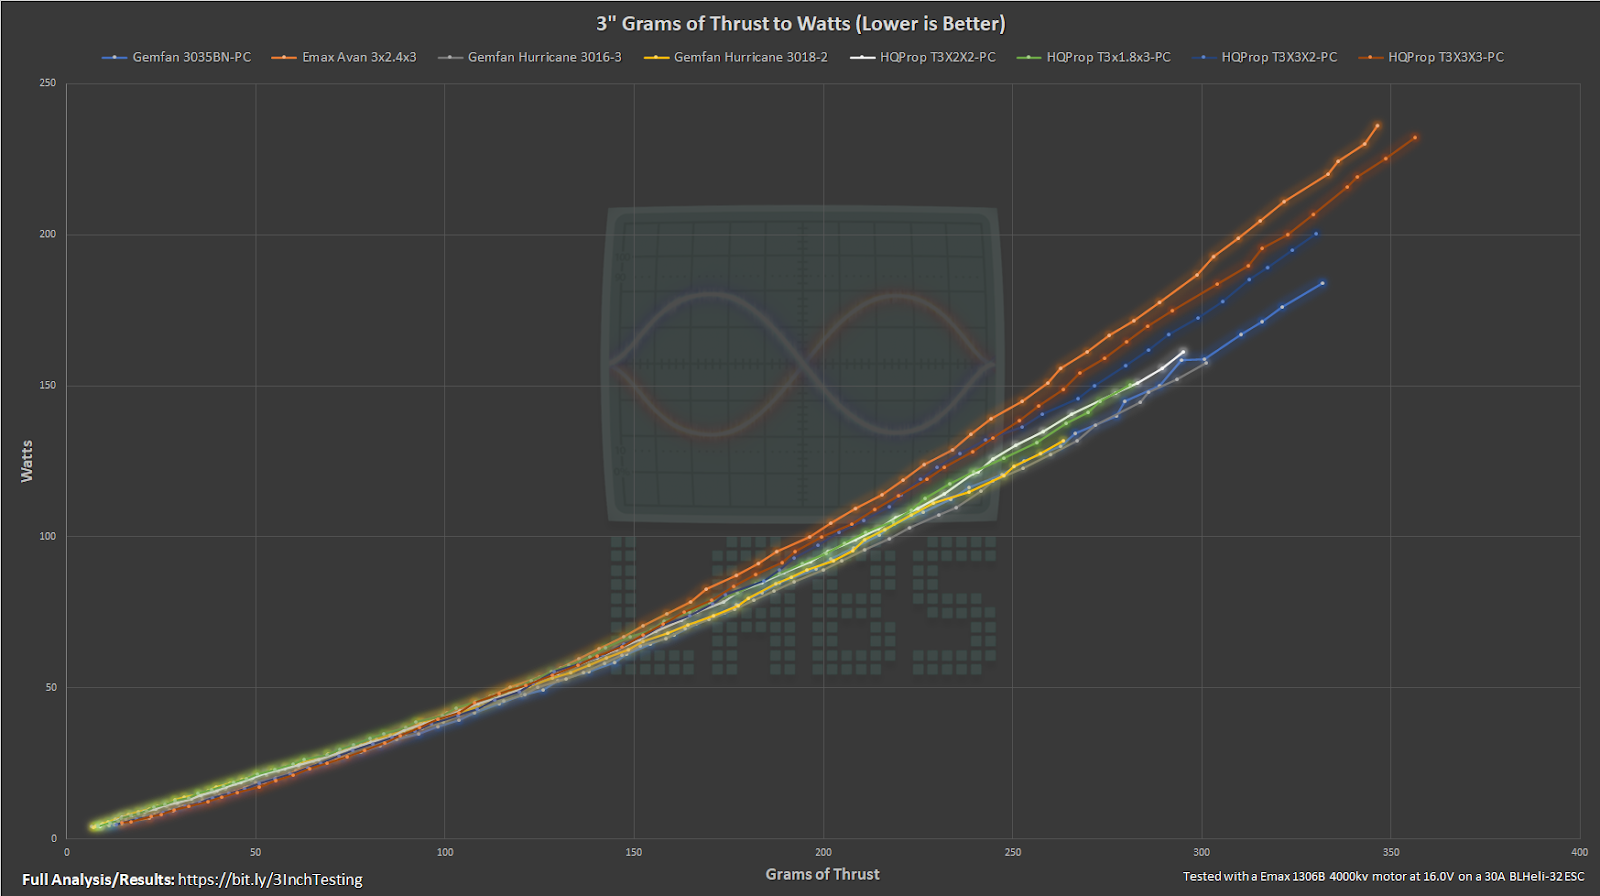
Рисунок 12. Потужність у ватах залежно від тяги в грамах
Бажана крива якомога нижча (менше ватів) і простягається праворуч (більше тяги). Якщо обраний акумулятор не забезпечує потужності найсильнішого пропелера, важливіша ефективність: інакше просідання напруги не дасть досягти тяги або знадобиться важчий акумулятор. 
Рисунок 13. Потужність і тяга з однаковим 3-дюймовим пропелером
Порівняння двигунів з однаковими пропелерами показує явного лідера серед типорозміру 1404 за ефективністю й тягою: крива нижче та правіше. За максимальною тягою його випереджають лише два більші двигуни.
Оберти

Рисунок 14. Тяга в грамах залежно від рівня газу
Оберти показують навантаження пропелера. Агресивніший пропелер очікувано обертається повільніше, але значні провали, особливо зі зростанням газу, можуть означати недостатній момент. Разом із падінням ефективності це привід перевірити сумісність.
Дані розгону 
Рисунок 15. Оберти двигуна залежно від часу, мс
Запис від початку до кінця охоплює розгін із холостого режиму до заданих обертів. Порівняння двигунів і пропелерів показує реакцію на газ та достатність статора. На графіку один 3-дюймовий і три 3,5-дюймові пропелери на одному двигуні. Інтервал 5–6 мс неідеальний для дуже близьких реакцій, але достатній для великих відмінностей.
Швидкість кінця лопаті 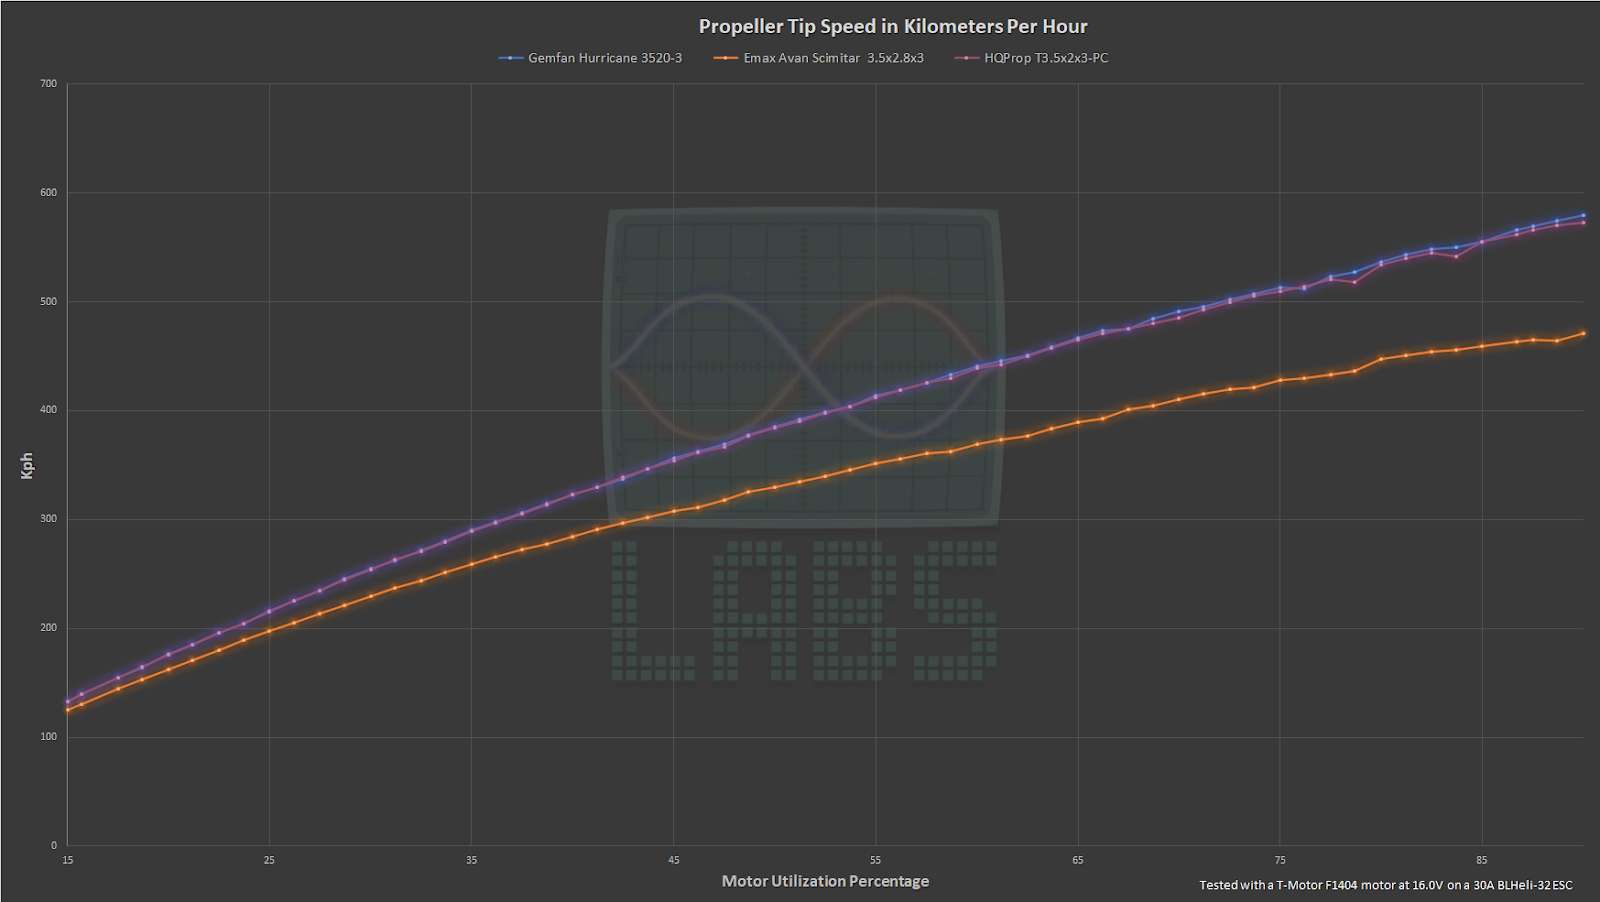
Рисунок 16. Швидкість, км/год, залежно від рівня газу
За обертами можна розрахувати швидкість кінця лопаті. Наближення до швидкості звуку різко погіршує ефективність. Це також нагадує про небезпеку дотику до пропелерів під час обертання.
Висновок
Стенд Tyto Robotics дав змогу створити відтворювану автоматичну методику з контрольованими змінними. Тепер я зосереджуюся на докладному порівнянні замість ручного запису швидкоплинних чисел біля шумного стенда.
Продовжуватиму шукати найкращі двигуни й пропелери за балансом тяги, ефективності та маси. Сподіваюся, опубліковані дані допоможуть спільноті обирати компоненти обґрунтовано й без зайвих труднощів. Відео з результатами та аналізом доступні на каналі Recursion Labs: https://YouTube.com/c/RecursionLabs.