


这篇客座文章由 Recursion Labs 撰写
如果您希望在组装无人机时对每个组件都做出明智的决定,那么为无人机选择电机和螺旋桨可能会是一个令人困惑且令人倍感压力的过程。如果选错了,可能会显著降低飞行器的性能和效率。选择正确的组合并不容易,因为在挑选组件时,您需要做出很多决定。
选择无人机组件
选择电机

图 1:少量电机选项
对于电机,您需要考虑电机的重量,因为更重的电机需要提供额外的升力。您需要确定想要什么定子尺寸,为此您需要决定电机定子的高度和宽度。然后,您需要决定哪种电机 Kv 最适合您的机型,以及螺旋桨尺寸。一旦您确定了想要的电机,您还需要选择一个品牌,市面上有很多不同价格的选项。
选择螺旋桨

图 2:各种螺旋桨选项
您购买的电机将旋转螺旋桨以产生推力,但您与新电机搭配使用哪种螺旋桨也是一个非常重要的决定。您需要确定螺旋桨的长度(尺寸)、螺距(螺旋桨的倾斜度)以及您希望螺旋桨有多少片叶片。品牌、重量、价格和材料也是选择螺旋桨时需要考虑的因素。
选择电池

图 3:少量电池选项
做出这些选择后,您就可以选择合适的电池为电机供电了。电池的电压应与 Kv 和螺旋桨组合相匹配。电池的容量必须正确,以支持飞行中运行电机所需的额定功率(这可能更高或更低,取决于飞行方式),同时还必须能够承受瞬时电流而不会出现过大的电压降。推力输出和效率(每克推力消耗的瓦特功率)将决定哪种电池尺寸适合这些电机。如果所需的电池超过了您所制作的机型所能承受的尺寸或重量,您就需要回到起点,重新考虑其他组件。这三个选择会相互影响,改变其中一个可能需要改变另外两个。
无人机设计注意事项
 图 4:各种无人机设计和组装
大多数组装无人机的人都会参考别人的作品,并选择相同或类似的零件。虽然这对于市面上大多数热门机型应该能发挥得相当不错,但这建立在一个假设之上:他们所参考的人拥有相同的飞行需求、没有偏见,并且在自己挑选零件时也做出了明智的决定。如果您正在制作一个尚未成熟的机型,可能根本就没有可以参考的东西。
当我打算重新设计其中一款 3 英寸(螺旋桨直径)机型时,目标是打造一款具有最高性能(推重比)、同时尽可能轻的高清 FPV 无人机,几乎没有定量数据可以帮助我选择组件。关于零件和电池选择,有太多无法解决的问题,因此我决定利用部分业余时间来解答这些问题,不仅是为了我的机型,也是为了向整个社区提供数据,帮助大家解决他们的问题。为此,我选择了使用 Tyto Robotics 1520 动力测试台。我的测试结果已发布在我的 YouTube 频道 Recursion Labs 的视频中。
创建可控变量测试方法
提出一套令我满意的测试方法比我预想的更具挑战性。我的测试要求是确保使用相同螺旋桨测试不同电机,或在同一电机上测试不同螺旋桨时,能够提供准确可靠的对比数据,并且我可以在任何时候运行相同的测试,并在合理的误差范围内得到相同的结果。
我还需要每次测试尽可能减少实际操作时间,使其能够实用地进行大量准确的测试,而只需花时间设置每次测试。这意味着测试程序需要完全自动化,而这是可行的,因为 Tyto Robotics 软件支持 ECMAScript 作为动力测试台的直接编程接口。
输入 无人机电池电压
电机的输入电压将决定它的转速。在 50% 油门下,由 16 伏供电的电机转速会比同样电机在 15.8 伏、50% 油门下转速更快。传统上,测试电机时,测试人员会将大型锂聚合物电池充满电,将其连接到电机/电调上,然后从 0-100% 逐渐增加油门,同时记录测量数据。
这种方法的问题在于,它会给结果引入一个非常大的变量,即使在每次测试之间都给电池充满电。当电机从电池中抽取电流时,电池电压会下降。无法保证每次测试的电压降都相同,而且随着电池放电,静止电压也会降低。
 图 5:在 30 至 80 安培电流之间保持稳定的电压调节
为了消除这个变量,我选择使用配置为输出恒定电压的稳压台式电源。这意味着,如果电源配置为输出 16.00 伏,即使抽取电流为 1 安培或 30 安培,它也会提供 16.00 伏。电机本身的电压降并不能完全消除,因为连接电子调速器(ESC)的导线电阻以及电机本身产生的电阻,都会在旋转时产生可测量的电压降。只要确保每次测试使用的布线保持一致,并且控制好散热,电压降也应该在每次测试之间保持一致。
热因素、散热片和测试分辨率
在消除了输入电压变量后,下一个重要变量就是热量。当电机处于负载状态时,电机绕组内部会产生热量。产生的热量会像电阻一样,导致电压下降,同时也会降低电机性能。
回顾传统测试方法,如果您从 0-100% 缓慢增加电机转速,电机温度会逐渐升高,从而增大电阻并降低电压。随着油门增加,测量结果会变得越来越不准确,因为不断叠加的热量会使电压降增大,从而降低电机转速。

图 6:在恒定 16.00V 下持续测试 5 秒内因热量导致的转速下降
在早期自动化测试的原型中,我曾试图测试 4S 和 6S 电压(16.0V 对比 20.0V)在相同 Kv 下的差异,以确定在相同转速下,6S 电压对 4S 电机运行的影响。代码会提高电机转速,直到达到每个电机的目标转速,这样就可以捕获并比较每个转速下的测量数据。自动化程序会迅速将电机提高到接近目标转速,然后缓慢增加油门,直到达到目标转速。
在测试中使用的较大电机上,效果相当不错,因为测试速度足够快,电机上的金属散热片足够大,可以在测试完成前吸收热量。后来在较小电机上进行类似测试时,测试结果完全无法使用,因为一旦接近目标转速并减速,由于产生的热量导致电压降,转速下降的速度几乎与油门上升的速度一样快。静态推力测试产生的热量会显著高于电机在空气中推动螺旋桨时产生的热量,因此这让我确信,我必须彻底重构测试流程,将热量视为需要消除的变量。

图 7:电机在持续负载下积累热量的热成像图
消除热量变量的解决方案最终变得相当简单。测试开始时,电机以约 5% 的占空比空转。电机在特定油门点进行 2 秒的瞬时满载,在此期间每隔 5-6 毫秒记录一次测量数据。测试完成后,电机会降回空转速度,直到电机有足够的时间冷却。在较低转速下,电机不需要空转太久,但随着油门点的增加,空转时间也会相应增加,每次测试之间空转长达 2 分钟。
热成像相机确认了空转时间足够长,然后又将其增加了一倍以上,为效率较低的测试留出安全余量。每次测试都会将整个油门范围内的油门点增加 0.5%,从而实现对整个油门频谱的高分辨率测试。这种方法确实让测试运行时间长了很多,但由于它是完全自动化的,这绝对是值得的。
结果汇总
自动化程序生成的结果将为每个测试的油门点创建一个数据集。每个数据集将包含每次测试期间收集的所有样本。在分析时,我可能会将大量电机或螺旋桨相互比较,因此可能会有超过 1500 个数据集,每个数据集包含约 250 个捕获的样本。手动整理这些数据并不现实,因此编写了进一步的自动化程序,遍历每个数据集,在电机达到设定转速点后捕获适当数量的样本,并计算平均值,从而为用于分析的每个数据点创建结果指标。电机在设定点测试期间产生的热量可能会影响整体结果的平均值,但考虑到瞬时测试时间有限,这被认为是合理的,以确保效率没有被夸大,因为热量变量现在取决于该特定测试中电机的效率,并且应该在每次测试中保持可测量的一致性。

图 8:对单次测试的许多数据点进行采样
所有结果处理完成后,自动化程序会创建一个新文件,按油门点汇总每个指定电机/螺旋桨/电压的所有数据。现在这些数据可以轻松用于单独分析或对比分析。
电机/螺旋桨性能数据分析
对比查看电机和螺旋桨数据的最佳方式是使用图表,这样您就可以直观地了解电机和螺旋桨在整个油门范围内的性能。在合并结果发布后,我会花时间生成一些标准图表,提供正确分析电机和螺旋桨所需的关键信息。为了展示这一点,我将提供在同一电机上使用 8 种不同 3 英寸螺旋桨之间进行分析的图表示例,这些内容已发布在早期测试视频中,可以在这里找到。
推力

图 9:推力(克)与电机占空比百分比
起点是整个油门范围内产生的推力。在这里,您可以快速判断电机、螺旋桨和电机的组合是否能提供足够的推力,以满足您飞行器的基本推重比预期。这里重要的是,您需要大致了解您的目标总重(AUW),这样您就可以看到在哪个油门点飞行器将拥有足够的推力来悬停。
您可以获取飞行器的 AUW,然后将其除以 4(对于四旋翼),得到每个电机所需的悬停推力,再乘以 4。一旦您获得了悬停油门位置(您在后续图表中会用到),您就可以通过将最大推力(克)除以悬停电机重量,大致了解图表电机/螺旋桨所能实现的推重比。
在上述示例中,如果您的 AUW 是 200 克,您可以在 50 克处画一条线,查看所有螺旋桨的悬停油门点。对于推重比,您可以确定每种螺旋桨都能提供至少 5:1 的推重比,而排名前两位的推重比可达令人印象深刻的 7:1。
那么为什么不直接选择推力最大的螺旋桨呢?它们能提供最大的功率,所以一定是最好的,对吧?嗯,事情并非如此简单。电机和螺旋桨的组合能够产生这样的推力,但代价是什么?如果每个电机产生 350 克推力需要一个更大的 200 克电池来提供,从而使您的 AUW 达到 320 克,那么您现在已经显著降低了推重比,降至约 4:1,同时还牺牲了较轻飞行器的机动性和抗冲击优势。
电流

图 10:电流(安培)与电机占空比百分比
现在我们有了推力数据,您可以查看需要多少安培电流来产生该推力。上面的图表显示了整个油门范围内需要多少安培。您可以将上述两张图表结合使用,以确定产生特定推力所需的电流。
这实际上是一种非常反直觉的做法,不仅因为它需要参考两张图表而不是一张,而且还因为电流几乎从来不是衡量功率需求(在体积/重量方面)的好方法,因为它完全取决于输入电压。我们真正关心的是需要多少瓦特(w)来产生推力。瓦特是通过电压乘以所使用的电流计算得出的。这一点很重要,因为如果 4S(16.0V)上的电机使用 10 安培电流(16V×10A=160W),而 6S(20.0V)上的电机也使用 10 安培电流(10A×20V=200W),那么 6S 将需要多得多的功率,以及更大的电池。
每瓦推力(克)

图 11:每瓦推力(克)与电机占空比百分比
上面的图表显示了在整个油门范围内,每瓦功率产生的推力是多少克。在这里,您绝对可以更清楚地了解螺旋桨在整个油门范围内的效率,并看到在油门范围的哪个点您将获得每瓦功率最多的推力。
现在再次需要用到维持悬停所需的原始油门位置,因为在上面的示例中可以清楚地看到,不同的螺旋桨在不同油门开度下的效率有所不同。根据红色和深蓝色线条,悬停点位于略高于 25% 的油门位置,因此可以看出,在此位置悬停的效率要高于其他螺旋桨。
我评估核心效率时使用的一条通用规则是:获取维持悬停所需的推力,并将其乘以 3(即 3:1 的推重比)。对于休闲飞行,大多数人通常将油门保持在 1-2 倍最大起飞重量(AUW)推力之间;而对于更激烈的飞行,大部分时间油门开度会保持在 1-3 倍之间。这并不是说飞行过程中不会突然将油门推到更高位置,而是要确保大部分飞行时间所使用的油门范围能提供尽可能高的效率,从而延长飞行时间并降低电池的标称负载。
这张图表唯一的问题是,你仍然需要参考推力表,才能大致了解应该查看哪个油门位置来比较推力。因此,我们可以再进一步,再次将两张图表合并为一张。 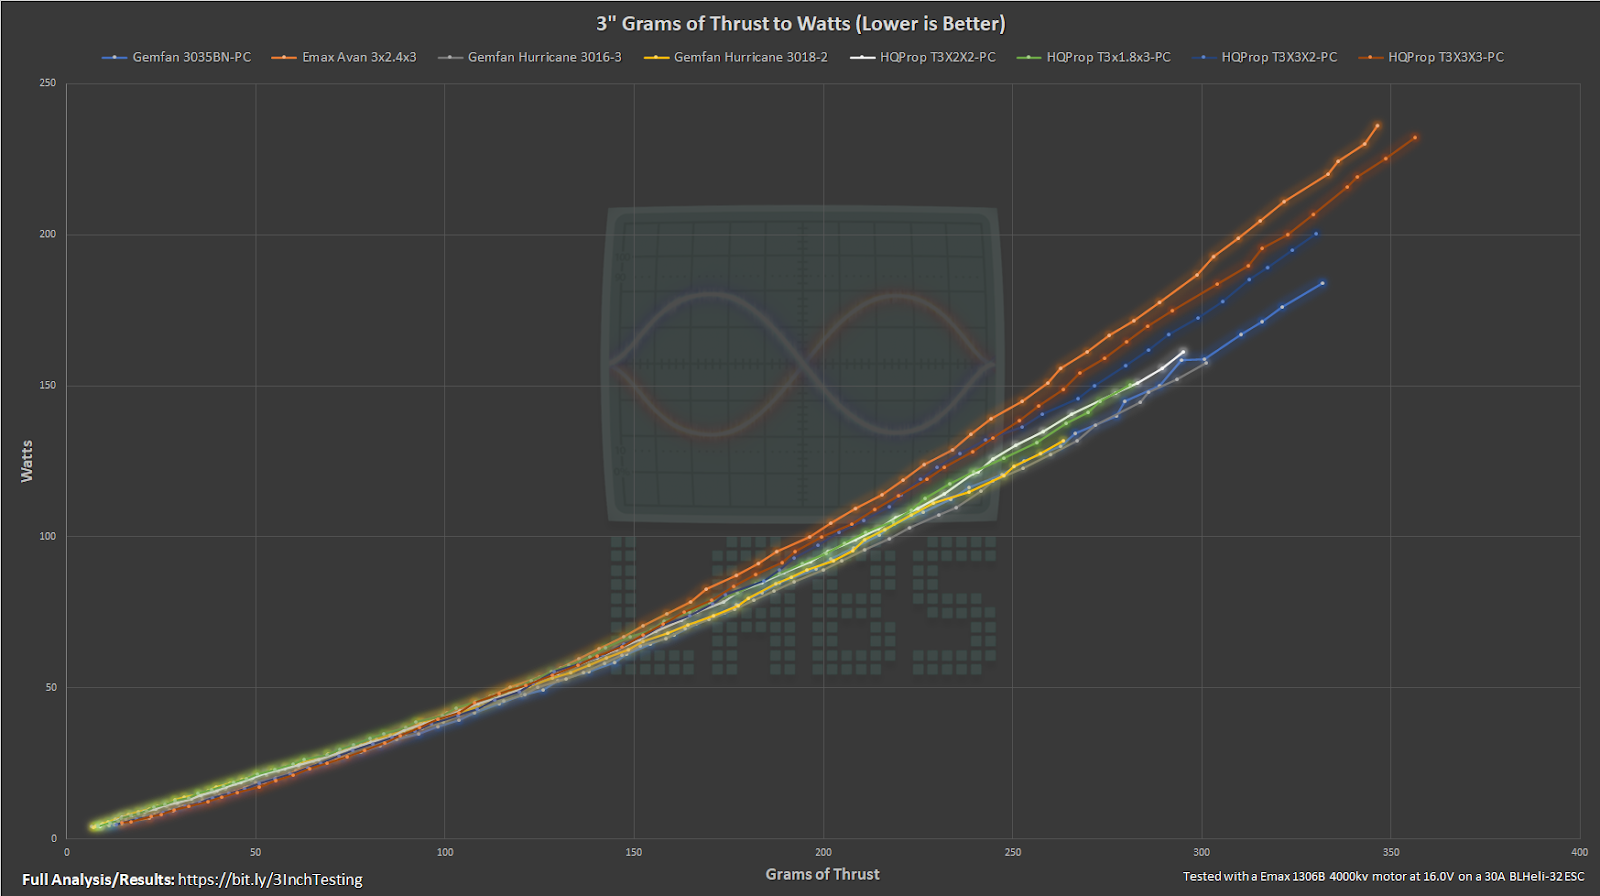
图 12:功率与推力(克)
上面的图表直接比较了产生每克推力所需的功率。你所寻找的理想图表应该是尽可能低(功率越小)且尽可能向右延伸(推力越大)。上面的示例展示了为什么正确选择并不总是显而易见的:如果你的首选电池无法产生驱动更高推力螺旋桨所需的功率,那么即使会牺牲最高推力,你也应该开始优先考虑效率,因为电池电压降可能导致你无法达到所需推力,或者你需要更换更大容量的电池,以便在需要时提供足够功率。 
图 13:使用相同 3 英寸螺旋桨时的功率与推力(克)
上面的示例展示了一组直接比较不同电机的测试,使用的是相同的螺旋桨。这是一个很好的例子,定量地展示了在相同尺寸(1404)的电机中,哪一款在效率和推力(越靠下方和右侧越好)方面是明显的胜者,仅在总推力上输给了另外两款更大的电机。
转速(RPM)

图 14:推力(克)与电机利用率百分比
查看每种螺旋桨在整个油门范围内的电机转速,可以很好地了解电机在旋转螺旋桨时承受了多少负载。通常,比更轻、更容易驱动的螺旋桨,更激进的螺旋桨会在更低的转速下旋转,但转速出现大幅下降可能表明电机没有足够的扭矩来正常旋转螺旋桨。如果你观察到像上面这样的图表,尤其是当电机利用率增加时下降幅度也随之增大,或者电机利用率与效率之间出现明显下降,这可能表明该电机不适合该螺旋桨,并可能需要进一步分析。
电机加速转速数据 
图 15:电机转速与时间(毫秒)
由于每次测试的样本都是从头到尾完整采集的,因此电机从怠速加速到设定转速的过程也被记录了下来。通过采集不同螺旋桨和电机之间的这些样本,可以对电机和螺旋桨之间的油门响应进行对比分析,从而帮助判断电机定子是否足够大,能够胜任该螺旋桨。上面的图表展示了同一台电机搭配 3 英寸螺旋桨与 3 款不同 3.5 英寸螺旋桨的对比。样本之间有 5-6 毫秒的延迟,因此结果并不理想,无法很好地比较相似的响应,但足以清楚地识别出明显的差异,如上所示。
螺旋桨尖端速度 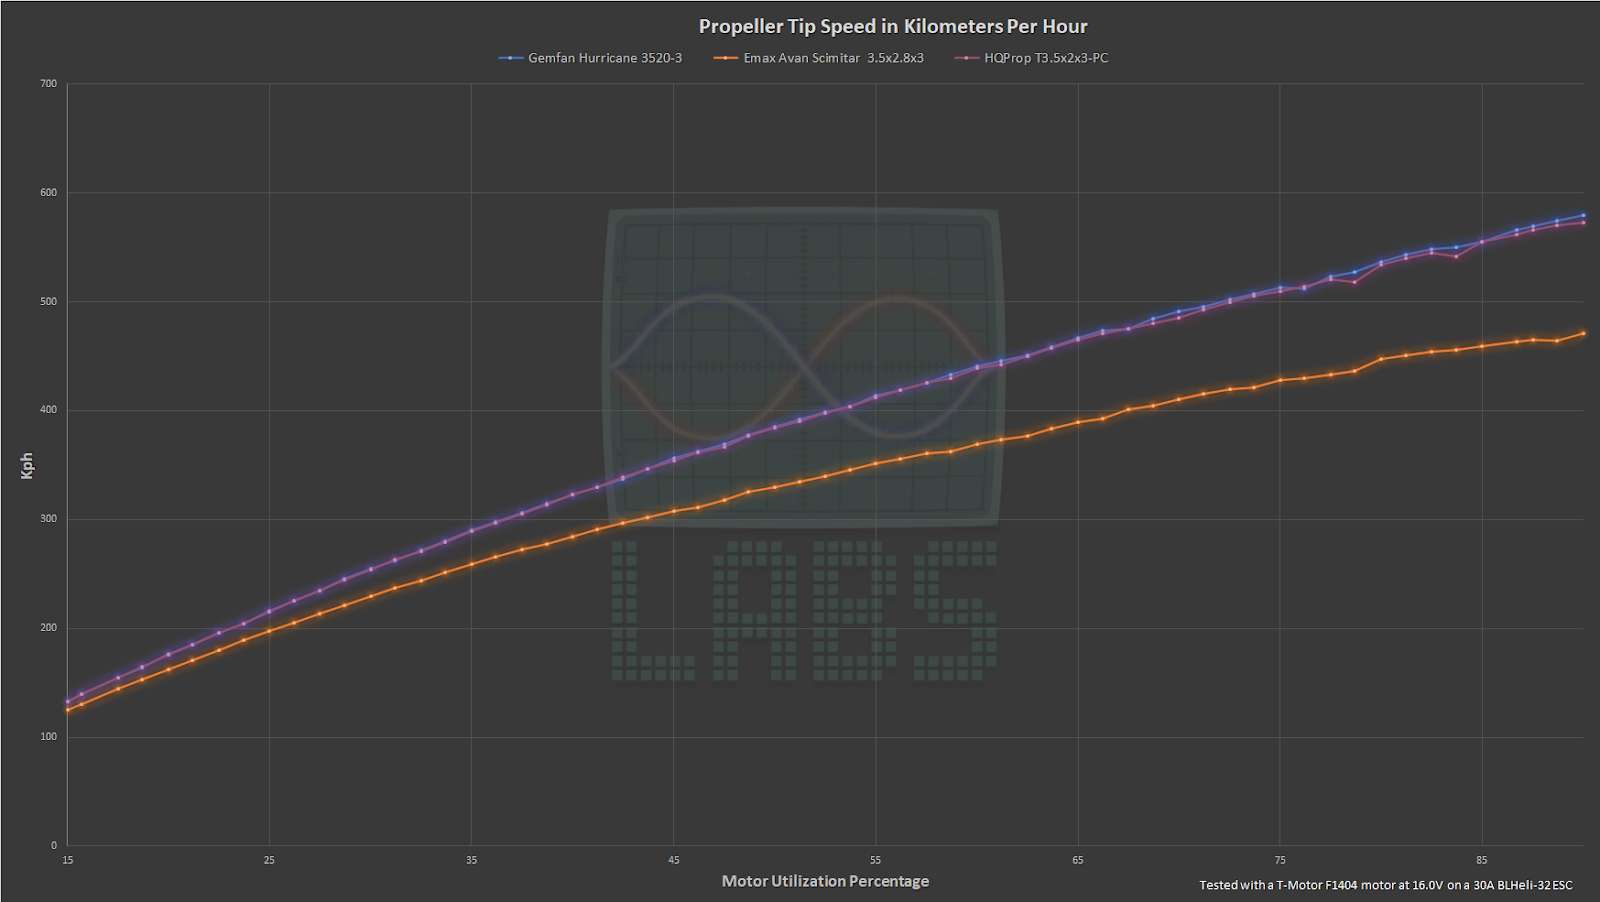
图 16:时速与电机利用率百分比
有了转速数据,我们还可以计算并绘制其他有用信息,例如整个油门范围内的螺旋桨尖端速度(千米/小时)。这些数据可以帮助判断螺旋桨尖端速度是否过高,因为尖端速度越接近音速,效率就会大幅下降。这也很好地提醒了大家,如果将肉乎乎的手伸进旋转中的螺旋桨,会有多么危险。
结论
Tyto Robotics 的动力测试台让我能够建立一套一致的、可控的自动化电机和螺旋桨测试方法,让我能够把时间集中在详细的对比分析上,而不是坐在动力测试台前,一边手动记录飞速掠过的数字,一边祈祷自己不会出现严重的听力损失。
既然已经完成了这一里程碑,我将继续对电机和螺旋桨进行测试和分析,在寻求推力、效率和重量之间完美平衡的同时,努力寻找“独角兽”。我衷心希望我向社区发布这些发现和相关数据的努力,能够帮助缓解因选择组件而产生的沮丧,并帮助大家做出明智的决定。 你可以在这里找到关于此次测试结果和分析的视频,发布在我的 Recursion Labs YouTube 频道上:https://YouTube.com/c/RecursionLabs。