


Von Emrik Joner
Einleitung:
Das Verständnis der Effizienz ist der erste Schritt zur Verbesserung der Leistung von Geräten und Fahrzeugen mit bürstenlosen Gleichstrommotoren (BLDC). Dieser Artikel erklärt die wichtigsten Formeln zur Berechnung der Effizienz bürstenloser Motoren und zeigt auf, wie sie in experimentellen Situationen angewendet werden können.
Dieser Artikel hilft Ihnen, durch Beispiele mit realen Daten zu verstehen, wie ein bürstenloser Gleichstrommotor funktioniert. Wenn Sie Drohnen entwerfen, hilft Ihnen dieses Wissen auch dabei, Strategien zu entwickeln, um die Flugzeit und Nutzlast Ihres Fahrzeugs zu maximieren.
Inhaltsverzeichnis
- Annahmen
- Formeln für Leistung und Effizienz bürstenloser Motoren
- Berechnungen von Drehmoment, Drehzahl und mechanischer Leistung
- Berechnungen von Drehmoment, Drehzahl und elektrischer Leistung
- Formel für die Gesamteffizienz des Motors
- Wärmeverluste und der optimale Betriebspunkt
In den beschriebenen Experimenten verwendeten wir einen Schubprüfstand der Serie 1585 zur Datenerfassung und Antriebsstrangsteuerung. Die theoretische Analyse wurde in Octave durchgeführt.

Annahmen:
Bei einem bürstenlosen System sind zwei Effizienzen von Bedeutung: die Motoreffizienz und die Propeller-Effizienz. Um uns auf die Motoreffizienz zu konzentrieren, vereinfachen wir die Propeller-Effizienz und gehen davon aus, dass ein größerer Propeller eine höhere Effizienz aufweist. Motoren hingegen weisen bei hohen Drehzahlen und relativ geringem Drehmoment eine hohe Effizienz auf.
Ein Betrieb mit hohem Drehmoment führt dazu, dass der Motor heiß wird und an Effizienz verliert. Dennoch kann die verringerte Effizienz ein akzeptabler Kompromiss sein, um einen größeren, effizienteren Propeller zu verwenden und ein Getriebe zu vermeiden, das die Komplexität erhöht und zu Wärmeverlusten führt.
Das von uns verwendete theoretische Modell geht davon aus, dass sich das Kv des Motors nicht ändert, obwohl dies aufgrund des elektronischen Drehzahlreglers (ESC) nicht ganz zutrifft. Wir vereinfachen auch die Wärmeverluste als einfachen Widerstand für die Berechnungen, während in einem realen Schaltkreis eine komplexere Impedanz vorliegt.
Diese Annahmen und Vereinfachungen führen zu Unterschieden zwischen den theoretischen und experimentellen Ergebnissen, die durch Tests interessant zu beobachten sind.
Weiterführende Literatur: Wie man das Motordrehmoment misst und warum man es messen sollte
Erklärung der Formeln:
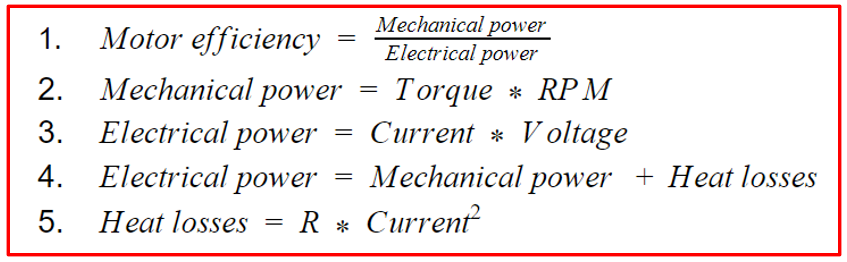
Es gibt mehrere wichtige Formeln, um die Leistung bürstenloser Motoren zu verstehen. Sie können sehen, wie eng die Motorleistung und -effizienz miteinander verknüpft sind und von Faktoren wie Drehmoment, Drehzahl, Strom und Spannung abhängen.
Das Drehmoment-Drehzahl-Diagramm und die mechanische Leistung:
Das Drehmoment-Drehzahl-Diagramm hilft uns zu verstehen, wie diese beiden Faktoren zusammenhängen und was passiert, wenn einer von ihnen bewusst auf '0' gesetzt wird. Sehen wir uns zunächst Formel 2 an, die die beiden Parameter miteinander in Beziehung setzt und beschreibt, wie die mechanische Leistung berechnet wird:

Die mechanische Leistung ist das Produkt aus Drehmoment und Drehzahl. Wenn es also entweder kein Drehmoment oder keine Rotation gibt, wird keine Leistung erzeugt. Abbildung 1 zeigt, wie dies in der Praxis aussieht, wobei wir Daten aus mehreren Motortests präsentieren.

Abbildung 1: Mechanische Leistung für einen 1500-Kv-bürstenlosen Gleichstrommotor
Entlang der horizontalen Achse sehen Sie mehrere blaue Kreise. Diese Datenpunkte wurden während eines Motor-Leerlauftests aufgezeichnet. Wie Sie sehen können, wird kein Drehmoment erzeugt, wenn der Motor ohne Last (d. h. ohne Propeller) frei dreht. Eine Erhöhung der Spannung erhöht die Motordrehzahl entlang der horizontalen Achse, aber die mechanische Leistung bleibt bei Null. Der für den Test verwendete Dynamometer bestätigte die Ergebnisse und zeigte ebenfalls ein Drehmoment und eine mechanische Leistung von Null an.
Das andere Extrem ist eine Drehzahl von Null bei langsam steigendem Drehmoment, was erreicht wird, indem Strom an den Motor angelegt wird, ohne dass dieser dreht. Theoretisch würde dieser Betriebsmodus eine vertikale Linie von Datenpunkten entlang der vertikalen Achse mit steigendem Drehmoment, aber ohne Drehzahl erzeugen. In der Praxis sind Motoren, die in UAVs und Drohnen verwendet werden, nicht für den Betrieb bei sehr niedrigen Drehzahlen ausgelegt und würden bei hohem Drehmoment überhitzen. Wir wollten unsere Motoren nicht einer solchen Belastung aussetzen, daher haben wir diesen Test nur bei geringem Drehmoment durchgeführt, weshalb sich über Null auf der vertikalen Achse nur ein Datenpunkt befindet.
In Wirklichkeit wird Ihr Motor zwischen diesen beiden Extremen arbeiten. Die sechs weiteren Leistungskurven in Abbildung 1 zeigen die Ergebnisse von Tests, die mit freien Motoren mit Propellern durchgeführt wurden. Jeder Datensatz repräsentiert einen anderen Propeller, wobei die entsprechenden Größen in der Legende auf der rechten Seite aufgeführt sind (Durchmesser, Steigung). Wie Sie sehen können, befinden sich diese Antriebssysteme in der Mitte des Diagramms zwischen den beiden Extremen, wo der reguläre Betrieb stattfindet.
Das Drehmoment-Drehzahl-Diagramm und die elektrische Leistung:
Die elektrische Leistung kann experimentell oder theoretisch bestimmt werden, und es kann eine interessante Übung sein, Ihre Testergebnisse mit Ihren theoretischen Berechnungen zu vergleichen.
Experimenteller Ansatz:
Bei der Berechnung der elektrischen Leistung können wir Formel 3 verwenden, bei der die elektrische Leistung das Produkt aus Strom und Spannung ist. Wir können die elektrische Leistung auch mit Formel 4 berechnen, bei der sie die Summe aus mechanischer Leistung (Drehzahl*Drehmoment) und Wärmeverlusten ist.
Abbildung 3 zeigt, wie die elektrische Leistung mit Drehmoment und Drehzahl zusammenhängt. Die Datenpunkte repräsentieren das Testergebnis von Motoren, die mit Propellern unterschiedlicher Größe und Steigung ausgestattet sind. Ähnlich wie die 3D-Darstellung der mechanischen Leistung in Abbildung 1 ist die elektrische Leistung proportional zum Drehmoment des Motors. Selbst wenn keine Rotation vorliegt (Drehzahl = 0) und ein Drehmoment angelegt wird, wird jedoch weiterhin elektrische Leistung erzeugt. Dies unterscheidet sich von der mechanischen Leistung, bei der bei allen Drehmomentwerten bei 0 U/min keine Leistung erzeugt wird.
Weiterführende Literatur: Berechnungen und Annahmen für das Drohnendesign
Jede Kurve repräsentiert eine andere Last (Propeller) mit aufgetragenen Geschwindigkeits- und Drehmomentwerten. Die theoretischen Werte werden als 3D-Diagramm in Form einer farbigen Oberfläche dargestellt: Je heller der Farbton, desto höher ist die elektrische Leistung an diesem Punkt.

Abbildung 3: Elektrische Leistung für einen 1500-Kv-bürstenlosen Gleichstrommotor
Theoretischer Ansatz:
Um die elektrische Leistung eines Motors theoretisch zu berechnen, verwenden wir Formel 4. Damit wir Werte in die Formel eintragen können, ersetzen wir 'mechanische Leistung' durch die rechte Seite von Formel 2 und 'Wärmeverluste' durch die rechte Seite von Formel 5, woraus Formel 6 entsteht.

Hier steht R für den Widerstand im vom Motor erzeugten Stromkreis (umgekehrt proportional zum Drehmoment). Das theoretische Modell geht davon aus, dass sich das Kv nicht ändert, was aufgrund des elektronischen Drehzahlreglers (ESC) nicht ganz zutrifft. Wir vereinfachen auch die Wärmeverluste als einfachen Widerstand, während in einem realen Stromkreis eine komplexere Impedanz vorliegt. Diese Unterschiede führen zu Abweichungen zwischen den theoretischen und experimentellen Ergebnissen.

Mit den Testergebnissen können wir ein 3D-Diagramm erstellen und die meisten Variablen in Formel 7 eintragen (Drehmoment, Drehzahl, Strom und Spannung), dann können wir diese Informationen verwenden, um den R-Wert zu finden, der dem in den Experimenten beobachteten am nächsten kommt. Die Software Octave erstellt die 3D-Darstellung, sodass der Fehler zwischen dem geschätzten und dem tatsächlichen Leistungsverbrauch so gering wie möglich ist, und liefert den R-Wert.
Technisch gesehen führt Octave eine lineare Regression mit der als Fehler der geschätzten elektrischen Leistung definierten Kostenfunktion durch. Formel 7 kann auch umgestellt werden, um R zu berechnen. Jetzt, da wir den R-Wert für unseren Motor haben, setzen wir die Werte in Formel 6 ein, um die elektrische Leistung zu berechnen.
Gesamteffizienz:
Die Effizienz eines Motors wird bestimmt, indem die mechanische Ausgangsleistung durch die elektrische Eingangsleistung geteilt wird (Formel 1). Ein Ziel für das Fahrzeugdesign ist es daher, dieses Verhältnis zu maximieren und die Gesamteffizienz des Systems zu optimieren, indem der größtmögliche Propeller verwendet wird, ohne den Motor zu überlasten.
Deshalb ist das Testen so wichtig. Die Verwendung eines riesigen Propellers würde die Propeller-Effizienz drastisch erhöhen, aber der Motor müsste so stark kämpfen, um ihn zu drehen, dass seine Effizienz lächerlich niedrig wäre. Das Gegenteil ist auch nicht ideal, da das schnelle Drehen eines winzigen Propellers sowohl die Motoreffizienz als auch die Propeller-Effizienz verringern würde. Die beste Lösung besteht darin, beide Effizienzen auszubalancieren, um die höchste Gesamtleistung und Systemeffizienz zu erzielen.
Um die höchste Effizienz zu erreichen, muss der Motor in den gelben Zonen von Abbildung 4 und 5 arbeiten, wo ein Gleichgewicht zwischen Drehmoment und Drehzahl besteht. Das Testen verschiedener Motoren kann Ihnen helfen herauszufinden, welche Größe, welches Kv und welche Motormarke Sie zu diesem idealen Bereich für Ihre Anwendungen bringen.

Abbildung 4: Motoreffizienz für einen 1500-Kv-bürstenlosen Gleichstrommotor
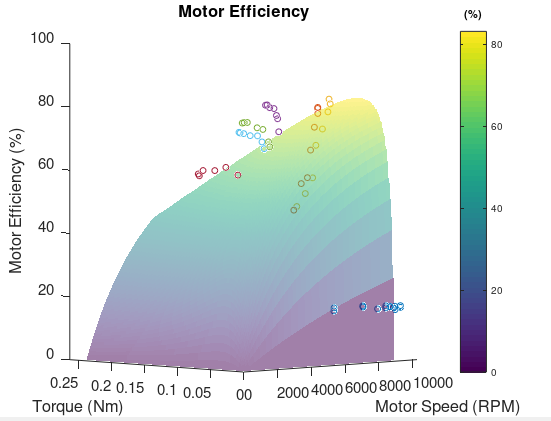
Abbildung 5: Motoreffizienz für einen 1500-Kv-bürstenlosen Gleichstrommotor in 3D
Interpretation - Optimaler Betriebspunkt
Die drei Diagramme in Abbildung 6 zeigen, wie sich die Motoreigenschaften verändern und wie man sie optimiert, um eine höhere Leistung zu erzielen.

Abbildung 6: Parameter, die zur Motorleistung beitragen
Die Trendlinien in diesen Diagrammen können Ihnen helfen zu verstehen, wie Sie die Leistung und die Betriebsbedingungen Ihres Motors optimieren, unabhängig davon, ob Sie die maximale Flugzeit für Ihre Transportdrohne oder die maximale Leistung für Ihre Renndrohne anstreben.
Im Diagramm ganz links repräsentieren die horizontalen Linien die Wärmeverluste, die nur vom Drehmoment und Strom abhängen, nicht von der Drehzahl. Je niedriger Ihr Motor bei Drehmoment und Strom arbeitet, desto geringer sind die Wärmeverluste.
Das Diagramm in der Mitte zeigt die maximale Leistungskurve, die vom Ursprung ausgeht. Wenn der Motor nicht entlang dieser Linie arbeitet, arbeitet er mit weniger als seinem vollen Leistungspotenzial. Ein Zustand maximaler Leistung ist ideal, um ein Rennen zu gewinnen, aber nicht, um die Flugzeit oder Ausdauer zu erhöhen.
Schließlich zeigt das Diagramm ganz rechts die maximale Effizienzkurve. Ein Motor, der auf dieser Linie arbeitet, wird seine Batterie effizienter nutzen als an jeder anderen Stelle des Diagramms, wodurch die Flugzeit und Ausdauer erhöht werden.
Die Position im Diagramm, die Sie für den Betrieb wählen, hängt stark von der Art der Operationen ab, die Sie durchführen. Die Ziele Ihres Fluges sollten Ihren Designprozess leiten und Ihnen helfen, Entscheidungen darüber zu treffen, welche Komponenten Sie verwenden.
Wenn Sie den Arbeitsbereich Ihres Motors ändern, werden Sie entweder Ihre Motorgröße, Propellergröße oder beides ändern. Mit anderen Worten, Sie werden versuchen, die Last des Motors für seine Größe zu optimieren. Eine einfache Möglichkeit zu erkennen, ob ein Motor nicht effizient ist, ist, seine Temperatur zu messen. Ein Motor, der sich zu stark erhitzt, ist wahrscheinlich überlastet, d. h. er ist zu klein für seine Last. Darüber hinaus ist ein Motor, der sich überhaupt nicht erwärmt, wahrscheinlich zu schwer oder zu groß für seine Last, und damit in dieser Konfiguration ineffizient. Ihre Bedürfnisse werden Ihnen helfen zu bestimmen, ob Sie damit beginnen sollten, Ihre Motorgröße oder Propellergröße zuerst zu ändern.
Fazit
Wenn Sie die Leistung eines Motors bewerten, wird Ihnen die Verwendung sowohl theoretischer als auch experimenteller Methoden das beste Verständnis für Ihr Gerät geben. Der Unterschied zwischen theoretischen und experimentellen Ergebnissen ergibt sich aus der Einbeziehung theoretischer Annahmen in Ihre Berechnungen und auch aus Unvollkommenheiten Ihrer Messgeräte. Zum Beispiel ist der ESC nicht perfekt und kann manchmal zum falschen Zeitpunkt aktiviert werden. Lagerreibung wird ebenfalls nicht berücksichtigt und die Präzision des Messinstruments kommt mit einem erwarteten Fehler.
Das theoretische Modell ist ein gutes Werkzeug, um intuitiv zu verstehen, wie sich eine Änderung auf die Motorleistung auswirkt. Um Ihre Annahmen zu bestätigen und Ihr System zu optimieren, müssen Sie tatsächliche Messungen auf systematische Weise durchführen. Die Motorleistung kann auf verschiedene Weise verbessert werden, und der beste Weg, dies zu bestimmen, besteht darin, Theorie mit Testergebnissen zu vergleichen, um ein besseres Verständnis für Ihr gesamtes System zu erhalten.
Wir haben mehrere Werkzeuge, die Ihnen helfen können, die Leistung Ihres Motors zu testen:
- Serie 1585 - misst bis zu 5 kgf Schub / 2 Nm Drehmoment
- Flight Stand 15 - misst bis zu 15 kgf Schub / 8 Nm Drehmoment
- Flight Stand 50 - misst bis zu 50 kgf Schub / 30 Nm Drehmoment
- Flight Stand 150 - misst bis zu 150 kgf Schub / 150 Nm Drehmoment
- Flight Stand 500 - misst bis zu 500 kgf Schub / 1500 Nm Drehmoment
Die Herausforderungen, die in diesem Artikel erklärt werden, unterstreichen die Notwendigkeit beider Ansätze, um ein umfassendes Verständnis der Komponenten zu erlangen, mit denen Sie arbeiten, und um ihre Grenzen zu respektieren. Mehrere Iterationen eines Designs sind völlig normal, da der Drohnenbauprozess als Schleife funktioniert: Annahme → Bau → Test → Wiederholung.
Für eine praktische Erweiterung darüber, wie Sie diese Konzepte auf Ihr Drohnendesign anwenden können, empfehlen wir, einen weiteren unserer Artikel zu lesen über Wie man die Flugzeit und Tragfähigkeit einer Drohne erhöht.
Wenn Sie Fragen zum Inhalt dieses Artikels oder zu den von uns verwendeten Tools haben, hinterlassen Sie uns gerne einen Kommentar, und wir werden Ihnen auf jeden Fall antworten. Wenn es Konzepte gibt, die Sie gerne behandelt haben möchten und die wir noch nicht abgenommen haben, hinterlassen Sie uns einfach unten eine Nachricht.