


Von Lauren Nagel
Alastair P. Thurlbeck und Yue Cao haben einen Modellierungsrahmen zur Vergleichung verschiedener Energiesystemarchitekturen für VTOL-UAVs entwickelt. Sie stellen ihre Arbeit in ihrem Artikel „Analysis and Modeling of UAV Power System Architectures“ vor.
Die Entwicklung des Energiesystems einer Drohne ist selten so einfach wie die Auswahl eines guten Akkus, Motors und Propellers. Bei Drohnenbauten, die von Grund auf neu konzipiert werden, müssen außerdem DC-DC-Wandler, DC-AC-Wandler, ein DC-Bus sowie eine einheitliche oder hybride Energiequelle berücksichtigt werden.
Wie bei den Hauptkomponenten des Antriebssystems können Abweichungen bei diesen Elementen Auswirkungen auf die Effizienz des Systems haben, was sich in Veränderungen der Reichweite und Flugzeit der Drohne niederschlägt.
Weiterführende Literatur: Drone Building and Optimization (eBook)
Um die Unterschiede zwischen den Energiesystemarchitekturen zu untersuchen, entwickelten Thurlbeck und Cao ein Modell, das die Leistung verschiedener Architekturen anhand ihrer Komponenten abschätzt.
Anschließend validierten sie das Modell anhand realer Konstruktionen von drei einzigartigen Energiesystemen, die mit dem RCbenchmark Series 1780-Teststand getestet wurden (Abbildung 1).

Alle drei Architekturen umfassten eine Batterie als Energiequelle, einen DC-Bus, einen DC-AC-Wandler und einen Permanentmagnet-Synchronmotor (PMSM).
Die erste Architektur war einzigartig, da sie einen DC-DC-Wandler zwischen der Batterie und einem festen DC-Bus verwendete.
Die zweite Architektur verzichtete auf den DC-DC-Wandler und verwendete stattdessen einen schwankenden DC-Bus. Die dritte Architektur verwendete eine hybride Energiequelle aus einer Batterie und einer Brennstoffzelle, die beide mit einem DC-DC-Wandler und einem gemeinsamen festen DC-Bus verbunden waren (Abbildung 2).

Abbildung 2: Energiesystemarchitekturen 1, 2 und 3, die im Experiment getestet wurden
In ihrem ersten Experiment testeten sie einen 100-KV-Motor (T-Motor U10II KV100) mit zwei verschiedenen Propellern (T-Motor G28x9.2 und G30x10.5), um eine realistische Last zu erzeugen.
Die Motordrehzahl wurde mit dem G28x9.2-Propeller von Null bis zur Nenndrehzahl und mit dem G30x10.5-Propeller bis zum Nenndurchfluss durchgefahren.
Der Teststand der Serie 1780 maß den Schub, das Drehmoment, die Drehzahl und die Leistung des DC-AC-Wechselrichters. Anschließend durchfuhren sie ihr Modell über dieselben Drehmoment- und Drehzahlenwerte, um die geschätzten Leistungsverluste zu berechnen.
Diese Ergebnisse wurden mit denen der physischen Tests verglichen, die in Abbildung 3 zu sehen sind.
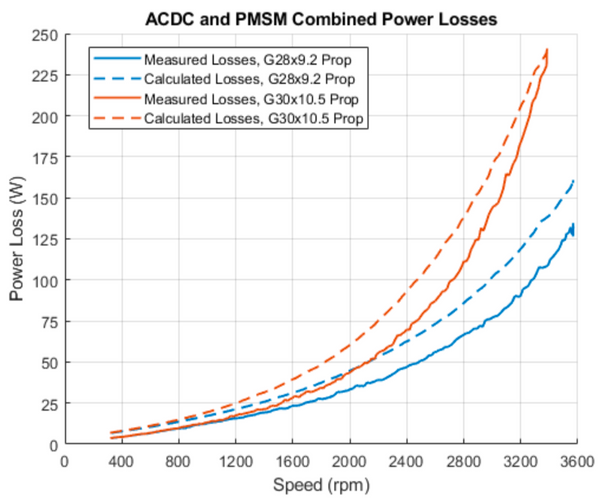
Abbildung 3: Leistungsverlust über einen Motordrehzahlbereich für experimentelle und modellierte Daten
Die aus ihrem Modell geschätzten Leistungsverluste entsprachen den gemessenen Verlusten des experimentellen Systems, mit einer leichten Überschätzung. Basierend auf diesen Ergebnissen hielten sie das Modell „für Zwecke der Energiesystementwicklung und -analyse ausreichend genau“.
Weiterführende Literatur: Leistungs- und Effizienzanalyse von bürstenlosen Motoren
Anschließend verwendeten sie das Modell, um die Leistung einer theoretischen VTOL-Drohne mit jeder der drei Energiesystemarchitekturen abzuschätzen. In einem einfachen Vergleich von Leistungsverlust gegenüber Schub zeigten die Architekturen 1 und 2 ähnliche Verluste, die hauptsächlich vom Motor und der Batterie dominiert wurden.
Die wichtigsten Leistungsverluste von Architektur 3 stammten von der Brennstoffzelle, gefolgt vom Motor und der Batterie. Sie erstellten 3D-Diagramme, die den Zusammenhang zwischen Drehzahl, Drehmoment und Gesamteffizienz modellieren, und zeigten die höchste Effizienz bei hohen Drehzahlen und niedrigem Drehmoment (Abbildung 4).

Abbildung 4: 3D-Diagramm von Drehzahl, Drehmoment und Gesamteffizienz für Energiesystemarchitektur 2
Ihre abschließenden Experimente simulierten jede der Energiesystemarchitekturen über einen Missionsflugverlauf und ermittelten ihre maximale Flugzeit. Sie stellten fest, dass Architektur 2 während des Missionsverlaufs die geringste Eingangsenergie benötigte und somit die höchste Effizienz von etwa 83 % aufwies.
Architektur 3 hatte während des Missionsverlaufs die geringste Effizienz, aber die höchste maximale Flugzeit von 32 Minuten, im Vergleich zu 25,5 und 30 Minuten für die Architekturen 1 und 2 (Abbildung 5).

Abbildung 5: Kurven der maximalen Flugzeit für drei Energiesystemarchitekturen
Die wichtigsten Effizienzverluste von Architektur 3 traten auf, während die Brennstoffzelle die Batterie während des Fluges auflud, aber sie schaffte dennoch die längste Flugzeit dank der höheren spezifischen Energie der Brennstoffzelle, die 1,83-mal höher war als die der verwendeten Li-Po-Batterien.
Dieses von Thurlbeck und Cao entwickelte Modell ist ein nützliches Werkzeug für Entwickler, die Energiesystemarchitekturen vergleichen möchten, ohne mehrere Prototypen zu bauen. Es hat das Potenzial, Drohnenbauern Zeit und Ressourcen zu sparen und sie gleichzeitig zu ihrem effizientesten Design zu führen.
Entdecken Sie, wie Inspired Flight den leistungsstärksten Motor für ihre UAV fand.