


Por Lauren Nagel
Nuestros bancos de empuje Flight Stand permiten exportar datos a cualquier resolución de 1 a 1.000 Hz. Esta es una función potente que abre muchas posibilidades de pruebas y análisis.
Pero ¿cómo se ven los datos muestreados a 1.000 Hz? ¿Y cuál es realmente la diferencia entre 10 Hz, 100 Hz y 1.000 Hz?
En este artículo demostraremos los diferentes niveles de precisión y análisis que son posibles con los datos medidos a cada una de estas resoluciones.
Contenidos:
- ¿Necesitas una alta frecuencia de muestreo
- Frecuencia de muestreo según la aplicación
- Comparación de datos a 10, 100 y 1.000 Hz
- Fluctuaciones de par y corriente
- Vibración
- Tiempo de reacción del motor y el ESC
¿Necesitas una alta frecuencia de muestreo?
Las pruebas dinámicas son pruebas en las que los valores medidos cambian relativamente rápido. Las pruebas de aceleración, la medición de vibraciones y la medición del rizado de par son ejemplos de pruebas dinámicas. Matemáticamente, son pruebas en las que el valor medido cambia en función del tiempo y un valor medio no es suficiente.
Para obtener estos resultados, las pruebas dinámicas requieren una frecuencia de muestreo mínima que sea el doble de la frecuencia de la señal que se está midiendo. Esto se conoce como la frecuencia de Nyquist y es la frecuencia de muestreo mínima necesaria para evitar el solapamiento y garantizar que la señal medida se represente con precisión.
Las pruebas estáticas son pruebas en las que los valores medidos cambian lentamente. Hay menos requisitos al realizar pruebas estáticas: la sincronización de la medición no es tan exigente, se pueden utilizar filtros con constantes de tiempo más altas y la frecuencia de muestreo puede ser menor.
Las pruebas en tiempo real describen una prueba en la que las marcas de tiempo asociadas a los valores medidos coinciden exactamente con las marcas de tiempo en las que se toman las mediciones analógicas en la placa de circuito.
El filtrado, especialmente el filtrado de paso bajo, es una técnica utilizada para eliminar los datos de alta frecuencia de la señal. En una prueba de medición de empuje, un filtro de paso bajo podría eliminar la vibración, el ruido en la corriente causado por la conmutación rápida de los transistores o el rizado de par. Una alta frecuencia de muestreo no es suficiente para medir una prueba dinámica. El filtro de paso bajo aplicado a los datos debe tener una frecuencia de corte de al menos el doble de la frecuencia de muestreo para que el filtro no elimine datos importantes.
Para obtener más información sobre las pruebas de alta velocidad, consulta nuestro artículo sobre Pruebas dinámicas en la medición de datos.
Frecuencia de muestreo según la aplicación
La cantidad de información que puedes obtener depende de la frecuencia de muestreo de tu recopilación de datos.
Aquí tienes algunos ejemplos de lo que puedes analizar a diferentes frecuencias de muestreo:
- 10 Hz
- Mediciones estáticas en estado estacionario
- Observar la evolución general del empuje, el par, las RPM, el voltaje y la corriente
- 100 Hz
- Caracterizar las grandes reacciones del motor a los cambios de entrada
- Visualizar tendencias y fluctuaciones
- 1.000 Hz
- Rizado de par
- Análisis de corriente
- Análisis de vibraciones
- Análisis del tiempo de reacción
Comparación de datos a 10, 100 y 1.000 Hz
Para demostrar las diferencias en los datos a diferentes resoluciones, realizamos una prueba de aceleración sencilla (de 0 a 1.436 µs) a 1.000 Hz, y luego remuestreados y exportamos los datos a 10, 100 y 1.000 Hz utilizando el software Flight Stand.
Graficamos las variables medidas en los gráficos de abajo, mostrando su comportamiento a tres resoluciones diferentes. Nota: los valores de PWM y RPM se ajustaron para caber en los ejes de abajo mientras demostraban la evolución de esos dos parámetros.


A medida que la frecuencia de muestreo aumenta, podemos ver una imagen mucho más detallada de la evolución y variación de cada variable.
Podemos analizar los datos desde varios ángulos para demostrar los diferentes niveles de análisis posibles a cada resolución.
Fluctuaciones de par y corriente
Primero, analizaremos las fluctuaciones de par y corriente en estos datos, ya que el par está directamente relacionado con la corriente.
Para empezar, a 10 Hz, podemos ver las fluctuaciones principales en ambas variables. Parece que hay dos picos principales de corriente y un pico principal de par. El par alcanza su punto máximo alrededor de la marca de 3,9 segundos a poco más de 4 Nm. La corriente también alcanza su punto máximo en la marca de 3,9 segundos a poco menos de 6 A, y luego de nuevo a unos 4,4 segundos, cruzando justo la línea de 10 A. A esta resolución, los datos sugieren que puede haber una relación entre el par y la corriente, pero no es obvia.
A 100 Hz, puedes ver que el par y la corriente tienen una forma de onda similar y fluctúan a una frecuencia similar. El par alcanza su punto máximo a los 3,68 segundos a unos 5,5 Nm y empieza a asemejarse a un pico de par. La corriente alcanza su punto máximo a los 4,46 segundos a poco más de 10 A.
A 1.000 Hz, realmente podemos empezar a ver la coevolución del par y el empuje. El par alcanza su punto máximo a los 3,670 segundos a poco más de 6 Nm y ahora es evidente que es un pico de par. La corriente alcanza su punto máximo a los 4,410 segundos a unos 10,7 A. A esta resolución, podemos determinar qué picos de par están asociados con picos en la corriente y cuáles no.
En este análisis descubrimos varios picos de par, incluido un pico de par al principio de la prueba cuando comenzó la aceleración del motor. Este pico de par ocurre debido al esfuerzo adicional requerido para que el motor comience a girar desde una posición estacionaria. El pico de par es muy corto y solo es visible con una alta frecuencia de muestreo.
El verdadero par máximo (>6 Nm) fue mucho más alto de lo que se midió durante la prueba de 10 Hz (~4 Nm), una diferencia del 40%. Esto es importante que los diseñadores lo sepan, ya que la tensión en el sistema de propulsión puede ser mucho mayor de lo anticipado.
Los otros picos de par que no están asociados con picos de corriente pueden ser indicativos de desalineaciones o ineficiencias en el sistema de propulsión y pueden ameritar una mayor investigación.
Este tipo de análisis puede ser crucial para identificar puntos débiles en tu diseño.
Lectura adicional: Cómo medir el par y por qué deberías
Vibración
La vibración es una variable importante cuando se trata de probar sistemas de propulsión, ya que puede afectar la seguridad de la estructura del vehículo y la longevidad de sus componentes.
Una forma de cuantificar la vibración, medida como las fluctuaciones en la aceleración, es con un análisis de Transformada de Fourier (FT). Una limitación de esta técnica es que el límite de Nyquist requiere que la frecuencia de muestreo mínima sea 2x la frecuencia dada para ser medida con precisión. Por esta razón, es importante empezar con datos medidos a alta frecuencia.
Por ejemplo, una medición de datos de 50 Hz te permitirá medir eventos que ocurren a una frecuencia de 25 Hz o inferior. Lo mismo para 1.000 Hz, solo puedes medir eventos que ocurren a frecuencias inferiores a 500 Hz.
El gráfico de abajo muestra los resultados de un análisis DFT realizado en datos de dos sistemas de propulsión diferentes, llamados configuración 1 y configuración 2. Se realizó una prueba de empuje constante con ambos sistemas durante 30 segundos, manteniendo ~3180 RPM, equivalente a 53 Hz. El gráfico superior muestra los resultados para el empuje y el gráfico inferior para el par.
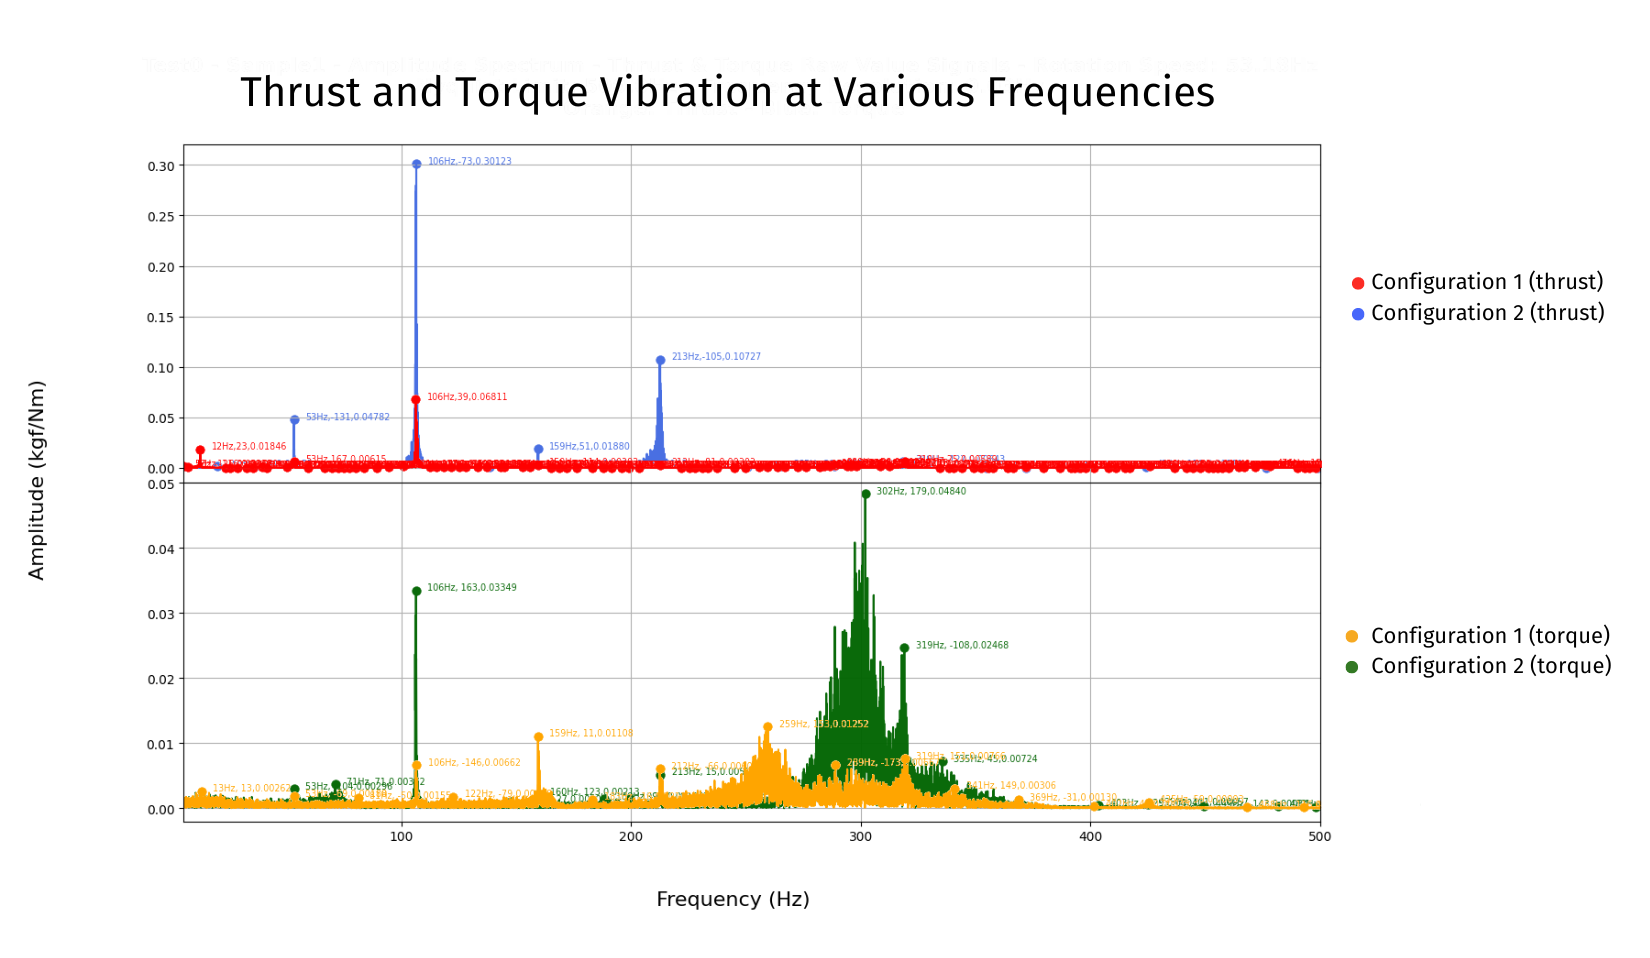
Esto es lo que podemos ver en estos resultados:
- Como lo demuestra la amplitud de los picos, hay una variación 4,5x mayor en el espectro de empuje en la configuración 2 en comparación con la configuración 1, así como una variación 3,7x mayor en el espectro de par.
- Hay vibración visible en la 1ª, 2ª, 3ª y 4ª armónica (53, 106, 159 y 213 Hz) en todas las configuraciones.
- El pico a 106 Hz muestra dónde la hélice cruza la estructura del banco de empuje.
Hay varios otros picos de vibración cuya fuente es menos fácil de identificar.
Pueden atribuirse a varias otras fuentes, que pueden confirmarse con un análisis adicional:
- Turbulencia del aire entrante
- La frecuencia de entrada de CA de la fuente de alimentación
- Deformación de la hélice
- Rotor no balanceado correctamente
- Desalineación de los tornillos de montaje del motor
- Salida de ESC inconsistente
- Interacción estructural con el fluido (debido a cambios de presión)
Lectura adicional: Reducción de vibraciones en pruebas de propulsión
Respuesta dinámica del motor y el ESC
La velocidad del motor y el ESC no es perfectamente constante, y las fluctuaciones son visibles en datos medidos a frecuencias de muestreo más altas. A 1.000 Hz podemos ver su tiempo de reacción y respuesta dinámica.
Para el motor, gracias a la precisión del control, el banco de empuje puede caracterizar el tiempo de reacción y la respuesta dinámica del motor.
Un ejemplo es el par negativo que se vuelve visible a medida que aumenta la frecuencia de muestreo. En las curvas de aceleración de abajo, a 50 Hz podemos ver un pico de par negativo de unos 1,6 Nm que se vuelve visible alrededor de la marca de 3,64 segundos. A 1.000 Hz, podemos ver que en realidad son 2 picos, el más grande de los cuales alcanza su punto máximo a unos 2,2 Nm.


Este tipo de análisis también puede ser útil para caracterizar los ESC, que usan transistores que extraen una gran cantidad de corriente rápidamente. Puedes decidir variar la longitud del cable o los capacitores utilizados para cambiar el tiempo de respuesta y minimizar los picos de corriente. Los datos medidos a 1.000 Hz pueden mostrarte la diferencia en el tiempo de reacción creada por esos cambios.
Además, la mayoría de los ESC usan una frecuencia superior a 50 Hz, por lo que se requiere una frecuencia de muestreo más alta para ver variaciones en la corriente entregada y cambios posteriores en parámetros como la velocidad y el empuje.
Resumen
En resumen, los datos recopilados a 1.000 Hz ofrecen muchas posibilidades para un análisis profundo de tus motores, hélices, ESC y sistema en general.
En este artículo hemos visto cómo los datos recopilados a 1.000 Hz pueden ayudar a estudiar las fluctuaciones de par y corriente, la vibración del sistema y el tiempo de reacción. Esta información puede ayudarte a obtener una comprensión mejor y más precisa del rendimiento de tu sistema para hacer mejoras en tu diseño.
Para más información sobre cómo mejorar el rendimiento de los drones, consulta nuestro eBook sobre Construcción y Optimización de Drones.
Si te gustaría empezar a probar tus motores, hélices y ESC a 1.000 Hz, consulta nuestros bancos de empuje:
- Flight Stand 15 (15 kgf / 8 Nm)
- Flight Stand 50 (50 kgf / 30 Nm)
- Flight Stand 150 (150 kgf / 150 Nm)
- Flight Stand 500 (500 kgf de empuje / 1500 Nm)