


Por Lauren Nagel
Alastair P. Thurlbeck y Yue Cao han desarrollado un marco de modelización para comparar diferentes arquitecturas de sistemas de alimentación para UAV VTOL. Presentan su trabajo en su artículo, «Análisis y modelización de arquitecturas de sistemas de alimentación de UAV».
Diseñar el sistema de alimentación de un dron rara vez es tan sencillo como elegir una batería, un motor y una hélice adecuados. Para los drones que se construyen desde cero, también hay que tener en cuenta los convertidores CC-CC, los convertidores CC-CA, un bus de CC y una fuente de alimentación única o híbrida.
Al igual que los componentes principales del sistema de propulsión, las variaciones en estos elementos pueden afectar a la eficiencia del sistema, lo que se traduce en cambios en la autonomía y el tiempo de vuelo del dron.
Lectura complementaria: Construcción y optimización de drones (libro electrónico)
Para explorar las diferencias entre las arquitecturas de los sistemas de alimentación, Thurlbeck y Cao diseñaron un modelo que estima el rendimiento de las distintas arquitecturas en función de sus componentes.
A continuación, validaron el modelo con construcciones reales de tres sistemas de alimentación únicos, probados con el banco de pruebas RCbenchmark Series 1780 (figura 1).

Las tres arquitecturas incluían una batería como fuente de alimentación, un bus de CC, un convertidor CC-CA y un motor síncrono de imanes permanentes (PMSM).
La primera arquitectura era única porque utilizaba un convertidor CC-CC entre la batería y un bus de CC fijo.
La segunda arquitectura prescindía del convertidor CC-CC y utilizaba en su lugar un bus de CC flotante. La tercera arquitectura empleaba una fuente de alimentación híbrida con una batería y una pila de combustible, ambas conectadas a un convertidor CC-CC y a un bus de CC fijo común (figura 2).

Figura 2: Arquitecturas de sistemas de alimentación 1, 2 y 3 que se probaron en el experimento
En su primer experimento, probaron un motor de 100 KV (T-Motor U10II KV100) con dos hélices diferentes (T-Motor G28x9.2 y G30x10.5) para proporcionar una carga realista.
La velocidad del motor se varió desde cero hasta su velocidad nominal con la hélice G28x9.2 y hasta su corriente nominal con la hélice G30x10.5.
El banco de pruebas Series 1780 midió el empuje, el par motor, la velocidad y la potencia entregada al inversor CC-CA. A continuación, aplicaron su modelo a los mismos valores de par motor y velocidad para calcular las estimaciones de pérdida de potencia.
Esos resultados se compararon con los de las pruebas físicas, que se pueden ver en la figura 3.
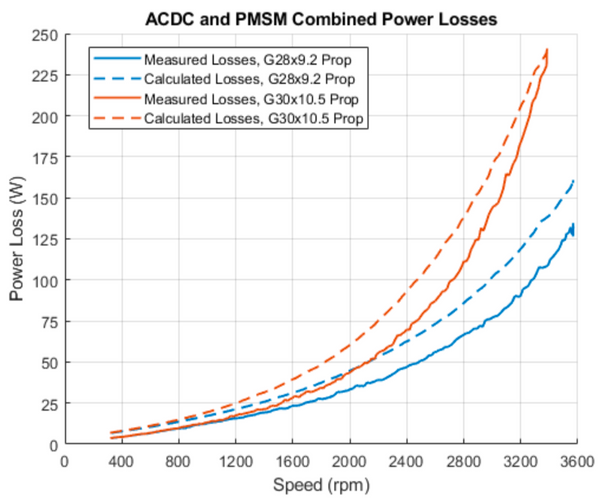
Figura 3: Pérdida de potencia durante la variación de la velocidad del motor para datos experimentales y modelados
Las pérdidas de potencia estimadas por su modelo coincidieron con las pérdidas medidas del sistema experimental, con una ligera sobreestimación. Basándose en estos resultados, consideraron que el modelo era «suficientemente preciso para el diseño y el análisis de sistemas de alimentación».
Lectura complementaria: Análisis de potencia y eficiencia de motores sin escobillas
A continuación, utilizaron el modelo para estimar el rendimiento de un dron VTOL teórico con cada una de las tres arquitecturas de sistemas de alimentación. En una comparación sencilla de pérdida de potencia frente a empuje, las arquitecturas 1 y 2 mostraron pérdidas similares, dominadas por el motor y la batería.
Las principales pérdidas de potencia de la arquitectura 3 provinieron de la pila de combustible, seguidas por el motor y la batería. Generaron gráficos tridimensionales que modelan la relación entre la velocidad, el par motor y la eficiencia general, demostrando la mayor eficiencia en condiciones de altas revoluciones y bajo par motor (figura 4).

Figura 4: Gráfico tridimensional de revoluciones, par motor y eficiencia general para la arquitectura de sistema de alimentación 2
Sus experimentos finales simularon cada una de las arquitecturas de alimentación durante un perfil de vuelo de misión y determinaron sus tiempos máximos de vuelo. Descubrieron que la arquitectura 2 requería la menor energía de entrada durante el perfil de misión y, por lo tanto, tenía la mayor eficiencia, de alrededor del 83%.
La arquitectura 3 tuvo la menor eficiencia durante el perfil de misión, pero el mayor tiempo máximo de vuelo, de 32 minutos, en comparación con los 25,5 y 30 minutos de las arquitecturas 1 y 2 (figura 5).

Figura 5: Curvas de tiempo máximo de vuelo para tres arquitecturas de sistemas de alimentación
Las principales pérdidas de eficiencia de la arquitectura 3 se produjeron mientras la pila de combustible recargaba la batería durante el vuelo, pero aun así logró el tiempo de vuelo más largo gracias a la mayor energía específica de la pila de combustible, que fue 1,83 veces superior a la de las baterías Li-Po utilizadas.
Este modelo diseñado por Thurlbeck y Cao es una herramienta útil para los diseñadores que desean comparar arquitecturas de sistemas de alimentación sin construir múltiples prototipos. Tiene el potencial de ahorrar tiempo y recursos a los constructores de drones, al tiempo que los orienta hacia su diseño más eficiente.
Descubre cómo Inspired Flight encontró el motor más potente para su UAV.