


Par Yasmin Elkalish
Un banc d’essai de poussée est indispensable pour mesurer la poussée, le couple, la vitesse de rotation et le rendement de votre système de propulsion. L’intégration de capteurs à vos essais offre une optimisation supplémentaire qui peut faire passer vos performances au niveau supérieur.
Dans l’industrie des systèmes sans pilote, il est bien établi que la collecte de données provenant de capteurs externes peut s’avérer difficile [1]. Pour remédier à ces problèmes, nous avons développé une nouvelle fonctionnalité logicielle appelée « Transformations des entrées ». Cette fonctionnalité vous permet de connecter des capteurs analogiques externes à tous nos produits Flight Stand, afin d’intégrer facilement les données des capteurs aux mesures de votre système de propulsion.
Dans cet article, nous montrons comment connecter des capteurs analogiques à votre Flight Stand, présentons des cas d’utilisation qui mettent en évidence les avantages de capteurs supplémentaires et abordons certains des défis auxquels vous pourriez être confronté lors des essais.
Table des matières
- Comment connecter des capteurs externes à votre Flight Stand
- Quels capteurs externes utiliser pour tester votre système de propulsion
- Les défis liés aux essais avec des capteurs externes
Comment connecter des capteurs externes à votre Flight Stand
Dans cette section, nous expliquons comment connecter des capteurs externes à votre Flight Stand. Nous montrerons comment utiliser un capteur acoustique pour mesurer le bruit des hélices et optimiser ainsi le confort acoustique du vol.
Si vous préférez une démonstration vidéo, regardez comment nous connectons le capteur à notre Flight Stand 15
Plus précisément, nous mesurerons le niveau sonore généré par un système de propulsion (hélice Xoar de 26 pouces + moteur AXI 8110) en connectant un SEN0232 à notre banc d’essai de poussée Flight Stand 15 Pro. Cette sonde fonctionne avec une alimentation de 5 V et mesure des niveaux sonores allant de 30 dBA à 130 dBA.
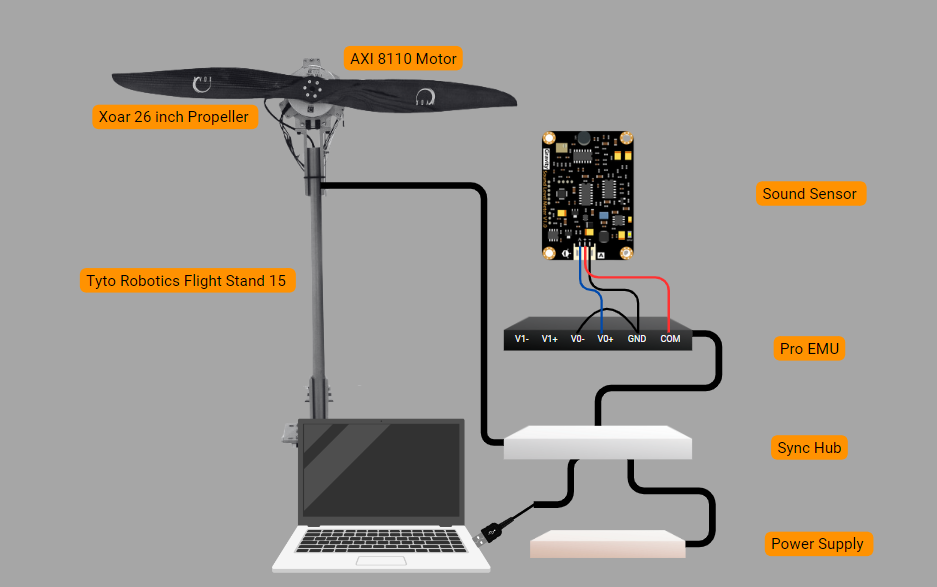
Figure 1 : Configuration d’essai avec le Flight Stand
Vous pouvez tester différents emplacements de capteurs et combinaisons de moteur/hélice afin de déterminer quelle configuration réduit au maximum le bruit.
Étapes pour connecter le capteur :
Dans le logiciel Flight Stand :
- Vérifiez que le matériel du Flight Stand est connecté via USB.
- Accédez à l’onglet Transformations des entrées.
- Cliquez sur « Ajouter une nouvelle transformation ».
- Sous « Nom », vous pouvez saisir un alias pour le capteur (par ex. « Capteur acoustique »).
- Sélectionnez le type d’unité ou choisissez « Unités personnalisées » et saisissez « dB » pour les décibels.
- Attribuez l’entrée analogique générale de tension à la variable « a ».
- Dans le champ « Formule », saisissez la formule de conversion fournie dans la fiche technique du capteur, dans notre cas : a * 50 : Valeur en décibels (dBA) = Tension de sortie (V) × 50
-
Saisissez les limites du système conformément aux spécifications de la fiche technique afin de déclencher un arrêt automatique du moteur si le niveau sonore dépasse la plage définie.
-
Cliquez sur « Enregistrer »

Résultats
Après analyse, les résultats graphiques ci-dessous montrent qu’à une accélération maximale de 1500 μs et 1099,45 tr/min, ce système de propulsion génère 76,18 dB de bruit. Nous pourrons alors décider si ce niveau sonore est acceptable et, le cas échéant, poursuivre les essais avec d’autres combinaisons de motorisation afin d’obtenir un niveau sonore plus faible.


Cet exemple de connexion de capteurs analogiques à votre Flight Stand montre à quel point les capteurs externes peuvent considérablement améliorer le développement des systèmes de propulsion.
Pourquoi utiliser des capteurs externes pour tester les systèmes de propulsion
Les données des capteurs peuvent être essentielles pour prendre des décisions éclairées concernant le développement des UAV. Les données supplémentaires fournies par les capteurs peuvent contribuer à la création d’UAV plus efficaces, plus fiables et plus sûrs.
Voici quelques raisons d’ajouter des capteurs externes à votre dispositif d’essai :
Recueillir des données de performance supplémentaires
Le rendement est l’un des paramètres les plus importants pour évaluer les performances d’un UAV. Voici quelques capteurs du commerce qui peuvent vous aider à obtenir un rendement plus élevé :
- Capteurs de pression cylindrique : le suivi des variations de pression cylindrique vous permet d’ajuster précisément le mélange air-carburant et d’améliorer les performances des systèmes de propulsion équipés de moteurs à combustion interne.[3]
Figure 4 : Capteur de pression piézoélectrique Kistler Type 6125C
- Capteurs thermiques : le suivi de la température des composants essentiels permet d’éviter la surchauffe, de réduire les risques environnementaux liés à la chaleur et de veiller à ce que le système de propulsion n’affecte pas négativement son environnement.[5] À noter que le capteur de température Tyto Robotics se branche directement sur l’unité de mesure de force.

Figure 5 : Capteur de température Tyto Robotics PT-100
Améliorer la fiabilité
Tester les performances face aux facteurs environnementaux à l’aide de capteurs externes permet d’anticiper les écarts lorsque l’UAV fonctionne dans des conditions réelles. Parmi ces capteurs, on trouve notamment :
- Capteurs d’humidité : les essais à différents niveaux d’humidité peuvent vous aider à maintenir une poussée constante dans diverses conditions environnementales.[4]

Figure 6 : Module d’humidité étalonné B+B Sensors HYTE-ANA-1735
- Capteurs de vitesse de l’air : la mesure du flux d’air autour du système de propulsion peut vous aider à identifier les zones d’écoulement laminaire et les zones de flux perturbé, afin d’ajuster la conception pour réduire la traînée et améliorer la manœuvrabilité.

Mesurer le bruit
Vous pouvez également utiliser des capteurs externes pour réduire les risques opérationnels, notamment dans des applications spécialisées de vol d’UAV telles que l’agriculture, la défense et la logistique. Par exemple :
- Capteurs acoustiques : surveiller les niveaux sonores permet de détecter une pollution sonore excessive et d’éventuels problèmes mécaniques, afin de s’assurer que le système de propulsion fonctionne dans des limites sonores acceptables pour l’environnement. Pour en savoir plus sur le lien entre le bruit et les performances des hélices.

Les défis liés aux essais avec des capteurs externes
Les essais de systèmes de propulsion avec des capteurs externes présentent plusieurs défis qui doivent être relevés pour garantir une collecte de données précise et fiable.
- Interférences et bruit : les systèmes de propulsion génèrent des interférences électromagnétiques (IEM) et des vibrations mécaniques qui peuvent affecter la précision des capteurs externes.[6] Des techniques de stabilisation doivent être envisagées pour minimiser ces effets et garantir des mesures fiables.
- Intégration des données : l’intégration des données provenant de plusieurs capteurs peut s’avérer complexe.[6] Pour garantir une interprétation correcte des données collectées, il faut disposer d’algorithmes logiciels avancés et de capacités de traitement des données adaptées.
- Durabilité : les capteurs externes utilisés lors des essais de propulsion doivent résister à des conditions de fonctionnement difficiles, notamment des températures élevées, des vibrations et d’éventuels chocs.[1]
Comment nos Flight Stands répondent à ces problèmes :
- Système à état solide : notre cellule de charge monobloc réduit les vibrations qui compromettent la précision des mesures.
- Intégration transparente des données : le logiciel Flight Stand synchronise précisément les mesures à une fréquence d’échantillonnage allant jusqu’à 1 000 Hz, permettant ainsi une intégration fluide des données.
- Formules personnalisées : le logiciel prend en charge des formules personnalisées adaptées à l’algorithme testé, vous permettant ainsi d’utiliser les capteurs qui répondent le mieux à vos exigences opérationnelles.
Si vous avez d’autres questions, n’hésitez pas à nous laisser un commentaire ci-dessous.
Références
[1] Balestrieri, E., Daponte, P., De Vito, L., & Lamonaca, F. (2021). Sensors and Measurements for Unmanned Systems: An Overview. Sensors (Basel, Switzerland), 21(4), 1518. https://doi.org/10.3390/s21041518
[2] Ghazali, M. H. M., & Rahiman, W. (2022). An investigation of the reliability of different types of sensors in the real-time vibration-based anomaly inspection in drones. Sensors, 22(16), 6015. https://doi.org/10.3390/s22166015
[3] Ratiu, S., Popa, G. N., & Alexa, V. (2010). Monitoring of the pressure inside the cylinder for an internal-combustion engine. ResearchGate. https://www.researchgate.net/publication/228874236_Monitoring_of_the_pressure_inside_the_cylinder_for_an_internal-combustion_engine
[4] Mikhelashvili, L., Barash, Y., Kiviniski, I., Gortinsky, L., & Neudachin, K. (2024). Formation and optical properties of LSPR-active nanowires: Role of substrate and environmental conditions. Journal of Physics: Condensed Matter, 36(10), 105703. https://doi.org/10.1088/1361-6463/ad60d8
[5] Tyto Robotics. (n.d.). How to check electric motor temperature sensor. Tyto Robotics. Consulté le 1er août 2024.
[6] Dewesoft. (n.d.). What is sensor fusion? Dewesoft Blog. Consulté le 2 août 2024 sur https://dewesoft.com/blog/what-is-sensor-fusion