


Par Lauren Nagel
Introduction
Si vous construisez un drone, un véhicule radiocommandé ou toute machine équipée d’un moteur à courant continu sans balais (BLDC), vous avez probablement déjà rencontré les notions de Kv et de nombre de pôles d’un moteur. Ces deux paramètres permettent de caractériser votre moteur et d’estimer ses performances.
Dans cet article, nous expliquons ce que signifient ces mesures, comment les calculer et les mesurer, puis comment elles sont liées.
Table des matières :
- Comment calculer le Kv d’un moteur sans balais
- Qu’est-ce que le Kv d’un moteur ?
- Que signifie la valeur Kv ?
- Comment calculer le Kv (équations)
- Comment mesurer le Kv d’un moteur
- Comment déterminer le nombre de pôles d’un moteur sans balais
- Que sont les pôles d’un moteur ?
- Pôles du moteur et paires de pôles
- Pôles du moteur et vitesse électrique
- Comment calculer le nombre de pôles du moteur (équations)
- Comment mesurer le nombre de pôles du moteur
- Le lien entre le nombre de pôles d’un moteur et son Kv
Après avoir effectué les calculs, nous utiliserons le banc de mesure de poussée Series 1585 pour confirmer nos résultats.

Partie 1 : Comment calculer le Kv d’un moteur sans balais
Qu’est-ce que le Kv des moteurs sans balais ?
Le Kv d’un moteur décrit la relation entre la tension de crête et la vitesse de rotation d’un moteur sans balais à vide. Il s’exprime en tr/min/V et peut être estimé en divisant la vitesse de rotation du moteur à vide par la tension appliquée.
En réalité, la tension à prendre en compte est la force contre-électromotrice (FCEM), et non la tension appliquée.
Dans un moteur sans balais, la force contre-électromotrice (FCEM) est une tension induite par le déplacement des bobines dans le champ magnétique du moteur, qui s’oppose au courant fourni par la source d’alimentation.
Ce phénomène s’explique par la loi de Faraday : une bobine en mouvement dans un champ magnétique génère un flux d’électrons à l’intérieur de la bobine, appelé tension ou force électromotrice.
Lorsque le moteur tourne, la FCEM générée est proportionnelle à la vitesse du rotor : plus le régime augmente, plus la FCEM augmente. À plein régime et à vide (en faisant abstraction de l’inertie propre du moteur), la relation s’exprime par la formule suivante :

Que signifie la valeur Kv ?
La valeur Kv permet d’estimer le nombre de tours effectués par un moteur pour chaque volt qui lui est appliqué. Cette valeur peut être utile pour comparer des moteurs de même taille, mais dont les performances diffèrent en raison de leur conception interne.
En règle générale, plus le nombre de spires dans les bobines augmente, plus le Kv du moteur diminue. D’un point de vue mécanique, les moteurs à faible Kv ont davantage de spires, constituées d’un fil plus fin, lequel transporte plus de volts à un courant plus faible.
Les moteurs à Kv élevé ont moins de spires, mais un fil plus épais, capable de transporter un courant plus élevé sous une tension plus faible. Les équations de la section suivante illustrent mathématiquement ce principe.
Pour aller plus loin : Analyse de la puissance et du rendement des moteurs BLDC
Pour les drones, les moteurs à faible Kv fonctionnent généralement à un régime plus bas et produisent davantage de couple, ce qui les rend idéaux pour les grandes hélices et les gros drones. Les moteurs à Kv élevé tournent plus vite et conviennent aux hélices de petite taille, rapides et nécessitant peu de couple.
Ainsi, les drones légers et rapides, comme les quadricoptères de course, sont mieux adaptés aux moteurs à Kv élevé, tandis que les drones plus lourds et plus lents conviennent davantage aux moteurs à faible Kv.

Figure 1 : Le drone de course EMAX Hawk Pro est équipé d’un moteur de 2 400 Kv, tandis que le drone de transport de charges lourdes Foxtech Gaia 190MP utilise un moteur de 100 Kv
Une autre application pratique concerne les moteurs à rotor interne et à rotor externe. Un moteur à rotor interne a généralement un Kv plus élevé qu’un moteur à rotor externe de même taille. Le plus grand diamètre du rotor du moteur à rotor externe permet d’y installer davantage d’aimants permanents.
Plus d’aimants (pôles) → vitesse plus faible → Kv plus faible. Le petit diamètre du moteur à rotor interne signifie également que la circonférence à parcourir pour effectuer un tour est plus petite, et donc qu’il effectue davantage de tours sous la même tension.
Il est important de noter que le Kv ne suffit pas à évaluer les performances d’un moteur, car sa marque peut aussi influer sur son rendement. À Kv identique, un moteur d’une marque peut être plus ou moins performant qu’un moteur d’une autre marque ; seuls des essais permettront de le vérifier.
Comment calculer le Kv d’un moteur
Reprenons la formule précédente :

Nous pouvons la réarranger pour obtenir :

Pour estimer le Kv, vous pouvez remplacer la « FCEM » par la tension d’entrée dans l’équation. Vous obtiendrez ainsi une assez bonne estimation du Kv du moteur.
Pour une estimation plus précise, mesurez la tension entre deux fils du circuit afin d’obtenir la tension efficace (RMS), puis multipliez-la par sqrt(2), soit 1,414, afin d’obtenir la tension de crête que vous pourrez utiliser dans l’équation suivante :

La valeur 0,95 tient compte des écarts par rapport au modèle théorique afin de fournir une valeur plus proche de celle observée expérimentalement. Ce facteur est couramment admis pour les calculs du Kv.
Comment mesurer le Kv d’un moteur BLDC
La mesure expérimentale est sans doute le meilleur moyen d’obtenir une estimation précise du Kv réel de votre moteur. Nous avons souvent constaté des écarts entre le Kv annoncé et le Kv mesuré des moteurs testés, et vous pourrez probablement observer la même chose.
Nous proposons un script préécrit dans notre logiciel RCbenchmark qui permet de mesurer le Kv de manière expérimentale en faisant fonctionner le moteur à vide.
Il vous suffit de raccorder votre moteur à un banc d’essai RCbenchmark, d’indiquer le nombre de pôles du moteur dans l’onglet Setup, puis de lancer le test (sans hélice). Une fois le test terminé, le logiciel calculera automatiquement le Kv du moteur.
Même si la valeur Kv est indiquée sur votre moteur, il peut être intéressant de le tester pour vérifier si le Kv mesuré correspond à la valeur annoncée.
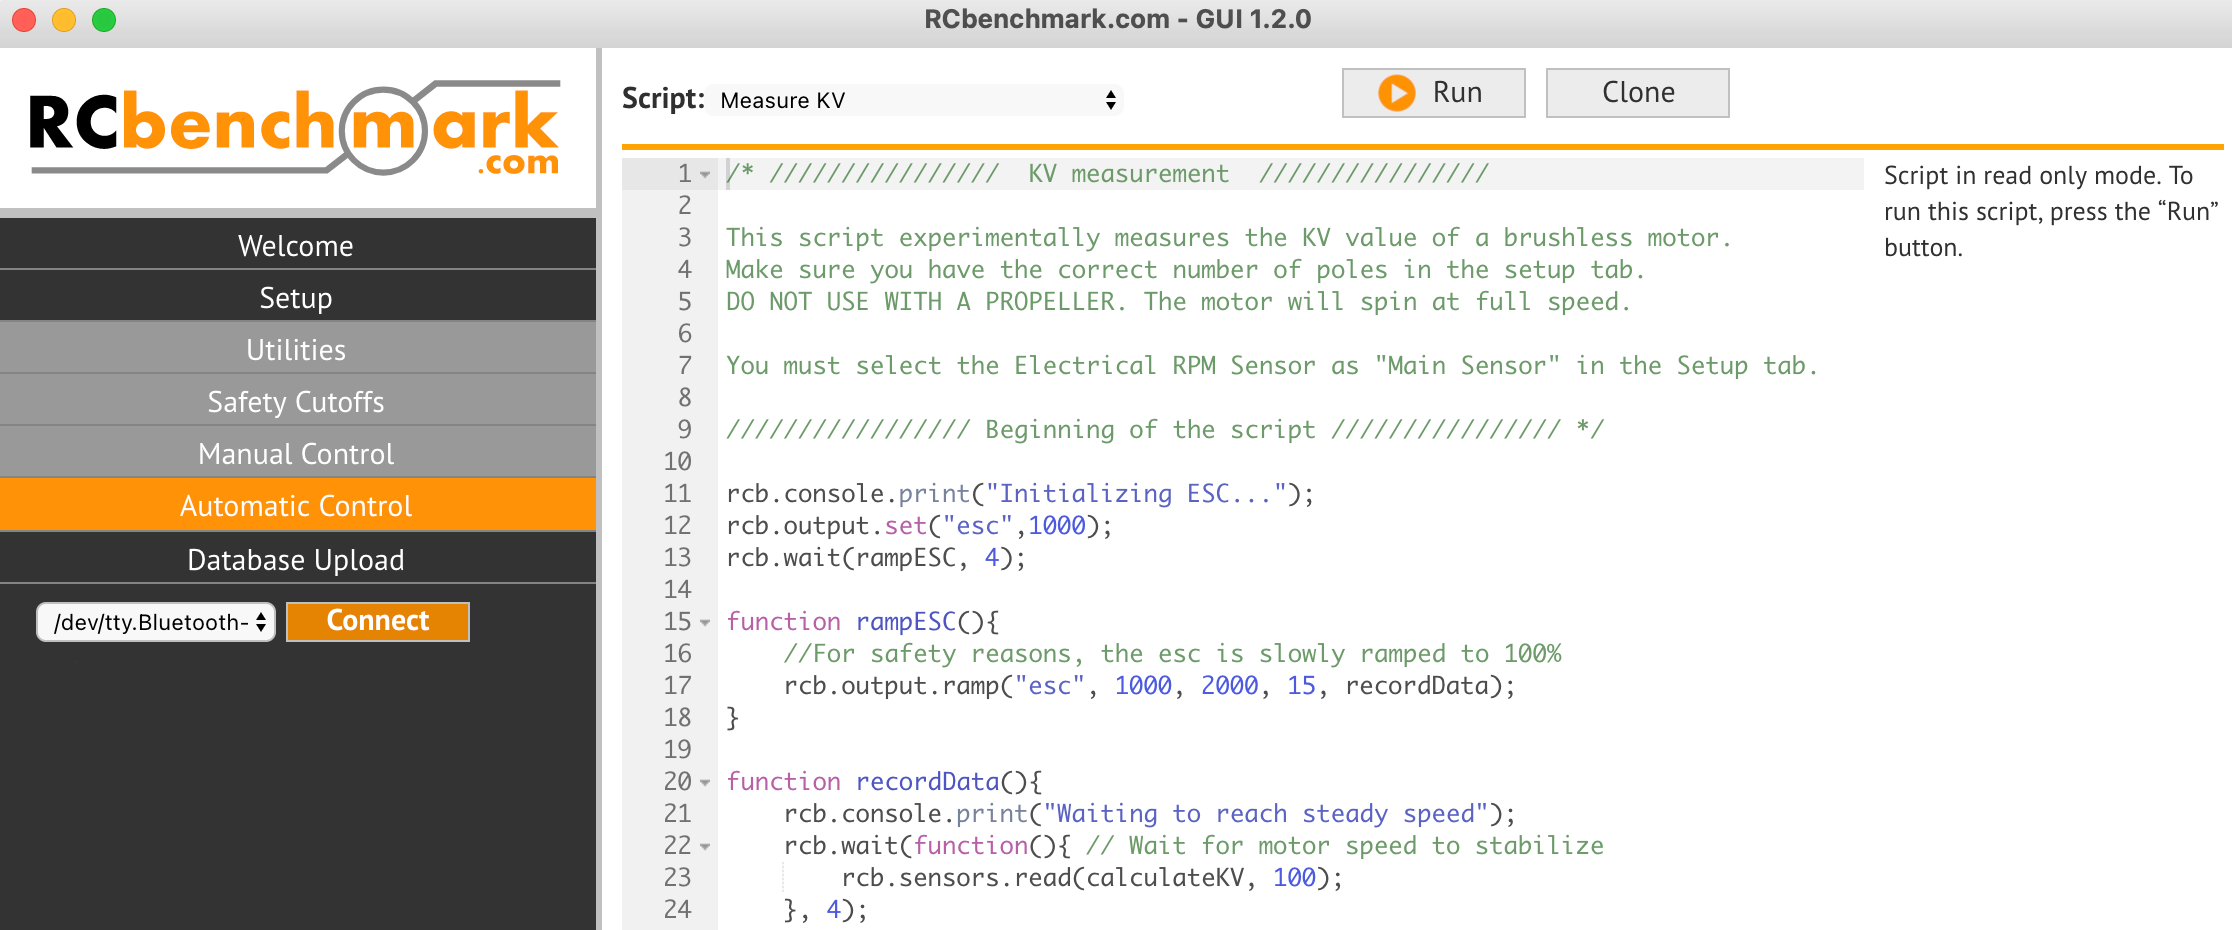
Figure 2 : Le script automatique qui calcule le Kv à l’aide du logiciel RCbenchmark
Partie 2 : Comment déterminer le nombre de pôles d’un moteur sans balais
Que sont les pôles d’un moteur ?
Un moteur sans balais comporte plusieurs aimants disposés sur la circonférence du rotor (figure 1). Ces aimants sont également appelés « pôles » du moteur. Lorsqu’un courant électrique alimente les bobines du stator, le rotor se met à tourner, car ses aimants repoussent les électroaimants de même polarité.
Dans le schéma ci-dessous, le rotor bleu contient les aimants permanents d’un moteur à rotor interne (à gauche) et d’un moteur à rotor externe (à droite). Le stator vert contient les bobines électromagnétiques.

Figure 3 : Aimants / pôles des moteurs à rotor interne et à rotor externe
Pôles du moteur et paires de pôles
Chaque aimant disposé sur le rotor possède un pôle nord et un pôle sud, mais un seul de ces pôles est orienté vers le stator et interagit avec lui. Le rotor présente un nombre égal de pôles nord et sud orientés vers l’extérieur. Chaque paire de pôles N et S est appelée « paire de pôles ».
Chaque paire de pôles du moteur comprend deux pôles. Ainsi, un moteur à 8 pôles / aimants comporte 4 paires de pôles. C’est aussi pourquoi le nombre de pôles est presque toujours pair (2, 4, 6, 8, etc.) : chaque aimant doit avoir un pôle opposé.
Ex.
- Moteur à 2 pôles → 1 aimant nord et 1 aimant sud → 1 paire de pôles
- Moteur à 8 pôles → 4 aimants nord et 4 aimants sud → 4 paires de pôles
Lien entre le nombre de pôles du moteur et sa vitesse électrique
La vitesse du moteur est inversement proportionnelle au nombre de pôles du rotor. Cette relation s’exprime par la formule suivante :

Où :
Ns = vitesse synchrone
f = fréquence de l’alimentation triphasée
Et #p = nombre de pôles
On peut aussi l’écrire ainsi :

Où :
Ns = vitesse synchrone
f = fréquence de l’alimentation triphasée
Et #pp = nombre de paires de pôles
Comment calculer le nombre de pôles d’un moteur
Comme le nombre de pôles est égal au nombre d’aimants permanents sur le rotor, la méthode la plus simple pour déterminer le nombre de pôles consiste à compter les aimants manuellement.
Cela est possible si vous pouvez voir à l’intérieur du moteur ou retirer son boîtier. Si vous ne pouvez pas retirer le boîtier, la tâche peut être difficile, car les aimants peuvent être très petits et nombreux.
Pour aller plus loin : Fonctionnement des moteurs BLDC

Figure 4 : Comptage des aimants / pôles à l’intérieur d’un moteur sans balais
D’autres méthodes simples ont été proposées, comme déplacer un aimant autour du rotor pour repérer les zones d’attraction et de répulsion. Cette méthode est surtout adaptée aux moteurs à rotor externe, dont les aimants se trouvent à l’extérieur du stator, près de la surface.
Soyez prudent si vous essayez cette technique, car le champ d’un aimant plus puissant peut démagnétiser les aimants de votre rotor.
Une autre méthode, qui demande un peu plus de temps et de matériel, consiste à mesurer expérimentalement la vitesse du moteur et la fréquence d’alimentation, puis à réarranger l’équation ci-dessous pour calculer le nombre de pôles du moteur :

Pour mesurer la vitesse de votre moteur, vous aurez besoin d’un équipement permettant de l’entraîner mécaniquement (une perceuse, par exemple), ainsi que d’un appareil de mesure de la vitesse de rotation, comme un tachymètre, pour compter le nombre de tours.
Vous aurez également besoin d’un appareil, comme un oscilloscope, pour mesurer la fréquence de la FCEM générée. Mesurez simultanément la vitesse et la fréquence, puis insérez les valeurs dans l’équation ci-dessus afin de déterminer le nombre de pôles de votre moteur.
Mesurer le nombre de pôles d’un moteur
La méthode la plus simple pour mesurer le nombre de pôles de votre moteur consiste sans doute à utiliser un banc d’essai qui le déterminera pour vous.
Plusieurs de nos bancs d’essai comprennent des scripts automatiques préécrits pour calculer le nombre de pôles de votre moteur, notamment le Series 1585.
Il vous suffit d’indiquer la valeur Kv de votre moteur dans le script, puis de lancer le test automatique avec le moteur installé sur le banc d’essai (sans hélice, car le moteur tournera à plein régime).
Une fois le test terminé, le logiciel vous indiquera le nombre de pôles de votre moteur. Le test ne prend que quelques minutes.

Figure 5 : Le script automatique qui compte les pôles d’un moteur à l’aide du logiciel RCbenchmark
Partie 3 : Le lien entre le nombre de pôles d’un moteur et son Kv
Comme nous l’avons vu dans les sections précédentes, le Kv du moteur et son nombre de pôles sont tous deux liés à sa vitesse de rotation / son régime. Nous savons que le Kv augmente avec la vitesse de rotation. À l’inverse, un nombre de pôles plus élevé correspond à des moteurs qui tournent à un régime plus faible.
Le nombre de pôles du moteur et son Kv sont donc inversement proportionnels. Cela paraît logique d’un point de vue pratique.
Un moteur plus gros, doté d’un plus grand nombre de pôles, nécessitera un couple élevé et fonctionnera à faible vitesse. Le moteur utilisé aura donc un grand nombre de pôles et un Kv faible.
Un moteur plus petit, avec moins de pôles, fonctionnera à un régime élevé et produira relativement peu de couple. Il aura donc peu de pôles et un Kv élevé.
Conclusion
Les notions abordées dans cet article, à savoir le nombre de pôles et le Kv d’un moteur sans balais, sont essentielles pour comprendre les propriétés et les performances des moteurs BLDC. Savoir interpréter ces valeurs peut vous aider à choisir le moteur le mieux adapté à votre drone ou à votre aéronef électrique, et à améliorer ses performances et son rendement. Le rendement est directement lié à l’autonomie de vol, à la charge utile et à la portée : ces informations sont donc très précieuses.
Si vous souhaitez mesurer automatiquement le nombre de pôles et le Kv de votre moteur, nous vous invitons à découvrir nos outils de test de moteurs :
- Series 1585 - mesure une poussée maximale de 5 kgf / un couple de 2 Nm
- Flight Stand 15 - mesure jusqu’à 15 kgf de poussée / 8 Nm de couple
- Flight Stand 50 - mesure jusqu’à 50 kgf de poussée / 30 Nm de couple
- Flight Stand 150 - mesure jusqu’à 150 kgf de poussée / 150 Nm de couple
- Flight Stand 500 - mesure jusqu’à 500 kgf de poussée / 1500 Nm de couple
Si vous avez des questions sur le contenu de cet article, n’hésitez pas à nous laisser un commentaire et nous vous répondrons.
Pour aller plus loin : Comment tester un moteur brushless avec un banc de mesure de poussée