


Par Lauren Nagel
Nos bancs de poussée Flight Stand vous permettent d'exporter des données à n'importe quelle résolution, de 1 à 1 000 Hz. Il s'agit d'une fonctionnalité puissante qui ouvre de nombreuses possibilités de test et d'analyse.
Mais à quoi ressemblent les données échantillonnées à 1 000 Hz ? Et quelle est la réelle différence entre 10 Hz, 100 Hz et 1 000 Hz ?
Dans cet article, nous démontrerons les différents niveaux de précision et d'analyse possibles avec des données mesurées à chacune de ces résolutions.
Table des matières :
- Avez-vous besoin d'un taux d'échantillonnage élevé
- Taux d'échantillonnage par application
- Comparaison des données à 10, 100 et 1 000 Hz
- Fluctuations du couple et du courant
- Vibration
- Temps de réaction du moteur et du contrôleur (ESC)
Avez-vous besoin d'un taux d'échantillonnage élevé ?
Un test dynamique est un test au cours duquel les valeurs mesurées changent relativement rapidement. Les tests d'accélération, la mesure des vibrations et la mesure de l'ondulation du couple sont des exemples de tests dynamiques. Mathématiquement, ce sont des tests où la valeur mesurée change en fonction du temps, et une valeur moyenne n'est pas suffisante.
Pour obtenir ces résultats, les tests dynamiques nécessitent un taux d'échantillonnage minimum égal au double de la fréquence du signal mesuré. C'est ce qu'on appelle la fréquence de Nyquist, et c'est le taux d'échantillonnage minimum nécessaire pour éviter le repliement de spectre (aliasing) et garantir que le signal mesuré est représenté avec précision.
Un test statique est un test au cours duquel les valeurs mesurées changent lentement. Les exigences sont moindres lors de la réalisation de tests statiques : la synchronisation des mesures est moins exigeante, des filtres avec des constantes de temps plus élevées peuvent être utilisés et le taux d'échantillonnage peut être plus faible.
Un test en temps réel décrit un test où les horodatages associés aux valeurs mesurées correspondent exactement aux horodatages auxquels les mesures analogiques sont effectuées sur la carte électronique.
Le filtrage, en particulier le filtrage passe-bas, est une technique utilisée pour supprimer les données haute fréquence du signal. Dans un test de mesure de poussée, un filtre passe-bas pourrait supprimer les vibrations, le bruit dans le courant causé par la commutation rapide des transistors ou l'ondulation du couple. Un taux d'échantillonnage élevé ne suffit pas pour mesurer un test dynamique. Le filtre passe-bas appliqué aux données doit avoir une fréquence de coupure d'au moins deux fois le taux d'échantillonnage afin que le filtre ne supprime pas de données importantes.
Pour en savoir plus sur les tests haute vitesse, consultez notre article sur les tests dynamiques dans la mesure de données.
Taux d'échantillonnage par application
La quantité d'informations que vous pouvez obtenir dépend du taux d'échantillonnage de votre collecte de données.
Voici quelques exemples de ce que vous pouvez analyser à différents taux d'échantillonnage :
- 10 Hz
- Mesures statiques en régime permanent
- Observer l'évolution générale de la poussée, du couple, du régime (RPM), de la tension et du courant
- 100 Hz
- Caractériser les réactions importantes du moteur aux changements d'entrée
- Visualiser les tendances et les fluctuations
- 1 000 Hz
- Ondulation du couple (Torque ripple)
- Analyse du courant
- Analyse des vibrations
- Analyse du temps de réaction
Comparaison des données à 10, 100 et 1 000 Hz
Pour démontrer les différences de données selon les résolutions, nous avons effectué un test d'accélération simple (0 à 1 436 µs) à 1 000 Hz, puis nous avons rééchantillonné et exporté les données à 10, 100 et 1 000 Hz à l'aide du logiciel Flight Stand.
Nous avons tracé les variables mesurées sur les graphiques ci-dessous, montrant leur comportement à trois résolutions différentes. Remarque : les valeurs PWM et RPM ont été ajustées pour tenir sur les axes ci-dessous tout en démontrant l'évolution de ces deux paramètres.


À mesure que le taux d'échantillonnage augmente, nous pouvons voir une image beaucoup plus détaillée de l'évolution et de la variation de chaque variable.
Nous pouvons examiner les données sous plusieurs angles pour démontrer les différents niveaux d'analyse possibles à chaque résolution.
Fluctuations du couple et du courant
Tout d'abord, nous examinerons les fluctuations du couple et du courant dans ces données, car le couple est directement lié au courant.
Pour commencer, à 10 Hz, nous pouvons voir les fluctuations majeures dans ces deux variables. Il semble y avoir deux pics majeurs de courant et un pic majeur de couple. Le couple culmine vers 3,9 secondes à près de 4 Nm. Le courant culmine également à 3,9 secondes à un peu moins de 6 A, puis à nouveau à environ 4,4 secondes, dépassant tout juste la barre des 10 A. À cette résolution, les données suggèrent qu'il peut y avoir une relation entre le couple et le courant, mais elle n'est pas évidente.
À 100 Hz, vous pouvez voir que le couple et le courant ont une forme d'onde similaire et fluctuent à une fréquence similaire. Le couple atteint un sommet à 3,68 secondes à environ 5,5 Nm et commence à ressembler à un pic de couple. Le courant atteint un sommet à 4,46 secondes à un peu plus de 10 A.
À 1 000 Hz, nous pouvons vraiment commencer à voir la co-évolution du couple et de la poussée. Le couple atteint un sommet à 3,670 secondes à un peu plus de 6 Nm et il est maintenant évident qu'il s'agit d'un pic de couple. Le courant atteint un sommet à 4,410 secondes à environ 10,7 A. À cette résolution, nous pouvons déterminer quels pics de couple sont associés aux pics de courant et lesquels ne le sont pas.
Dans cette analyse, nous avons découvert plusieurs pics de couple, dont un pic de couple au début du test lorsque l'accélération du moteur a commencé. Ce pic de couple se produit en raison de l'effort supplémentaire requis pour que le moteur commence à tourner à partir d'une position stationnaire. Le pic de couple est très court et n'est visible qu'avec un taux d'échantillonnage élevé.
Le couple maximal réel (>6 Nm) était beaucoup plus élevé que ce qui a été mesuré lors du test à 10 Hz (~4 Nm), soit une différence de 40 %. Il est important que les concepteurs le sachent, car la contrainte sur le système de propulsion peut être beaucoup plus élevée que prévu.
Les autres pics de couple qui ne sont pas associés aux pics de courant peuvent indiquer des désalignements ou des inefficacités dans le système de propulsion, et peuvent justifier une enquête plus approfondie.
Ce type d'analyse peut être crucial pour identifier les points faibles de votre conception.
Pour en savoir plus : Comment mesurer le couple et pourquoi vous devriez le faire
Vibration
La vibration est une variable importante lorsqu'il s'agit de tester des systèmes de propulsion, car elle peut affecter la sécurité de la structure du véhicule et la longévité de ses composants.
Une façon de quantifier les vibrations, mesurées comme les fluctuations de l'accélération, est l'analyse par transformée de Fourier (TF). Une limite de cette technique est que la limite de Nyquist exige que le taux d'échantillonnage minimum soit égal à 2 fois la fréquence donnée pour être mesuré avec précision. Pour cette raison, il est important de commencer avec des données mesurées à haute fréquence.
Par exemple, une mesure de données à 50 Hz vous permettra de mesurer des événements qui se produisent à une fréquence de 25 Hz et moins. De même pour 1 000 Hz, vous ne pouvez mesurer que des événements qui se produisent à des fréquences inférieures à 500 Hz.
Le graphique ci-dessous montre les résultats d'une analyse DFT effectuée sur des données provenant de deux systèmes de propulsion différents, appelés configuration 1 et configuration 2. Un test de poussée constante a été effectué avec les deux systèmes pendant 30 secondes, en maintenant environ 3 180 RPM, ce qui équivaut à 53 Hz. Le graphique du haut montre les résultats pour la poussée et celui du bas pour le couple.
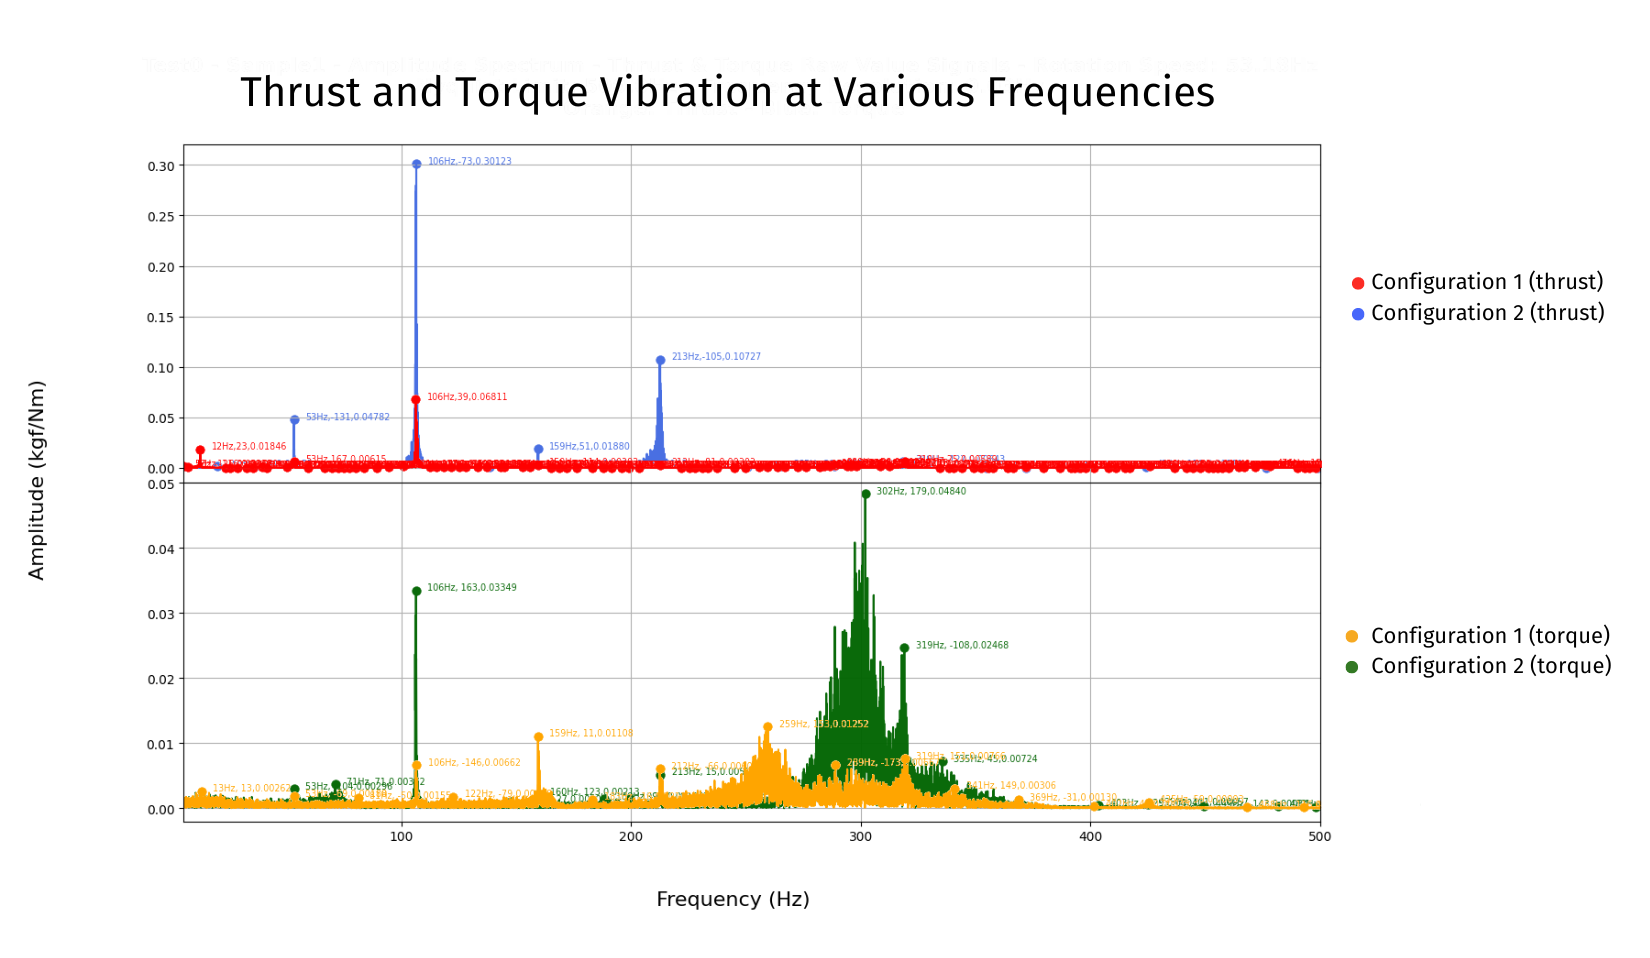
Voici ce que nous pouvons observer dans ces résultats :
- Comme le démontre l'amplitude des pics, il y a 4,5 fois plus de variation dans le spectre de poussée de la configuration 2 par rapport à la configuration 1, ainsi que 3,7 fois plus de variation dans le spectre de couple.
- Il y a des vibrations visibles aux 1er, 2e, 3e et 4e harmoniques (53, 106, 159 et 213 Hz) à travers les configurations.
- Le pic à 106 Hz montre où l'hélice croise la structure du banc de poussée.
Il existe plusieurs autres pics de vibration dont la source est moins facilement identifiable.
Ils peuvent être attribuables à plusieurs autres sources, qui peuvent être confirmées par une analyse plus approfondie :
- Turbulence de l'air entrant
- Fréquence d'entrée CA de l'alimentation
- Déformation de l'hélice
- Rotor mal équilibré
- Désalignement des vis de montage du moteur
- Sortie ESC incohérente
- Interaction structurelle avec le fluide (due aux changements de pression)
Pour en savoir plus : Réduire les vibrations dans les tests de propulsion
Réponse dynamique du moteur et de l'ESC
La vitesse du moteur et de l'ESC n'est pas parfaitement constante, et les fluctuations sont visibles dans les données mesurées à des taux d'échantillonnage plus élevés. À 1 000 Hz, nous pouvons examiner leur temps de réaction et leur réponse dynamique.
Pour le moteur, grâce au timing précis du contrôle, le banc de poussée peut caractériser le temps de réaction et la réponse dynamique du moteur.
Un exemple est le couple négatif qui devient visible à mesure que le taux d'échantillonnage augmente. Dans les courbes d'accélération ci-dessous, à 50 Hz, nous pouvons voir un pic de couple négatif d'environ 1,6 Nm devenir visible vers 3,64 secondes. À 1 000 Hz, nous pouvons voir qu'il s'agit en fait de 2 pics, dont le plus grand culmine à environ 2,2 Nm.


Ce type d'analyse peut également être utile pour caractériser les ESC, qui utilisent des transistors qui tirent rapidement une grande quantité de courant. Vous pouvez décider de varier la longueur des fils ou les condensateurs utilisés pour modifier le temps de réponse et minimiser les pics de courant. Les données mesurées à 1 000 Hz peuvent vous montrer la différence de temps de réaction créée par ces changements.
De plus, la plupart des ESC utilisent une fréquence supérieure à 50 Hz, un taux d'échantillonnage plus élevé est donc nécessaire pour voir les variations du courant délivré et les changements subséquents dans les paramètres tels que la vitesse et la poussée.
Résumé
En résumé, les données collectées à 1 000 Hz offrent de nombreuses possibilités d'analyse approfondie de vos moteurs, hélices, ESC et de votre système global.
Dans cet article, nous avons examiné comment les données collectées à 1 000 Hz peuvent aider à étudier les fluctuations du couple et du courant, les vibrations du système et le temps de réaction. Ces informations peuvent vous aider à acquérir une compréhension meilleure et plus précise des performances de votre système afin d'apporter des améliorations à votre conception.
Pour plus d'informations sur la façon d'améliorer les performances des drones, consultez notre livre électronique sur la construction et l'optimisation des drones.
Si vous souhaitez commencer à tester vos moteurs, hélices et ESC à 1 000 Hz, découvrez nos bancs de poussée :
- Flight Stand 15 (15 kgf / 8 Nm)
- Flight Stand 50 (50 kgf / 30 Nm)
- Flight Stand 150 (150 kgf / 150 Nm)
- Flight Stand 500 (500 kgf de poussée / 1 500 Nm)