


Par Lauren Nagel
Alastair P. Thurlbeck et Yue Cao ont conçu un modèle permettant de comparer différentes architectures de systèmes électriques pour les drones VTOL. Ils présentent leurs travaux dans leur article, « Analysis and Modeling of UAV Power System Architectures ».
La conception du système électrique d’un drone se résume rarement au choix d’une batterie, d’un moteur et d’une hélice convenables. Pour construire un drone à partir de zéro, il faut également prendre en compte les convertisseurs CC-CC, les convertisseurs CC-CA, un bus CC et une source d’alimentation unique ou hybride.
Comme les principaux composants du système de propulsion, les variations de ces éléments peuvent influer sur le rendement du système et, par conséquent, sur l’autonomie et la durée de vol du drone.
Pour en savoir plus : Construction et optimisation de drones (livre électronique)
Pour étudier les différences entre les architectures de systèmes électriques, Thurlbeck et Cao ont conçu un modèle qui estime les performances de différentes architectures en fonction des composants qui les constituent.
Ils ont ensuite validé ce modèle à l’aide de trois systèmes électriques distincts construits en conditions réelles et testés sur le banc d’essai RCbenchmark Series 1780 (figure 1).

Les trois architectures comprenaient une batterie comme source d’alimentation, un bus CC, un convertisseur CC-CA et un moteur synchrone à aimants permanents (PMSM).
La première architecture se distinguait par l’utilisation d’un convertisseur CC-CC entre la batterie et un bus CC fixe.
La deuxième architecture ne comportait pas de convertisseur CC-CC et utilisait plutôt un bus CC variable. La troisième architecture reposait sur une source d’alimentation hybride composée d’une batterie et d’une pile à combustible, toutes deux reliées à un convertisseur CC-CC et à un bus CC fixe commun (figure 2).

Figure 2 : Architectures des systèmes électriques 1, 2 et 3 testées lors de l’expérience
Lors de leur première expérience, ils ont testé un moteur de 100 KV (T-Motor U10II KV100) avec deux hélices différentes (T-Motor G28x9.2 et G30x10.5) afin de reproduire une charge réaliste.
La vitesse du moteur a été balayée de zéro jusqu’à sa vitesse nominale avec l’hélice G28x9.2, et jusqu’à son courant nominal avec l’hélice G30x10.5.
Le banc d’essai Series 1780 a mesuré la poussée, le couple, la vitesse et la puissance fournie à l’onduleur CC-CA. Ils ont ensuite fait varier les paramètres de leur modèle sur les mêmes valeurs de couple et de vitesse afin de calculer les pertes de puissance estimées.
Ces résultats ont été comparés à ceux des essais physiques, présentés à la figure 3.
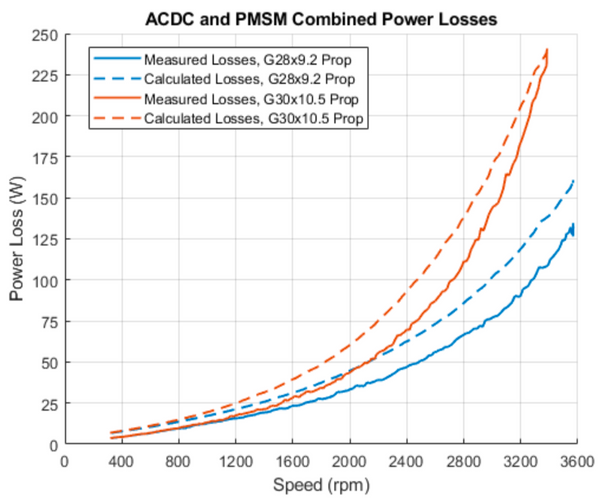
Figure 3 : Pertes de puissance en fonction de la vitesse du moteur, d’après les données expérimentales et modélisées
Les pertes de puissance estimées par leur modèle correspondaient aux pertes mesurées sur le système expérimental, avec une légère surestimation. Au vu de ces résultats, ils ont jugé le modèle « suffisamment précis pour la conception et l’analyse de systèmes électriques ».
Pour en savoir plus : Analyse de la puissance et du rendement des moteurs sans balais
Ils ont ensuite utilisé le modèle pour estimer les performances d’un drone VTOL théorique doté de chacune des trois architectures de systèmes électriques. Dans une simple comparaison des pertes de puissance en fonction de la poussée, les architectures 1 et 2 présentaient des pertes similaires, principalement imputables au moteur et à la batterie.
Les principales pertes de puissance de l’architecture 3 provenaient de la pile à combustible, puis du moteur et de la batterie. Ils ont produit des graphiques 3D modélisant la relation entre la vitesse, le couple et le rendement global, qui montrent que le rendement est maximal à régime élevé et à faible couple (figure 4).

Figure 4 : Graphique 3D du régime, du couple et du rendement global pour l’architecture 2 du système électrique
Lors de leurs dernières expériences, ils ont simulé chaque architecture de système électrique sur le profil de vol d’une mission et déterminé sa durée de vol maximale. Ils ont constaté que l’architecture 2 nécessitait le moins d’énergie en entrée pendant la mission et affichait donc le rendement le plus élevé, soit environ 83 %.
L’architecture 3 affichait le rendement le plus faible pendant la mission, mais la durée de vol maximale la plus longue, avec 32 minutes contre 25,5 et 30 minutes pour les architectures 1 et 2 (figure 5).

Figure 5 : Courbes de durée de vol maximale pour trois architectures de systèmes électriques
Les principales pertes de rendement de l’architecture 3 se produisaient lorsque la pile à combustible rechargeait la batterie en vol. Elle offrait néanmoins la plus longue durée de vol grâce à la densité énergétique massique supérieure de la pile à combustible, 1,83 fois plus élevée que celle des batteries Li-Po utilisées.
Le modèle conçu par Thurlbeck et Cao est un outil utile pour les concepteurs qui souhaitent comparer différentes architectures de systèmes électriques sans construire plusieurs prototypes. Il pourrait permettre aux constructeurs de drones de gagner du temps et d’économiser des ressources, tout en les orientant vers la conception la plus efficace.
Découvrez comment Inspired Flight a trouvé le moteur le plus puissant pour son drone.