


작성자: 로렌 네이글
라그랑주 입자 추적은 부유 입자의 움직임, 즉 입자가 어떻게 분산되고 기류와 상호작용하는지를 특성화하는 것을 목표로 합니다. 연구자들은 일반적으로 카메라와 컴퓨터 비전을 사용하여 시드 입자 또는 헬륨이 채워진 기포를 추적함으로써 라그랑주 입자 분산을 연구합니다.
하지만 쉽게 추적할 수 있고 핵심 센서가 장착된 드론이 라그랑주 입자처럼 행동할 수 있다면 어떨까요?
프린스턴 대학교의 지능형 로봇 모션 연구실(IRoM)은 대기 중 입자와 오염 물질의 분산을 더 잘 이해하는 데 드론이 도움이 될 수 있다는 기회를 포착하고 이 질문에 대한 답을 찾고자 했습니다.
목차:
-
유동 측정에 대한 오일러 및 라그랑주 접근 방식
-
라그랑주 사례: 드론을 이용한 풍속 추적
-
입자 추적에 대한 라그랑주 접근 방식의 응용
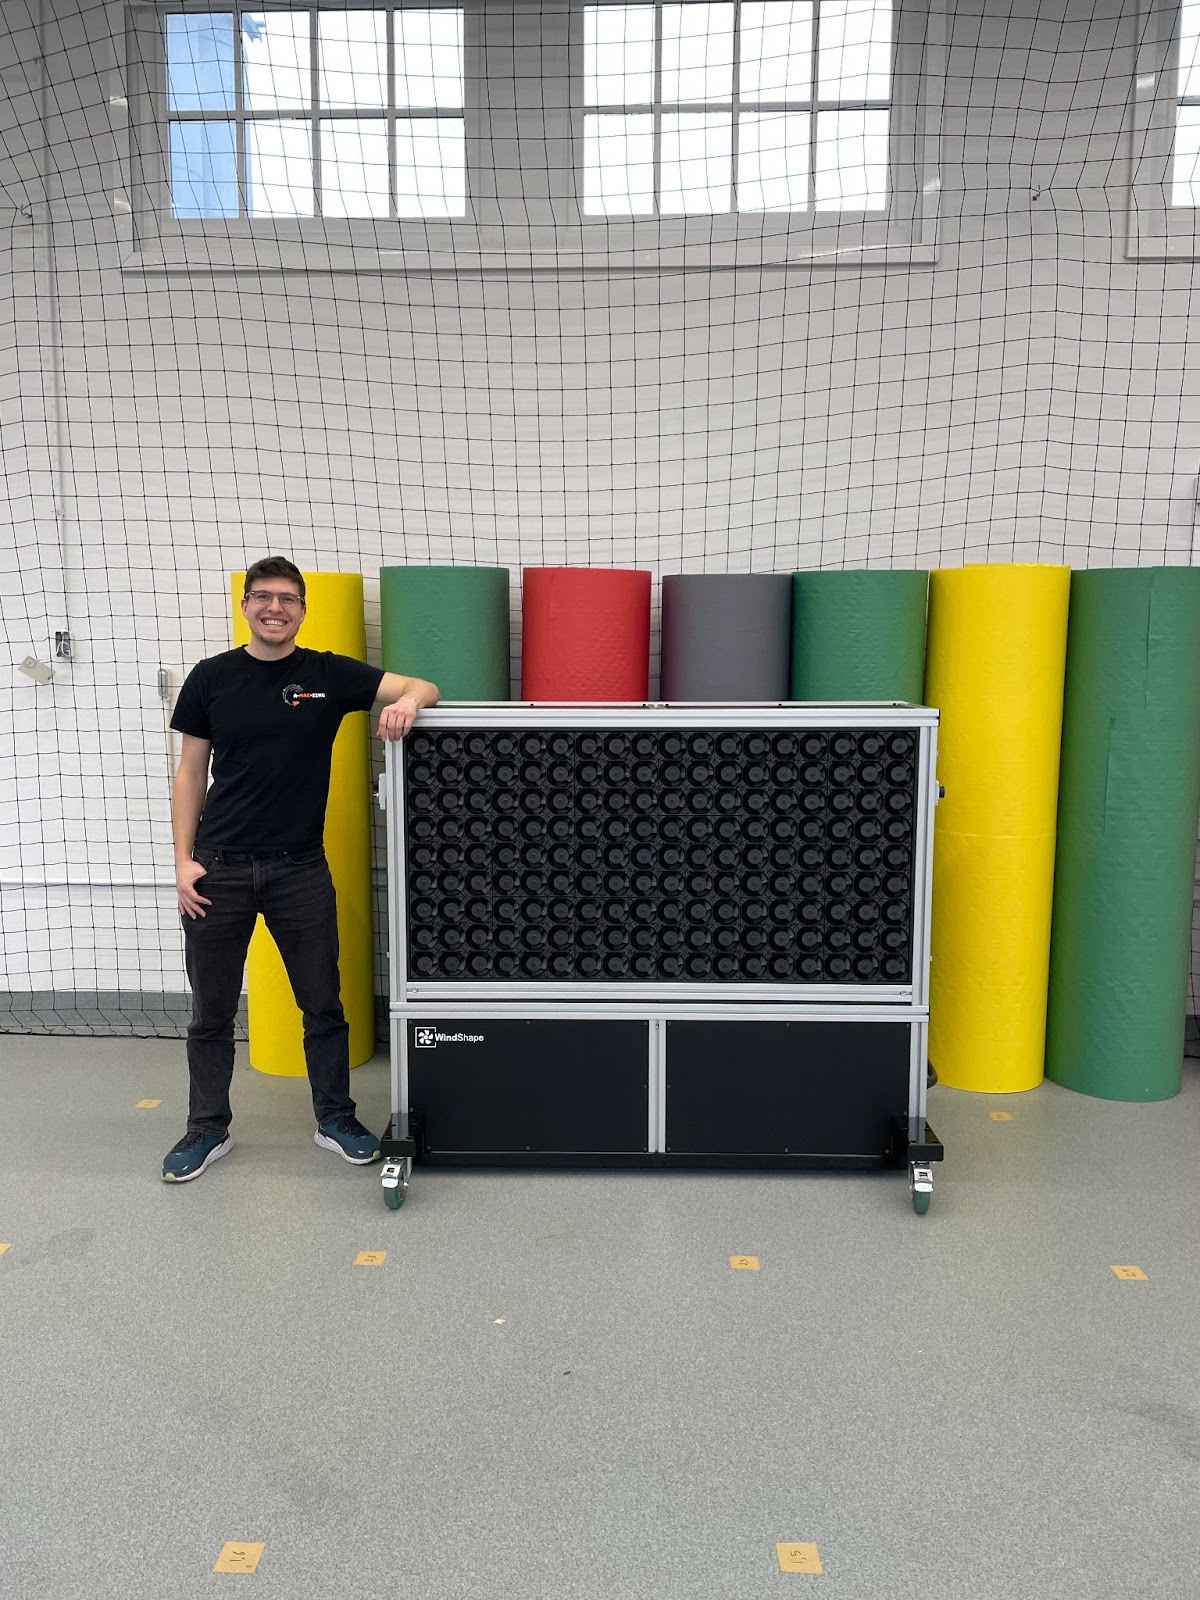
그림 1: IRoM 연구실의 나다니엘 사이먼과 6x3 윈드셰이퍼
1. 유동 측정에 대한 오일러 및 라그랑주 접근 방식
유동 측정에 대한 오일러 및 라그랑주 접근 방식은 모두 부유 입자의 흐름을 이해하고자 하지만, 이를 위해 서로 다른 접근 방식을 사용합니다. 라그랑주 방법은 입자 자체의 좌표계에서 입자의 궤적을 기록하는 반면, 오일러 방법은 공간상의 고정된 지점에서 입자의 특성을 기록합니다.
스미스 박사는 “All Things Flow: Fluid Mechanics for the Natural Sciences”(2019)에서 실제로 “라그랑주 정보는 유체 덩어리의 성질과 거동에 관한 것이고, 오일러 정보는 장(field), 즉 시간과 공간에 따라 변하는 속도, 압력, 온도와 같은 특성에 관한 것”이라고 설명합니다. 이는 라그랑주 및 오일러 접근 방식을 사용하여 데이터를 수집하는 방식에 근본적인 차이를 가져옵니다.
오일러 접근 방식에서는 센서를 고정된 지점에 배치하여 그 지점을 통과하는 입자의 특성에 대한 데이터를 기록합니다. 라그랑주 접근 방식에서는 입자 자체에 표식을 하고 추적합니다.
흐르는 강은 오일러 및 라그랑주 접근 방식의 차이를 설명하는 흔한 비유입니다. 오일러 관점에서는 강둑의 고정된 지점에서 입자의 특성을 기록합니다. 라그랑주 접근 방식에서는 개별 입자 또는 그와 평행하게 이동하는 배를 추적하여 흐름을 따라 하류로 이동하는 모습을 관찰합니다.
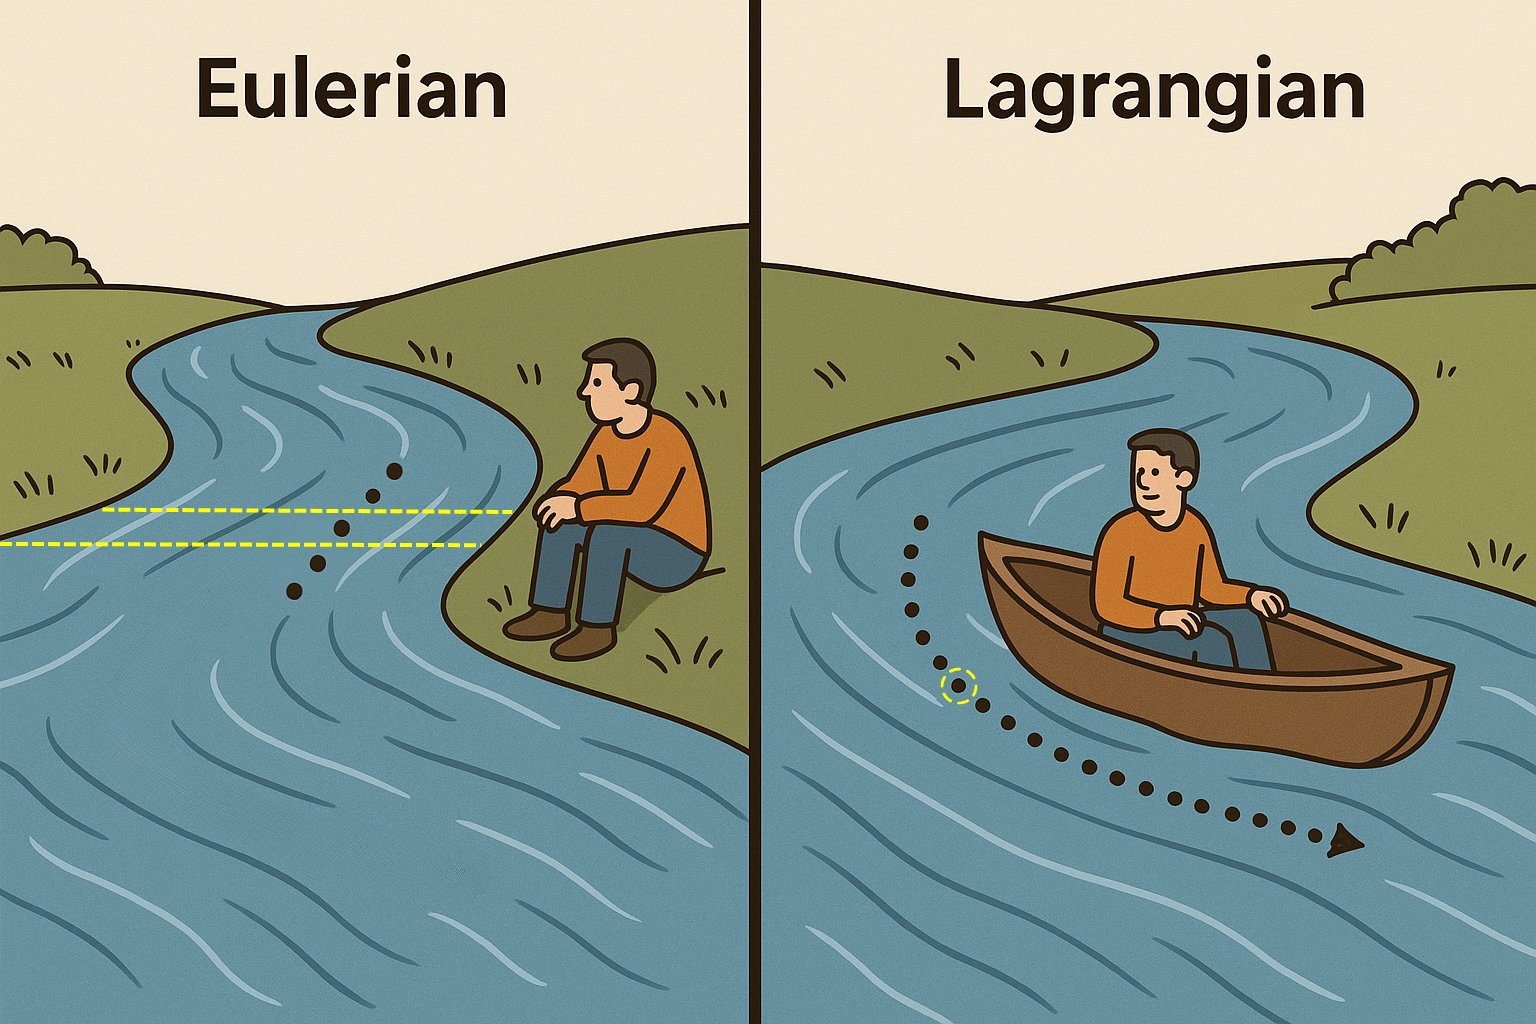
그림 2: 고정된 지점을 통과하는 입자의 오일러 측정 대 유동 내 입자를 추적하는 라그랑주 측정
역사적으로 오일러 방법은 구현하기 더 쉽다는 사실 때문에 선호되는 접근 방식이었습니다. 사이디 등은 “층류에서 마이크론 크기 입자의 움직임 예측에 대한 라그랑주 및 오일러 접근 방식 비교”(2014) 연구에서 이러한 효과를 설명하며, “오일러 접근 방식에서는 개별 입자의 거동 대신 입자의 평균적인 거동을 조사하기 때문에 라그랑주 접근 방식의 계산이 훨씬 더 많은 시간이 소요된다”고 언급했습니다.
그렇기는 하지만, 라그랑주 접근 방식은 입자가 어떻게 분산되는지에 대한 독특하고 가치 있는 통찰을 제공합니다. 이를 더 쉽게 구현할 수 있다면 이 기술이 더 자주 사용되지 않을까요?
2. 라그랑주 사례: 드론을 이용한 풍속 추적
프린스턴의 지능형 로봇 모션(IRoM) 연구실은 특히 연구 결과의 잠재적 활용 사례인 오염 물질 분산 연구의 맥락에서 라그랑주 유동 추적 접근 방식을 높이 평가합니다.
라그랑주 기술을 더 쉽게 구현하고 더 효과적으로 만들기 위해, IRoM 연구팀은 라그랑주 드론의 약자인 “LaDrone”이라는 프로젝트에서 드론 기술을 활용했습니다.
LaDrone을 개발하기 전, IRoM 연구실은 음향 풍속계를 사용하여 유동장을 매핑하는 “FlowBot”이라는 자율 로봇을 사용했습니다. FlowBot은 고정된 지점 사이를 이동할 수 있지만 측정을 할 때는 정지해 있으므로, 기록된 데이터는 라그랑주가 아닌 오일러 방식의 성격을 띱니다.
이러한 한계를 극복하고자 그들은 스스로에게 질문했습니다. “드론이 똑같은 일을 할 수 있다면 어떨까요. 즉, 라그랑주 입자처럼 자유롭게 움직일 수 있다면요?”
이 질문에 답하기 위해 그들은 FlowBot을 LaDrone으로 교체했습니다. LaDrone은 개별 유체 입자를 효과적으로 모방하기 위한 세 가지 핵심 특성을 갖도록 설계되었습니다.
-
경량 설계: LaDrone은 무게가 40g에 불과하여 주변 유체의 속도 변화에 더 빠르게 반응할 수 있습니다.
-
중력 보상 제어(중성 부력): LaDrone은 유체 입자의 거동을 모방하기 위해 간단한 제어 규칙을 사용하여 작동합니다. 중력만을 보상하여 공기역학적 힘이 모든 방향으로 움직임을 유도하도록 하고, 롤과 피치 각도를 0으로 유지하면서 무게와 동일한 추력을 발생시킵니다.
-
센티미터 수준 GNSS 추적: LaDrone은 위치 추적 정밀도를 서브센티미터 수준으로 향상하기 위해 보정값을 적용하는 후처리 운동학적 접근 방식을 사용합니다.
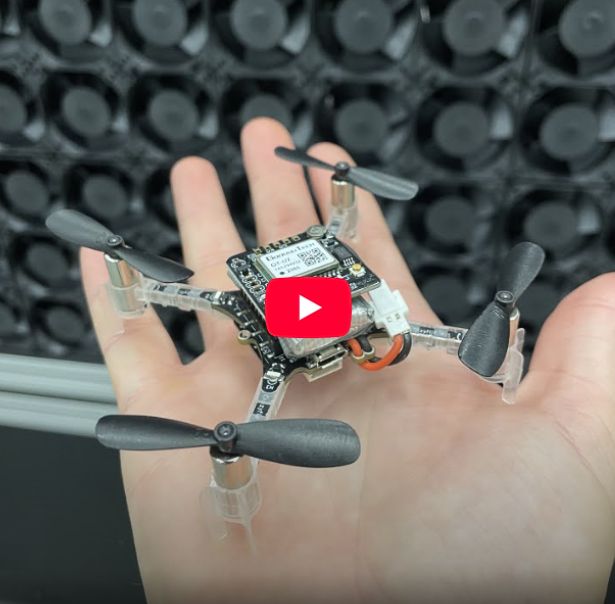
그림 3: Windshaper 앞의 LaDrone (비디오를 보려면 클릭)
IRoM의 다음 과제는 LaDrone이 풍속 내 입자의 거동을 모방하는 능력을 테스트하는 것이었습니다. 이를 위해 그들은 제어 가능한 재현성 있는 풍속을 생성할 수 있다는 장점이 있는 6x3 Windshaper를 활용했습니다.
Windshaper의 162개 윈드 픽셀은 각각 개별적으로 제어되므로, 사용자는 각 팬에 고유한 풍속을 설정할 수 있습니다.
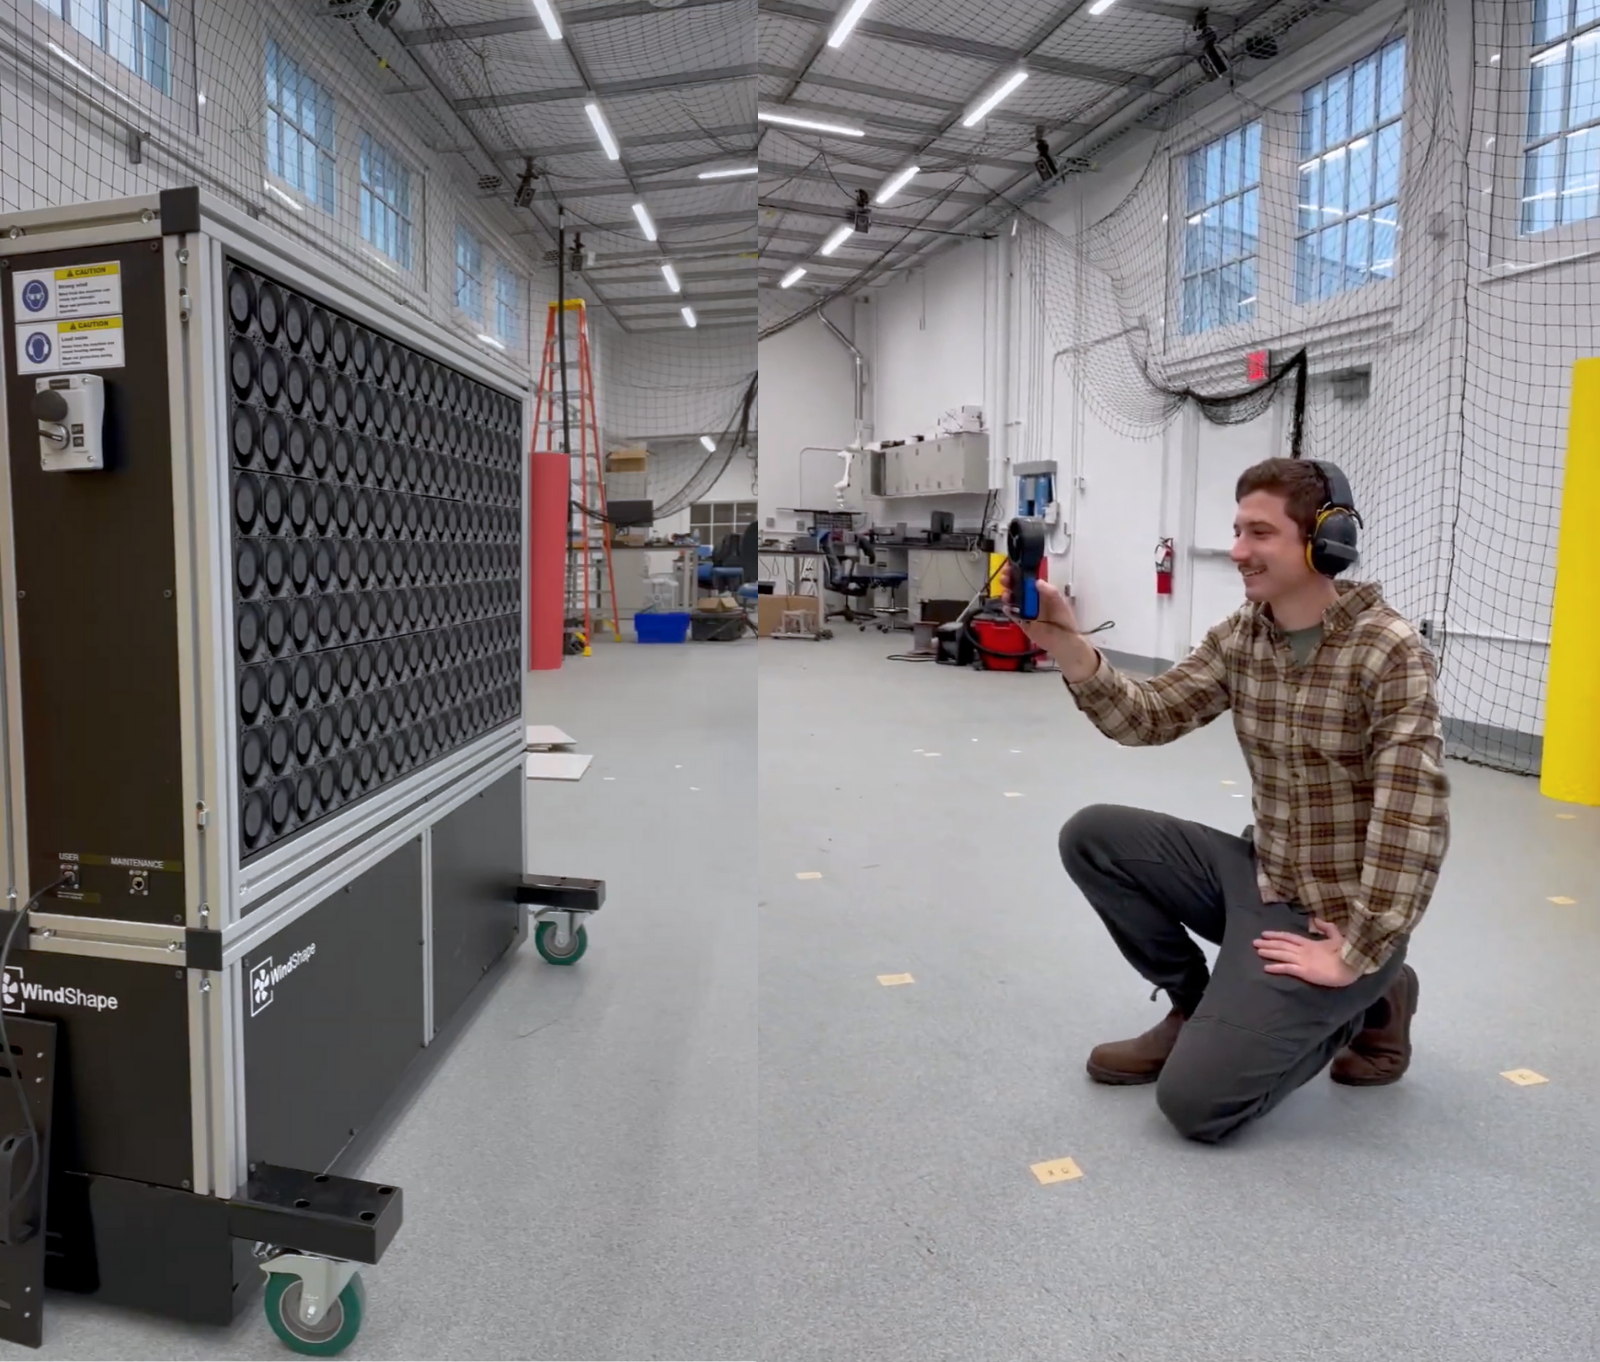
그림 4: 프린스턴 지능형 로봇 모션 연구실의 6x3 Windshaper
자유 비행 테스트에서 그들이 관찰한 것은 LaDrone이 빠르게 반응했지만 주변 입자보다 더 느리게 이동하여 유동 속도의 약 50%만 추적했다는 것이었습니다.
고속 추적 제어 분야의 연구(Bollt 등, “How to extract energy from turbulence in flight by fast tracking, 2021”)에서 영감을 받아, 그들은 LaDrone의 컨트롤러 설정을 돌풍을 감지할 뿐만 아니라 그 효과를 증폭하도록 조정했습니다.
각 테스트에서 수정된 “돌풍 수용” 컨트롤러는 특히 “돌풍 무시” 및 “돌풍 거부” 컨트롤러와 비교하여 기포 속도를 훨씬 더 정밀하게 추적할 수 있었습니다.
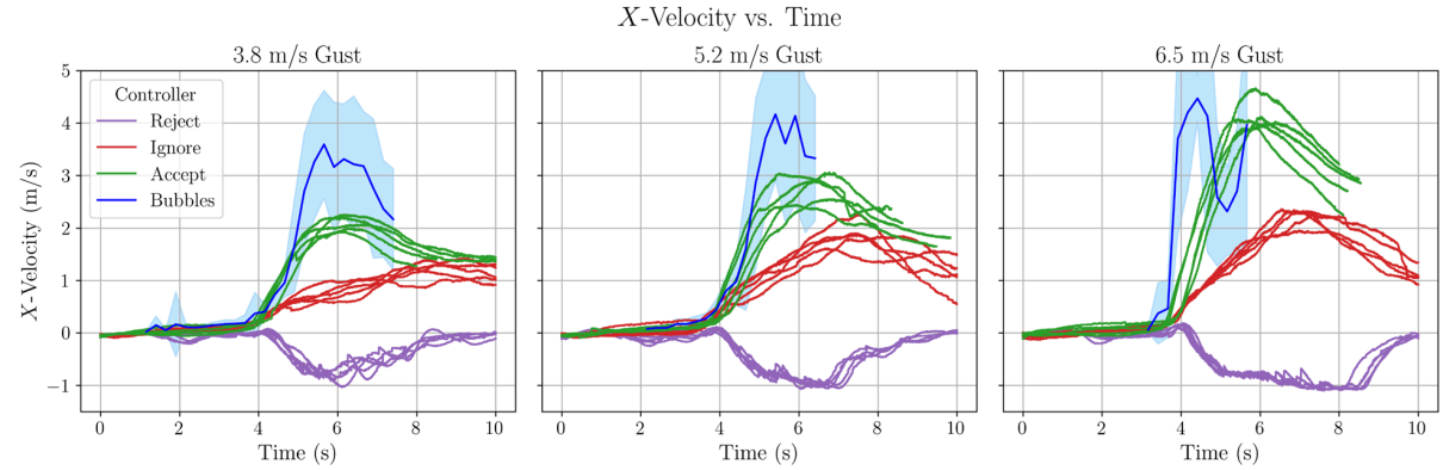
그림 5: 돌풍 피드백을 수용, 무시, 거부하는 컨트롤러의 속도 추적 능력
이 수정은 그들이 기대했던 정확한 결과를 낳았습니다. 모든 테스트에서 LaDrone은 점점 더 입자처럼 행동했습니다.
추가 읽을거리: 드론 성능 매핑(전력 및 효율)
3. 입자 추적에 대한 라그랑주 접근 방식의 응용
라그랑주 입자 추적의 가장 설득력 있는 활용 사례는 부유 입자가 시간이 지남에 따라 어떻게 이동하는지 살펴보는 환경 분산 연구를 포함하는 경우가 많습니다. 개별 입자를 추적함으로써 연구자들은 다양한 실제 시나리오에 걸쳐 분산 패턴에 대한 귀중한 통찰을 얻을 수 있습니다.
다음은 몇 가지 응용 사례입니다:
-
산불 연기 확산 예측
-
공기 중 질병 확산을 제한하기 위한 기류 추적
-
새로운 산업 프로젝트가 인근 대기질에 미치는 영향 모델링
드론을 사용하면 이 기술의 위력이 더욱 강화됩니다. 드론의 궤적을 추적하는 것 외에도, 탑재된 센서는 유동 내부에서 유동 특성을 기록하여 관련된 입자에 대해 더 정확한 예측을 할 수 있습니다.
IRoM 연구실은 이 방법의 또 다른 활용 방안으로, 더 효율적인 비행을 가능하게 하기 위해 풍속에서 에너지를 추출하는 것을 꼽습니다. 이 주제에 대한 그들의 연구 업데이트를 계속 지켜봐 주세요.
다음도 좋아하실 것입니다: 테스트 결과: 단일 블레이드 프로펠러는 정말 더 효율적일까?
결론
라그랑주 입자 추적은 수많은 분야에서 데이터 수집을 개선할 수 있는 잠재력을 지닌 강력한 기술입니다. LaDrone과 같이 데이터 수집을 크게 향상할 수 있는 드론이 도입되면서 이 기술은 더욱 강력해집니다.
IRoM 연구실의 연구 프로젝트에 대한 자세한 정보는 그들의 웹사이트를 방문하세요.
LaDrone 프로젝트에 대한 자세한 정보는 나다니엘 사이먼 박사의 전용 웹페이지를 방문하세요.