


Por Yasmin Elkalish
Um suporte de empuxo é essencial para testar o empuxo, o binário, as RPM e a eficiência do seu sistema de propulsão. A integração de sensores nos seus testes acrescenta outro nível de otimização que pode elevar o seu desempenho ao próximo patamar.
No setor dos sistemas não tripulados, está bem documentado que a recolha de dados de sensores externos pode ser um desafio [1]. Para resolver estas questões, desenvolvemos uma nova funcionalidade de software denominada “Transformações de Entrada”. Esta funcionalidade permite ligar sensores analógicos externos a todos os nossos produtos Flight Stand, para que possa integrar os dados dos sensores com as leituras de propulsão de forma fluida.
Neste artigo, demonstramos como ligar sensores analógicos ao seu Flight Stand, apresentamos casos de utilização que destacam os benefícios de sensores adicionais e abordamos alguns dos desafios que poderá enfrentar durante os testes.
Índice
- Como ligar sensores externos ao seu Flight Stand
- Que sensores externos utilizar para testar o seu sistema de propulsão
- Desafios dos testes com sensores externos
Como ligar sensores externos ao seu Flight Stand
Nesta secção, explicamos como ligar sensores externos ao seu Flight Stand. Vamos demonstrar a utilização de um sensor de som para mostrar como pode utilizar a medição do ruído das hélices para otimizar uma experiência de voo mais silenciosa.
Se preferir uma demonstração em vídeo, veja como ligamos o sensor ao nosso Flight Stand 15:
Especificamente, vamos medir os níveis de decibéis gerados por um sistema de propulsão (hélice Xoar de 26 polegadas + motor AXI 8110) ao ligar um SEN0232 medidor de nível de som ao nosso suporte de empuxo Flight Stand 15 Pro. Esta sonda funciona com uma entrada de tensão de 5 V e mede níveis de som entre 30 dBA e 130 dBA.
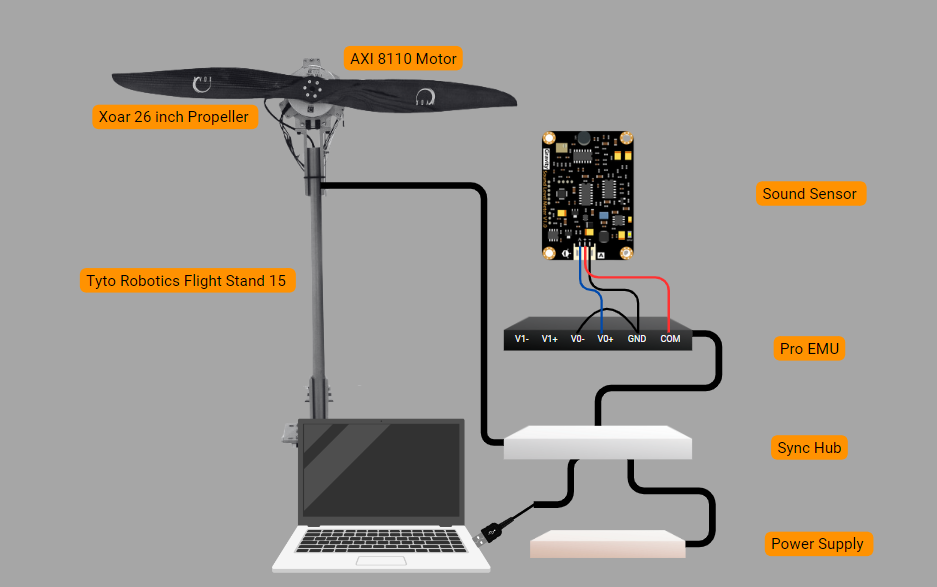
Figura 1: Configuração de Testes do Flight Stand
Pode testar várias posições dos sensores e combinações de motor/hélice para determinar qual a configuração que minimiza o ruído.
Passos para ligar o sensor:
No software do Flight Stand:
- Verifique se o hardware do Flight Stand está ligado via USB.
- Navegue até ao separador Transformações de Entrada.
- Clique em “Adicionar nova transformação”.
- Em “Nome”, pode escrever um pseudónimo para o sensor (ex: “Sensor de Som”).
- Selecione o tipo de unidade ou selecione “Unidades personalizadas” e introduza “dB” para decibéis.
- Atribua a entrada analógica geral de tensão à variável “a”.
- No campo “Fórmula”, introduza a fórmula de conversão fornecida na ficha técnica do sensor, no nosso caso: a * 50: Valor em decibéis (dBA) = Tensão de saída (V) × 50
-
Introduza os limites do sistema com base nas especificações da ficha técnica para ativar um corte automático do motor se o nível de som exceder o intervalo definido.
-
Clique em “Guardar”

Resultados
Após a análise, os resultados gráficos abaixo mostram que, com um acelerador máximo de 1500μs e 1099,45 RPM, este sistema de propulsão gera 76,18 dB de ruído. Decidimos então se este é um nível de ruído aceitável e, caso contrário, poderemos avançar com testes a outras combinações de trem de potência para alcançar um nível de ruído mais baixo.


Este exemplo de ligação de sensores analógicos ao seu Flight Stand destaca o potencial dos sensores externos para melhorar significativamente o desenvolvimento de sistemas de propulsão.
Porquê utilizar sensores externos para testar sistemas de propulsão
Os dados dos sensores podem ser fundamentais para tomar decisões informadas relacionadas com o desenvolvimento de UAVs. Os dados adicionais fornecidos pelos sensores podem levar à criação de UAVs mais eficientes, fiáveis e seguras.
Aqui estão algumas razões para adicionar sensores externos à sua configuração de testes:
Para recolher dados adicionais de desempenho
A eficiência é uma das métricas mais importantes para avaliar o desempenho de um UAV. Aqui estão alguns sensores de prateleira que o podem ajudar a alcançar uma maior eficiência:
- Sensores de Pressão do Cilindro: Monitorizar as variações de pressão do cilindro permite-lhe ajustar a mistura ar-combustível, melhorando o desempenho dos sistemas de propulsão que utilizam motores de combustão interna.[3]
Figura 4: Sensor de pressão piezoelétrico Kistler Tipo 6125C
- Sensores Térmicos: Monitorizar a temperatura de componentes críticos para evitar o sobreaquecimento, atenuar o risco de perigos ambientais relacionados com o calor e garantir que o sistema de propulsão não afete negativamente o seu ambiente.[5] Note que o sensor de temperatura da Tyto Robotics liga-se diretamente à unidade de medição de força.

Figura 5: Sensor de Temperatura PT-100 da Tyto Robotics
Para melhorar a fiabilidade
Testar o desempenho em relação a fatores ambientais com sensores externos ajuda a prever discrepâncias quando o UAV opera em condições reais. Exemplos desses sensores incluem:
- Sensores de Humidade: Testar com vários níveis de humidade pode ajudá-lo a determinar como manter um empuxo consistente sob diversas condições ambientais.[4]

Figura 6: Módulo de Humidade Calibrado B+B Sensors HYTE-ANA-1735
- Sensores de Velocidade do Ar: Medir o fluxo de ar em redor do sistema de propulsão pode ajudá-lo a identificar áreas de fluxo laminar e perturbado, levando a ajustes de projeto para reduzir o arrasto e melhorar a manobrabilidade.

Para medir o ruído
Também pode utilizar sensores externos para reduzir o risco operacional, especialmente em aplicações de voo especializadas de UAVs, como agricultura, militar e logística. Por exemplo:
- Sensores de Som: Monitorizar os níveis de ruído para detetar poluição sonora excessiva e potenciais problemas mecânicos, ajudando a garantir que o sistema de propulsão opere dentro dos limites de ruído ambientalmente aceitáveis. Saiba mais sobre como o ruído está ligado ao desempenho das hélices.

Desafios dos testes com sensores externos
Testar sistemas de propulsão com sensores externos apresenta vários desafios que devem ser abordados para garantir uma recolha de dados precisa e fiável.
- Interferência e Ruído: Os sistemas de propulsão geram interferência eletromagnética (EMI) e vibrações mecânicas que podem afetar a precisão dos sensores externos.[6] Devem ser consideradas técnicas de estabilização para minimizar estes efeitos e garantir leituras fiáveis dos sensores.
- Integração de Dados: Integrar dados de vários sensores pode ser complexo.[6] Garantir que a recolha de dados é corretamente interpretada requer algoritmos de software avançados e capacidades de processamento de dados.
- Durabilidade: Os sensores externos utilizados em testes de propulsão devem suportar condições de operação adversas, incluindo altas temperaturas, vibrações e potenciais impactos.[1]
Como os nossos Flight Stands resolvem estes problemas:
- Sistema de estado sólido: A nossa célula de carga monobloco reduz as vibrações que comprometem a precisão das medições de dados.
- Integração de dados fluida: O software do Flight Stand sincroniza precisamente a medição de dados a uma taxa de amostragem de até 1000 Hz, permitindo uma integração de dados fluida.
- Fórmulas personalizadas: O software suporta fórmulas personalizadas para corresponder a qualquer algoritmo a ser testado, para que possa utilizar quaisquer sensores que satisfaçam os seus requisitos de operação.
Se tiver mais alguma dúvida, não hesite em nos deixar um comentário abaixo.
Referências
[1] Balestrieri, E., Daponte, P., De Vito, L., & Lamonaca, F. (2021). Sensors and Measurements for Unmanned Systems: An Overview. Sensors (Basel, Switzerland), 21(4), 1518. https://doi.org/10.3390/s21041518
[2] Ghazali, M. H. M., & Rahiman, W. (2022). An investigation of the reliability of different types of sensors in the real-time vibration-based anomaly inspection in drones. Sensors, 22(16), 6015. https://doi.org/10.3390/s22166015
[3] Ratiu, S., Popa, G. N., & Alexa, V. (2010). Monitoring of the pressure inside the cylinder for an internal-combustion engine. ResearchGate. https://www.researchgate.net/publication/228874236_Monitoring_of_the_pressure_inside_the_cylinder_for_an_internal-combustion_engine
[4] Mikhelashvili, L., Barash, Y., Kiviniski, I., Gortinsky, L., & Neudachin, K. (2024). Formation and optical properties of LSPR-active nanowires: Role of substrate and environmental conditions. Journal of Physics: Condensed Matter, 36(10), 105703. https://doi.org/10.1088/1361-6463/ad60d8
[5] Tyto Robotics. (n.d.). How to check electric motor temperature sensor. Tyto Robotics. Recuperado em 1 de agosto de 2024.
[6] Dewesoft. (n.d.). What is sensor fusion? Dewesoft Blog. Recuperado em 2 de agosto de 2024, de https://dewesoft.com/blog/what-is-sensor-fusion