


Por Lauren Nagel
Alastair P. Thurlbeck e Yue Cao desenvolveram um quadro de modelação para comparar diferentes arquiteturas de sistemas de alimentação para UAVs VTOL. Apresentam o seu trabalho no artigo “Análise e Modelação de Arquiteturas de Sistemas de Alimentação de UAVs”.
Conceber o sistema de alimentação de um drone raramente é tão simples como escolher uma bateria, um motor e uma hélice adequados. Para a construção de drones a partir do zero, é necessário considerar também conversores DC-DC, conversores DC-AC, um barramento DC e uma fonte de alimentação única ou híbrida.
Tal como os principais componentes do sistema de propulsão, as variações nestes elementos podem ter impacto na eficiência do sistema, traduzindo-se em alterações na autonomia e no tempo de voo do drone.
Leitura complementar: Construção e Otimização de Drones (eBook)
Para explorar as diferenças entre as arquiteturas de sistemas de alimentação, Thurlbeck e Cao conceberam um modelo que estima o desempenho de diferentes arquiteturas com base nos seus componentes.
Posteriormente, validaram o modelo com construções reais de três sistemas de alimentação distintos, testados no banco de ensaios RCbenchmark Series 1780 (figura 1).

As três arquiteturas incluíam uma bateria, um barramento DC, um conversor DC-AC e um motor síncrono de ímanes permanentes (PMSM).
A primeira arquitetura era única por utilizar um conversor DC-DC entre a bateria e um barramento DC fixo.
A segunda arquitetura excluiu o conversor DC-DC e utilizou, em alternativa, um barramento DC flutuante. A terceira arquitetura utilizou uma fonte de alimentação híbrida com uma bateria e uma célula de combustível, ambas ligadas a um conversor DC-DC e a um barramento DC fixo comum (figura 2).

Figura 2: Arquiteturas de sistemas de alimentação 1, 2 e 3 testadas no ensaio
No primeiro ensaio, testaram um motor de 100 KV (T-Motor U10II KV100) com duas hélices diferentes (T-Motor G28x9.2 e G30x10.5) para fornecer uma carga realista.
A velocidade do motor foi varrida de zero até à sua velocidade nominal com a hélice G28x9.2 e até à sua corrente nominal com a hélice G30x10.5.
O banco de ensaios da Series 1780 mediu o impulso, o binário, a velocidade e a potência fornecida ao inversor DC-AC. Posteriormente, aplicaram o seu modelo aos mesmos valores de binário e velocidade para calcular as estimativas de perda de potência.
Esses resultados foram comparados com os dos ensaios físicos, que podem ser vistos na figura 3.
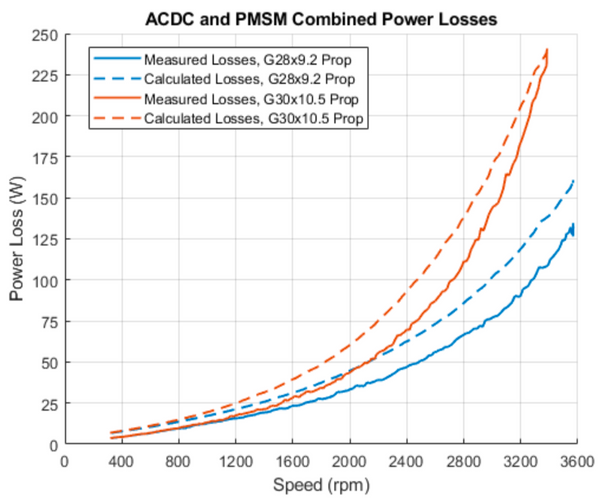
Figura 3: Perda de potência ao longo de uma varredura da velocidade do motor para dados experimentais e modelados
As perdas de potência estimadas pelo seu modelo corresponderam às perdas medidas no sistema experimental, com uma ligeira sobrestimação. Com base nestes resultados, consideraram o modelo “suficientemente preciso para fins de conceção e análise de sistemas de alimentação”.
Leitura complementar: Análise de Potência e Eficiência de Motores Brushless
Em seguida, utilizaram o modelo para estimar o desempenho de um drone VTOL teórico com cada uma das três arquiteturas de sistemas de alimentação. Numa comparação simples entre perda de potência e impulso, as arquiteturas 1 e 2 apresentaram perdas semelhantes, dominadas pelo motor e pela bateria.
As principais perdas de potência da arquitetura 3 resultaram da célula de combustível, seguidas pelo motor e pela bateria. Produziram gráficos 3D que modelam a relação entre velocidade, binário e eficiência global, demonstrando a maior eficiência numa condição de rotações elevadas e binário reduzido (figura 4).

Figura 4: Gráfico 3D de rotações, binário e eficiência global para a arquitetura de sistema de alimentação 2
Os seus ensaios finais simularam cada uma das arquiteturas de alimentação ao longo de um perfil de voo de missão e determinaram os seus tempos máximos de voo. Descobriram que a arquitetura 2 exigiu a menor energia de entrada durante o perfil de missão e, assim, apresentou a maior eficiência, de cerca de 83%.
A arquitetura 3 apresentou a menor eficiência durante o perfil de missão, mas o maior tempo máximo de voo, de 32 minutos, em comparação com os 25,5 e 30 minutos das arquiteturas 1 e 2 (figura 5).

Figura 5: Curvas de tempo máximo de voo para três arquiteturas de sistemas de alimentação
As principais perdas de eficiência da arquitetura 3 ocorreram enquanto a célula de combustível recarregava a bateria durante o voo, mas ainda assim conseguiu o maior tempo de voo graças à maior energia específica da célula de combustível, que foi 1,83 vezes superior à das baterias Li-Po utilizadas.
Este modelo concebido por Thurlbeck e Cao é uma ferramenta útil para concecionistas que pretendam comparar arquiteturas de sistemas de alimentação sem construir vários protótipos. Tem o potencial de poupar tempo e recursos aos construtores de drones, ao mesmo tempo que os orienta para o seu projeto mais eficiente.
Descubra como a Inspired Flight encontrou o motor mais potente para o seu UAV.