


Yazarı: Lauren Nagel
Alastair P. Thurlbeck ve Yue Cao, VTOL İHA'lar için farklı güç sistemi mimarilerini karşılaştırmaya yönelik bir modelleme çerçevesi geliştirdiler. Çalışmalarını “İHA Güç Sistemi Mimarilerinin Analizi ve Modellenmesi” başlıklı makalelerinde sunuyorlar.
Bir drone'un güç sistemini tasarlamak, nadiren iyi bir batarya, motor ve pervane seçmek kadar basittir. Sıfırdan başlayan drone yapımlarında DC-DC dönüştürücüler, DC-AC dönüştürücüler, bir DC barası ve tekli veya hibrit bir güç kaynağı da dikkate alınmalıdır.
İtki sisteminin ana bileşenleri gibi, bu unsurlardaki farklılıklar sistem verimliliğini etkileyebilir ve drone'un dayanıklılığı ile uçuş süresinde değişikliklere yol açabilir.
Daha fazla okuma: Drone Yapımı ve Optimizasyonu (e-Kitap)
Güç sistemi mimarileri arasındaki farkları incelemek için Thurlbeck ve Cao, farklı mimarilerin performansını bileşenlerine dayanarak tahmin eden bir model tasarladılar.
Ardından modeli, RCbenchmark Series 1780 test standında (Şekil 1) test edilen üç benzersiz güç sisteminin gerçek uygulamalarıyla doğruladılar.

Üç mimarinin tamamı batarya güç kaynağı, DC barası, DC-AC dönüştürücü ve kalıcı mıknatıslı senkron makine (PMSM) motoru içeriyordu.
Birinci mimari, batarya ile sabit bir DC barası arasında DC-DC dönüştürücü kullandığı için benzersizdi.
İkinci mimari DC-DC dönüştürücüyü hariç tutmuş ve bunun yerine değişken bir DC barası kullanmıştı. Üçüncü mimari, her ikisi de bir DC-DC dönüştürücüye ve ortak sabit bir DC barasına bağlı olan bir batarya ve yakıt hücresinden oluşan hibrit bir güç kaynağı kullanmıştı (Şekil 2).

Şekil 2: Deneyde test edilen 1, 2 ve 3 numaralı güç sistemi mimarileri
İlk deneylerinde, gerçekçi bir yük sağlamak için iki farklı pervane (T-Motor G28x9.2 ve G30x10.5) ile 100KV motoru (T-Motor U10II KV100) test ettiler.
Motor hızı G28x9.2 pervanesi ile sıfırdan nominal hızına kadar, G30x10.5 pervanesi ile nominal akımına kadar tarandı.
Series 1780 test standı itki kuvvetini, torku, hızı ve DC-AC inverterine giden gücü ölçtü. Ardından güç kaybı tahminlerini hesaplamak için modelini aynı tork ve hız değerleri üzerinde taradılar.
Bu sonuçlar, Şekil 3'te görülebileceği gibi fiziksel testlerden elde edilenlerle karşılaştırıldı.
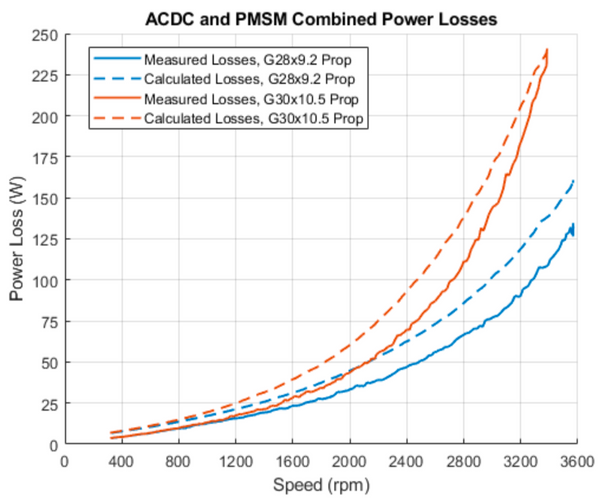
Şekil 3: Deneysel ve modellenmiş veriler için motor hızı taraması boyunca güç kaybı
Modellerinden elde edilen tahmini güç kayıpları, küçük bir aşırı tahminle deneysel sistemden ölçülen kayıplarla paralellik gösterdi. Bu sonuçlara dayanarak, modeli “güç sistemi tasarımı ve analizi amaçları için yeterince doğru” olarak değerlendirdiler.
Daha fazla okuma: Fırçasız Motor Güç ve Verimlilik Analizi
Ardından modeli, üç güç sistemi mimarisinin her birine sahip teorik bir VTOL drone'un performansını tahmin etmek için kullandılar. Basit bir güç kaybı ile itki kuvveti karşılaştırmasında, 1 ve 2 numaralı mimariler motor ve bataryanın baskın olduğu benzer kayıplar gösterdi.
3 numaralı mimarinin ana güç kayıpları yakıt hücresinden kaynaklanıyor, ardından motor ve batarya geliyordu. Hız, tork ve genel verimlilik arasındaki ilişkiyi modelleyen 3D grafikler ürettiler ve en yüksek verimliliğin yüksek devir ve düşük tork koşulunda olduğunu gösterdiler (Şekil 4).

Şekil 4: Güç sistemi mimarisi 2 için devir, tork ve genel verimliliğin 3D grafiği
Son deneylerinde, her bir güç mimarisini görev uçuş profili boyunca simüle ettiler ve maksimum uçuş sürelerini belirlediler. 2 numaralı mimarinin görev profili sırasında en düşük giriş enerjisine ihtiyaç duyduğunu ve böylece yaklaşık %83'lük en yüksek verimliliğe sahip olduğunu buldular.
3 numaralı mimari görev profili sırasında en düşük verimliliğe sahipti, ancak 1 ve 2 numaralı mimariler için 25,5 ve 30 dakika ile karşılaştırıldığında 32 dakikalık en yüksek maksimum uçuş süresine sahipti (Şekil 5).

Şekil 5: Üç güç sistemi mimarisi için maksimum uçuş süresi eğrileri
3 numaralı mimarinin ana verimlilik kayıpları yakıt hücresi uçuş sırasında bataryayı şarj ederken meydana geldi, ancak yakıt hücresinin özgül enerjisinin daha yüksek olması sayesinde hala en uzun uçuş süresini başardı; bu enerji, kullanılan Li-Po bataryalarınkinden 1,83 kat daha fazlaydı.
Thurlbeck ve Cao tarafından tasarlanan bu model, birden fazla prototip üretmeden güç sistemi mimarilerini karşılaştırmak isteyen tasarımcılar için yararlı bir araçtır. Drone yapımcılarının zaman ve kaynak tasarrufu yapmalarına yardımcı olurken onları en verimli tasarımlarına yönlendirme potansiyeline sahiptir.
Inspired Flight'ın İHA'sı için en güçlü motoru nasıl bulduğunu keşfedin.