


Автор: Lauren Nagel
Alastair P. Thurlbeck і Yue Cao розробили модель для порівняння архітектур живлення БПЛА вертикального зльоту й посадки. Її описано в статті «Analysis and Modeling of UAV Power System Architectures».
Проєктування живлення дрона складніше за вибір акумулятора, двигуна й пропелера. Також потрібно враховувати перетворювачі DC–DC та DC–AC, шину постійного струму й одинарне або гібридне джерело енергії.
Як і основні компоненти силової установки, ці елементи впливають на ефективність, тривалість і час польоту.
Читайте також: Побудова та оптимізація дрона (електронна книга)
Для дослідження цих відмінностей Thurlbeck і Cao створили модель оцінювання характеристик архітектур за їхніми компонентами.
Потім модель перевірили на трьох реальних системах, випробуваних на Series 1780 (рисунок 1).

Усі три архітектури мали акумулятор, шину постійного струму, перетворювач DC–AC та синхронний двигун із постійними магнітами (PMSM).
Перша містила DC–DC-перетворювач між акумулятором і шиною зі сталою напругою.
Друга не мала DC–DC-перетворювача й використовувала шину зі змінною напругою. Третя мала гібридне джерело: акумулятор і паливний елемент, під’єднані через DC–DC до спільної шини зі сталою напругою (рисунок 2).

Рисунок 2. Три архітектури живлення в експерименті
Спочатку двигун T-Motor U10II KV100 на 100 Kv випробували з пропелерами T-Motor G28x9.2 і G30x10.5 для реалістичного навантаження.
Із G28x9.2 оберти змінювали від нуля до номінальних, із G30x10.5 — до досягнення номінального струму.
Series 1780 вимірював тягу, крутний момент, оберти та потужність на вході інвертора DC–AC. Модель пройшла ті самі значення моменту й обертів для оцінювання втрат.
Розрахунки порівняли з фізичними вимірюваннями на рисунку 3.
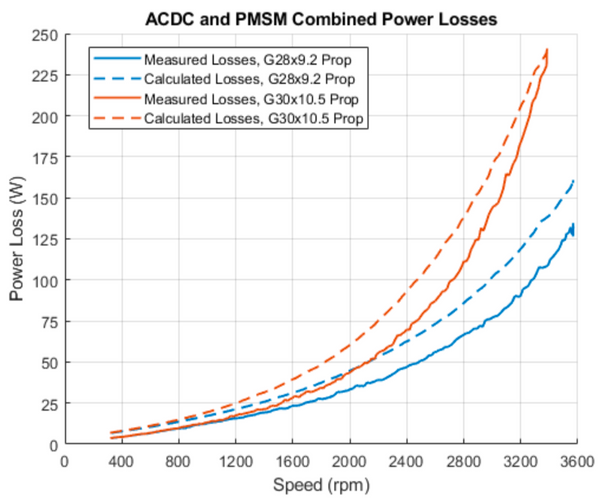
Рисунок 3. Експериментальні та змодельовані втрати потужності в діапазоні обертів
Модель повторювала виміряні втрати з невеликим завищенням. Автори визнали її достатньо точною для проєктування й аналізу систем живлення.
Читайте також: Аналіз потужності та ККД безколекторного двигуна
Потім модель оцінила умовний VTOL-дрон із кожною архітектурою. У порівнянні втрат і тяги варіанти 1 та 2 показали подібні втрати, переважно в двигуні й акумуляторі.
У варіанті 3 найбільші втрати мав паливний елемент, далі — двигун і акумулятор. 3D-графіки обертів, моменту й загальної ефективності показали найвищу ефективність за високих обертів та малого моменту (рисунок 4).

Рисунок 4. Оберти, момент і загальна ефективність архітектури 2 у 3D
Насамкінець змоделювали профіль місії та максимальний час польоту. Варіант 2 потребував найменше вхідної енергії й мав найвищу ефективність — близько 83%.
Варіант 3 мав найнижчу ефективність, але найдовший політ — 32 хвилини проти 25,5 та 30 хвилин для варіантів 1 і 2 (рисунок 5).

Рисунок 5. Максимальний час польоту трьох архітектур
Найбільші втрати варіанта 3 виникали під час заряджання акумулятора паливним елементом у польоті. Проте його питома енергія була у 1,83 раза вищою за використані LiPo, забезпечуючи найдовший політ.
Модель Thurlbeck і Cao допомагає порівнювати архітектури без виготовлення багатьох прототипів, заощаджуючи час і ресурси та спрямовуючи до ефективнішої конструкції.
Дізнайтеся, як Inspired Flight знайшла найпотужніший двигун для свого БПЛА.