


作者:Lauren Nagel
Alastair P. Thurlbeck 和 Yue Cao 开发了一个建模框架,用于比较垂直起降无人机(VTOL UAV)的不同电力系统架构。他们在论文“无人机电力系统架构的分析与建模”中展示了他们的研究成果。
设计无人机的电力系统,往往并非简单地选择合适的电池、电机和螺旋桨。对于从零开始组装的无人机,还必须考虑直流-直流(DC-DC)转换器、直流-交流(DC-AC)转换器、直流母线以及单电源或混合电源。
与推进系统的主要部件一样,这些元件的不同配置会影响系统效率,进而改变无人机的续航能力和飞行时间。
延伸阅读:无人机组装与优化(电子书)
为了探索不同电力系统架构之间的差异,Thurlbeck 和 Cao 设计了一个模型,根据各架构的组成部件估算其性能。
随后,他们利用三套独特的实际电力系统对该模型进行了验证,测试使用的是 RCbenchmark Series 1780 测试台(图 1)。

三种架构都包含电池电源、直流母线、直流-交流转换器和永磁同步电机(PMSM)。
第一种架构比较独特,它在电池和固定直流母线之间使用了直流-直流转换器。
第二种架构取消了直流-直流转换器,转而使用浮动直流母线。第三种架构采用电池和燃料电池组成的混合电源,两者都连接到直流-直流转换器和公共固定直流母线上(图 2)。

图 2:实验中测试的电力系统架构 1、2 和 3
在第一次实验中,他们测试了一台 100KV 电机(T-Motor U10II KV100),并搭配两种不同的螺旋桨(T-Motor G28x9.2 和 G30x10.5),以提供真实的负载。
使用 G28x9.2 螺旋桨时,电机转速从零扫至额定转速;使用 G30x10.5 螺旋桨时,则扫至额定电流。
Series 1780 测试台测量了推力、扭矩、转速以及输送至直流-交流逆变器的功率。随后,他们让模型在相同的扭矩和转速范围内进行扫频,以估算功率损耗。
这些结果与实际测试的结果进行了比较,如图 3 所示。
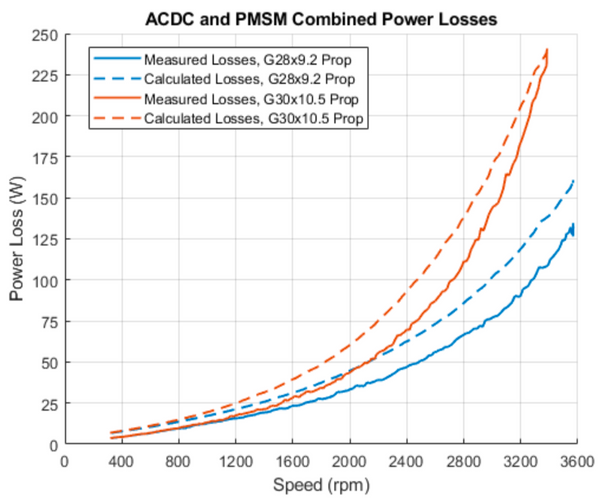
图 3:实验数据与模型数据在电机转速扫频下的功率损耗
模型估算的功率损耗与实验系统测得的损耗基本一致,略有高估。基于这些结果,他们认为该模型“足够准确,可用于电力系统设计和分析”。
延伸阅读:无刷电机功率与效率分析
接下来,他们使用该模型估算三种电力系统架构下理论垂直起降无人机的性能。在功率损耗与推力的简单对比中,架构 1 和 2 显示出相似的损耗,主要由电机和电池决定。
架构 3 的主要功率损耗来自燃料电池,其次是电机和电池。他们制作了展示转速、扭矩与综合效率之间关系的 3D 图表,结果表明,在高速低扭矩条件下效率最高(图 4)。

图 4:电力系统架构 2 的转速、扭矩与综合效率 3D 图表
在最后的实验中,他们模拟了每种电力架构在任务飞行剖面中的表现,并确定了其最大飞行时间。结果发现,架构 2 在任务剖面中所需的输入能量最低,因此效率最高,约为 83%。
架构 3 在任务剖面中的效率最低,但最大飞行时间最长,为 32 分钟,而架构 1 和 2 分别为 25.5 分钟和 30 分钟(图 5)。

图 5:三种电力系统架构的最大飞行时间曲线
架构 3 的主要效率损失发生在飞行过程中燃料电池为电池充电时,但由于燃料电池的能量密度更高,其能量密度是所用锂聚合物电池的 1.83 倍,它仍实现了最长的飞行时间。
Thurlbeck 和 Cao 设计的这一模型,对于希望比较不同电力系统架构而不想制作多个原型机的设计者来说,是一个非常实用的工具。它有望为无人机制造商节省时间和资源,同时引导他们选择最高效的设计。