


Von Lauren Nagel
Der Entwicklungsprozess für Drohnen wird oft als „Design-Loop“ bezeichnet, was sich auf den kreisförmigen Charakter des Designprozesses bezieht. Der Bau der ersten Version der Drohne stützt sich auf bestimmte Annahmen, von denen sich viele ändern werden, wenn Komponenten ausgewählt und das Design zusammengefügt werden.
In diesem Artikel werden wir Folgendes behandeln:
- Einen Akku finden, um die Flugzeit zu erhöhen
- Wie man einen Drohnenmotor und Propeller auswählt (mit Datenbank)
- Komponenten austauschen, um die Effizienz zu maximieren
- Wie man einen ESC auswählt
- Wie man die Flugzeit einer Drohne berechnet
Wir werden den Series 1585 Schubprüfstand verwenden, um Daten für diesen Artikel zu sammeln.

Der Design-Loop beginnt, wenn der Designer betrachtet, wie sich die erste Version des Designs von den Annahmen unterscheidet, und dann mit den neuen Informationen wieder am Anfang beginnt (Abbildung 1).

Abbildung 1: Illustration des Drohnen-Design-Loops
In unserem vorherigen Artikel, Wie man die Flugzeit und Tragkraft einer Drohne erhöht, haben wir die erste Phase des Designprozesses behandelt und eine erste Version unseres Designs erstellt. In diesem Artikel werden wir dort ansetzen, wo wir aufgehört haben, und betrachten, wie unsere Annahmen gehalten haben.
Rückblick
Wir begannen unseren Designprozess mit der Annahme, dass unsere Drohne 777 g wiegen und selbst fliegen können würde. Basierend auf diesen Annahmen gingen wir davon aus, dass wir für den Schwebeflug 1,9 N Schub pro Propeller benötigen würden, daher suchten wir nach der Motor-Propeller-Kombination, die bei 1,9 N am effizientesten wäre. Sobald wir die effizienteste Kombination gefunden hatten, verfügten wir über die Werkzeuge, die wir brauchten, um unsere Flugzeit abzuschätzen, und genau hier werden wir heute ansetzen.
Für diesen Artikel werden wir bei der Masse unserer Komponenten präziser sein. Wir gehen von der folgenden Massenaufteilung unserer 777 g schweren Drohne aus:
- Motoren (4): 148 g
- Propeller (4): 13,5 g
- Akku (1): 155 g
- Andere Komponenten (Kamera, Rahmen, ESC usw.): 460,5 g
Flugzeit
Unser Ziel ist es, die Flugzeit unserer Drohne zu maximieren, damit sie so lange wie möglich schweben kann. In unserem vorherigen Artikel haben wir die Flugzeit unserer Drohne mit variierender Akkukapazität modelliert (Abbildung 2).

Abbildung 2: Flugzeit vs. Akkukapazität für das ursprüngliche Drohnen-Design
Wir gingen davon aus, dass unser Design einen Turnigy nano-tech 1300 mAh 4S Akku enthalten würde, und haben seine Masse in unsere Gesamtberechnungen einbezogen. Die Kapazität des Akkus beträgt etwas mehr als 19,2 Wh (14,8 V * 1,3 Ah = 19,2 Wh), was im Wachstumsbereich des Diagramms liegt und uns nur etwa 4,5 Minuten Flugzeit verschafft.
Wenn wir die Akkukapazität erhöhen würden, könnten wir auch unsere Flugzeit erhöhen, aber der Kompromiss wäre ein erhöhtes Gewicht. Hier beginnt der Design-Loop, da wir Komponenten austauschen, um die Drohne zu bauen, die unsere Bedürfnisse am besten erfüllt.
Iteration 2: Auswahl eines neuen Akkus für maximale Flugzeit
Bis zur 0,2-Stunden-Marke gibt es eine Zunahme der Flugzeit mit zunehmender Akkukapazität, aber nach etwa 100 - 125 Wh werden die Grenzerträge weniger signifikant. Aus diesem Grund werden wir zunächst unseren alten Akku durch einen neuen Akku mit einer Kapazität von etwa 100 - 125 Wh austauschen, um unsere Flugzeit zu erhöhen. Der Turnigy 5000mAh 6S LiPo-Pack passt mit 111 Wh Kapazität gut zu unseren Kriterien (Abbildung 3).

Abbildung 3: Turnigy 5000 mAh/ 111 Wh LiPo-Akku (Foto: HobbyKing)
Dieser neue Akku wiegt satte 655 g im Vergleich zu unserem alten Akku, der nur 155 g wog. Unter der Annahme, dass alle unsere anderen Komponenten bei 622 g gleich bleiben, beträgt die Gesamtmasse unserer Drohne nun 1.277 g.
Wir müssen daher mindestens 12,5 N Schub erzeugen, damit die Drohne schweben kann (1,277 kg * 9,81), also etwas mehr als 3,1 N pro Propeller. Wir möchten außerdem mindestens den doppelten Schub erreichen, um eine gute Steuerungsautorität zu haben, daher werden wir nach dem Propeller suchen, der bei 3,1 N am effizientesten ist, aber auch bis zu 6,2 N Schub erreichen kann.
Zur Überprüfung haben wir drei Propeller in unserer Kandidatenliste:
- 6030R Gemfan => Durchmesser: 6", Steigung: 3", Masse 2,22 g
- 6040R King Kong => Durchmesser: 6", Steigung: 4", Masse 3,38 g
- 5030R Gemfan => Durchmesser: 5", Steigung: 4", Masse 3,00 g
Wir werden davon ausgehen, dass unser Drohnenrahmen feststeht und wir für unsere Propeller einen Durchmesser von 6” nicht überschreiten können. Wir können mehr über unsere drei Propellerkandidaten erfahren, indem wir uns die RCbenchmark Datenbank für Elektromotoren, Propeller und ESCs ansehen. Testdaten wie Schub, Drehmoment, Drehzahl, Leistung, Effizienz und mehr werden mit einem unserer Antriebständer gesammelt, und für diese Drohne wäre der RCbenchmark Series 1585 wahrscheinlich die beste Wahl.
Für unsere Kandidaten zeigen uns die Daten aus der Datenbank, dass alle drei Propeller unseren Schubes von 3,1 N erreichen, aber nur der 6040R King Kong den maximalen Schub von 6,2 N (0,63 kgf) annähert (Abbildung 4).

Abbildung 4: Schubleistung der Propellerkandidaten
Diese Ergebnisse deuten darauf hin, dass entweder unser Akku zu schwer ist oder unsere Motor-/Propeller-Kombination nicht genügend Schub erzeugt hat. Wir streben die möglichst lange Flugzeit an, daher suchen wir nicht sofort nach einem kleineren Akku, sondern erkunden einige weitere Propeller, die in unsere Rahmenbegrenzungen passen, aber mehr Schub erzeugen.
Weiterführende Literatur: Wie Unwucht Propeller-Vibration verursacht
Iteration 3: Auswahl neuer Propeller- und Motorkandidaten
Unser Rahmen beschränkt uns auf Propeller mit einem Durchmesser von 6” oder weniger, aber wir können immer noch mit unserer Steigung, unserem Material und unserer Marke experimentieren. Wir werden die Drohnenkomponenten-Datenbank verwenden, um nach Propellern zu filtern, die 6” Durchmesser haben und mindestens 6,2 N (0,63 kgf) Kraft erzeugen. Diese Suche lieferte mehrere gute Optionen, aber zur Vereinfachung werden wir sie auf drei Kandidaten eingrenzen, die den meisten Schub erzeugen:
- Propeller 1 → Durchmesser: 6”, Steigung: 4”, Masse: 3,38 g, Material: Kunststoff
- Propeller 2 → Durchmesser: 6”, Steigung: 4”, Masse: 4,32 g, Material: Nylon
- Propeller 3 → Durchmesser: 6”, Steigung: 4,5”, Masse: 6,78 g, Material: Carbonfaser (CF)
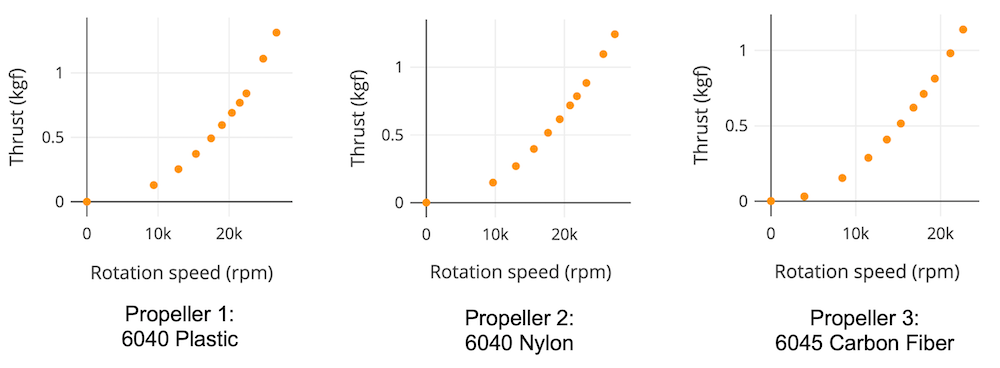
Abbildung 5: Schub vs. Drehzahl für die neuen Propellerkandidaten
Wie Sie in Abbildung 5 sehen können, können alle unsere Propellerkandidaten 10 N (1 kgf) Schub oder mehr erzeugen. Aus diesem Grund können wir uns auf einen Schubes von 5 N und einen maximalen Schub von 10 N ausrichten, was es uns ermöglichen wird, einen größeren Akku mit derselben Antriebseinheit zu heben.
Wie in Abbildung 6 gezeigt, ist bei unserem ursprünglichen Schubes von 3,1 N (0,32 kgf) und bei unserem neuen Schubes von 5,0 N (0,51 kgf) die Effizienz von Propeller 1 und Propeller 2 sehr ähnlich, mit nur etwa 0,1 gf/W Unterschied. Propeller 2 ist etwas effizienter, aber auch schwerer. Dieses zusätzliche Gewicht könnte zu einer kürzeren Flugzeit führen und lässt weniger Masse für den Akku übrig. Bei einem Quadcopter wäre der Gesamtunterschied 3,76 g ((4,32 g - 3,38 g)*4).

Abbildung 6: Propeller-Effizienz vs. Schub für die neuen Propellerkandidaten
Nach einem kurzen Blick auf die Online-Marktplätze ist offensichtlich, dass 4 g keinen Unterschied in Bezug auf die Kapazität für Akkus dieser Größe machen. Aus diesem Grund und dem vernachlässigbaren Effekt von 4 g Masse für unsere Drohne ist es sinnvoll, Propeller 2 aufgrund seiner höheren Effizienz zu verwenden.
Unser nächster Schritt wird sein, den bürstenlosen Motor zu finden, der mit diesem Propeller bei unserem neuen Schubes von 5 N am effizientesten ist. Im Allgemeinen suchen wir nach einem Motor, der unseren maximalen Schub von 10 N überschreiten kann, aber nicht mit zu großem Spielraum. Wir wollen den Motor nicht zu lange mit seiner Höchstgeschwindigkeit betreiben, aber wir wollen auch keinen Motor mitnehmen, der mehr Schub und Drehmoment erzeugt, als wir benötigen.
Von den beiden Motoren, die wir zuvor getestet haben, MultiStar Elite 2306 2150 Kv und EMAX RSII 2207 2300 Kv, erfüllt nur der 2300 Kv Motor unsere Anforderung an den maximalen Schub (Abbildung 7). Wir müssen daher die Motordatenbank verwenden, um einen neuen Kandidaten zu finden.

Abbildung 7: Motor-Effizienz vs. Schub für 2150 Kv und 2300 Kv Motorkandidaten
Aus der Datenbank finden wir den Hypetrain Blaster 2207 2450 Kv, der unsere Kriterien erfüllt. Wir haben einen Test mit jedem der beiden Motoren in Kombination mit Propeller 2 durchgeführt, und die Ergebnisse sind in Abbildung 8 dargestellt. Motor 2, EMAX RSII 2207 2300 Kv, ist mit Propeller 2 bei unserem Schwebepunkt von 5 N (0,51 kgf) am effizientesten und ist zufällig auch bei unserem maximalen Schub von 10 N (1,02 kgf) effizienter. Der Effizienzunterschied beim Schubes beträgt etwa 2,2 % (55,6 % vs. 53,4 %), aber der 2300 Kv Motor ist auch leichter (32,37 g vs. 36,96 g), was unsere Entscheidung leicht macht.

Abbildung 8: Motor-Effizienz vs. Schub für 2300 Kv und 2450 Kv Motorkandidaten
Iteration 4: Auswahl eines neuen Akkus für maximale Flugzeit, der zu unserem neuen Design passt
Jetzt ist ein guter Zeitpunkt, die Masse unserer Komponenten zusammenzufassen, da sich die Masse unserer Propeller und Motoren sowie unser Schubes geändert haben. Hier ist die neue Aufteilung:
- Motoren (4): 129,5 g
- Propeller (4): 17,3 g
- Andere Komponenten (Kamera, Rahmen, ESC usw.): 460,5 g
- Masse vor dem Akku: 607,3 g
- Max. Masse: ~ 2.000 g
Basierend auf diesen neuen Werten haben wir 1392,7 g Masse für unseren Akku zur Verfügung.
Da wir auch unseren Motor und Propeller ausgewählt haben, können wir auch unseren Entladungsbedarf (C-Rating) bestimmen, was ebenfalls bei der Auswahl des Akkus eine Überlegung sein wird. Wir wollen sicherstellen, dass unser Motor nicht mehr Strom zieht, als unser Akku liefern kann, sonst könnte der Akku schnell verschleißen oder überhitzen. Die Formel zur Bestimmung des Stromverbrauchs für einen Akku ist: Strom (A) = C-Rating * Kapazität (Ah).
Weiterführende Literatur: Analyse der Leistung und Effizienz von bürstenlosen Motoren
Es gibt online keine Informationen über den Dauer- oder Spitzenstrom für den EMAX RSII 2207 2300 Kv, aber wir können uns die Daten in der RCbenchmark-Datenbank ansehen und alle mit diesem Motor durchgeführten Tests vergleichen. Wie wir in Abbildung 9 sehen können, betrug der während verschiedener Tests erreichte maximale Strom etwa 42 A.

Abbildung 9: Strom vs. Drehzahl für EMAX RSII 2207 2300 Kv Motor
Der Turnigy High Capacity 16000 mAh 4S 12C LiPo-Pack hat die höchste Kapazität in Wh aller Akkus in unserem Gewichtsbereich, was uns 4 * 3,7 * 16 = 236,8 Wh verschafft. Er wiegt 1.366 g, hat ein Entladungsrating von 12 C und eine Kapazität von 16 Ah, sodass er einen Stromverbrauch von 192 A bewältigen kann, was mehr ist, als wir benötigen.
Iteration 5: Auswahl eines ESC
Die Hauptüberlegung bei der Auswahl eines ESC ist, dass er den Spitzenstrom des Motors liefern kann. In unserem Fall erwarten wir nicht, dass unser Motor 42 A überschreitet, daher wird ein ESC wie der HobbyKing 60A ESC 4A SBEC hervorragend funktionieren. Er kann einen konstanten Strom von bis zu 60 A und einen Spitzenstrom von bis zu 80 A liefern, während er 4 A an den BEC liefert. Dies gibt uns einen kleinen Sicherheitsspielraum, daher wird dieser ESC eine gute Wahl für unsere Drohne sein.

Abbildung 10: HobbyKing 60A ESC 4A SBEC (Foto: HobbyKing)
Berechnung unserer Flugzeit
Wie wir in unserem vorherigen Artikel gelernt haben, hängt die Flugzeit von der Kapazität des Akkus und der vom Antriebssystem bezogenen Leistung ab. Viele Faktoren spielen daher eine Rolle, zusammengefasst in der untenstehenden Formel (siehe vorherigen Artikel zur Erhöhung der Flugzeit für weitere Details):
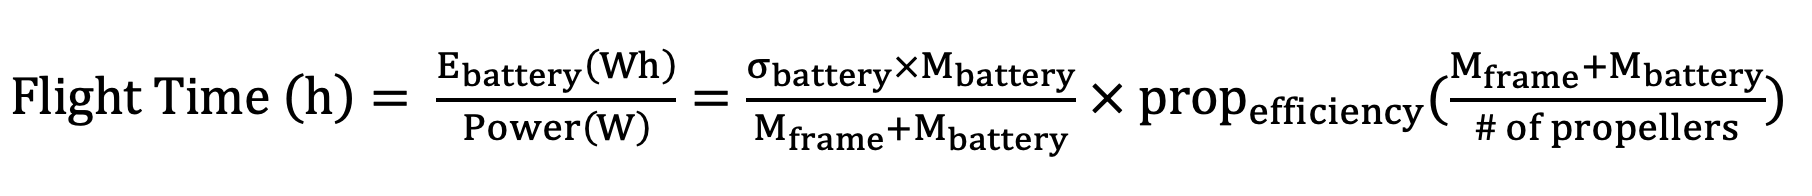
Wobei
E = Kapazität
σ = Energiedichte
M = Masse in Gramm (g)
Wir können unsere Antriebstestdaten in diesen praktischen Flugzeitrechner kopieren und einfügen, unser Gewicht und die Akkukapazität eingeben, und er liefert uns basierend auf unseren Daten die genaueste Schätzung unserer Flugzeit. Unsere geschätzte Flugzeit beträgt 15,2 Minuten (Abbildung 11), was eine deutliche Verbesserung gegenüber unserem ursprünglichen Design darstellt, das nur etwa 4,5 Minuten Flugzeit hatte.

Abbildung 11: Verwendung des Flugzeitrechners zur Schätzung der Flugzeit unserer Drohne
Fazit
Wie wir gesehen haben, ist der Entwicklungsprozess einer Drohne zyklisch und es gibt fast immer Raum für Verbesserungen.
Wenn Sie Ihr Design weiterentwickeln möchten, sollten Sie in Betracht ziehen, individuelle Sensoren zu Ihrem Testaufbau hinzuzufügen.
Das Sammeln von Antriebsdaten ist eine der besten Möglichkeiten, herauszufinden, wo Ihre Drohne noch verbessert werden kann, und wir bieten viele Prüfstände und Werkzeuge, die Ihnen dabei helfen:
- Serie 1585 - misst bis zu 5 kgf Schub / 2 Nm Drehmoment
- Flight Stand 15 - misst bis zu 15 kgf Schub / 8 Nm Drehmoment
- Flight Stand 50 - misst bis zu 50 kgf Schub / 30 Nm Drehmoment
- Flight Stand 150 - misst bis zu 150 kgf Schub / 150 Nm Drehmoment
Wenn Ihnen dieser Artikel gefallen hat, werden Ihnen auch unser kostenloses eBook gefallen: Drohnenbau und -optimierung: So können Sie Ihre Flugzeit, Ihre Nutzlast und Ihre Gesamteffizienz erhöhen.