


Par Emrik Joner
Introduction :
Comprendre l'efficacité est la première étape pour améliorer les performances des appareils et des véhicules équipés de moteurs à courant continu sans balais (BLDC). Cet article explique les formules clés pour calculer l'efficacité d'un moteur sans balais et démontre comment elles peuvent être utilisées dans des situations expérimentales.
Cet article vous aidera à comprendre le fonctionnement d'un moteur à courant continu sans balais en fournissant des exemples basés sur des données réelles. Si vous êtes concepteur de drones, ces connaissances vous aideront également à élaborer des stratégies pour maximiser le temps de vol et la charge utile de votre véhicule.
Table des matières
- Hypothèses
- Formules de puissance et d'efficacité des moteurs sans balais
- Calculs du couple, de la vitesse et de la puissance mécanique
- Calculs du couple, de la vitesse et de la puissance électrique
- Formule de l'efficacité globale du moteur
- Pertes thermiques et point de fonctionnement optimal
Dans les expériences décrites, nous avons utilisé un banc d'essai de poussée série 1585 pour l'acquisition de données et le contrôle du groupe motopropulseur. L'analyse théorique est effectuée dans Octave.

Hypothèses :
Il existe deux rendements principaux à considérer dans un système sans balais : le rendement du moteur et le rendement de l'hélice. Afin de nous concentrer sur le rendement du moteur, nous simplifierons le rendement de l'hélice en disant que plus l'hélice est grande, plus son rendement est élevé. Les moteurs, en revanche, ont un rendement élevé lorsqu'ils tournent à haute vitesse avec un couple relativement faible.
Le fonctionnement à couple élevé entraîne un échauffement du moteur et une perte de rendement. Cela dit, la réduction du rendement peut être un compromis valable pour utiliser une hélice plus grande et plus efficace, et pour éviter d'utiliser une boîte de vitesses, qui ajoute de la complexité et entraîne des pertes de chaleur.
Le modèle théorique que nous utilisons suppose que le Kv du moteur ne change pas, bien que cela ne soit pas tout à fait vrai en raison du contrôleur de vitesse électronique (ESC). Nous simplifions également les pertes de chaleur comme une simple résistance à utiliser dans les calculs, alors que dans un circuit réel, il existe une impédance plus complexe.
Ces hypothèses et simplifications entraînent des différences entre les résultats théoriques et expérimentaux, qu'il est intéressant d'observer lors des tests.
Pour aller plus loin : Comment et pourquoi mesurer le couple moteur
Explication des formules :
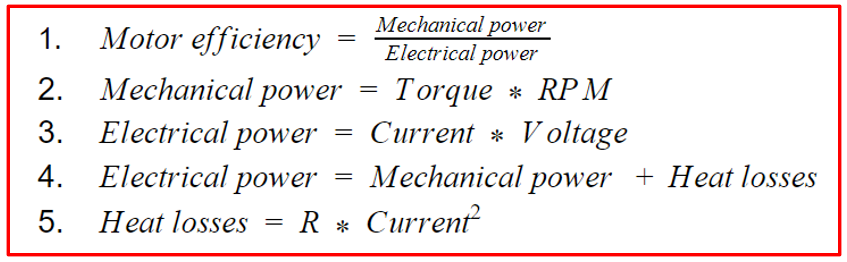
Il existe plusieurs formules clés pour comprendre les performances d'un moteur sans balais. Vous pouvez voir comment la puissance et le rendement du moteur sont étroitement liés et dépendent de facteurs tels que le couple, le régime (RPM), le courant et la tension.
Le graphique couple-vitesse et la puissance mécanique :
Le graphique couple-vitesse nous aide à comprendre comment ces deux facteurs sont liés, ainsi que ce qui se passe lorsque l'un d'eux est intentionnellement réglé sur « 0 ». Examinons d'abord la formule 2, qui relie les deux paramètres et décrit comment calculer la puissance mécanique :

La puissance mécanique est le produit du couple et du régime, donc lorsqu'il n'y a ni couple ni rotation, aucune puissance n'est produite. La figure 1 fournit une référence visuelle de ce à quoi cela ressemble dans la pratique, où nous présentons des données provenant de plusieurs tests de moteurs.

Figure 1 : Puissance mécanique pour un moteur CC sans balais de 1500 Kv
Le long de l'axe horizontal, vous verrez plusieurs cercles bleus ; ces points de données ont été enregistrés lors d'un test de moteur sans charge. Comme vous pouvez le voir, lorsque le moteur tourne librement sans charge (c'est-à-dire sans hélice), aucun couple n'est généré. Une augmentation de la tension augmente la vitesse du moteur le long de l'axe horizontal, mais la puissance mécanique reste à zéro. Le dynamomètre utilisé pour le test a confirmé les résultats, indiquant également un couple nul et une puissance mécanique nulle.
L'autre extrême consiste à ne pas avoir de vitesse de rotation tout en augmentant lentement le couple, ce qui est obtenu en envoyant de l'énergie au moteur mais sans le laisser tourner. En théorie, ce mode de fonctionnement produirait une ligne verticale de points de données le long de l'axe vertical avec une augmentation du couple mais sans vitesse. En pratique, les moteurs utilisés par les drones ne sont pas conçus pour fonctionner à très basse vitesse et surchaufferaient avec un couple élevé. Nous ne voulions pas soumettre nos moteurs à autant de contraintes, nous n'avons donc effectué ce test qu'à faible couple, c'est pourquoi il n'y a qu'un seul point de données au-dessus de zéro sur l'axe vertical.
En réalité, votre moteur fonctionnera entre ces deux extrêmes. Les six autres courbes de puissance de la figure 1 démontrent les résultats de tests effectués avec des moteurs non obstrués équipés d'hélices. Chaque ensemble de données représente une hélice différente, les tailles correspondantes étant indiquées dans la légende sur le côté droit (diamètre, pas). Comme vous pouvez le voir, ces systèmes de propulsion occupent le milieu du graphique entre les deux extrêmes, là où se produit le fonctionnement normal.
Le graphique couple-vitesse et la puissance électrique :
La puissance électrique peut être déterminée expérimentalement ou théoriquement, et comparer vos résultats de test à vos calculs théoriques peut être un exercice intéressant.
Approche expérimentale :
Lors du calcul de la puissance électrique, nous pouvons utiliser la formule 3, où la puissance électrique est le produit du courant et de la tension. Nous pouvons également calculer la puissance électrique en utilisant la formule 4, où elle est la somme de la puissance mécanique (régime * couple) et des pertes de chaleur.
La figure 3 montre comment la puissance électrique se rapporte au couple et au régime. Les points de données représentent les résultats de tests sur des moteurs équipés d'hélices de différentes tailles et de différents pas. De la même manière que pour l'affichage 3D de la puissance mécanique de la figure 1, la puissance électrique est proportionnelle au couple du moteur. Cependant, même lorsqu'il n'y a pas de rotation (RPM = 0) et que le couple est appliqué, il y a toujours production de puissance électrique. Ceci est différent de la puissance mécanique, où aucune puissance n'est produite pour toutes les valeurs de couple à 0 RPM.
Pour aller plus loin : Calculs et hypothèses pour la conception de drones
Chaque courbe représente une charge différente (hélice) avec des valeurs de vitesse et de couple tracées. Les valeurs théoriques sont affichées sous forme de tracé 3D représenté par une surface colorée ; plus la teinte est claire, plus la puissance électrique est élevée à ce point.

Figure 3 : Puissance électrique pour un moteur CC sans balais de 1500 Kv
Approche théorique :
Pour calculer théoriquement la puissance électrique d'un moteur, nous utilisons la formule 4. Pour nous permettre d'entrer des valeurs dans la formule, nous remplaçons la « puissance mécanique » par le côté droit de la formule 2, et les « pertes de chaleur » par le côté droit de la formule 5, pour donner la formule 6.

Ici, R représente la résistance dans le circuit généré par le moteur (inversement proportionnelle au couple). Le modèle théorique suppose que le Kv ne change pas, ce qui n'est pas tout à fait vrai en raison du contrôleur de vitesse électronique (ESC). Nous simplifions également les pertes de chaleur comme une simple résistance, alors que dans un circuit réel, il existe une impédance plus complexe. Ces distinctions conduisent à des différences entre les résultats théoriques et expérimentaux.

En utilisant les résultats des tests, nous sommes en mesure de réaliser un tracé 3D et de renseigner la plupart des variables de la formule 7 (couple, régime, courant et tension), puis nous pouvons utiliser ces informations pour trouver la valeur de R la plus proche de celle observée dans les expériences. Le logiciel Octave réalise la représentation 3D afin que l'erreur entre la consommation électrique estimée et la consommation électrique réelle soit aussi faible que possible, donnant ainsi la valeur de R.
Techniquement, Octave effectue une régression linéaire avec la fonction de coût définie comme l'erreur de la puissance électrique estimée utilisée. La formule 7 peut également être réorganisée pour résoudre R. Maintenant que nous avons la valeur R pour notre moteur, nous insérons les valeurs dans la formule 6 pour calculer la puissance électrique.
Rendement global :
Le rendement d'un moteur est déterminé en divisant la puissance mécanique de sortie par la puissance électrique d'entrée (formule 1). Un objectif de la conception du véhicule est donc de maximiser ce rapport et d'optimiser le rendement global du système en utilisant la plus grande hélice possible sans surcharger le moteur.
C'est pourquoi les tests sont si importants. L'utilisation d'une hélice géante augmenterait considérablement le rendement de l'hélice, mais le moteur aurait tellement de mal à la faire tourner que son rendement serait ridiculement bas. Faire l'inverse n'est pas idéal non plus, car faire tourner une minuscule hélice très rapidement réduirait à la fois le rendement du moteur et celui de l'hélice. La meilleure solution est d'équilibrer les deux rendements pour obtenir les meilleures performances et le meilleur rendement global du système.
Pour obtenir le rendement le plus élevé, le moteur doit fonctionner dans les zones jaunes des figures 4 et 5 où il existe un équilibre entre le couple et le régime. Tester divers moteurs peut vous aider à déterminer quelle taille, quel Kv et quelle marque de moteur vous amèneront à ce point idéal pour vos opérations.

Figure 4 : Rendement du moteur pour un moteur CC sans balais de 1500 Kv
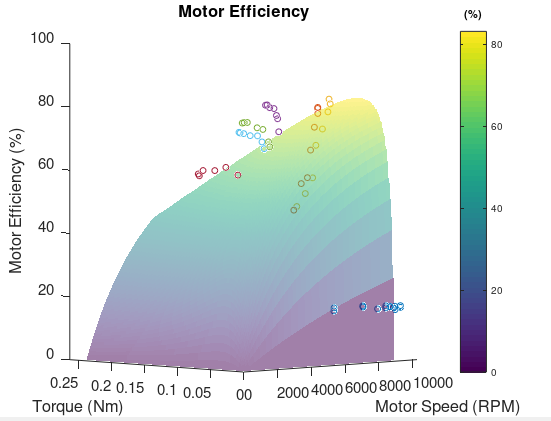
Figure 5 : Rendement du moteur pour un moteur CC sans balais de 1500 Kv en 3D
Interprétation - Point de fonctionnement optimal
Les trois graphiques de la figure 6 démontrent comment les paramètres du moteur varient et comment les optimiser pour obtenir de meilleures performances.

Figure 6 : Paramètres contribuant aux performances du moteur
Les courbes de tendance sur ces graphiques peuvent vous aider à comprendre comment optimiser les performances et les conditions de fonctionnement de votre moteur, que vous visiez un temps de vol maximum pour votre drone de transport ou une puissance maximale pour votre drone de course.
Sur le graphique le plus à gauche, les lignes horizontales représentent les pertes de chaleur, qui dépendent uniquement du couple et du courant, et non du régime. Plus le couple et le courant auxquels votre moteur fonctionne sont faibles, plus les pertes de chaleur sont faibles.
Le graphique du milieu montre la courbe de puissance maximale partant de l'origine. Si le moteur ne fonctionne pas le long de cette ligne, il fonctionne en dessous de son potentiel de puissance totale. Une condition de puissance maximale est idéale pour gagner une course, mais pas pour augmenter le temps de vol ou l'endurance.
Enfin, le graphique le plus à droite montre la courbe de rendement maximal. Un moteur fonctionnant sur cette ligne utilisera sa batterie plus efficacement que n'importe où ailleurs sur le graphique, augmentant ainsi le temps de vol et l'endurance.
L'emplacement sur le graphique où vous choisissez de fonctionner dépend en grande partie du type d'opérations que vous effectuez. Les objectifs de votre vol doivent guider votre processus de conception et vous aider à prendre des décisions sur les composants à utiliser.
Lorsque vous modifiez la plage de fonctionnement de votre moteur, vous chercherez à modifier soit la taille de votre moteur, soit la taille de l'hélice, soit les deux. En d'autres termes, vous essaierez d'optimiser la charge du moteur pour sa taille. Un moyen facile de savoir si un moteur n'est pas efficace est de mesurer sa température. Un moteur qui chauffe trop est probablement surchargé, c'est-à-dire qu'il est trop petit pour sa charge. De plus, un moteur qui ne chauffe pas du tout est probablement trop lourd ou trop gros pour sa charge, donc inefficace dans cette configuration. Vos besoins vous aideront à déterminer si vous devez commencer par modifier la taille de votre moteur ou de votre hélice.
Conclusion
Lors de l'évaluation des performances d'un moteur, l'utilisation de méthodes théoriques et expérimentales vous donnera la meilleure compréhension de votre appareil. La différence entre les résultats théoriques et expérimentaux provient de l'intégration d'hypothèses théoriques dans vos calculs, ainsi que des imperfections de vos appareils de mesure. Par exemple, l'ESC n'est pas parfait et peut parfois s'activer au mauvais moment. Le frottement des roulements n'est également pas pris en compte et la précision de l'instrument de mesure s'accompagne d'une erreur attendue.
Le modèle théorique est un bon outil pour comprendre intuitivement comment un changement affectera les performances du moteur. Pour confirmer vos hypothèses et optimiser votre système, vous devez effectuer des mesures réelles de manière systématique. Les performances du moteur peuvent être améliorées de plusieurs manières et la meilleure façon de les déterminer est de comparer la théorie avec les résultats des tests pour obtenir une meilleure compréhension de l'ensemble de votre système.
Nous disposons de plusieurs outils qui peuvent vous aider à tester les performances de votre moteur :
- Série 1585 - mesure jusqu'à 5 kgf de poussée / 2 Nm de couple
- Flight Stand 15 - mesure jusqu'à 15 kgf de poussée / 8 Nm de couple
- Flight Stand 50 - mesure jusqu'à 50 kgf de poussée / 30 Nm de couple
- Flight Stand 150 - mesure jusqu'à 150 kgf de poussée / 150 Nm de couple
- Flight Stand 500 - mesure jusqu'à 500 kgf de poussée / 1500 Nm de couple
Les défis expliqués tout au long de cet article soulignent la nécessité des deux approches pour parvenir à une compréhension complète des composants avec lesquels vous travaillez et un respect de leurs limites. Avoir plusieurs réitérations d'une conception est tout à fait normal car le processus de construction de drones fonctionne en boucle : Supposer → Construire → Tester → Répéter.
Pour une extension pratique sur la manière d'appliquer ces concepts à la conception de votre drone, nous vous recommandons de lire un autre de nos articles sur Comment augmenter le temps de vol et la capacité de levage d'un drone.
Si vous avez des questions concernant le contenu de cet article ou les outils que nous avons utilisés, n’hésitez pas à nous laisser un commentaire et nous nous assurerons de vous répondre. S'il y a des concepts que vous aimeriez nous voir aborder et que nous n'avons pas encore couverts, laissez-nous simplement un mot ci-dessous.