


비디오 튜토리얼 - 드론 비행시간 늘리기
이 보고서의 목표는 멀티콥터의 비행시간을 늘리는 간단한 방법을 보여주는 것입니다. 여기서 소개하는 많은 개념은 고정익 비행체에도 적용됩니다. 또한 여기서 적용한 개념을 드론의 양력 용량을 늘리는 데도 사용할 수 있습니다.
목차
- 소개 및 가정
- 드론은 어떻게 비행할까요?
- 효율성 공식
- 가장 효율적인 드론 프로펠러 찾기
- 가장 효율적인 드론 모터 찾기
- ESC 선택하기
- 드론 비행시간 계산하기(계산기 사용)
참고: 이 글에서는 모터와 프로펠러 데이터를 수집하기 위해 Series 1585 추력 스탠드를 사용할 것입니다.

1. 소개 및 가정
최적화 과정은 반복되므로 몇 가지 가정을 먼저 세워야 합니다. 우선 드론이 이미 비행 가능하다는 가정하에, 무게와 배터리 크기를 알고 있는 기존 설계가 있다고 가정해 봅시다. 또한, 주로 호버링하는 멀티로터(레이싱 드론이나 대회용 드론이 아닌 드론)를 최적화할 것입니다.
추가 읽을거리: 드론 설계 계산 및 가정

그림 1: Otus 쿼드콥터
과정을 더 잘 설명하기 위해 Otus 쿼드콥터를 예로 사용하겠지만, 이 방법은 모든 비행 UAV에 적용할 수 있습니다.
최적화되지 않은 초기 버전의 쿼드콥터 사양은 다음과 같습니다.
- 프로펠러 4개: Gemfan 5040
- 모터 4개: Hypetrain 2207-2450Kv 모터
- ESC 4개: Afro 20A Race Spec Mini ESC(BEC 포함)
- 배터리 1개: Turnigy nano-tech 1300mAh 4S 45~90C 리포 팩
- 프레임 및 페이로드
이 현재 설계에서의 비행시간은 약 4분입니다.
2. 드론은 어떻게 비행할까요?
첫 번째 단계는 드론이 어떻게 비행하고 이륙하는지 이해하는 것입니다. 드론이 공중에 뜨려면 무게와 항력을 극복해야 합니다. 드론의 무게는 질량에 중력을 곱한 값이며, 항력은 공기 중 드론의 운동에 저항하는 힘으로, 기준 면적, 공기 밀도 및 유속에 따라 달라집니다.
프로펠러의 회전은 추력을 발생시켜 드론이 상승하고 비행을 유지할 수 있게 합니다. 호버링 시에는 프로펠러의 총 추력이 드론의 전체 무게와 같다고 가정할 수 있습니다.
이 가정과 드론의 무게를 바탕으로 호버링을 유지하는 데 필요한 각 프로펠러의 추력을 유추할 수 있습니다. 이 드론의 무게는 777g이므로, 호버링을 위해 총 7.6N, 즉 프로펠러당 1.9N의 추력이 필요합니다.

그림 2: 드론 무게 및 호버링 추력 요구사항
원활한 제어 성능을 유지하려면 프로펠러가 낼 수 있는 최대 추력은 호버링 추력의 약 2배여야 합니다. 이것은 단지 권장 사항일 뿐이라는 점을 유의하세요. 레이싱 쿼드콥터는 최대 추력 대 무게비가 훨씬 높습니다.
우리는 최대 크기가 6인치이고 최대 정점 추력으로 3.8N을 낼 수 있는, 1.9N의 추력을 발생시키는 가장 효율적인 프로펠러를 찾고 있습니다.
피치, 크기, 프로파일, 재질, 브랜드 등의 매개변수를 변경하여 가장 효율적인 추진 시스템을 찾을 수 있습니다.
3. 효율성 공식
효율성은 출력을 입력으로 나눈 비율입니다. 여기서는 프로펠러가 기계 에너지를 추력으로 변환합니다.

4. 가장 효율적인 드론 프로펠러 찾기
먼저 제조사 데이터를 바탕으로 초기 프로펠러를 선택합니다. 안타깝게도 프로펠러 테스트는 표준화되어 있지 않으며, 서로 다른 제조사가 제공하는 데이터를 비교할 수 없습니다. 제조사는 종종 최소한의 기술 사양만 제공하므로, 구매 전에 예상 성능에 대한 지식을 갖추는 것은 구매자의 몫입니다.
우리는 구매 전에 프로펠러를 평가하는 데 도움이 되는 드론 모터, 프로펠러 및 ESC 데이터 데이터베이스를 정리했습니다.
추가 읽을거리: 드론 모터, 프로펠러 및 ESC 데이터베이스 사용 방법
또한 RCbenchmark Series 1585 추력 스탠드 를 사용하여 모든 프로펠러를 동일한 모터로 테스트하고 추력, 토크, 전압, 전류, 모터 회전 속도 및 진동을 기록할 수 있습니다. 선택 사항으로, 테스트 스크립트를 통해 테스트 과정을 안내하는 앱의 데이터베이스 업로드 기능을 사용할 수 있습니다.
우리는 추력, 토크 및 회전 속도를 측정하고자 합니다. 토크와 속도에 의존할 때 프로펠러 데이터는 모터 데이터와 독립적입니다. 특정 프로펠러의 추력은 프로펠러 속도와 유입되는 공기 속도에만 의존하며, 프로펠러에 전원을 공급하는 모터에는 의존하지 않습니다.
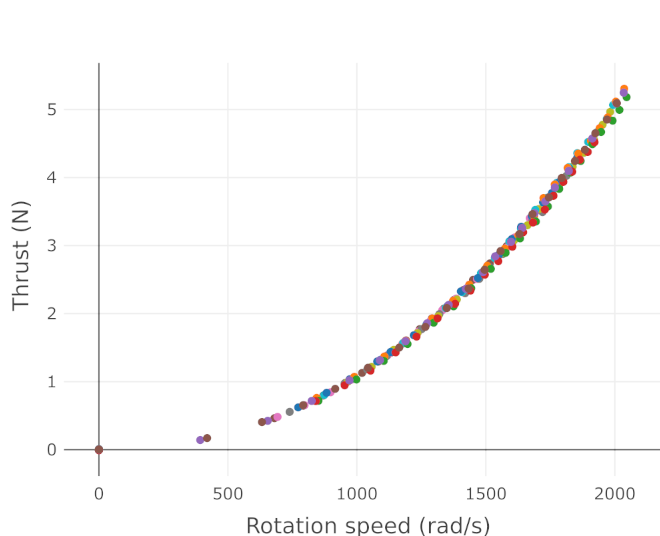
선택한 모터에 관계없이, 주어진 회전 속도에서 발생되는 추력은 동일합니다. 이 특성은 테스트가 올바르게 수행되었는지 확인하는 데 유용합니다. 여러 모터로 테스트한 단일 프로펠러의 추력 대 회전 속도 그래프에 있는 데이터 포인트는 아래 이미지와 같이 모두 거의 동일한 선에 위치해야 합니다.
호버링 시 가장 효율적인 프로펠러에 필요한 토크와 속도를 결정했다면, 이 토크와 속도에서 가장 효율적인 모터를 검색할 수 있습니다. 하지만 먼저 프로펠러를 찾아야 합니다.
간단하게 유지하기 위해 3개의 프로펠러에만 집중해 봅시다. Series 1585 추력 스탠드로 테스트할 것입니다.
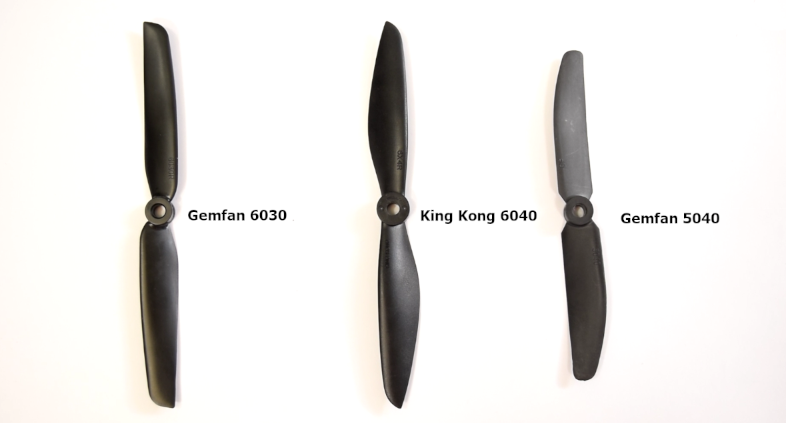
- 6030R Gemfan => 직경: 6인치, 피치: 3인치, 무게 2.22g
- 6040R King Kong => 직경: 6인치, 피치: 4인치, 무게 3.38g
- 5040R Gemfan => 직경: 5인치, 피치: 4인치, 무게 3.00g
테스트는 수동 또는 스크립트로 수행할 수 있습니다. 우리는 스크립트로 테스트를 수행하고 그 결과를 드론 추진 데이터베이스의 결과와 비교했습니다. 다음은 추력(N)의 함수로서 프로펠러 기계 효율(N/W)을 비교한 것입니다.
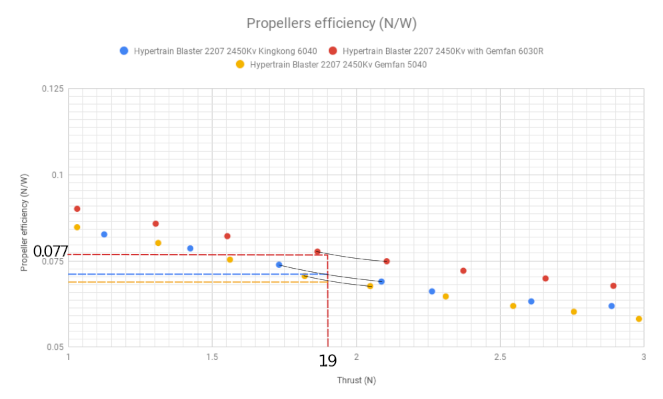
그래프에서 볼 수 있듯이, 1.9N에서 가장 효율적인 프로펠러는 0.077N/W인 Gemfan 6030입니다. 다른 두 프로펠러는 효율이 더 낮으므로 제외할 수 있습니다.
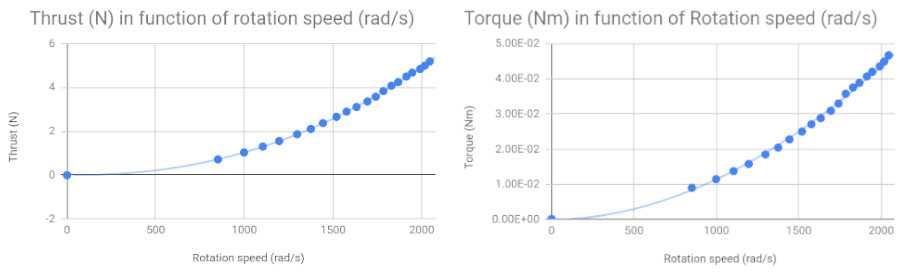
추력이 1.9N일 때 Gemfan 6030은 1300rad/s에서 작동하며, 이때 0.0184N.m의 토크도 발생합니다(그림 6).
5. 가장 효율적인 드론 모터 찾기
이제 프로펠러를 찾았으므로, 다음 단계는 0.0184N.m 및 1300rad/s 작동 지점에서 가장 효율적인 모터를 찾는 것입니다. 이 튜토리얼의 목적을 위해 검색 대상을 2개의 서로 다른 모터로 제한하겠지만, 실제로 선택할 수 있는 후보는 훨씬 더 많습니다.
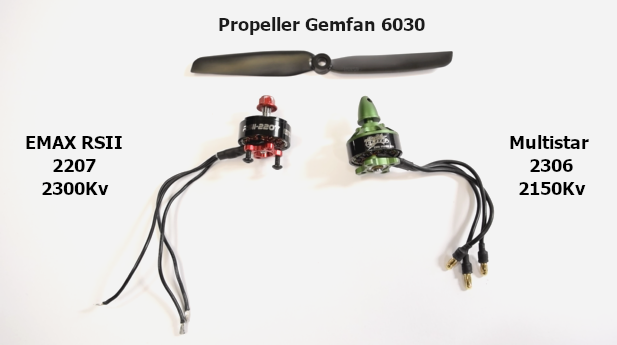
그림 8의 그래프는 Gemfan 6030 프로펠러를 장착했을 때 테스트한 모터의 기계 효율을 보여줍니다. 추력이 1.9N일 때 Multistar의 효율은 68%이고 EMAX의 효율은 60%입니다. 따라서 이 특정 프로펠러의 호버링 시 가장 효율적인 모터는 Multistar Elite 2306이라고 결론지을 수 있습니다.
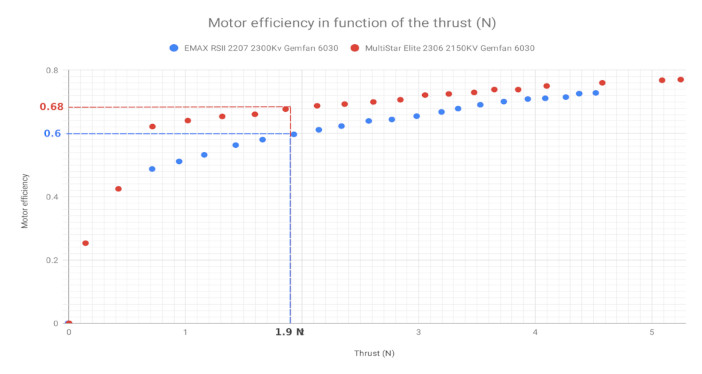
위의 그래프를 통해 두 모터의 토크-속도 선에 대한 효율 차이를 관찰할 수 있었습니다. Multistar가 일반적으로 더 나은 모터라고 판단한 것이 아니라, 이 특정 프로펠러에서 더 나은 성능을 발휘한다는 것만 확인했습니다. Emax 모터는 다른 프로펠러를 사용할 때 Multistar보다 더 효율적일 수 있습니다.
또 확인해야 할 것은 이 모터가 충분한 제어 성능을 위해 최대 프로펠러 추력을 발생시킬 수 있는지입니다. 앞서 우리는 1.9N의 추력에서 가장 효율적이면서도 3.8N의 최대 추력을 낼 수 있는 프로펠러를 찾고 있다고 말했습니다.
우리는 이 모터가 필요한 3.8N의 최대 추력을 발생시킬 수 있음을 그래프로 확인했습니다. 3.8N에서 모터는 1783rad/s에서 0.035N.m의 토크를 발생시킬 수 있습니다.
6. ESC 선택하기
모터와 프로펠러를 선택했다면 적절한 ESC를 선택할 수 있습니다. 지금은 안전 계수를 고려하여 모터의 최대 전류인 7A를 공급할 수 있는 ESC를 선택합니다. 20A를 지원하는 Afro Race Spec Mini ESC를 선택할 것입니다. ESC에서 몇 가지 최적화가 가능하지만, 이는 이 글의 범위를 벗어납니다.
7. 드론 비행시간 계산하기
마지막으로, 수집한 정보를 사용하여 비행시간을 결정할 수 있습니다.
배터리 용량(Wh 단위의 Ebattery)은 비행시간(FT, 시간 단위)에 발생 전력(W 단위의 Power)을 곱한 값으로 표현할 수 있습니다.
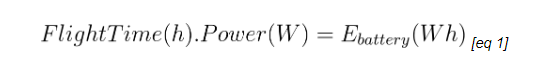
배터리 용량(Ebattery)은 배터리 무게(g 단위의 Wbattery)에 에너지 밀도(Wh/g 단위의 sigmabattery)를 곱한 값과 같습니다.
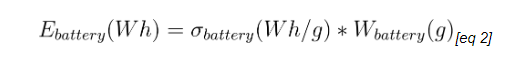
총 전력(W 단위의 Power)은 드론 무게(g 단위의 Wdrone = Wframe + Wbattery)를 프로펠러 효율(g/W 단위의 propefficiency)로 나눈 값과 같습니다.
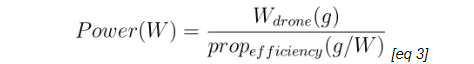
프로펠러 효율은 드론의 총 무게를 드론에 장착된 프로펠러 수로 나눈 값의 함수입니다.
따라서 이 방정식들을 결합하면 비행시간 [eq1]을 얻을 수 있습니다.
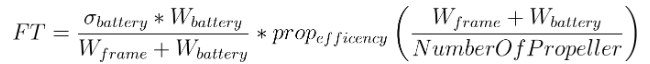
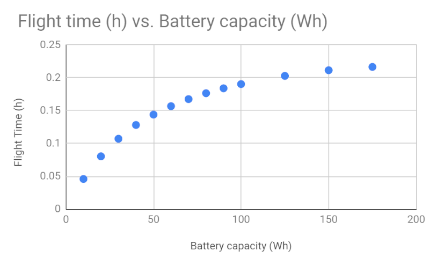
배터리 무게가 증가하면 위 방정식에서 나누는 항이 증가하고 프로펠러 효율이 감소합니다. 이런 방식으로 배터리는 비행시간에 양방향으로 영향을 미칠 수 있습니다. 더 큰 배터리는 용량이 더 커서 비행시간을 늘릴 수 있지만, 무게도 더 무거워져 작동에 필요한 추력이 증가하고 결과적으로 비행시간이 단축됩니다. 그림 11은 배터리 용량과 무게의 균형을 맞출 때 '스위트 스팟'을 찾는 방법을 보여주는 예시입니다.
이 공식들은 다음 스프레드시트에 구현되어 있습니다.
Google 시트를 사용하여 드론 비행시간을 쉽게 계산하세요.
Google 시트를 사용할 때는 배터리의 무게와 용량 같은 몇 가지 가정을 추가해야 합니다. 또한 쿼드콥터의 총 무게(배터리 제외)와 프로펠러 수를 입력하세요. 이제 비행시간을 계산하는 데 필요한 모든 것이 준비되었습니다!
추가 읽을거리: 드론 제작 및 최적화 (전자책)
배터리 용량 변화가 비행시간에 미치는 영향을 관찰할 수 있습니다. 보시다시피 배터리를 33.3mAh로 늘리면 비행시간이 몇 분 증가하지만, 추력 대 무게비가 감소하여 제어 성능이 저하됩니다. 더 큰 배터리는 비행시간 측면에서 거의 이점이 없지만, 소음이 증가하고 제어 성능이 저하됩니다.
결론
이 글에서는 드론용 프로펠러, 모터, ESC 및 배터리를 선택하는 방법을 다루고, 효율성을 비교하고 데이터를 분석하며 비행시간을 계산하는 방법을 살펴보았습니다.
이러한 모든 수정 사항은 드론의 총 무게를 변화시킬 수 있으며, 특히 다른 배터리를 선택하는 경우 더욱 그렇습니다. 드론의 무게가 크게 변하면 분석을 다시 시작해야 할 수도 있습니다.
이 글의 서두에서 언급했듯이, 드론 제작 과정은 테스트를 통해 부품과 성능에 대해 배우는 과정이 반복되는 루프입니다. 우리는 가정을 하고, 그 가정에 따라 부품을 선택하며, 시스템을 테스트하고, 부품을 교체한 뒤 이 과정을 반복합니다.
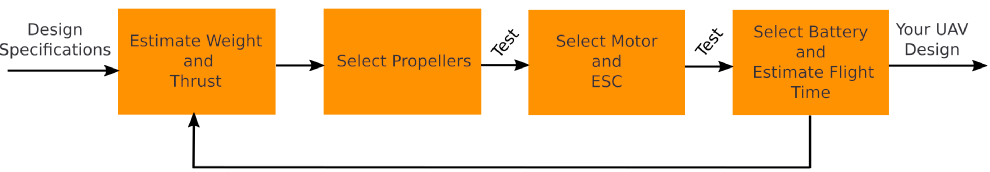
데이터를 수집하는 데 어떤 도구를 사용하든, 테스트 중에 토크를 측정할 것을 강력히 권장합니다. 이를 통해 모터와 프로펠러 데이터를 독립적으로 분석하고 효율을 측정할 수 있습니다. 우리는 데이터 수집과 분석을 더 쉽고 정확하게 만들기 위해 다양한 도구 를 설계했습니다.
Series 1585 의 자동 테스트 기능과 당사의 드론 추진 데이터베이스를 결합하면 몇 시간의 테스트만으로도 최적의 모터, 프로펠러 및 ESC를 선택할 수 있습니다. 테스트를 통해 비행시간과 양력을 늘리고 시스템에서 발생하는 열을 줄여 부품의 수명을 연장할 수 있습니다.
모터를 완전히 최적화하기 위해 모터 이론에 대해 더 깊이 알고 싶다면, 당사의 YouTube 채널에서 “드론 비행시간을 최대화하는 방법” 동영상을 시청해 보세요. 이 동영상에서는 Otus 쿼드콥터를 제작하기 위해 거친 단계와 비행시간을 4분에서 8분, 심지어 최대 13분까지 늘린 방법을 소개합니다!
이 최적화 과정에 대해 더 자세히 알아보려면 이 글의 2부인 드론 설계 루프 계산 및 가정을 확인해 보세요.