


Por Emrik Joner
Introdução:
Compreender a eficiência é o primeiro passo para melhorar o desempenho dos dispositivos e veículos que contêm motores de corrente contínua sem escovas (BLDC). Este artigo explica as fórmulas principais para calcular a eficiência do motor sem escovas e demonstra como podem ser utilizadas em situações experimentais.
Este artigo vai ajudá-lo a compreender como funciona um motor de corrente contínua sem escovas, fornecendo exemplos com dados reais. Se é um projetista de drones, este conhecimento também o ajudará a desenvolver estratégias para maximizar o tempo de voo e a capacidade de carga do seu veículo.
Índice
- Premissas
- Fórmulas de potência e eficiência do motor sem escovas
- Cálculos de binário, velocidade e potência mecânica
- Cálculos de binário, velocidade e potência elétrica
- Fórmula da eficiência global do motor
- Perdas de calor e o melhor ponto de funcionamento
Nos experimentos descritos, utilizamos um banco de ensaios de impulso da Series 1585 para aquisição de dados e controlo do sistema de propulsão. A análise teórica é feita no Octave.

Premissas:
Existem duas eficiências principais a considerar num sistema sem escovas: a eficiência do motor e a eficiência da hélice. Para nos focarmos na eficiência do motor, vamos simplificar a eficiência da hélice e assumir que, quanto maior a hélice, maior será a sua eficiência. Os motores, por outro lado, têm uma elevada eficiência quando giram a alta velocidade com um binário relativamente baixo.
Operar com um binário elevado faz com que o motor aqueça e perca eficiência. Dito isto, a redução da eficiência pode ser um compromisso aceitável para utilizar uma hélice maior e mais eficiente e evitar a utilização de uma caixa de engrenagens, que aumenta a complexidade e provoca perdas de calor.
O modelo teórico que utilizamos assume que o Kv do motor não muda, embora isto não seja exatamente verdade devido ao controlador eletrónico de velocidade (ESC). Também simplificamos as perdas de calor como uma resistência simples para utilização nos cálculos, embora num circuito real exista uma impedância mais complexa.
Estas premissas e simplificações levam a diferenças entre os resultados teóricos e experimentais, que são interessantes de observar através de testes.
Leitura adicional: Como Medir o Binário do Motor e Porquê Deverá Fazê-lo
Explicação da fórmula:
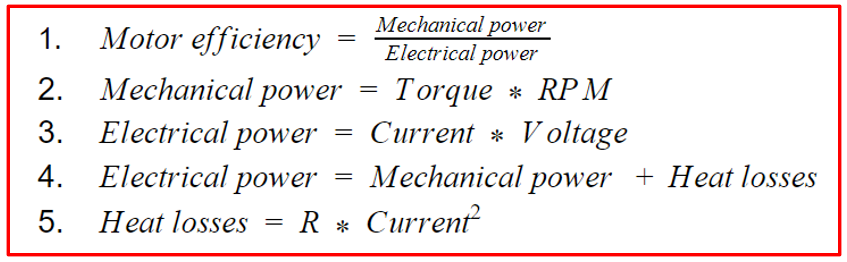
Existem várias fórmulas principais para compreender o desempenho do motor sem escovas. Pode ver como a potência e a eficiência do motor estão intimamente relacionadas e dependem de fatores como o binário, as RPM, a corrente e a tensão.
O gráfico binário-velocidade e a potência mecânica:
O gráfico binário-velocidade ajuda-nos a compreender como estes dois fatores estão relacionados, bem como o que acontece quando um deles é intencionalmente definido como '0'. Vejamos primeiro a fórmula 2, que relaciona os dois parâmetros e descreve como calcular a potência mecânica:

A potência mecânica é o produto do binário e das RPM, pelo que, quando não há binário ou não há rotação, não é produzida potência. A Figura 1 fornece uma referência visual do que isto representa na prática, onde apresentamos dados de vários testes de motor.

Figura 1: Potência mecânica para um motor de corrente contínua sem escovas de 1500 Kv
Ao longo do eixo horizontal verá vários círculos azuis; estes pontos de dados foram registados durante um teste do motor sem carga. Como pode ver, quando o motor gira livremente sem carga (ou seja, sem hélice), não é gerado binário. Um aumento da tensão aumenta a velocidade do motor ao longo do eixo horizontal, mas a potência mecânica em watts mantém-se em zero. O dinamómetro utilizado para o teste confirmou os resultados, indicando também binário zero e potência mecânica zero.
O outro extremo é não ter velocidade de rotação enquanto se aumenta lentamente o binário, conseguido ao fornecer energia ao motor sem o deixar girar. Em teoria, este modo de funcionamento produziria uma linha vertical de pontos de dados ao longo do eixo vertical com binário crescente, mas sem velocidade. Na prática, os motores utilizados por UAVs e drones não são concebidos para funcionar a velocidades muito baixas e sobreaqueceriam com binário elevado. Não queríamos submeter os nossos motores a tanto stress, pelo que só realizámos este teste com binário baixo, razão pela qual existe apenas um ponto de dados acima de zero no eixo vertical.
Na realidade, o seu motor irá operar entre estes dois extremos. As outras seis curvas de potência na Figura 1 demonstram os resultados de testes realizados com motores desobstruídos com hélices. Cada conjunto de dados representa uma hélice diferente, com os tamanhos correspondentes listados na legenda do lado direito (diâmetro, passo). Como pode ver, estes sistemas de propulsão ocupam o meio do gráfico entre os dois extremos, onde ocorre o funcionamento normal.
O gráfico binário-velocidade e a potência elétrica:
A potência elétrica pode ser determinada experimentalmente ou teoricamente, e pode ser um exercício divertido comparar os seus resultados de teste com os seus cálculos teóricos.
Abordagem experimental:
Ao calcular a potência elétrica, podemos utilizar a fórmula 3, onde a potência elétrica é o produto da corrente e da tensão. Também podemos calcular a potência elétrica utilizando a fórmula 4, onde é a soma da potência mecânica (RPM*binário) e das perdas de calor.
A Figura 3 mostra como a potência elétrica se relaciona com o binário e as RPM. Os pontos de dados representam o resultado do teste de motores equipados com hélices de diferentes tamanhos e passos. Tal como a representação 3D da potência mecânica na Figura 1, a potência elétrica é proporcional ao binário do motor. No entanto, mesmo quando não há rotação (RPM = 0) e o binário é aplicado, ainda há produção de potência elétrica. Isto é diferente da potência mecânica, onde para todos os valores de binário a 0 RPM não é produzida potência.
Leitura adicional: Cálculos e Premissas de Projeto de Drone
Cada curva representa uma carga (hélice) diferente com valores de velocidade e binário plotados. Os valores teóricos são apresentados como um gráfico 3D representado como uma superfície colorida; quanto mais brilhante o tom, maior é a potência elétrica nesse ponto.

Figura 3: Potência elétrica para um motor de corrente contínua sem escovas de 1500 Kv
Abordagem teórica:
Para calcular teoricamente a potência elétrica de um motor, utilizamos a fórmula 4. Para nos permitir introduzir valores na fórmula, substituímos 'potência mecânica' pelo lado direito da fórmula 2, e 'perdas de calor' pelo lado direito da fórmula 5, para obtermos a fórmula 6.

Aqui, R representa a resistência no circuito gerada pelo motor (inversamente proporcional ao binário). O modelo teórico assume que o Kv não muda, o que não é exatamente verdade devido ao controlador eletrónico de velocidade (ESC). Também simplificamos as perdas de calor como uma resistência simples, enquanto num circuito real existe uma impedância mais complexa. Estas distinções levam a diferenças entre os resultados teóricos e experimentais.

Utilizando os resultados do teste, somos capazes de criar um gráfico 3D e preencher a maioria das variáveis na fórmula 7 (binário, RPM, corrente e tensão), depois podemos utilizar esta informação para encontrar o valor de R mais próximo do observado nos experimentos. O software Octave faz a representação 3D para que o erro entre a utilização de potência estimada e a utilização de potência real seja o mais pequeno possível, fornecendo o valor de R.
Tecnicamente, o Octave realiza uma regressão linear com a função de custo definida como o erro da potência elétrica estimada utilizada. A fórmula 7 também pode ser rearranjada para resolver R. Agora que temos o valor de R para o nosso motor, inserimos os valores na fórmula 6 para calcular a potência elétrica.
Eficiência Global:
A eficiência de um motor é determinada dividindo-se a potência mecânica de saída pela potência elétrica de entrada (fórmula 1). Um objetivo para o projeto do veículo é, portanto, maximizar esta razão e otimizar a eficiência global do sistema utilizando a maior hélice possível sem sobrecarregar o motor.
É por isso que os testes são tão importantes. Utilizar uma hélice gigante aumentaria drasticamente a eficiência da hélice, mas o motor teria tanta dificuldade em fazê-la girar que a sua eficiência seria ridiculamente baixa. Fazer o oposto também não é bom, pois fazer uma hélice minúscula girar muito rápido diminuiria tanto a eficiência do motor quanto a da hélice. A melhor solução é equilibrar ambas as eficiências para obter o maior desempenho global e eficiência do sistema.
Para alcançar a maior eficiência, o motor tem de operar nas zonas amarelas das Figuras 4 e 5, onde existe um equilíbrio entre binário e RPM. Testar vários motores pode ajudá-lo a descobrir qual o tamanho, Kv e marca de motor que o levará a esse ponto ideal para as suas operações.

Figura 4: Eficiência do motor para um motor de corrente contínua sem escovas de 1500 Kv
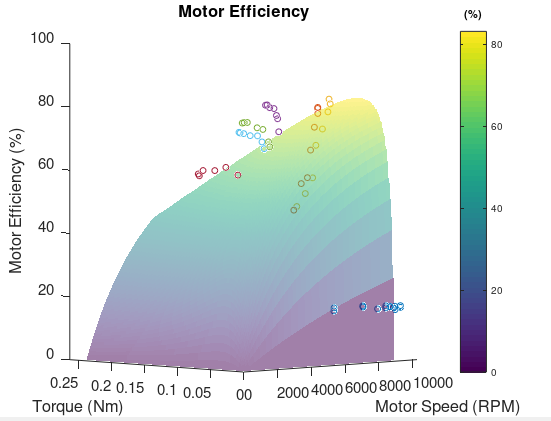
Figura 5: Eficiência do motor para um motor de corrente contínua sem escovas de 1500 Kv em 3D
Interpretação - Melhor Ponto de Funcionamento
Os três gráficos da Figura 6 demonstram como os parâmetros do motor variam e como otimizá-los para alcançar um desempenho superior.

Figura 6: Parâmetros que contribuem para o desempenho do motor
As linhas de tendência nestes gráficos podem ajudá-lo a compreender como otimizar o desempenho e as condições de funcionamento do seu motor, quer esteja a visar o máximo tempo de voo para o seu drone de transporte ou a máxima potência para o seu drone de corrida.
No gráfico mais à esquerda, as linhas horizontais representam as perdas de calor, que dependem apenas do binário e da corrente, não das RPM. Quanto mais baixo o binário e a corrente em que o seu motor opera, menores serão as perdas de calor.
O gráfico do meio mostra a curva de potência máxima originando-se da origem. Se o motor não operar ao longo desta linha, está a operar com menos do que o seu potencial de potência máxima. Uma condição de potência máxima é ideal para ganhar uma corrida, mas não para aumentar o tempo de voo ou a autonomia.
Finalmente, o gráfico mais à direita mostra a curva de eficiência máxima. Um motor a operar nesta linha utilizará a sua bateria de forma mais eficiente do que em qualquer outro ponto do gráfico, aumentando assim o tempo de voo e a autonomia.
A localização no gráfico onde opta por operar depende muito do tipo de operações que está a realizar. Os objetivos do seu voo devem orientar o seu processo de projeto e ajudá-lo a tomar decisões sobre que componentes utilizar.
Ao modificar a gama de funcionamento do seu motor, estará a considerar a alteração do tamanho do motor, do tamanho da hélice ou de ambos. Em outras palavras, estará a tentar otimizar a carga do motor para o seu tamanho. Uma forma fácil de perceber que um motor não é eficiente é medir a sua temperatura. Um motor que aquece demasiado está provavelmente sobrecarregado, ou seja, é demasiado pequeno para a sua carga. Além disso, um motor que não aquece de todo é provavelmente demasiado pesado ou demasiado grande para a sua carga, sendo, portanto, ineficiente nessa configuração. As suas necessidades ajudarão a determinar se deve começar por modificar o motor ou o tamanho da hélice primeiro.
Conclusão
Ao avaliar o desempenho de um motor, utilizar métodos teóricos e experimentais dará-lhe a melhor compreensão do seu dispositivo. A diferença entre os resultados teóricos e experimentais deve-se à incorporação de premissas teóricas nos seus cálculos, e também às imperfeições dos seus dispositivos de medição. Por exemplo, o ESC não é perfeito e pode por vezes ativar-se no momento errado. O atrito dos rolamentos também não é levado em conta e a precisão do instrumento de medição vem com um erro esperado.
O modelo teórico é uma boa ferramenta para compreender intuitivamente como uma alteração afetará o desempenho do motor. Para confirmar as suas premissas e otimizar o seu sistema, precisa de realizar medições reais de forma sistemática. O desempenho do motor pode ser melhorado de várias formas e a melhor forma de o determinar é comparar a teoria com os resultados dos testes para obter uma melhor compreensão do seu sistema como um todo.
Temos várias ferramentas que o podem ajudar a testar o desempenho do seu motor:
- Series 1585 - mede até 5 kgf de impulso / 2 Nm de binário
- Flight Stand 15 - mede até 15 kgf de impulso / 8 Nm de binário
- Flight Stand 50 - mede até 50 kgf de impulso / 30 Nm de binário
- Flight Stand 150 - mede até 150 kgf de impulso / 150 Nm de binário
- Flight Stand 500 - mede até 500 kgf de impulso / 1500 Nm de binário
Os desafios explicados ao longo deste artigo destacam a necessidade de ambas as abordagens para alcançar uma compreensão completa dos componentes com os quais está a trabalhar e o respeito pelas suas limitações. Ter várias iterações de um projeto é muito normal, uma vez que o processo de construção do drone funciona como um ciclo: Assumir → Construir → Testar → Repetir.
Para uma extensão prática de como aplicar estes conceitos ao projeto do seu drone, recomendamos a leitura de outro dos nossos artigos sobre Como Aumentar o Tempo de Voo e a Capacidade de Carga de um Drone.
Se tiver alguma dúvida sobre o conteúdo deste artigo ou sobre as ferramentas que utilizamos, não hesite em deixar-nos um comentário e garantimos que lhe responderemos. Se houver algum conceito que gostaria que abordássemos e que ainda não o fizemos, basta deixar-nos uma mensagem abaixo.