


Авторка — Ясмін Елкаліш
Стенд тяги необхідний для вимірювання тяги, крутного моменту, обертів та ефективності рушійної системи. Додаткові датчики відкривають новий рівень оптимізації характеристик.
У безпілотній галузі добре відомі складнощі збирання даних зовнішніх датчиків [1]. Для їх подолання ми розробили функцію Input Transformations («Перетворення входів»). Вона дає змогу під’єднувати зовнішні аналогові датчики до всіх Flight Stand і поєднувати їхні дані з вимірюваннями рушійної системи.
У статті покажемо підключення аналогових датчиків, наведемо приклади їхньої користі та розглянемо можливі труднощі випробувань.
Зміст
- Як під’єднати зовнішні датчики до Flight Stand
- Які датчики використовувати для випробування рушійної системи
- Труднощі випробувань із зовнішніми датчиками
Як під’єднати зовнішні датчики до Flight Stand
У цьому розділі пояснимо підключення на прикладі датчика звуку: вимірювання шуму пропелера допоможе оптимізувати систему для тихішого польоту.
Якщо вам зручніше відео, перегляньте підключення датчика до Flight Stand 15:
Ми виміряємо рівень шуму рушійної системи з пропелером Xoar 26 дюймів і двигуном AXI 8110, під’єднавши SEN0232 — вимірювач рівня звуку — до Flight Stand 15 Pro. Датчик живиться від 5 В і вимірює рівні від 30 до 130 дБА.
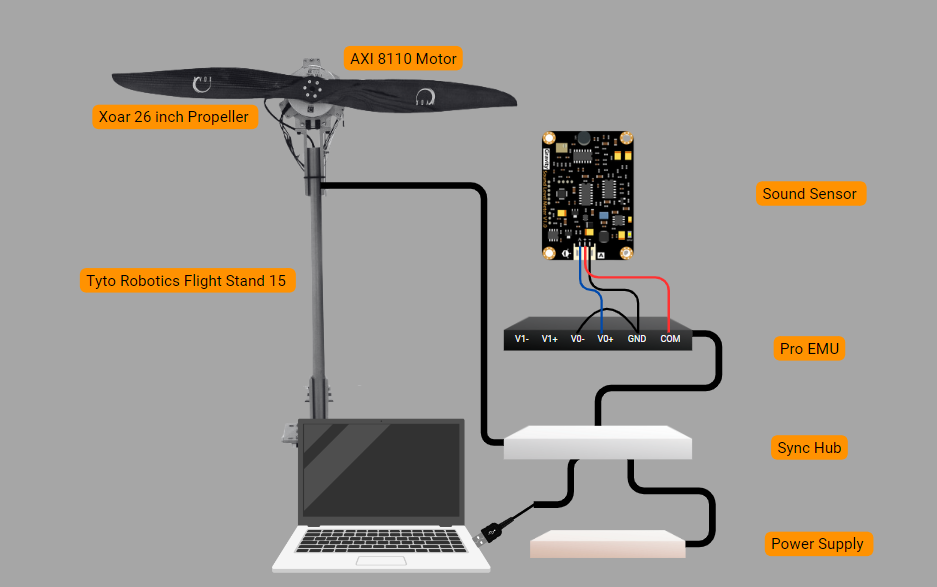
Рисунок 1. Випробувальна установка Flight Stand
Можна випробувати різні положення датчика й поєднання двигунів і пропелерів, щоб знайти найменш шумну конфігурацію.
Кроки підключення датчика:
У програмі Flight Stand:
- Перевірте підключення обладнання Flight Stand через USB.
- Перейдіть на вкладку Input Transformations.
- Натисніть Add new transformation.
- У полі Name введіть назву датчика, наприклад Sound Sensor.
- Виберіть тип одиниць або Custom units і введіть dB для децибелів.
- Призначте загальний аналоговий вхід напруги змінній a.
- У полі Formula введіть формулу перетворення з даташита. У нашому випадку: a * 50, тобто рівень у дБА = вихідна напруга (В) × 50.
Задайте граничні значення за даташитом для автоматичного вимкнення двигуна, якщо рівень звуку вийде за визначений діапазон.
Натисніть Save.

Результати
Аналіз наведених графіків показує: за максимального в цьому випробуванні газу 1 500 мкс і частоти 1 099,45 об/хв система створює шум 76,18 дБ. Далі можна вирішити, чи прийнятний цей рівень, а якщо ні — випробувати інші поєднання компонентів для його зниження.


Цей приклад демонструє, як зовнішні аналогові датчики можуть суттєво вдосконалити процес розроблення рушійних систем.
Навіщо використовувати зовнішні датчики
Дані датчиків допомагають ухвалювати обґрунтовані рішення під час розроблення БПЛА. Додаткові вимірювання сприяють створенню ефективніших, надійніших і безпечніших апаратів.
Ось кілька причин доповнити установку зовнішніми датчиками:
Додаткові дані характеристик
Ефективність — один із найважливіших показників БПЛА. Кілька готових датчиків, які допоможуть її підвищити:
- Датчики тиску в циліндрі: контроль змін тиску дає змогу точно налаштувати паливно-повітряну суміш і поліпшити роботу систем із двигунами внутрішнього згоряння [3].
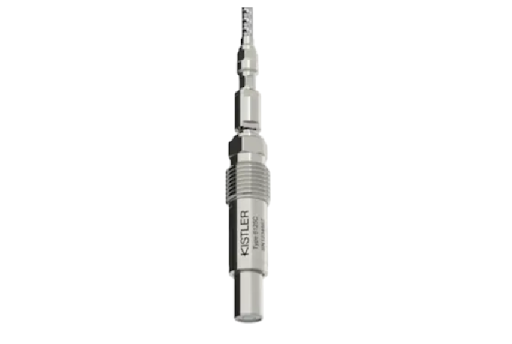
Рисунок 4. П’єзоелектричний датчик тиску Kistler Type 6125C
- Температурні датчики: відстеження температури критичних компонентів допомагає запобігти перегріву, зменшити ризик теплової шкоди довкіллю та уникнути негативного впливу рушійної системи на оточення [5]. Температурний датчик Tyto Robotics під’єднується безпосередньо до блока вимірювання сили.

Рисунок 5. Температурний датчик Tyto Robotics PT-100
Підвищення надійності
Випробування із зовнішніми датчиками за різних умов середовища допомагають передбачати відхилення в реальному польоті. Приклади:
- Датчики вологості: випробування за різної вологості допомагають визначити, як підтримувати стабільну тягу в різних умовах [4].

Рисунок 6. Калібрований модуль вологості B+B Sensors HYTE-ANA-1735
- Датчики повітряної швидкості: вимірювання потоку навколо рушійної системи допомагає виявляти ламінарні й збурені ділянки, щоб змінити конструкцію, зменшити опір і поліпшити маневреність.

Вимірювання шуму
Зовнішні датчики також зменшують експлуатаційні ризики, особливо у спеціалізованих застосуваннях БПЛА: сільському господарстві, військовій сфері та логістиці. Наприклад:
- Датчики звуку: контроль шуму виявляє надмірне шумове забруднення й можливі механічні проблеми та допомагає тримати шум у прийнятних межах. Докладніше про те, як шум пов’язаний із характеристиками пропелера.

Труднощі випробувань із зовнішніми датчиками
Для точного й надійного збирання даних потрібно подолати кілька труднощів використання зовнішніх датчиків.
- Завади й шум: рушійні системи створюють електромагнітні завади (EMI) і механічні вібрації, що впливають на точність датчиків [6]. Потрібні методи стабілізації для мінімізації впливу й надійності показів.
- Інтеграція даних: поєднання даних кількох датчиків може бути складним [6]. Правильна інтерпретація потребує розвинених програмних алгоритмів і можливостей оброблення.
- Витривалість: зовнішні датчики мають витримувати суворі умови роботи, зокрема високі температури, вібрацію та можливі удари [1].
Як Flight Stand розв’язує ці проблеми:
- Моноблокова система: наш моноблоковий тензодатчик зменшує вібрацію, яка загрожує точності вимірювань.
- Узгоджена інтеграція даних: програма Flight Stand точно синхронізує вимірювання з частотою до 1 000 Гц, забезпечуючи зручне об’єднання даних.
- Власні формули: програма підтримує користувацькі формули для потрібного алгоритму, тож можна використовувати будь-які датчики, що відповідають вашим робочим вимогам.
Якщо залишилися запитання, напишіть у коментарях.
Джерела
[1] Balestrieri, E., Daponte, P., De Vito, L., & Lamonaca, F. (2021). Sensors and Measurements for Unmanned Systems: An Overview. Sensors (Basel, Switzerland), 21(4), 1518. https://doi.org/10.3390/s21041518
[2] Ghazali, M. H. M., & Rahiman, W. (2022). An investigation of the reliability of different types of sensors in the real-time vibration-based anomaly inspection in drones. Sensors, 22(16), 6015. https://doi.org/10.3390/s22166015
[3] Ratiu, S., Popa, G. N., & Alexa, V. (2010). Monitoring of the pressure inside the cylinder for an internal-combustion engine. ResearchGate. https://www.researchgate.net/publication/228874236_Monitoring_of_the_pressure_inside_the_cylinder_for_an_internal-combustion_engine
[4] Mikhelashvili, L., Barash, Y., Kiviniski, I., Gortinsky, L., & Neudachin, K. (2024). Formation and optical properties of LSPR-active nanowires: Role of substrate and environmental conditions. Journal of Physics: Condensed Matter, 36(10), 105703. https://doi.org/10.1088/1361-6463/ad60d8
[5] Tyto Robotics. (n.d.). How to check electric motor temperature sensor. Tyto Robotics. Retrieved August 1, 2024, from https://www.tytorobotics.com/blogs/general-knowledge/how-to-check-electric-motor-temperature-sensor
[6] Dewesoft. (n.d.). What is sensor fusion? Dewesoft Blog. Retrieved August 2, 2024, from https://dewesoft.com/blog/what-is-sensor-fusion