


Автор: Lauren Nagel
Вступ
Під час створення дрона, радіокерованої моделі чи іншого пристрою з BLDC-двигуном ви зустрінете Kv та кількість полюсів. Обидва параметри характеризують двигун і допомагають оцінити його роботу.
Пояснимо їх значення, розрахунок, вимірювання та взаємозв’язок.
Зміст:
- Розрахунок Kv безколекторного двигуна
- Що таке Kv?
- Що означає номінальне Kv?
- Рівняння розрахунку Kv
- Вимірювання Kv
- Визначення кількості полюсів
- Що таке полюси двигуна?
- Полюси та пари полюсів
- Полюси й електрична частота
- Рівняння кількості полюсів
- Вимірювання кількості полюсів
- Зв’язок полюсів і Kv
Після розрахунків використаємо Series 1585 для перевірки результатів.

Частина 1. Розрахунок Kv безколекторного двигуна
Що таке Kv безколекторного двигуна?
Kv описує відношення обертів до напруги без навантаження. Одиниця — об/хв/В. Приблизна оцінка — частота обертання ненавантаженого двигуна, поділена на прикладену напругу.
Точніше слід використовувати зворотну електрорушійну силу (ЕРС), а не прикладену напругу.
Зворотна ЕРС виникає в обмотках через рух у магнітному полі й протидіє прикладеному живленню.
За законом Фарадея рух котушки в магнітному полі індукує напругу, або ЕРС.
Зворотна ЕРС пропорційна швидкості ротора: зі зростанням обертів зростає й вона. На повному газі без навантаження, нехтуючи інерцією, зв’язок описує формула:

Що означає номінальне Kv?
Це приблизна кількість обертів за хвилину на кожен вольт. Параметр допомагає порівнювати двигуни однакових габаритів із різною внутрішньою будовою.
Зазвичай більше витків знижує Kv. Двигуни з низьким Kv мають більше витків тоншого проводу й працюють із вищою напругою та меншим струмом.
Високе Kv відповідає меншій кількості витків товстішого проводу для більшого струму за нижчої напруги. Наступні рівняння пояснюють це математично.
Читайте також: Аналіз потужності та ККД BLDC-двигуна
Для дронів низьке Kv зазвичай означає нижчі оберти й більший момент — для великих пропелерів. Високе Kv підходить малим швидким пропелерам із невеликим моментом.
Тому легкі гоночні дрони часто використовують високе Kv, а важкі повільні — низьке.

Рисунок 1. EMAX Hawk Pro використовує двигун 2400 Kv, а вантажний Foxtech Gaia 190MP — двигун 100 Kv.
Двигуни з внутрішнім ротором (inrunner) зазвичай мають вище Kv, ніж зовнішньороторні (outrunner) того самого розміру. Більший діаметр ротора outrunner вміщує більше постійних магнітів.
Більше магнітів-полюсів → нижчі оберти → нижче Kv. Менший ротор inrunner проходить менший шлях за оберт, тому за тієї самої напруги обертів більше.
Kv саме по собі не визначає характеристики. Виробник впливає на ККД, і двигуни з однаковим Kv можуть працювати по-різному. Це виявляють випробування.
Як розрахувати Kv
Повернімося до формули:

Перетворимо її:

Для приблизної оцінки замініть зворотну ЕРС вхідною напругою.
Для точнішої оцінки виміряйте середньоквадратичну напругу RMS між двома проводами, помножте на √2, або 1,414, щоб отримати пікову напругу, та підставте:

Коефіцієнт 0,95 враховує відхилення від теорії та наближує результат до експерименту; його часто використовують для Kv.
Як виміряти Kv BLDC
Експеримент найкраще показує реальне Kv. Ми регулярно бачимо різницю між заявленими й виміряними значеннями.
Готовий скрипт у нашому Програмне забезпечення RCbenchmark вимірює Kv під час випробування без навантаження.
Установіть двигун на стенд RCbenchmark, введіть кількість полюсів на вкладці Setup та запустіть тест БЕЗ пропелера. Програма автоматично розрахує Kv.
Навіть для маркованого двигуна цікаво перевірити відповідність заявленого та реального Kv.
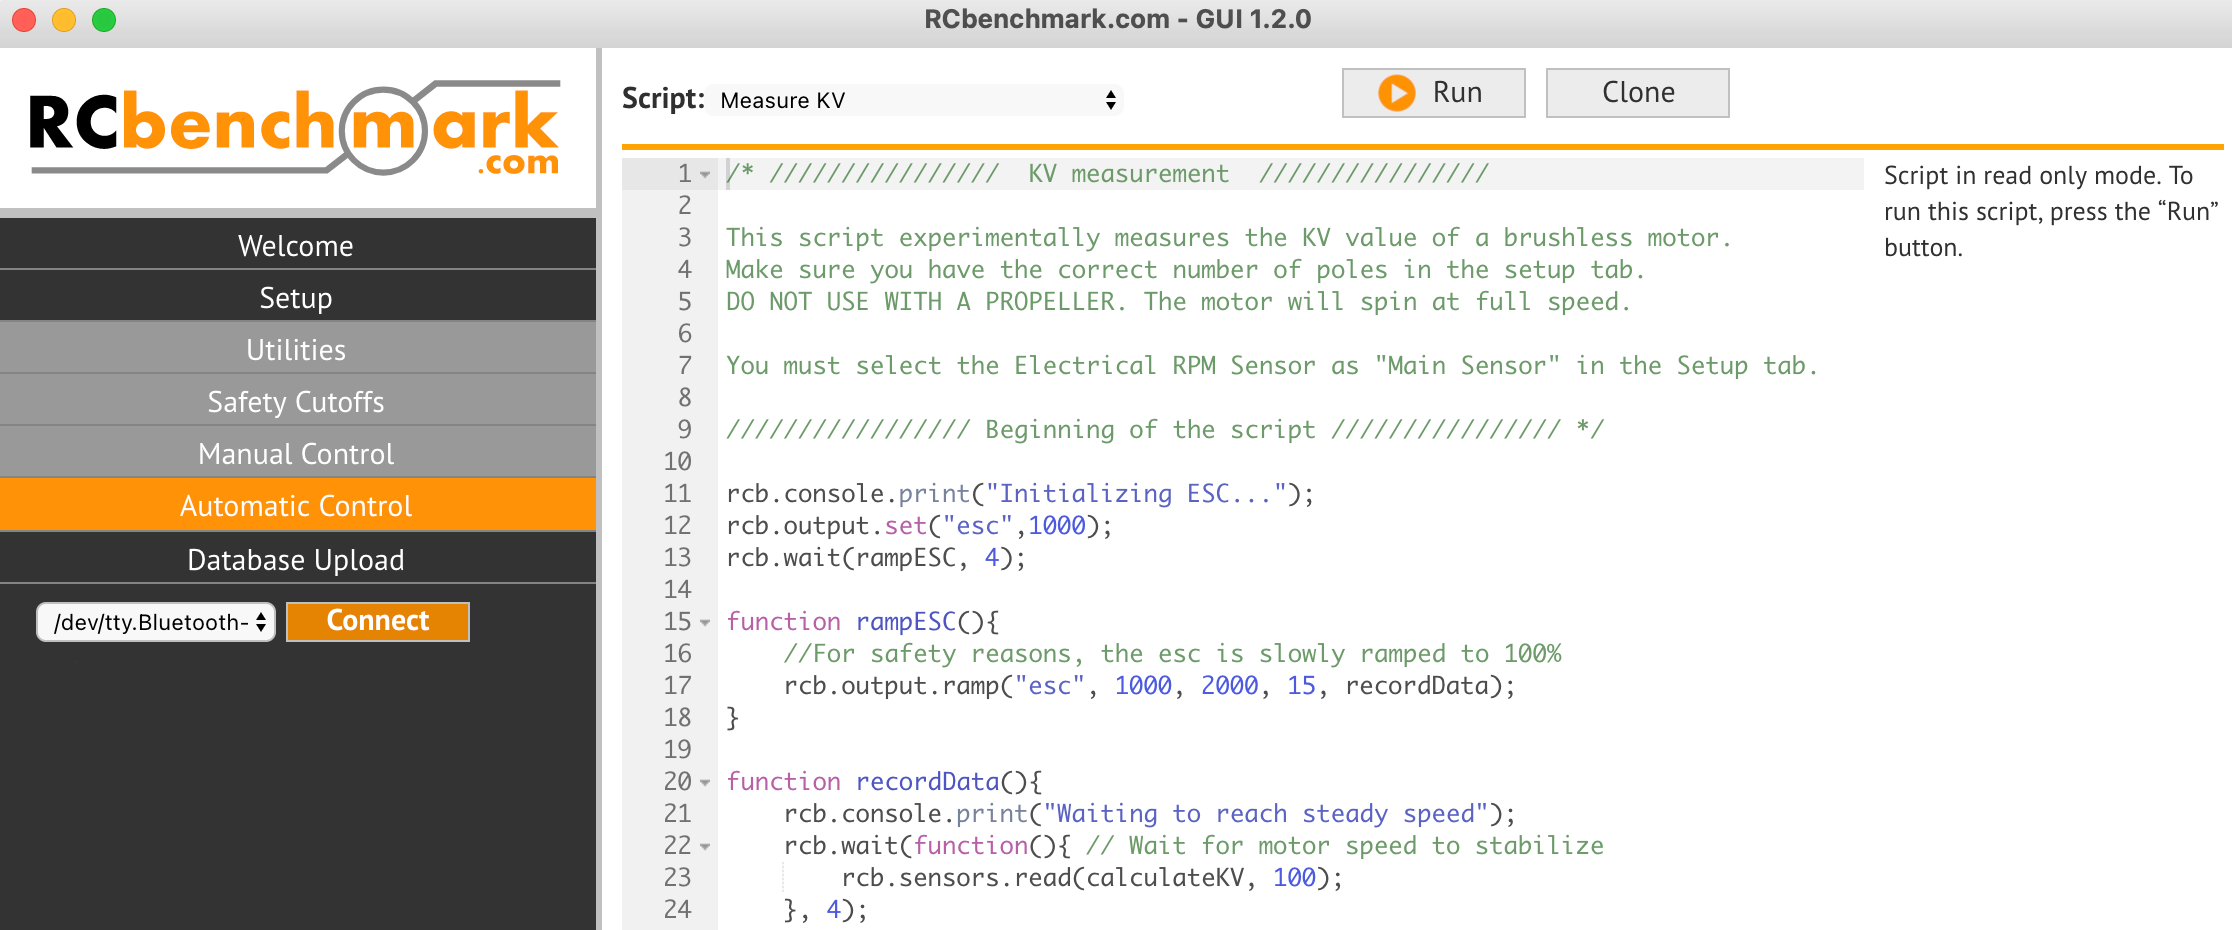
Рисунок 2. Автоматичний скрипт Kv у RCbenchmark
Частина 2. Визначення кількості полюсів
Що таке полюси двигуна?
Уздовж ротора розташовані постійні магніти — полюси. Струм у котушках статора створює поле, взаємодія якого з магнітами обертає ротор.
Синій ротор на схемі містить магніти inrunner ліворуч та outrunner праворуч. Зелений статор містить електромагнітні котушки.

Рисунок 3. Магніти-полюси внутрішнього та зовнішнього ротора
Полюси та пари полюсів
Кожен магніт має північний і південний полюси, один із яких повернуто до статора. Полюси N і S чергуються в однаковій кількості; один N та один S утворюють пару.
На пару припадає два полюси: 8 магнітів-полюсів — це 4 пари. Тому кількість зазвичай парна: 2, 4, 6, 8 тощо.
Приклади:
- 2 полюси → 1 північний і 1 південний магніт → 1 пара
- 8 полюсів → 4 північні й 4 південні магніти → 4 пари
Зв’язок полюсів та електричної частоти
За однакової електричної частоти оберти обернено пропорційні кількості полюсів:

Де:
Ns — синхронна частота обертання
f — частота трифазного живлення
#p — кількість полюсів
Або:

Де:
Ns — синхронна частота обертання
f — частота трифазного живлення
#pp — кількість пар полюсів
Як розрахувати кількість полюсів
Оскільки вона дорівнює кількості магнітів ротора, найпростіше порахувати магніти вручну.
Це можливо, якщо видно внутрішню частину або можна зняти корпус. Без зняття корпусу дрібні численні магніти рахувати складніше.
Читайте також: як працюють BLDC-двигуни

Рисунок 4. Підрахунок магнітів-полюсів безколекторного двигуна
Інший метод — провести магнітом навколо ротора та визначити ділянки притягання й відштовхування. Це зручніше для outrunner, де магніти близько до поверхні.
Будьте обережні: сильніший зовнішній магніт може розмагнітити магніти ротора.
Ще один метод потребує виміряти швидкість і частоту зворотної ЕРС та перетворити рівняння для кількості полюсів:

Для прокручування двигуна використайте, наприклад, дриль, а для вимірювання обертів — тахометр.
Осцилограф виміряє частоту зворотної ЕРС. Одночасно виміряйте оберти й частоту та підставте в рівняння.
Вимірювання кількості полюсів
Найпростіший спосіб — доручити розрахунок стенду.
Кілька наших стендів мають готові автоматичні скрипти для цього, зокрема Series 1585.
Введіть Kv у скрипт і запустіть випробування з двигуном БЕЗ пропелера, оскільки він працюватиме на повній швидкості.
За кілька хвилин після завершення програма покаже кількість полюсів.

Рисунок 5. Автоматичний підрахунок полюсів у RCbenchmark
Частина 3. Зв’язок полюсів і Kv
Обидва параметри пов’язані з обертами. Вище Kv відповідає вищим обертам, а більша кількість полюсів — нижчим.
Отже, кількість полюсів і Kv зазвичай пов’язані обернено.
Великий двигун для високого моменту й низьких обертів матиме більше полюсів і нижче Kv.
Менший двигун із меншими моментом та кількістю полюсів працюватиме на вищих обертах і матиме вище Kv.
Висновок
Полюси й Kv допомагають розуміти характеристики BLDC-двигунів і вибирати двигун для дрона чи електролітака. Правильний вибір підвищує ефективність, а вона пов’язана з часом польоту, вантажопідйомністю та дальністю.
Для автоматичного вимірювання полюсів і Kv ознайомтеся з нашим обладнанням:
- Series 1585 — вимірює тягу до 5 кгс і крутний момент до 2 Н·м
- Flight Stand 15 — вимірює тягу до 15 кгс і крутний момент до 8 Н·м
- Flight Stand 50 — вимірює тягу до 50 кгс і крутний момент до 30 Н·м
- Flight Stand 150 — вимірює тягу до 150 кгс і крутний момент до 150 Н·м
- Flight Stand 500 — вимірює тягу до 500 кгс і крутний момент до 1500 Н·м
Залишайте запитання щодо статті в коментарях — ми відповімо.
Читайте також: Як випробувати безколекторний двигун на стенді тяги