


Por Lauren Nagel
WindShapers son la última tecnología en pruebas aerodinámicas de drones, pero ¿qué son exactamente? Los términos «túnel de viento al aire libre», «generador de viento» y «creador de flujo de viento 3D» son todos correctos, pero no reflejan por completo lo que puede hacer el WindShaper.
En este artículo explicaremos qué es un WindShaper, cómo funciona y por qué supone una mejora respecto de otras tecnologías de pruebas para drones. A continuación, presentamos una visión general:
Contenidos
- Qué es un WindShaper (concepto y estructura)
- Cómo controlar el WindShaper
- ¿Qué tipos de perfiles de viento puedo generar?
- Ventajas y desventajas
- Sistemas compatibles (pruebas de propulsión, mecanismo de inclinación, etc.)

Figura 1: Un dron de ala fija volando frente a un WindShaper de 12 x 8 módulos
1. Qué es un WindShaper
El componente principal de un WindShaper es su pared principal de ventiladores, que genera perfiles de viento para probar drones en diversas condiciones. Entre los tipos de pruebas posibles se incluyen pruebas de resistencia al viento, pruebas de vuelo libre y muchas más.
Los WindShapers tienen un diseño altamente modular, ya que están compuestos por unidades básicas denominadas «módulos de viento», que pueden apilarse y combinarse de cualquier manera. El tamaño del WindShaper se indica mediante el número de módulos que contiene; por ejemplo, un WindShaper de 6 x 3 tiene 6 módulos de ancho por 3 de alto.
Cada módulo de viento mide aproximadamente 25 x 25 cm y contiene 9 píxeles de viento individuales. Cada píxel de viento se controla de forma independiente y contiene dos ventiladores. Los ventiladores pueden generar una velocidad del viento de hasta 16 m/s (36 mph) o de hasta 45 m/s (100 mph) con un difusor, según el tamaño del WindShaper.

Figura 2: WindShaper de 2 x 2 con un módulo de viento y un píxel de viento etiquetados
Cada ventilador puede programarse individualmente en cuanto a velocidad y sincronización, lo que permite al usuario crear perfiles de viento 3D. Analizaremos esto en detalle en la sección 3.
Además de la pared principal de ventiladores (1), los usuarios pueden añadir paredes laterales (2) para crear vientos cruzados, simular esquinas y diversificar las posibilidades de prueba. Los demás componentes principales incluyen las cajas de distribución de energía (3) y el ordenador integrado (4), que se muestran en la figura 3.

Figura 3: Estructura de un WindShaper
Como probablemente habéis notado, los WindShapers tienen todas las formas y tamaños imaginables: algunos caben en vuestro escritorio, mientras que otros requieren su propio espacio de laboratorio.
2. Cómo controlar el WindShaper
El WindShaper se controla mediante el software WindControl, cuya interfaz gráfica se muestra a continuación (figura 4). La leyenda PWM del extremo derecho indica la potencia suministrada, y cada cuadrado azul pálido representa un píxel de viento individual (unidad de ventilador). Los ventiladores utilizados en la máquina constan de dos capas de rotores que giran en direcciones opuestas, denominadas capas de ventiladores. Por defecto, ambas capas se configuran a la misma velocidad o valor PWM. Esto proporciona el mejor rendimiento y el menor nivel de turbulencia, pero, si se desea, las capas de ventiladores pueden controlarse de forma independiente.
Este WindShaper en particular cuenta con una pared principal de 12 módulos de ancho por 8 de alto, además de dos paredes laterales de 2 módulos por 8, lo que proporciona un total de 1008 píxeles de viento, es decir, 2016 ventiladores controlables individualmente. Las tres paredes pueden controlarse simultáneamente mediante control manual o la avanzada API de Python.

Figura 4: Interfaz del software WindControl
Controlar la pared manualmente es tan sencillo como introducir los valores de velocidad de los píxeles individuales (o de grupos de píxeles), que se activan de inmediato. Cuando el usuario desea cambiar la potencia de un grupo de píxeles, simplemente los selecciona e introduce un nuevo valor, lo que permite controlar el WindShaper de forma dinámica. También se puede introducir una función matemática para que la máquina reproduzca cualquier perfil de viento constante o variable en el tiempo.
La máquina también incluye una API de Python que permite al usuario programar pruebas automatizadas. El flujo de viento se diseña de antemano y se ejecuta de forma independiente sin intervención. Esto permite al usuario centrarse en controlar la aeronave / el perfil alar o en observar la prueba. La API de Python también permite a los usuarios generar flujos más complejos e integrar el WindShaper directamente con otros sistemas (drones, cámaras de seguimiento, sondas conectadas, etc.)
Una vez completadas las pruebas, los datos de cada módulo de viento pueden exportarse a una carpeta comprimida en el ordenador principal, que contendrá información con marca de tiempo sobre el rendimiento y el estado del WindShaper.
3. ¿Qué tipos de perfiles de viento puedo generar?
Con un WindShaper se pueden crear diversos perfiles de viento, tanto constantes como variables en el tiempo. A continuación, se presentan algunas de las categorías básicas de perfiles de viento que pueden utilizarse por separado o en combinación.
Flujo constante
Esta configuración imita el flujo constante que probablemente se observe en un túnel de viento tradicional, ideal para evaluar la aerodinámica de un dron. Se genera una condición constante configurando la velocidad del flujo del WindShaper a la velocidad que el dron alcanzaría en aire en calma, mientras el dron mantiene su posición sobre el suelo. En este escenario, la velocidad relativa del viento que percibe el dron equivale a la velocidad a la que volaría. Se puede utilizar un rectificador de flujo para obtener un flujo de viento con un menor nivel de turbulencia.
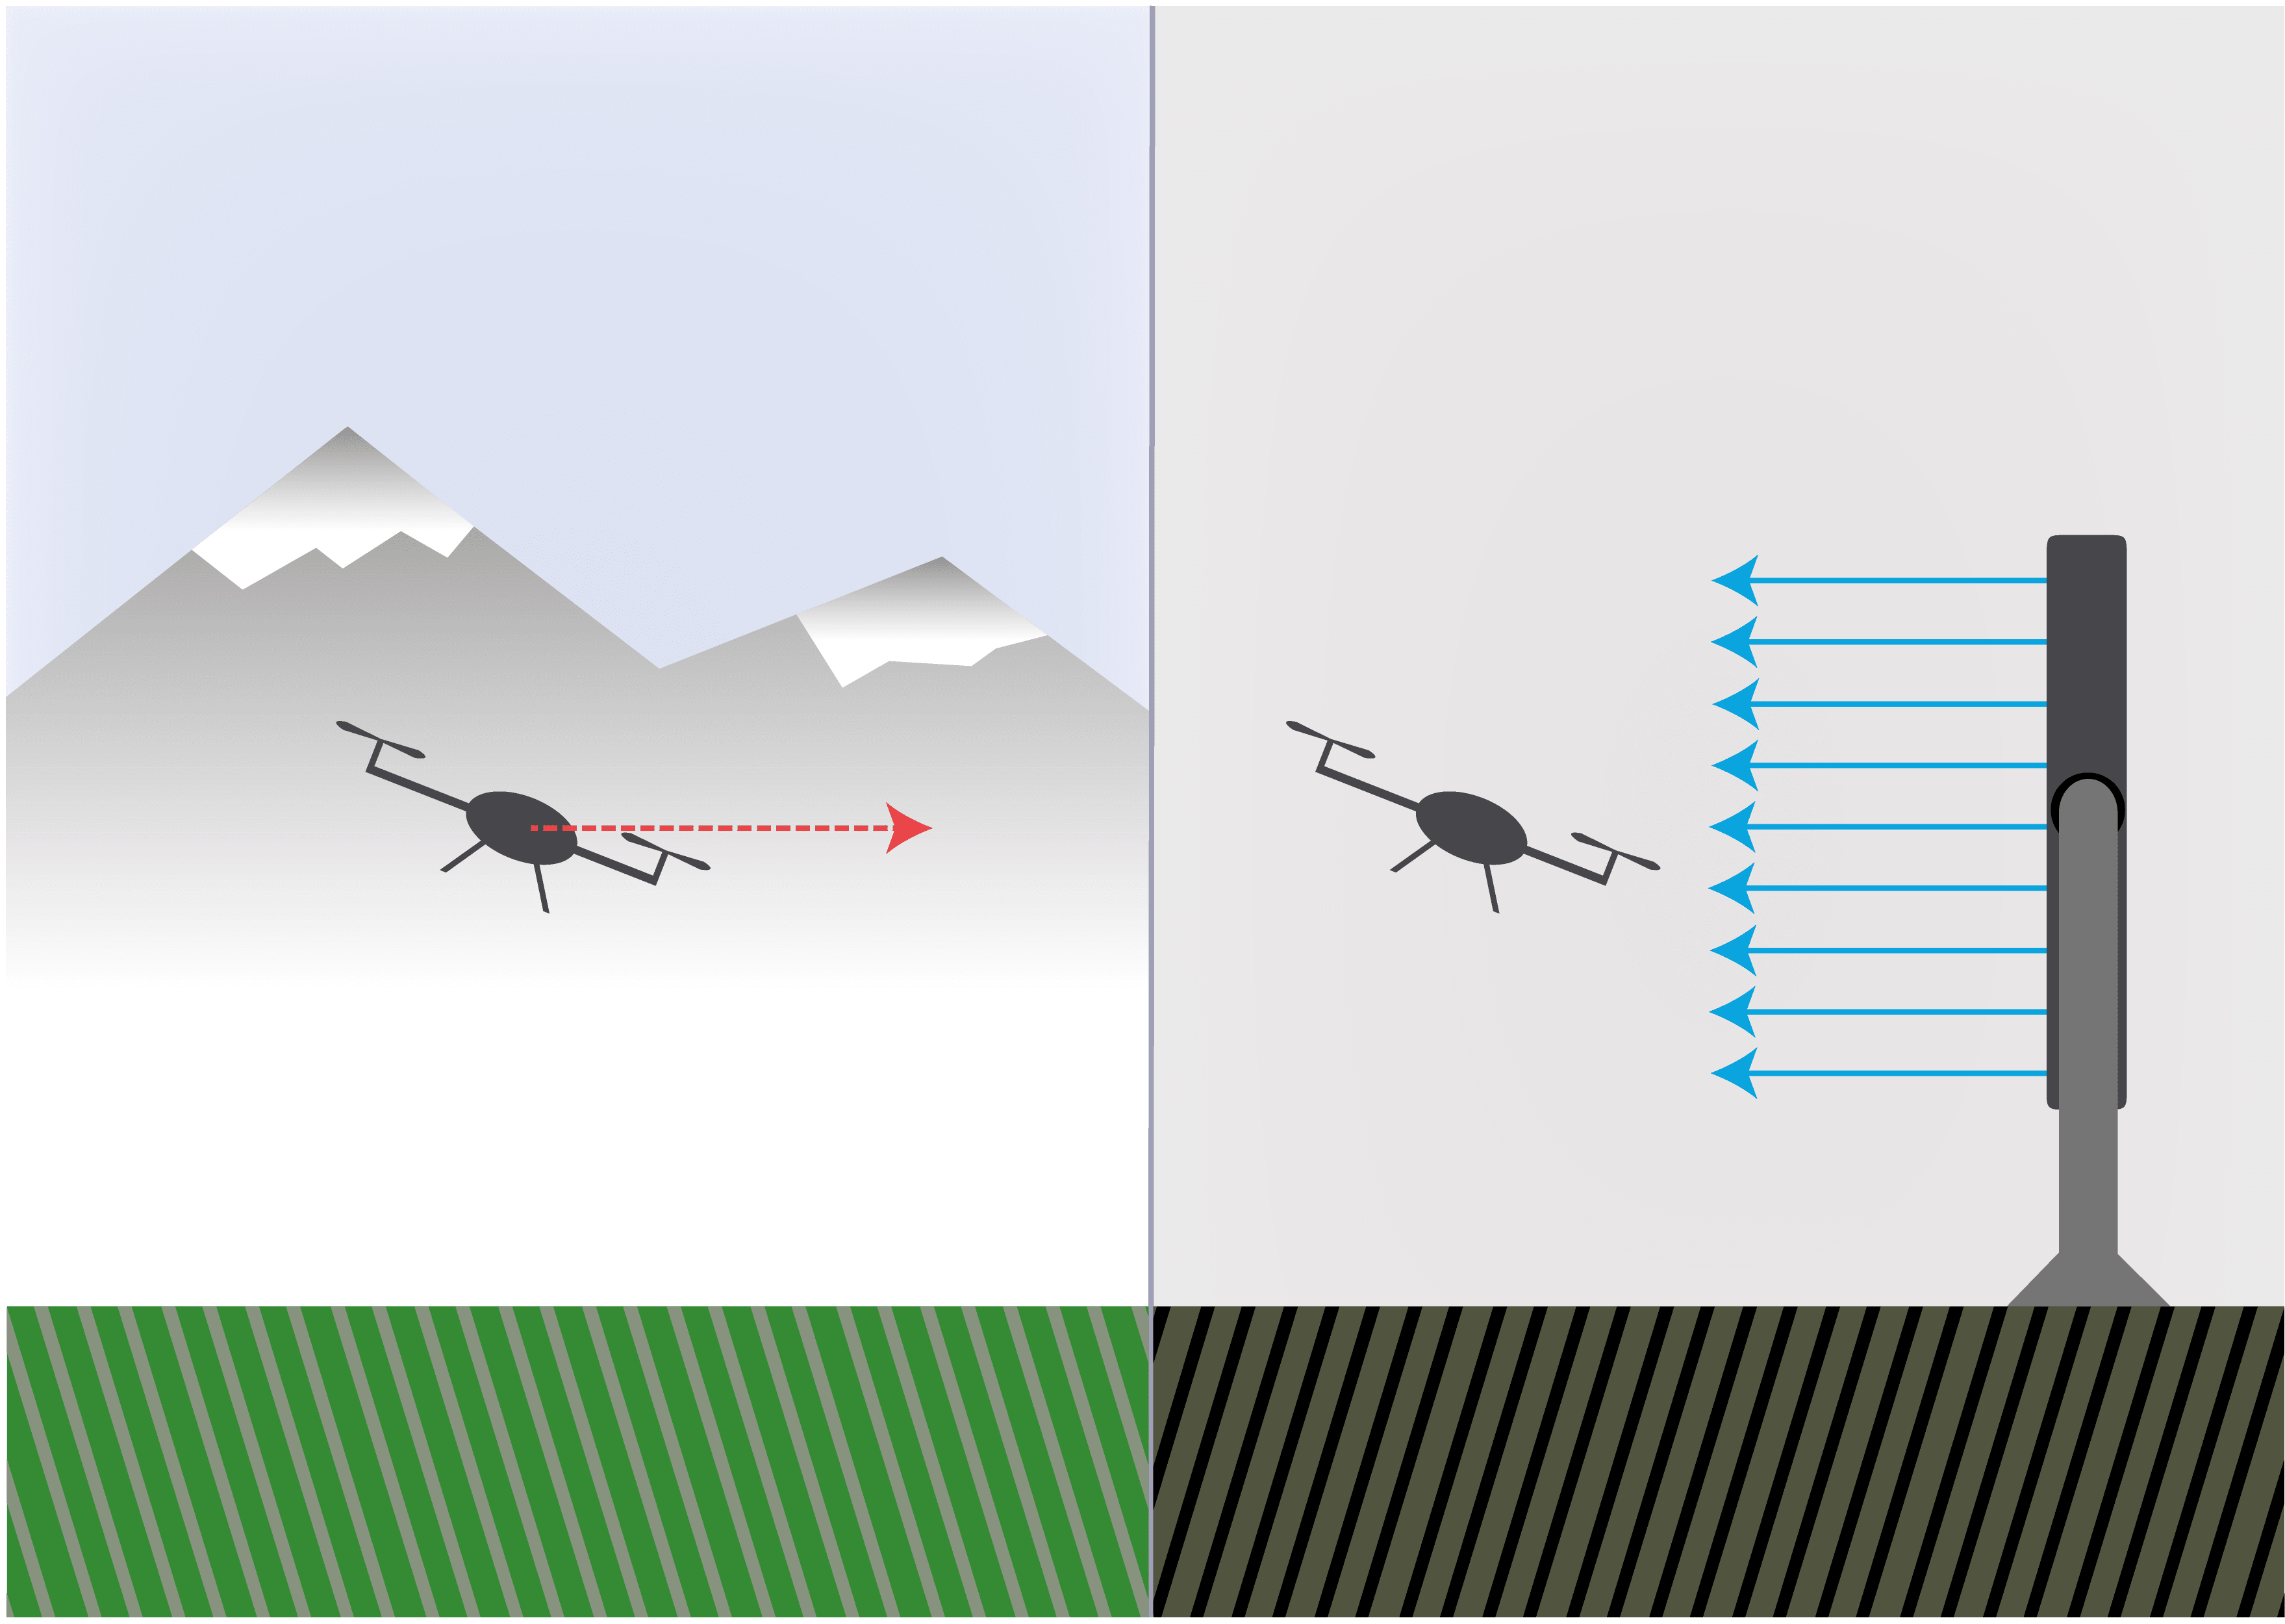
Figura 5: Un dron volando en viento constante
Flujo turbulento
El flujo turbulento es ideal para simular las condiciones que un dron probablemente enfrentará en su entorno de trabajo debido al clima y la topografía. A la altitud a la que suelen volar los drones, es poco probable que experimenten un flujo laminar. En esta configuración de prueba, el nivel de turbulencia se puede controlar modulando la potencia suministrada a cada píxel de viento. El nivel de turbulencia puede ser uniforme en todo el WindShaper o variar en cada sección del área de pruebas.

Figura 6: Un dron volando en condiciones de viento turbulento
Flujo con cizalladura
El término «flujo con cizalladura» describe un perfil de viento en el que capas de fluido adyacentes se mueven en paralelo a distintas velocidades. Esto puede provocar inestabilidades del flujo cerca de paredes, vegetación o en zonas con efectos térmicos perceptibles. Se puede simular configurando los píxeles de viento de una matriz de ventiladores a una velocidad baja y los píxeles de viento de una matriz adyacente a una velocidad más alta. Esta tecnología también permite a los usuarios generar fácilmente una capa límite sin necesidad de utilizar generadores de capa límite tradicionales, como bloques de rugosidad o agujas, que se encuentran en los túneles de viento tradicionales.

Figura 7: Un grupo de drones volando en un entorno con cizalladura del viento
Flujo variable en el tiempo
Con flujos variables en el tiempo se pueden crear perfiles de viento únicos cambiando la velocidad del viento de cada píxel con el paso del tiempo. Un píxel de viento determinado puede comenzar a 2 m/s, aumentar a 10 m/s, volver a 2 m/s y así sucesivamente. Con este nivel de control se pueden crear perfiles de viento que simulen condiciones de vuelo reales, como el paso de un vehículo cerca de un dron (figura 8).
Figura 8: La velocidad del viento que experimenta un dron cambia a medida que vuela detrás de un camión
Racha de viento
Los cambios bruscos de velocidad del viento (rachas) pueden dificultar la navegación de un dron. Las rachas se pueden simular mediante cambios rápidos de velocidad del viento generados por los píxeles de viento. Esto permite estudiar el desplazamiento o la resistencia de los drones a las rachas, así como la capacidad de respuesta del controlador de vuelo. Añadir paredes laterales adicionales al WindShaper es otra forma de simular rachas y vientos cruzados.

Figura 9: Un dron experimenta una racha de viento al volar alrededor de un edificio
Viento vertical / Optimización de la fase de aterrizaje
Durante el aterrizaje, los drones experimentan un viento relativo desde abajo provocado por su propia estela descendente (downwash), lo que genera una situación inestable. Para simular esta situación, el WindShaper se coloca en posición horizontal y genera un flujo de viento equivalente al downwash del dron.

Figura 10: Un dron practicando despegues y aterrizajes
Como podéis ver, existe una gran variedad de perfiles de viento que podéis generar con estos WindShapers, y este artículo ni siquiera los cubre todos. Si tenéis en mente un tipo específico de prueba, ponednos en contacto con nuestro departamento de ventas para comprobar si es posible.
4. Ventajas y desventajas
Trabajar con un WindShaper para realizar pruebas y validaciones de drones presenta varias ventajas y desventajas. A continuación, se presentan algunas de las más importantes:
Ventajas
- Controlabilidad y repetibilidad de las pruebas: cuando se realiza una prueba de vuelo al aire libre, el clima y el viento pueden ser impredecibles, lo que dificulta la obtención de resultados repetibles. Con un WindShaper se pueden programar las condiciones de viento para realizar la misma prueba una y otra vez.
- Comodidad: El WindShaper tiene ruedas, por lo que se puede mover y colocar fácilmente donde se necesite. También ocupa muy poco espacio de almacenamiento gracias a su diseño compacto.
- Amplio espacio de pruebas: el diseño modular del WindShaper permite crear un área de pruebas del tamaño que se necesite. Esto permite probar aeronaves de tamaño completo o incluso varias aeronaves para realizar pruebas de vuelo en formación.
- Flujos variables en el tiempo: dado que cada píxel de viento se controla de forma individual, es posible crear flujos variables en el tiempo en todo el área de pruebas, algo que no es posible con un solo ventilador en un túnel de viento tradicional. Esto permite replicar flujos atmosféricos complejos que varían tanto en el tiempo como en el espacio.
- Pruebas de vuelo libre: el diseño del WindShaper ofrece suficiente espacio para que el dron vuele frente a él manteniéndose dentro del flujo de viento programado. Esto contrasta con la mayoría de los túneles de viento tradicionales, que requieren que el dron permanezca inmóvil en el túnel o esté sujeto de alguna manera.
- Posibilidades de prueba ilimitadas: dado que cada píxel de viento se controla de forma individual, existen prácticamente infinitas posibilidades de prueba, incluidas variaciones de turbulencia, rachas, efectos térmicos y mucho más
- Pruebas horizontales y verticales en un solo equipo: gracias a la capacidad de inclinación adicional del WindShaper, puede utilizarse como fuente de viento tanto horizontal como vertical. Con un túnel de viento tradicional, esto requeriría la construcción de dos instalaciones separadas.
- Uniformidad bajo demanda: la uniformidad del flujo se puede ajustar mediante software para garantizar un perfil perfectamente plano en toda la sección de pruebas, a diferencia de los túneles de viento tradicionales.

Figura 11: Prueba de un cuadricóptero con un WindShaper de 8 x 8
Desventajas
- La velocidad del viento es limitada: las paredes de viento del WindShaper permiten una velocidad máxima de 20 m/s (45 mph) o de hasta 58 m/s (130 mph) con un difusor. Aunque esto es adecuado para probar la mayoría de los drones, no alcanza velocidades transónicas ni supersónicas.
- Nivel de turbulencia: en comparación con los túneles de viento de grado aeronáutico, la intensidad de la turbulencia de un WindShaper no es tan baja (aproximadamente un 5 %). Sin embargo, se puede utilizar un filtro de flujo opcional (ver sección 5) para reducir el nivel de turbulencia a menos del 1 %.
- Ruido: debido a sus pequeños ventiladores, los WindShapers generan un ruido de mayor frecuencia en comparación con los túneles de viento tradicionales. Pero como este ruido es de alta frecuencia, no se propaga tanto y puede eliminarse fácilmente con una pared de hormigón o un par de tapones para los oídos (en comparación con otros túneles de viento grandes que pueden hacer vibrar un edificio entero y necesitan amortiguadores para funcionar correctamente).
5. Sistemas compatibles
El WindShaper cuenta con varios sistemas complementarios que pueden mejorar las pruebas de vuestros drones. Contactad con nuestro equipo de ventas para obtener más información sobre cualquiera de estos complementos:
Banco de pruebas de propulsión
Los WindShapers pueden combinarse con un banco de pruebas de medición para que podáis registrar datos de rendimiento mientras vuestro sistema de propulsión experimenta distintas condiciones de viento. El WindShaper Station de 2 x 2 está diseñado específicamente para esta aplicación y permite probar motores y hélices que generan hasta 5 kgf de empuje y tienen hasta 16” de diámetro.

Figura 12: WindShaper Station de 2 x 2
También podéis utilizar un banco de pruebas más grande con un WindShaper de tamaño personalizado para drones más grandes. Por ejemplo, el Flight Stand está disponible en dos tamaños para medir 15 o 50 kgf de empuje en configuraciones de motor individual o coaxial.

Un banco de pruebas de propulsión le permite medir el empuje, el par motor, las RPM, la potencia y la eficiencia de su sistema en cada etapa de su vuelo.
Convergente
Un dispositivo convergente le permite aumentar su velocidad máxima del viento de 16 m/s (36 mph) hasta 45 m/s (100 mph). El convergente se acopla a la parte delantera del WindShaper y hace pasar aire a alta velocidad a través de un área de pruebas cerrada. Tenga en cuenta que este dispositivo reducirá el tamaño de su área de pruebas, dependiendo del tamaño del WindShaper. Añadir un divergente después de la sección de pruebas (como en la figura 14) puede aumentar aún más la velocidad del viento por encima de 55 m/s (135 mph).

Filtro de flujo / Reducción de turbulencias
Se puede añadir un filtro de flujo a su WindShaper para reducir las turbulencias no deseadas y garantizar una baja intensidad de turbulencia. Esta característica garantiza un flujo de aire uniforme y es una excelente opción para pruebas aerodinámicas más tradicionales utilizando mediciones de fuerza o presión, que pueden beneficiarse de una menor relación señal-ruido.

Figura 15: Un WindShaper de 6 x 3 con un filtro para reducir las turbulencias
Mecanismo de inclinación
El accesorio del mecanismo de inclinación le permite rotar su WindShaper 90 grados, para que pueda estar de pie verticalmente o acostado horizontalmente. Esta es una excelente configuración para simular los efectos de las térmicas, el efecto suelo y practicar aterrizajes en diferentes condiciones. No es solo una herramienta para medir el rendimiento de su dron, sino también para permitir que sus pilotos perfeccionen sus habilidades.
Conclusión
Si tiene alguna pregunta restante, déjenos un comentario a continuación y nos aseguraremos de responderle.
Si está interesado en comprar un WindShaper, puede solicitar una cotización a nuestro equipo de ventas.