


Tutorial en vídeo - Aumentar el tiempo de vuelo del dron
El objetivo de este informe es mostrar un proceso sencillo para prolongar el tiempo de vuelo de su multicóptero. Muchos de los conceptos que se presentan aquí también se aplican a los vehículos de ala fija. Los conceptos aplicados aquí también pueden utilizarse para aumentar la capacidad de sustentación de su dron.
Contenidos
- Introducción y supuestos
- ¿Cómo vuela un dron?
- Fórmula de eficiencia
- Encontrar la hélice más eficiente para el dron
- Encontrar el motor más eficiente para el dron
- Elegir un ESC
- Calcular el tiempo de vuelo del dron (con calculadora)
Nota: Utilizaremos el banco de pruebas de empuje Series 1585 para recopilar datos del motor y de la hélice para este artículo.

1. Introducción y supuestos
El proceso de optimización es un ciclo, por lo que debemos empezar planteando algunos supuestos. En primer lugar, supongamos que el dron ya vuela, por lo que dispone de un diseño existente del que conoce el peso y el tamaño de la batería. Además, optimizaremos un multicóptero que permanece mayormente en vuelo estacionario (nuestro dron no es ni un dron de carreras ni un dron de competición).
Lectura complementaria: Cálculos y supuestos de diseño de drones

Figura 1: El cuadricóptero Otus
Para ilustrar mejor el proceso, utilizaremos el cuadricóptero Otus como ejemplo, aunque este método es aplicable a cualquier UAV.
La primera versión sin optimizar de nuestro cuadricóptero tiene:
- 4 hélices: Gemfan 5040
- 4 motores: motores Hypetrain 2207-2450Kv
- 4 ESC: Afro 20A Race Spec Mini ESC con BEC
- 1 batería: Turnigy nano-tech 1300mAh 4S 45~90C Lipo Pack
- Estructura y carga
Con este diseño actual, nuestro tiempo de vuelo es ≈ 4 minutos.
2. ¿Cómo vuela un dron?
El primer paso es comprender cómo puede volar y despegar un dron. Para que un dron se eleve, debe superar su peso y la resistencia aerodinámica. El peso de un dron es el producto de su masa por la gravedad, y la resistencia aerodinámica es la fuerza que se opone al movimiento del dron a través del aire, la cual depende del área de referencia, la densidad del aire y la velocidad del flujo.
La rotación de las hélices genera empuje y permite que el dron se eleve y mantenga el vuelo. En vuelo estacionario, podemos suponer que el empuje combinado de las hélices es igual al peso total del dron.
A partir de este supuesto y con el peso del dron, podemos deducir el empuje necesario de cada hélice para mantener el vuelo estacionario. En este caso, nuestro dron pesa 777 g, por lo que necesitamos un empuje total de 7,6 N para mantener el vuelo estacionario, es decir, 1,9 N por hélice.

Figura 2: Peso del dron y requisitos de empuje para el vuelo estacionario
Para mantener una buena autoridad de control, el empuje máximo alcanzable por la hélice debe ser aproximadamente el doble del empuje necesario para el vuelo estacionario. Tenga en cuenta que esto es solo una recomendación. Los cuadricópteros de carreras tendrán una relación empuje máximo/peso mucho mayor.
Buscamos la hélice más eficiente que produzca 1,9 N de empuje, que tenga un tamaño máximo de 6 pulgadas y pueda alcanzar 3,8 N de empuje máximo.
Podemos variar parámetros como el paso, el tamaño, el perfil, el material y la marca para encontrar nuestro sistema de propulsión más eficiente.
3. Fórmula de eficiencia
La eficiencia es la relación de la potencia de salida dividida por la potencia de entrada. En este caso, las hélices convierten la energía mecánica en empuje.

4. Encontrar la hélice más eficiente para el dron
En primer lugar, realice una selección inicial de hélice basándose en los datos del fabricante. Lamentablemente, las pruebas de hélices no están estandarizadas y no puede comparar los datos proporcionados por diferentes fabricantes. Los fabricantes suelen proporcionar solo las especificaciones técnicas mínimas, por lo que corresponde al comprador tener cierto conocimiento sobre el rendimiento esperado antes de comprar.
Hemos recopilado una base de datos de datos de motores, hélices y ESC de drones que puede ayudarle a evaluar las hélices antes de comprarlas.
Lectura complementaria: Cómo utilizar nuestra base de datos de motores, hélices y ESC de drones
También puede utilizar nuestro banco de pruebas Series 1585 de RCbenchmark para probar todas sus hélices con el mismo motor y registrar el empuje, el par motor, el voltaje, la corriente, la velocidad de rotación del motor y la vibración. Opcionalmente, puede utilizar la función de carga de la base de datos de la aplicación, que le guiará a través del proceso de prueba con un script de prueba.
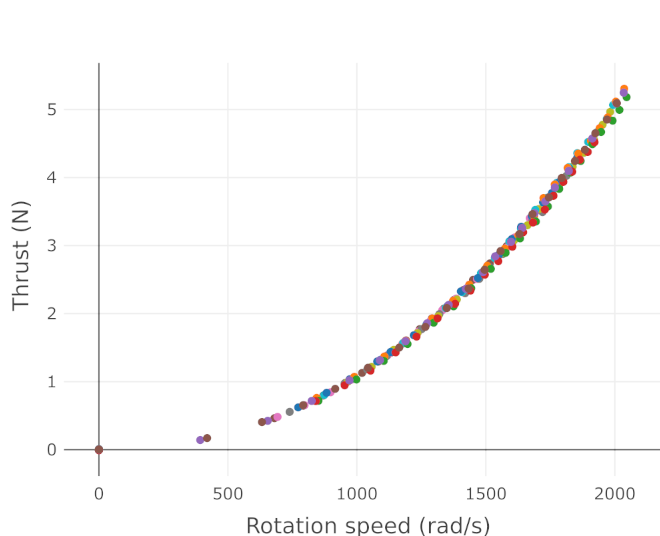
Queremos medir el empuje, el par motor y la velocidad de rotación. Los datos de la hélice son independientes de los datos del motor cuando se basa en el par motor y la velocidad. El empuje de una hélice específica depende únicamente de la velocidad de la hélice y de la velocidad del aire entrante, no del motor que alimenta la hélice.
Independientemente del motor que elija, el empuje generado será el mismo a una velocidad de rotación determinada. Esta propiedad es útil para comprobar que sus pruebas se realizaron correctamente. Los puntos de datos en un gráfico de empuje frente a velocidad de rotación para una sola hélice probada con varios motores deberían estar todos muy cerca de la misma línea que se muestra en la imagen inferior.
Cuando haya determinado el par motor y la velocidad deseados para la hélice más eficiente en vuelo estacionario, puede realizar una búsqueda del motor que sea más eficiente a este par motor y esta velocidad. Pero primero debemos encontrar nuestra hélice.
Centrémonos en solo 3 hélices para mantener esto simple. Las probaremos con el banco de pruebas de empuje Series 1585.
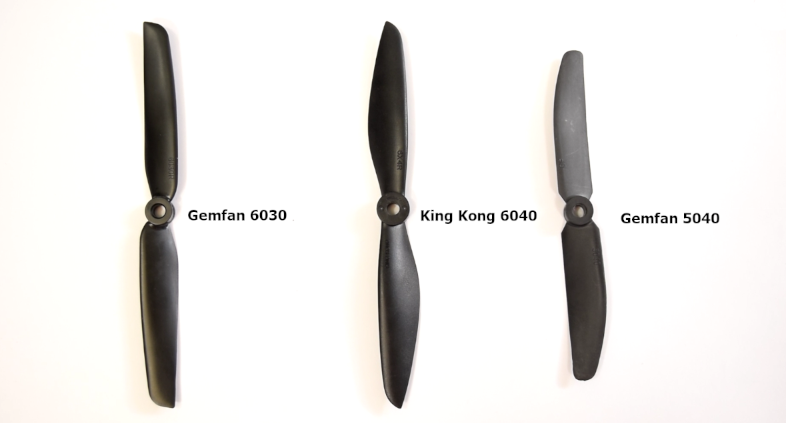
- 6030R Gemfan => diámetro: 6 pulg., paso: 3 pulg., peso: 2,22 g
- 6040R King Kong => diámetro: 6 pulg., paso: 4 pulg., peso: 3,38 g
- 5040R Gemfan => diámetro: 5 pulg., paso: 4 pulg., peso: 3,00 g
La prueba puede realizarse manualmente o con un script. Realizamos la prueba con un script y comparamos los resultados con los de nuestra base de datos de propulsión de drones. Aquí hay una comparación de la eficiencia mecánica de la hélice (N/W) en función del empuje (N).
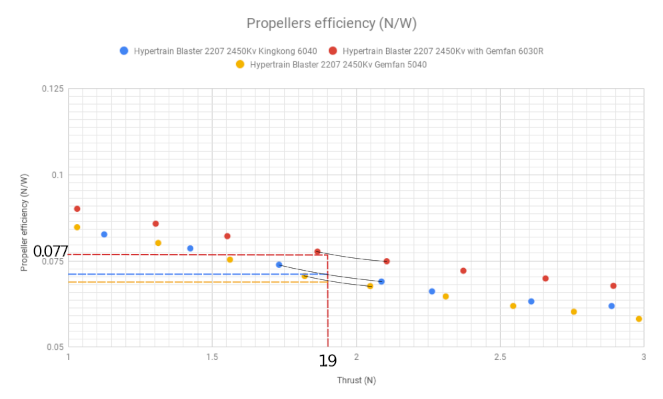
Como se muestra en el gráfico, a 1,9 N, la hélice más eficiente es la Gemfan 6030 con 0,077 N/W. Podemos descartar las otras dos hélices, ya que tienen una eficiencia menor.
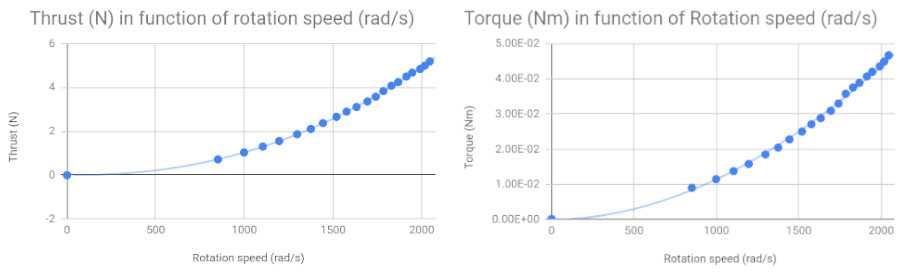
A un empuje de 1,9 N, la Gemfan 6030 funciona a 1300 rad/s, donde también genera 0,0184 N.m de par motor (figura 6).
5. Encontrar el motor más eficiente para el dron
Ahora que hemos encontrado una hélice, nuestro siguiente paso es buscar el motor más eficiente en el punto de funcionamiento de 0,0184 N.m y 1300 rad/s. Limitaremos nuestra búsqueda a 2 motores diferentes para el propósito de este tutorial, pero en realidad hay muchos más candidatos para elegir.
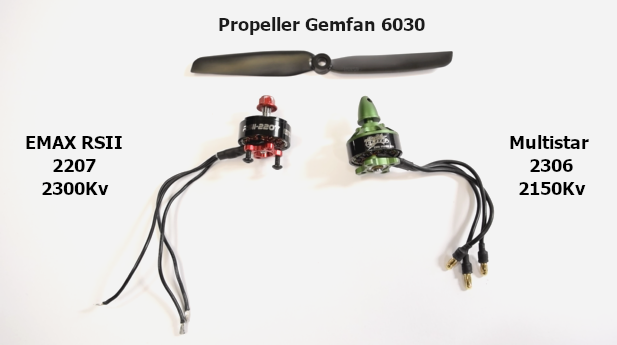
El gráfico de la figura 8 muestra la eficiencia mecánica de los motores probados cuando están equipados con una hélice Gemfan 6030. A 1,9 N de empuje, la eficiencia del Multistar es del 68%, mientras que la eficiencia del EMAX es del 60%. Por lo tanto, concluimos que para esta hélice específica en vuelo estacionario, el motor más eficiente es el Multistar Elite 2306.
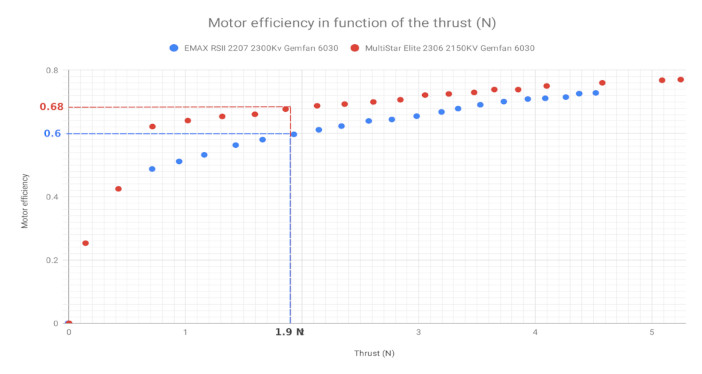
El gráfico anterior nos permitió observar la diferencia de eficiencia de las líneas de par-velocidad de dos motores. No determinamos que el Multistar sea un motor mejor en general, solo que tiene un mejor rendimiento para esta hélice específica. El motor Emax puede ser más eficiente que el Multistar con otra hélice.
Otra cosa que debemos comprobar es que este motor también sea capaz de generar el empuje máximo de la hélice para una autoridad de control suficiente. Anteriormente, dijimos que buscamos la hélice más eficiente a 1,9 N de empuje que también pueda alcanzar 3,8 N de empuje máximo.
Confirmamos gráficamente que este motor es capaz de generar los 3,8 N de empuje máximo que necesitamos. A 3,8 N, el motor es capaz de generar 0,035 N.m de par motor a 1783 rad/s.
6. Elegir un ESC
Una vez elegidos el motor y las hélices, podemos seleccionar un ESC adecuado. Por ahora, simplemente elegimos un ESC capaz de suministrar la corriente máxima del motor de 7 amperios con un factor de seguridad. Elegiremos el Afro Race Spec Mini ESC, que soporta 20 amperios. Hay algunas optimizaciones que se pueden realizar en el ESC, pero eso está fuera del alcance de este artículo.
7. Calcular el tiempo de vuelo del dron
Finalmente, podemos utilizar la información que hemos recopilado para determinar nuestro tiempo de vuelo:
La capacidad de la batería (Ebattery en Wh) puede expresarse como el tiempo de vuelo (FT) en horas, multiplicado por la potencia generada (Power en vatios).
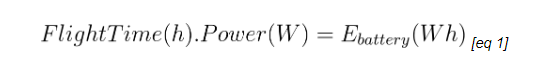
La capacidad de la batería (Ebattery) es igual al peso de la batería (Wbattery en gramos) multiplicado por la densidad de energía (sigmabattery en Wh/g).
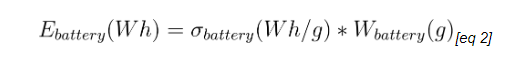
La potencia total (Power en vatios) es igual al peso del dron (Wdrone (g) = Wframe (g) + Wbattery (g)) dividido por la eficiencia de las hélices (propefficiency en g/W).
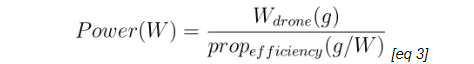
La eficiencia de la hélice es una función del peso total del dron dividido por el número de hélices de su dron.
Por lo tanto, al combinar las ecuaciones, obtenemos el tiempo de vuelo [eq1]:
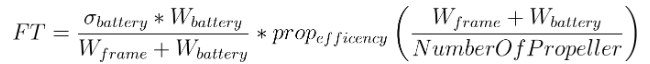
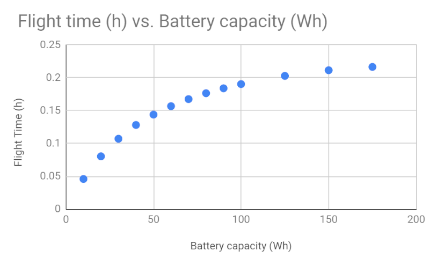
Un aumento en el peso de la batería aumenta el término de división de la ecuación anterior y reduce la eficiencia de la hélice. De esta manera, la batería puede influir en el tiempo de vuelo en ambas direcciones. Las baterías más grandes tienen una mayor capacidad, lo que puede aumentar el tiempo de vuelo, pero también tienen un mayor peso, lo que aumenta el empuje necesario para el funcionamiento, disminuyendo así el tiempo de vuelo. La figura 11 muestra un ejemplo de cómo encontrar el 'punto óptimo' al equilibrar la capacidad y el peso de la batería.
Esas fórmulas están implementadas en la hoja de cálculo aquí:
Utilice nuestra hoja de Google para calcular fácilmente el tiempo de vuelo del dron.
Hay algunos supuestos que debe agregar al usar la hoja de Google, como el peso y la capacidad de su batería. También, escriba el peso total de su cuadricóptero (SIN la batería) y el número de hélices. ¡Ahora tiene todo lo necesario para calcular el tiempo de vuelo!
Lectura complementaria: Construcción y optimización de drones (eBook)
Puede observar el efecto de variar la capacidad de la batería en el tiempo de vuelo. Como puede ver, aumentar la batería a 33,3 mAh aumenta el tiempo de vuelo en unos minutos, pero reduce la autoridad de control a medida que disminuye la relación peso/empuje. Aumentar aún más el tamaño muestra muy pocos beneficios en términos de tiempo de vuelo, pero aumenta el ruido y reduce la autoridad de control.
Conclusión
En este artículo cubrimos cómo elegir una hélice, un motor, un ESC y una batería para nuestro dron, y vimos cómo comparar eficiencias, analizar datos y calcular el tiempo de vuelo.
Todas estas modificaciones pueden cambiar el peso total de su dron, especialmente si elige otra batería. Es posible que deba reiniciar el análisis si cambia significativamente el peso del dron.
Como mencionamos al principio del artículo, el proceso de construcción de un dron es un ciclo que se repite a medida que aprendemos sobre nuestros componentes y su rendimiento mediante pruebas. Formulamos hipótesis, elegimos las piezas basándonos en ellas, probamos el sistema, cambiamos las piezas y repetimos el proceso.
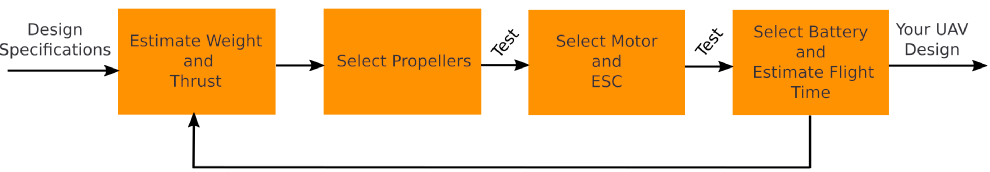
Independientemente de la herramienta utilizada para capturar los datos, recomendamos encarecidamente que mida el par motor durante sus pruebas. Esto le permitirá analizar por separado los datos del motor y de la hélice y medir la eficiencia. Hemos diseñado múltiples herramientas para que la recopilación y el análisis de los datos sean más sencillos y precisos.
La capacidad de realizar pruebas automáticas de la Series 1585, junto con nuestra base de datos de datos de propulsión de drones, debería permitirle seleccionar el mejor motor, hélice y ESC en unas pocas horas de pruebas. Las pruebas pueden aumentar el tiempo de vuelo y la capacidad de sustentación, y reducir el calor generado por el sistema, lo que prolonga la vida útil de sus componentes.
Si desea profundizar en la teoría de los motores para optimizar por completo su motor, vea el vídeo “Cómo maximizar el tiempo de vuelo de su dron” en nuestro canal de YouTube. En este vídeo le mostramos los pasos que seguimos para construir el cuadricóptero Otus y cómo aumentamos su tiempo de vuelo de 4 a 8 minutos, ¡e incluso hasta 13 minutos!
Para obtener más información sobre este proceso de optimización, consulte la Parte 2 de este artículo: Cálculos e hipótesis del ciclo de diseño de drones