


Por Lauren Nagel
El proceso de ingeniería de drones a menudo funciona como un «bucle de diseño», que se refiere a la naturaleza circular del proceso de diseño. La construcción de la primera versión del dron se basa en ciertas suposiciones, muchas de las cuales cambiarán a medida que se seleccionen los componentes y el diseño tome forma.
En este artículo cubriremos:
- Encontrar una batería para aumentar el tiempo de vuelo
- Cómo elegir un motor y una hélice para dron (con base de datos)
- Cambiar componentes para maximizar la eficiencia
- Cómo elegir un ESC
- Cómo calcular el tiempo de vuelo de un dron
Utilizaremos el banco de pruebas de empuje Series 1585 para recopilar datos para este artículo.

El bucle de diseño comienza cuando el diseñador observa cómo la primera versión del diseño difiere de las suposiciones, y luego vuelve al principio con la nueva información (figura 1).

Figura 1: Ilustración del bucle de diseño de drones
En nuestro artículo anterior, Cómo aumentar el tiempo de vuelo y la capacidad de carga de un dron, cubrimos la primera etapa del proceso de diseño y llegamos a una primera versión de nuestro diseño. En este artículo comenzaremos donde lo dejamos, observando cómo se mantuvieron nuestras suposiciones.
Revisión
Comenzamos nuestro proceso de diseño con la suposición de que nuestro dron pesaría 777 g y sería capaz de volar por sí solo. Siguiendo estas suposiciones, predijimos que necesitaríamos 1,9 N de empuje por hélice para el vuelo estacionario, por lo que buscamos la combinación de motor-hélice que sería más eficiente a 1,9 N. Una vez que encontramos la combinación más eficiente, teníamos las herramientas necesarias para estimar nuestro tiempo de vuelo, que es por donde comenzaremos hoy.
Para este artículo seremos más precisos con la masa de nuestros componentes. Supondremos la siguiente distribución de masa de nuestro dron de 777 g:
- Motores (4): 148 g
- Hélices (4): 13,5 g
- Batería (1): 155 g
- Otros componentes (cámara, chasis, ESC, etc.): 460,5 g
Tiempo de vuelo
Nuestro objetivo es maximizar el tiempo de vuelo de nuestro dron para que pueda mantenerse estacionario el mayor tiempo posible. En nuestro artículo anterior, modelamos el tiempo de vuelo de nuestro dron con una capacidad de batería variable (figura 2).

Figura 2: Tiempo de vuelo frente a capacidad de la batería para el diseño original del dron
Presuponíamos que nuestro diseño incluiría una batería Turnigy nano-tech 4S de 1300 mAh e incluimos su masa en nuestros cálculos generales. La capacidad de la batería es de poco más de 19,2 Wh (14,8 V * 1,3 Ah = 19,2 Wh), lo que ocurre dentro de la fase de crecimiento del gráfico y nos da solo unos 4,5 minutos de tiempo de vuelo.
Si aumentáramos la capacidad de la batería, también podríamos aumentar nuestro tiempo de vuelo, pero la contrapartida sería un aumento de peso. Aquí es donde comienza el bucle de diseño, ya que cambiamos componentes para intentar construir el dron que mejor satisfaga nuestras necesidades.
Iteración 2: Elegir una nueva batería para maximizar el tiempo de vuelo
Hasta la marca de 0,2 horas hay un aumento del tiempo de vuelo con el aumento de la capacidad de la batería, pero después de unos 100-125 Wh las ganancias marginales se vuelven menos significativas. Por esta razón, comenzaremos reemplazando nuestra batería antigua por una nueva batería que tenga alrededor de 100-125 Wh de capacidad para aumentar nuestro tiempo de vuelo. El paquete LiPo Turnigy 6S de 5000 mAh encaja perfectamente con nuestros criterios con 111 Wh de capacidad (figura 3).

Figura 3: Batería LiPo Turnigy 5000 mAh/111 Wh (Foto: HobbyKing)
Esta nueva batería pesa la increíble cifra de 655 g en comparación con nuestra batería antigua que pesaba solo 155 g. Asumiendo que todos nuestros otros componentes se mantienen iguales a 622 g, la masa total de nuestro dron es ahora de 1.277 g.
Por lo tanto, necesitaremos producir al menos 12,5 N de empuje para que el dron pueda mantenerse estacionario (1,277 kg * 9,81), es decir, poco más de 3,1 N por hélice. También nos gustaría lograr al menos el doble de ese empuje para tener una buena autoridad de control, por lo que buscaremos la hélice que sea más eficiente a 3,1 N, pero que también pueda alcanzar hasta 6,2 N de empuje.
Para repasar, tenemos tres hélices en nuestra lista de candidatos:
- 6030R Gemfan => diámetro: 6", paso: 3", masa 2,22 g
- 6040R King Kong => diámetro: 6", paso: 4", masa 3,38 g
- 5030R Gemfan => diámetro: 5", paso: 4", masa 3,00 g
Trabajaremos con la suposición de que el chasis de nuestro dron está fijado y no podemos exceder las 6” de diámetro para nuestras hélices. Podemos aprender sobre nuestros tres candidatos de hélices revisando la base de datos de motores eléctricos, hélices y ESCs de RCbenchmark. Los datos de prueba como el empuje, el par, las RPM, la potencia, la eficiencia y más se recopilan utilizando uno de nuestros bancos de pruebas de propulsión, y para este dron el RCbenchmark Series 1585 probablemente sería el más adecuado.
Para nuestros candidatos, los datos de la base de datos nos dicen que las tres hélices alcanzan nuestro empuje de vuelo estacionario de 3,1 N, pero solo la 6040R King Kong se acerca al empuje máximo de 6,2 N (0,63 kgf) (figura 4).

Figura 4: Rendimiento de empuje de los candidatos de hélices
Estos resultados sugieren que o bien nuestra batería es demasiado pesada o nuestra combinación de motor/hélice no estaba produciendo suficiente empuje. Nuestro objetivo es tener el tiempo de vuelo más largo posible, así que en lugar de buscar una batería más pequeña de inmediato, exploremos más hélices que se ajusten a los límites de nuestro chasis, pero que produzcan más empuje.
Lectura adicional: Cómo el desequilibrio causa vibración en las hélices
Iteración 3: Elegir nuevos candidatos de hélices y motores
Nuestro chasis nos limita a hélices que tienen 6” o menos de diámetro, pero aún podemos experimentar con el paso, el material y la marca. Utilizaremos la base de datos de componentes de drones para filtrar hélices que tengan 6” de diámetro y produzcan al menos 6,2 N (0,63 kgf) de fuerza. Esta búsqueda proporcionó varias buenas opciones, pero para simplificarlo lo reduciremos a tres candidatos que producen el mayor empuje:
- Hélice 1 → diámetro: 6”, paso: 4”, masa: 3,38 g, material: plástico
- Hélice 2 → diámetro: 6”, paso: 4”, masa: 4,32 g, material: nailon
- Hélice 3 → diámetro: 6”, paso: 4,5”, masa: 6,78 g, material: fibra de carbono (CF)
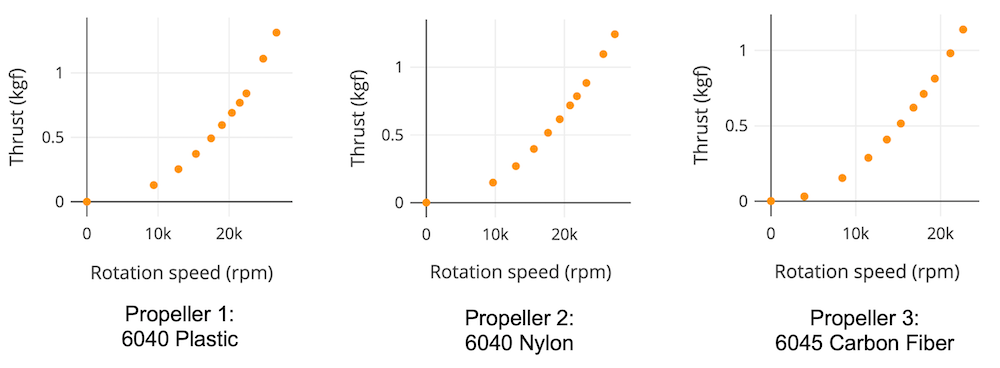
Figura 5: Empuje frente a RPM para los nuevos candidatos de hélices
Como se puede ver en la figura 5, todos nuestros candidatos de hélices pueden producir 10 N (1 kgf) de empuje o más. Por esta razón, podemos aspirar a un empuje de vuelo estacionario de 5 N y un empuje máximo de 10 N, lo que nos permitirá levantar una batería más grande con la misma unidad de propulsión.
Como se muestra en la figura 6, a nuestro empuje de vuelo estacionario original de 3,1 N (0,32 kgf) y a nuestro nuevo empuje de vuelo estacionario de 5,0 N (0,51 kgf), la eficiencia de la hélice 1 y la hélice 2 es muy similar, separadas por solo unos 0,1 gf/W. La hélice 2 es ligeramente más eficiente, pero también es más pesada. Este aumento de peso podría llevar a un tiempo de vuelo más corto y deja menos masa disponible para la batería. En un cuadricóptero, la diferencia total sería de 3,76 g ((4,32 g - 3,38 g)*4).

Figura 6: Eficiencia de la hélice frente a empuje para los nuevos candidatos de hélices
Después de un vistazo rápido a los mercados en línea, es evidente que 4 g no hacen ninguna diferencia en términos de capacidad para baterías de este tamaño. Por esta razón, y el efecto insignificante de 4 g de masa para nuestro dron, tiene sentido usar la hélice 2 debido a su mayor eficiencia.
Nuestro siguiente paso será encontrar el motor brushless que sea más eficiente con esta hélice a nuestro nuevo empuje de vuelo estacionario de 5 N. En general, estamos buscando un motor que pueda exceder nuestro empuje máximo de 10 N, pero no por un margen demasiado grande. No queremos operar el motor a su velocidad máxima por demasiado tiempo, pero tampoco queremos cargar con un motor que produzca más empuje y par del que necesitamos.
De los dos motores que probamos anteriormente, MultiStar Elite 2306 2150 Kv y EMAX RSII 2207 2300 Kv, solo el motor 2300 Kv cumple con nuestro requisito de empuje máximo (figura 7). Por lo tanto, tendremos que usar la base de datos de motores para encontrar un nuevo candidato.

Figura 7: Eficiencia del motor frente a empuje para los candidatos de motores 2150 Kv y 2300 Kv
De la base de datos encontramos el Hypetrain Blaster 2207 2450 Kv, que cumple con nuestros criterios. Realizamos una prueba con cada uno de los dos motores emparejados con la hélice 2, y los resultados se muestran en la figura 8. El motor 2, EMAX RSII 2207 2300 Kv, es el más eficiente con la hélice 2 en nuestro punto de operación de vuelo estacionario de 5 N (0,51 kgf) y también resulta ser más eficiente en nuestro empuje máximo de 10 N (1,02 kgf). La diferencia de eficiencia en el empuje de vuelo estacionario es de aproximadamente 2,2% (55,6% frente a 53,4%), pero el motor 2300 Kv también es más ligero (32,37 g frente a 36,96 g), por lo que hace nuestra decisión fácil.

Figura 8: Eficiencia del motor frente a empuje para los candidatos de motores 2300 Kv y 2450 Kv
Iteración 4: Elegir una nueva batería para maximizar el tiempo de vuelo que se ajuste a nuestro nuevo diseño
Ahora es un buen momento para resumir la masa de nuestros componentes ya que la masa de nuestras hélices y motores ha cambiado, al igual que nuestro empuje de vuelo estacionario. Aquí está el nuevo desglose:
- Motores (4): 129,5 g
- Hélices (4): 17,3 g
- Otros componentes (cámara, chasis, ESC, etc.): 460,5 g
- Masa antes de la batería: 607,3 g
- Masa máxima: ~ 2.000 g
Basándonos en estos nuevos valores, tenemos 1392,7 g de masa disponible para nuestra batería.
Dado que también tenemos nuestro motor y hélice elegidos, también podemos determinar nuestras necesidades de descarga (clasificación C), que también será una consideración para elegir la batería. Queremos asegurarnos de que nuestro motor no consuma más corriente de la que nuestra batería puede proporcionar, de lo contrario la batería podría degradarse o sobrecalentarse rápidamente. La fórmula para determinar el consumo de corriente de una batería es: Corriente (A) = clasificación C * Capacidad (Ah).
Lectura adicional: Análisis de potencia y eficiencia de motores brushless
No hay información en línea sobre la corriente continua o de ráfaga para el EMAX RSII 2207 2300 Kv, pero podemos ver los datos en la base de datos de RCbenchmark y comparar todas las pruebas realizadas con este motor. Como podemos ver en la figura 9, la corriente máxima alcanzada durante varias pruebas fue de aproximadamente 42 A.

Figura 9: Corriente frente a velocidad de rotación para el motor EMAX RSII 2207 2300 Kv
El Turnigy High Capacity 16000 mAh 4S 12C Lipo Pack tiene la capacidad más alta en Wh de todas las baterías en nuestro rango de peso, dándonos 4 * 3,7 * 16 = 236,8 Wh. Pesa 1.366 g, tiene una clasificación de descarga de 12 C y 16 Ah de capacidad, por lo que puede manejar un consumo de corriente de 192 A, que es más de lo que necesitamos.
Iteración 5: Elegir un ESC
La principal consideración para elegir un ESC es que pueda entregar la corriente máxima del motor. En nuestro caso no esperamos que nuestro motor exceda los 42 A, por lo que un ESC como el HobbyKing 60A ESC 4A SBEC funcionará de maravilla. Puede entregar una corriente constante de hasta 60 A y una corriente de pico de hasta 80 A, mientras proporciona 4 A al BEC. Esto nos da un poco de margen de seguridad, por lo que este ESC será una buena opción para nuestro dron.

Figura 10: HobbyKing 60A ESC 4A SBEC (Foto: HobbyKing)
Calculando Nuestro Tiempo de Vuelo
Como aprendimos en nuestro artículo anterior, el tiempo de vuelo depende de la capacidad de la batería y la potencia consumida por el sistema de propulsión. Muchos factores entran en juego, resumidos en la fórmula a continuación (ver el artículo anterior sobre aumentar el tiempo de vuelo para más detalles):
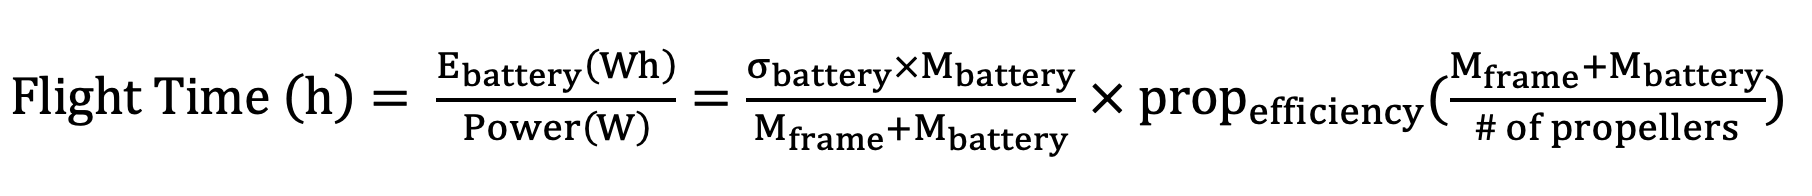
Donde
E = capacidad
σ = densidad de energía
M = masa en gramos (g)
Podemos copiar y pegar nuestros datos de prueba de propulsión en esta práctica calculadora de tiempo de vuelo, introducir nuestro peso y la capacidad de nuestra batería, y nos dará la mejor estimación de nuestro tiempo de vuelo basada en nuestros datos. Nuestro tiempo de vuelo estimado es de 15,2 minutos (figura 11), lo que supone una mejora significativa en comparación con nuestro diseño original, que solo tenía unos 4,5 minutos de tiempo de vuelo.

Figura 11: Uso de la calculadora de tiempo de vuelo para estimar el tiempo de vuelo de nuestro dron
Conclusión
Como hemos visto, el proceso de diseño de drones es cíclico y casi siempre hay margen para mejorar un diseño.
Si quieres llevar tu diseño un paso más allá, considera añadir sensores personalizados a tu configuración de pruebas.
Recopilar datos de propulsión es una de las mejores maneras de determinar dónde hay margen de mejora en tu dron, y ofrecemos muchos bancos de pruebas y herramientas para ayudarte a hacerlo:
- Series 1585 - mide hasta 5 kgf de empuje / 2 Nm de par
- Flight Stand 15 - mide hasta 15 kgf de empuje / 8 Nm de par
- Flight Stand 50 - mide hasta 50 kgf de empuje / 30 Nm de par
- Flight Stand 150 - mide hasta 150 kgf de empuje / 150 Nm de par
Si te ha gustado este artículo, también disfrutarás de nuestro eBook gratuito: Construcción y optimización de drones: cómo aumentar tu tiempo de vuelo, la carga útil y la eficiencia general.