


Par Lauren Nagel
Le processus de conception d’un drone fonctionne souvent selon une « boucle de conception », qui désigne la nature cyclique du processus de conception. La construction de la première version du drone repose sur certaines hypothèses, dont beaucoup évolueront à mesure que les composants sont sélectionnés et que la conception prend forme.
Dans cet article, nous aborderons :
- Trouver une batterie pour augmenter le temps de vol
- Comment choisir un moteur et une hélice de drone (avec une base de données)
- Remplacer des composants pour optimiser le rendement
- Comment choisir un ESC
- Comment calculer le temps de vol d’un drone
Nous utiliserons le banc de mesure de poussée Series 1585 pour recueillir les données de cet article.

La boucle de conception commence lorsque le concepteur examine les différences entre la première version de la conception et les hypothèses, puis revient au point de départ avec les nouvelles informations (figure 1).

Figure 1 : Illustration de la boucle de conception d’un drone
Dans notre précédent article, Comment augmenter le temps de vol et la capacité d’emport d’un drone, nous avons abordé la première étape du processus de conception et abouti à une première version de notre conception. Dans cet article, nous reprendrons là où nous nous étions arrêtés et examinerons dans quelle mesure nos hypothèses se sont vérifiées.
Récapitulatif
Nous avons entamé le processus de conception en supposant que notre drone pèserait 777 g et pourrait voler de manière autonome. Sur la base de ces hypothèses, nous avons estimé qu’il nous faudrait une poussée de 1,9 N par hélice pour le vol stationnaire. Nous avons donc recherché la combinaison moteur-hélice la plus efficace à 1,9 N. Une fois cette combinaison trouvée, nous disposions des outils nécessaires pour estimer le temps de vol, et c’est par là que nous allons commencer aujourd’hui.
Dans cet article, nous serons plus précis quant à la masse de nos composants. Nous supposerons que la masse de notre drone de 777 g se répartit comme suit :
- Moteurs (4) : 148 g
- Hélices (4) : 13,5 g
- Batterie (1) : 155 g
- Autres composants (caméra, châssis, ESC, etc.) : 460,5 g
Temps de vol
Notre objectif est de maximiser le temps de vol de notre drone afin qu’il puisse rester en vol stationnaire le plus longtemps possible. Dans notre précédent article, nous avons modélisé le temps de vol de notre drone en fonction de différentes capacités de batterie (figure 2).

Figure 2 : Temps de vol en fonction de la capacité de la batterie pour la conception initiale du drone
Nous avions prévu d’utiliser une batterie Turnigy nano-tech 1300 mAh 4S et avons inclus sa masse dans nos calculs globaux. La capacité de la batterie est légèrement supérieure à 19,2 Wh (14,8 V * 1,3 Ah = 19,2 Wh), ce qui se situe dans la phase de croissance du graphique et ne nous donne qu’environ 4,5 minutes de temps de vol.
En augmentant la capacité de la batterie, nous pourrions également augmenter le temps de vol, mais au prix d’une hausse du poids. C’est là que commence la boucle de conception : nous remplaçons des composants pour tenter de construire le drone qui répondra le mieux à nos besoins.
Itération 2 : choisir une nouvelle batterie pour maximiser le temps de vol
Jusqu’à 0,2 heure, le temps de vol augmente avec la capacité de la batterie, mais au-delà d’environ 100 à 125 Wh, les gains marginaux deviennent moins importants. Pour cette raison, nous commencerons par remplacer notre ancienne batterie par une nouvelle d’une capacité d’environ 100 à 125 Wh afin d’augmenter le temps de vol. La batterie Turnigy 5000 mAh 6S LiPo répond parfaitement à nos critères, avec une capacité de 111 Wh (figure 3).

Figure 3 : Batterie LiPo Turnigy 5000 mAh/111 Wh (photo : HobbyKing)
Cette nouvelle batterie pèse pas moins de 655 g, contre seulement 155 g pour l’ancienne. Si nous supposons que la masse de tous nos autres composants reste inchangée, à 622 g, la masse totale de notre drone est désormais de 1 277 g.
Nous devrons donc produire une poussée d’au moins 12,5 N pour que le drone puisse rester en vol stationnaire (1,277 kg * 9,81), soit un peu plus de 3,1 N par hélice. Nous souhaitons également obtenir au moins le double de cette poussée afin de bénéficier d’une bonne autorité de commande. Nous rechercherons donc l’hélice la plus efficace à 3,1 N, mais capable aussi d’atteindre une poussée de 6,2 N.
Récapitulons : trois hélices figurent parmi les candidates :
- 6030R Gemfan => diamètre : 6", pas : 3", masse : 2,22 g
- 6040R King Kong => diamètre : 6", pas : 4", masse : 3,38 g
- 5030R Gemfan => diamètre : 5", pas : 4", masse : 3,00 g
Nous partirons du principe que le châssis de notre drone est déjà défini et que le diamètre de nos hélices ne peut dépasser 6”. Nous pouvons en apprendre davantage sur nos trois hélices candidates en consultant la base de données de moteurs électriques, d’hélices et d’ESC de RCbenchmark. Les données de test, telles que la poussée, le couple, le régime, la puissance, le rendement et bien d’autres, sont recueillies à l’aide de l’un de nos bancs d’essai de propulsion. Pour ce drone, le RCbenchmark Series 1585 serait probablement le mieux adapté.
Pour nos candidates, les données de la base indiquent que les trois hélices atteignent la poussée de vol stationnaire de 3,1 N, mais que seule la 6040R King Kong approche la poussée maximale de 6,2 N (0,63 kgf) (figure 4).

Figure 4 : Performances en poussée des hélices candidates
Ces résultats suggèrent que notre batterie est trop lourde ou que notre combinaison moteur-hélice ne produit pas une poussée suffisante. Nous cherchons à obtenir le temps de vol le plus long possible. Plutôt que de rechercher immédiatement une batterie plus petite, explorons donc d’autres hélices qui respectent les limites de notre châssis, mais produisent davantage de poussée.
Pour aller plus loin : Comment un déséquilibre provoque des vibrations de l’hélice
Itération 3 : choisir de nouvelles hélices et de nouveaux moteurs candidats
Notre châssis nous limite aux hélices de 6” de diamètre ou moins, mais nous pouvons toujours expérimenter avec leur pas, leur matériau et leur marque. Nous utiliserons la base de données de composants pour drones afin de filtrer les hélices de 6” de diamètre produisant au moins 6,2 N (0,63 kgf) de poussée. Cette recherche nous a fourni plusieurs bonnes options, mais, par souci de simplicité, nous allons retenir les trois candidates qui produisent le plus de poussée :
- Hélice 1 → diamètre : 6”, pas : 4”, masse : 3,38 g, matériau : plastique
- Hélice 2 → diamètre : 6”, pas : 4”, masse : 4,32 g, matériau : nylon
- Hélice 3 → diamètre : 6”, pas : 4,5”, masse : 6,78 g, matériau : fibre de carbone (CF)
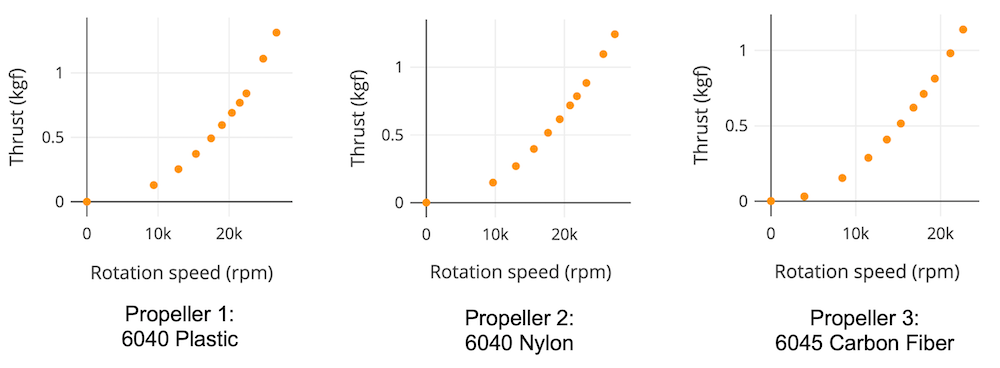
Figure 5 : Poussée en fonction du régime pour les nouvelles hélices candidates
Comme le montre la figure 5, toutes nos hélices candidates peuvent produire une poussée de 10 N (1 kgf) ou plus. Nous pouvons donc viser une poussée de vol stationnaire de 5 N et une poussée maximale de 10 N, ce qui nous permettra de soulever une batterie plus grande avec le même groupe propulsif.
Comme le montre la figure 6, à notre poussée initiale de vol stationnaire de 3,1 N (0,32 kgf) comme à la nouvelle de 5,0 N (0,51 kgf), le rendement des hélices 1 et 2 est très similaire, avec un écart d’environ 0,1 gf/W seulement. L’hélice 2 est légèrement plus efficace, mais elle est aussi plus lourde. Ce poids supplémentaire pourrait réduire le temps de vol et laisse moins de masse disponible pour la batterie. Pour un quadricoptère, la différence totale serait de 3,76 g ((4,32 g - 3,38 g)*4).

Figure 6 : Rendement des hélices en fonction de la poussée pour les nouvelles hélices candidates
Après une rapide consultation des boutiques en ligne, il apparaît qu’un écart de 4 g n’a aucune incidence sur la capacité des batteries de cette taille. Compte tenu également de l’effet négligeable d’une masse de 4 g sur notre drone, il est logique d’opter pour l’hélice 2, en raison de son rendement supérieur.
L’étape suivante consiste à trouver le moteur sans balais le plus efficace avec cette hélice à notre nouvelle poussée de vol stationnaire de 5 N. De manière générale, nous recherchons un moteur capable de dépasser notre poussée maximale de 10 N, mais sans la dépasser de beaucoup. Nous ne voulons pas faire fonctionner le moteur trop longtemps à son régime maximal, ni transporter un moteur produisant plus de poussée et de couple que nécessaire.
Parmi les deux moteurs que nous avons testés précédemment, le MultiStar Elite 2306 2150 Kv et l’EMAX RSII 2207 2300 Kv, seul le moteur de 2300 Kv répond à notre exigence de poussée maximale (figure 7). Nous devrons donc utiliser la base de données des moteurs pour trouver un nouveau candidat.

Figure 7 : Rendement du moteur en fonction de la poussée pour les moteurs candidats de 2150 Kv et 2300 Kv
La base de données nous permet de trouver le Hypetrain Blaster 2207 2450 Kv, qui répond à nos critères. Nous avons effectué un test avec chacun des deux moteurs associés à l’hélice 2 ; les résultats sont présentés à la figure 8. Le moteur 2, EMAX RSII 2207 2300 Kv, est le plus efficace avec l’hélice 2 à notre point de fonctionnement en vol stationnaire de 5 N (0,51 kgf) et se révèle également plus efficace à notre poussée maximale de 10 N (1,02 kgf). L’écart de rendement en vol stationnaire est d’environ 2,2 % (55,6 % contre 53,4 %), mais le moteur de 2300 Kv est également plus léger (32,37 g contre 36,96 g), ce qui facilite notre choix.

Figure 8 : Rendement du moteur en fonction de la poussée pour les moteurs candidats de 2300 Kv et 2450 Kv
Itération 4 : choisir une nouvelle batterie pour maximiser le temps de vol et l’adapter à notre nouvelle conception
Il est maintenant temps de récapituler la masse de nos composants, puisque celle de nos hélices et de nos moteurs a changé, tout comme notre poussée en vol stationnaire. Voici la nouvelle répartition :
- Moteurs (4) : 129,5 g
- Hélices (4) : 17,3 g
- Autres composants (caméra, châssis, ESC, etc.) : 460,5 g
- Masse avant batterie : 607,3 g
- Masse maximale : ~ 2 000 g
D’après ces nouvelles valeurs, nous disposons de 1 392,7 g pour la batterie.
Puisque nous avons également choisi notre moteur et notre hélice, nous pouvons déterminer le courant de décharge requis (taux C), qui sera également un critère dans le choix de la batterie. Nous voulons nous assurer que notre moteur ne tire pas plus de courant que la batterie ne peut en fournir, faute de quoi celle-ci pourrait se dégrader rapidement ou surchauffer. La formule pour déterminer le courant fourni par une batterie est la suivante : courant (A) = taux C * capacité (Ah).
Pour aller plus loin : Analyse de la puissance et du rendement des moteurs sans balais
Aucune information sur le courant continu ou de pointe de l’EMAX RSII 2207 2300 Kv n’est disponible en ligne, mais nous pouvons consulter les données de la base RCbenchmark et comparer tous les tests réalisés avec ce moteur. Comme le montre la figure 9, le courant maximal atteint au cours des différents tests était d’environ 42 A.

Figure 9 : Courant en fonction de la vitesse de rotation pour le moteur EMAX RSII 2207 2300 Kv
La batterie Turnigy High Capacity 16000 mAh 4S 12C LiPo Pack offre la plus grande capacité en Wh parmi toutes les batteries de notre plage de poids, soit 4 * 3,7 * 16 = 236,8 Wh. Elle pèse 1 366 g, affiche un taux de décharge de 12 C et une capacité de 16 Ah ; elle peut donc supporter un courant de 192 A, ce qui est supérieur à nos besoins.
Itération 5 : choisir un ESC
Le principal critère de choix d’un ESC est sa capacité à fournir le courant de pointe du moteur. Dans notre cas, nous ne prévoyons pas que notre moteur dépasse 42 A. Un ESC tel que le HobbyKing 60A ESC 4A SBEC conviendra donc parfaitement. Il peut fournir un courant continu allant jusqu’à 60 A et un courant de pointe allant jusqu’à 80 A, tout en délivrant 4 A au BEC. Cela nous donne une certaine marge de sécurité ; cet ESC sera donc un bon choix pour notre drone.

Figure 10 : HobbyKing 60A ESC 4A SBEC (photo : HobbyKing)
Calcul du temps de vol
Comme nous l’avons appris dans notre précédent article, le temps de vol dépend de la capacité de la batterie et de la puissance consommée par le système de propulsion. De nombreux facteurs entrent donc en jeu, comme le résume la formule ci-dessous (consultez notre précédent article sur l’augmentation du temps de vol pour en savoir plus) :
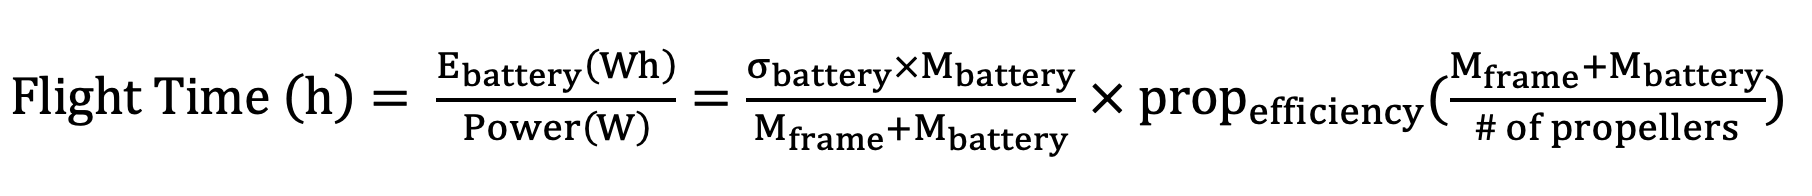
Où
E = capacité
σ = densité énergétique
M = masse en grammes (g)
Nous pouvons copier-coller nos données d’essais de propulsion dans cet outil pratique de calcul du temps de vol, y saisir le poids et la capacité de la batterie, et il nous donnera la meilleure estimation de notre temps de vol à partir de nos données. Notre temps de vol estimé est de 15,2 minutes (figure 11), une amélioration considérable par rapport à notre conception initiale, qui n’offrait qu’environ 4,5 minutes de vol.

Figure 11 : Utilisation du calculateur de temps de vol pour estimer le temps de vol de notre drone
Conclusion
Comme nous l’avons vu, la conception d’un drone est un processus cyclique et il est presque toujours possible d’améliorer une conception.
Si vous souhaitez aller plus loin dans votre conception, pensez à ajouter des capteurs personnalisés à votre banc d’essai.
La collecte de données de propulsion est l’un des meilleurs moyens de déterminer les possibilités d’amélioration de votre drone. Nous proposons de nombreux bancs d’essai et outils pour vous y aider :
- Série 1585 - mesure une poussée jusqu’à 5 kgf et un couple jusqu’à 2 Nm
- Flight Stand 15 - mesure une poussée jusqu’à 15 kgf et un couple jusqu’à 8 Nm
- Flight Stand 50 - mesure une poussée jusqu’à 50 kgf et un couple jusqu’à 30 Nm
- Flight Stand 150 - mesure une poussée jusqu’à 150 kgf et un couple jusqu’à 150 Nm
Si vous avez apprécié cet article, vous aimerez aussi notre livre numérique gratuit : Construction et optimisation de drones : comment augmenter votre temps de vol, la charge utile et l’efficacité globale.