


Por Lauren Nagel
Os WindShapers representam a mais recente tecnologia em testes aerodinâmicos de drones, mas o que são exatamente? Os termos «túnel de vento ao ar livre», «gerador de vento» e «criador de fluxo de vento 3D» são todos corretos, mas não descrevem totalmente o que o WindShaper é capaz de fazer.
Neste artigo, vamos explicar o que é um WindShaper, como funciona e de que forma representa uma melhoria em relação a outras tecnologias de teste de drones. Eis uma visão geral:
Índice
- O que é um WindShaper (conceito e estrutura)
- Como controlar o WindShaper
- Que tipos de padrões de vento posso produzir?
- Vantagens e desvantagens
- Sistemas compatíveis (testes de propulsão, mecanismo de inclinação, etc.)

Figura 1: Drone de asa fixa a voar em frente a um WindShaper de 12 x 8 módulos
1. O que é um WindShaper
O componente principal de um WindShaper é a sua principal parede de ventoinhas, que produz perfis de vento para testar drones em diversas condições. Os tipos de testes possíveis incluem testes de resistência ao vento, testes de voo livre e muitos outros.
Os WindShapers têm um formato altamente modular, uma vez que são compostos por unidades base chamadas «módulos de vento», que podem ser empilhadas e combinadas em qualquer configuração. O tamanho do WindShaper é indicado pelo número de módulos que contém, ou seja, um WindShaper 6 x 3 tem 6 módulos de largura por 3 módulos de altura.
Cada módulo de vento mede cerca de 25 x 25 cm e contém 9 píxeis de vento individuais. Cada píxel de vento é controlado individualmente e contém duas ventoinhas. As ventoinhas podem produzir uma velocidade do vento de até 16 m/s (36 mph) ou até 45 m/s (100 mph) com um convergente, dependendo do tamanho do WindShaper.

Figura 2: WindShaper 2 x 2 com um módulo de vento e um píxel de vento identificados
Cada ventoinha pode ser programada individualmente em termos de velocidade e temporização, permitindo assim ao utilizador criar perfis de vento 3D. Abordaremos este tema mais detalhadamente na secção 3.
Além da parede principal de ventoinhas (1), os utilizadores podem adicionar paredes laterais (2) para criar ventos transversais, simular cantos e diversificar as possibilidades de teste. Os restantes componentes principais incluem as caixas de distribuição de energia (3) e o computador de bordo (4), todos visíveis na figura 3 abaixo.

Figura 3: A estrutura de um WindShaper
Como provavelmente já reparou, os WindShapers têm todos os tamanhos e formatos - alguns podem ficar na sua secretária, enquanto outros requerem um espaço de laboratório próprio.
2. Como controlar o WindShaper
O WindShaper é controlado com o software WindControl, cuja interface gráfica está representada abaixo (figura 4). A legenda PWM na extremidade direita indica a potência fornecida, e cada quadrado azul-claro representa um único píxel de vento (unidade de ventoinha). As ventoinhas utilizadas no equipamento consistem em duas camadas de rotores em rotação contrária, chamadas camadas de ventoinhas. Por predefinição, ambas as camadas estão configuradas para a mesma velocidade ou valor PWM. Isto proporciona o melhor desempenho e o menor nível de turbulência, mas, se assim for desejado, as camadas de ventoinhas podem ser controladas de forma independente.
Neste WindShaper em particular, existe uma parede principal com 12 módulos de largura por 8 módulos de altura, além de duas paredes laterais com 2 módulos por 8 módulos, proporcionando um total de 1008 píxeis de vento, ou 2016 ventoinhas controláveis individualmente. As três paredes podem ser controladas simultaneamente através de controlo manual ou da API Python avançada.

Figura 4: A interface do software WindControl
Controlar a parede manualmente é tão simples como introduzir valores de velocidade para píxeis individuais (ou grupos de píxeis), que são ativados de imediato. Quando o utilizador estiver pronto para alterar a potência de um grupo de píxeis, basta selecionar esses píxeis e introduzir um novo valor, permitindo o controlo dinâmico do WindShaper. Também pode introduzir uma função matemática para que o equipamento reproduza qualquer perfil de vento constante ou variável no tempo.
Também é fornecida com o equipamento uma API Python que permite ao utilizador programar testes automatizados. O fluxo de vento é concebido antecipadamente e executa-se de forma independente, sem intervenção. Isto permite ao utilizador concentrar-se no controlo da aeronave / perfil aerodinâmico ou na observação do teste. A API Python também permite aos utilizadores gerar fluxos mais complexos e ligar o WindShaper diretamente a outros sistemas (drones, câmaras de rastreio, sondas ligadas, etc.)
Após a conclusão dos testes, os dados de cada módulo de vento podem ser exportados para uma pasta zip no computador principal, contendo informações com marca temporal sobre o desempenho e o estado do WindShaper.
3. Que tipos de padrões de vento posso produzir?
Com um WindShaper, pode criar vários cenários de vento, tanto constantes como variáveis no tempo. Eis algumas das principais categorias de padrões de vento que podem ser utilizados isoladamente ou em combinação.
Fluxo constante
Esta configuração simula o fluxo constante que provavelmente verá num túnel de vento tradicional, o que é ideal para avaliar a aerodinâmica de um drone. Uma condição constante é gerada ao definir a velocidade do fluxo do WindShaper para a velocidade a que o drone voaria em ar parado, enquanto o drone mantém a sua posição acima do solo. Neste cenário, a velocidade relativa do vento, tal como é detetada pelo drone, equivale à velocidade a que o drone estaria a voar. Pode ser utilizado um alisador de fluxo para obter um fluxo de vento com um nível de turbulência mais baixo.
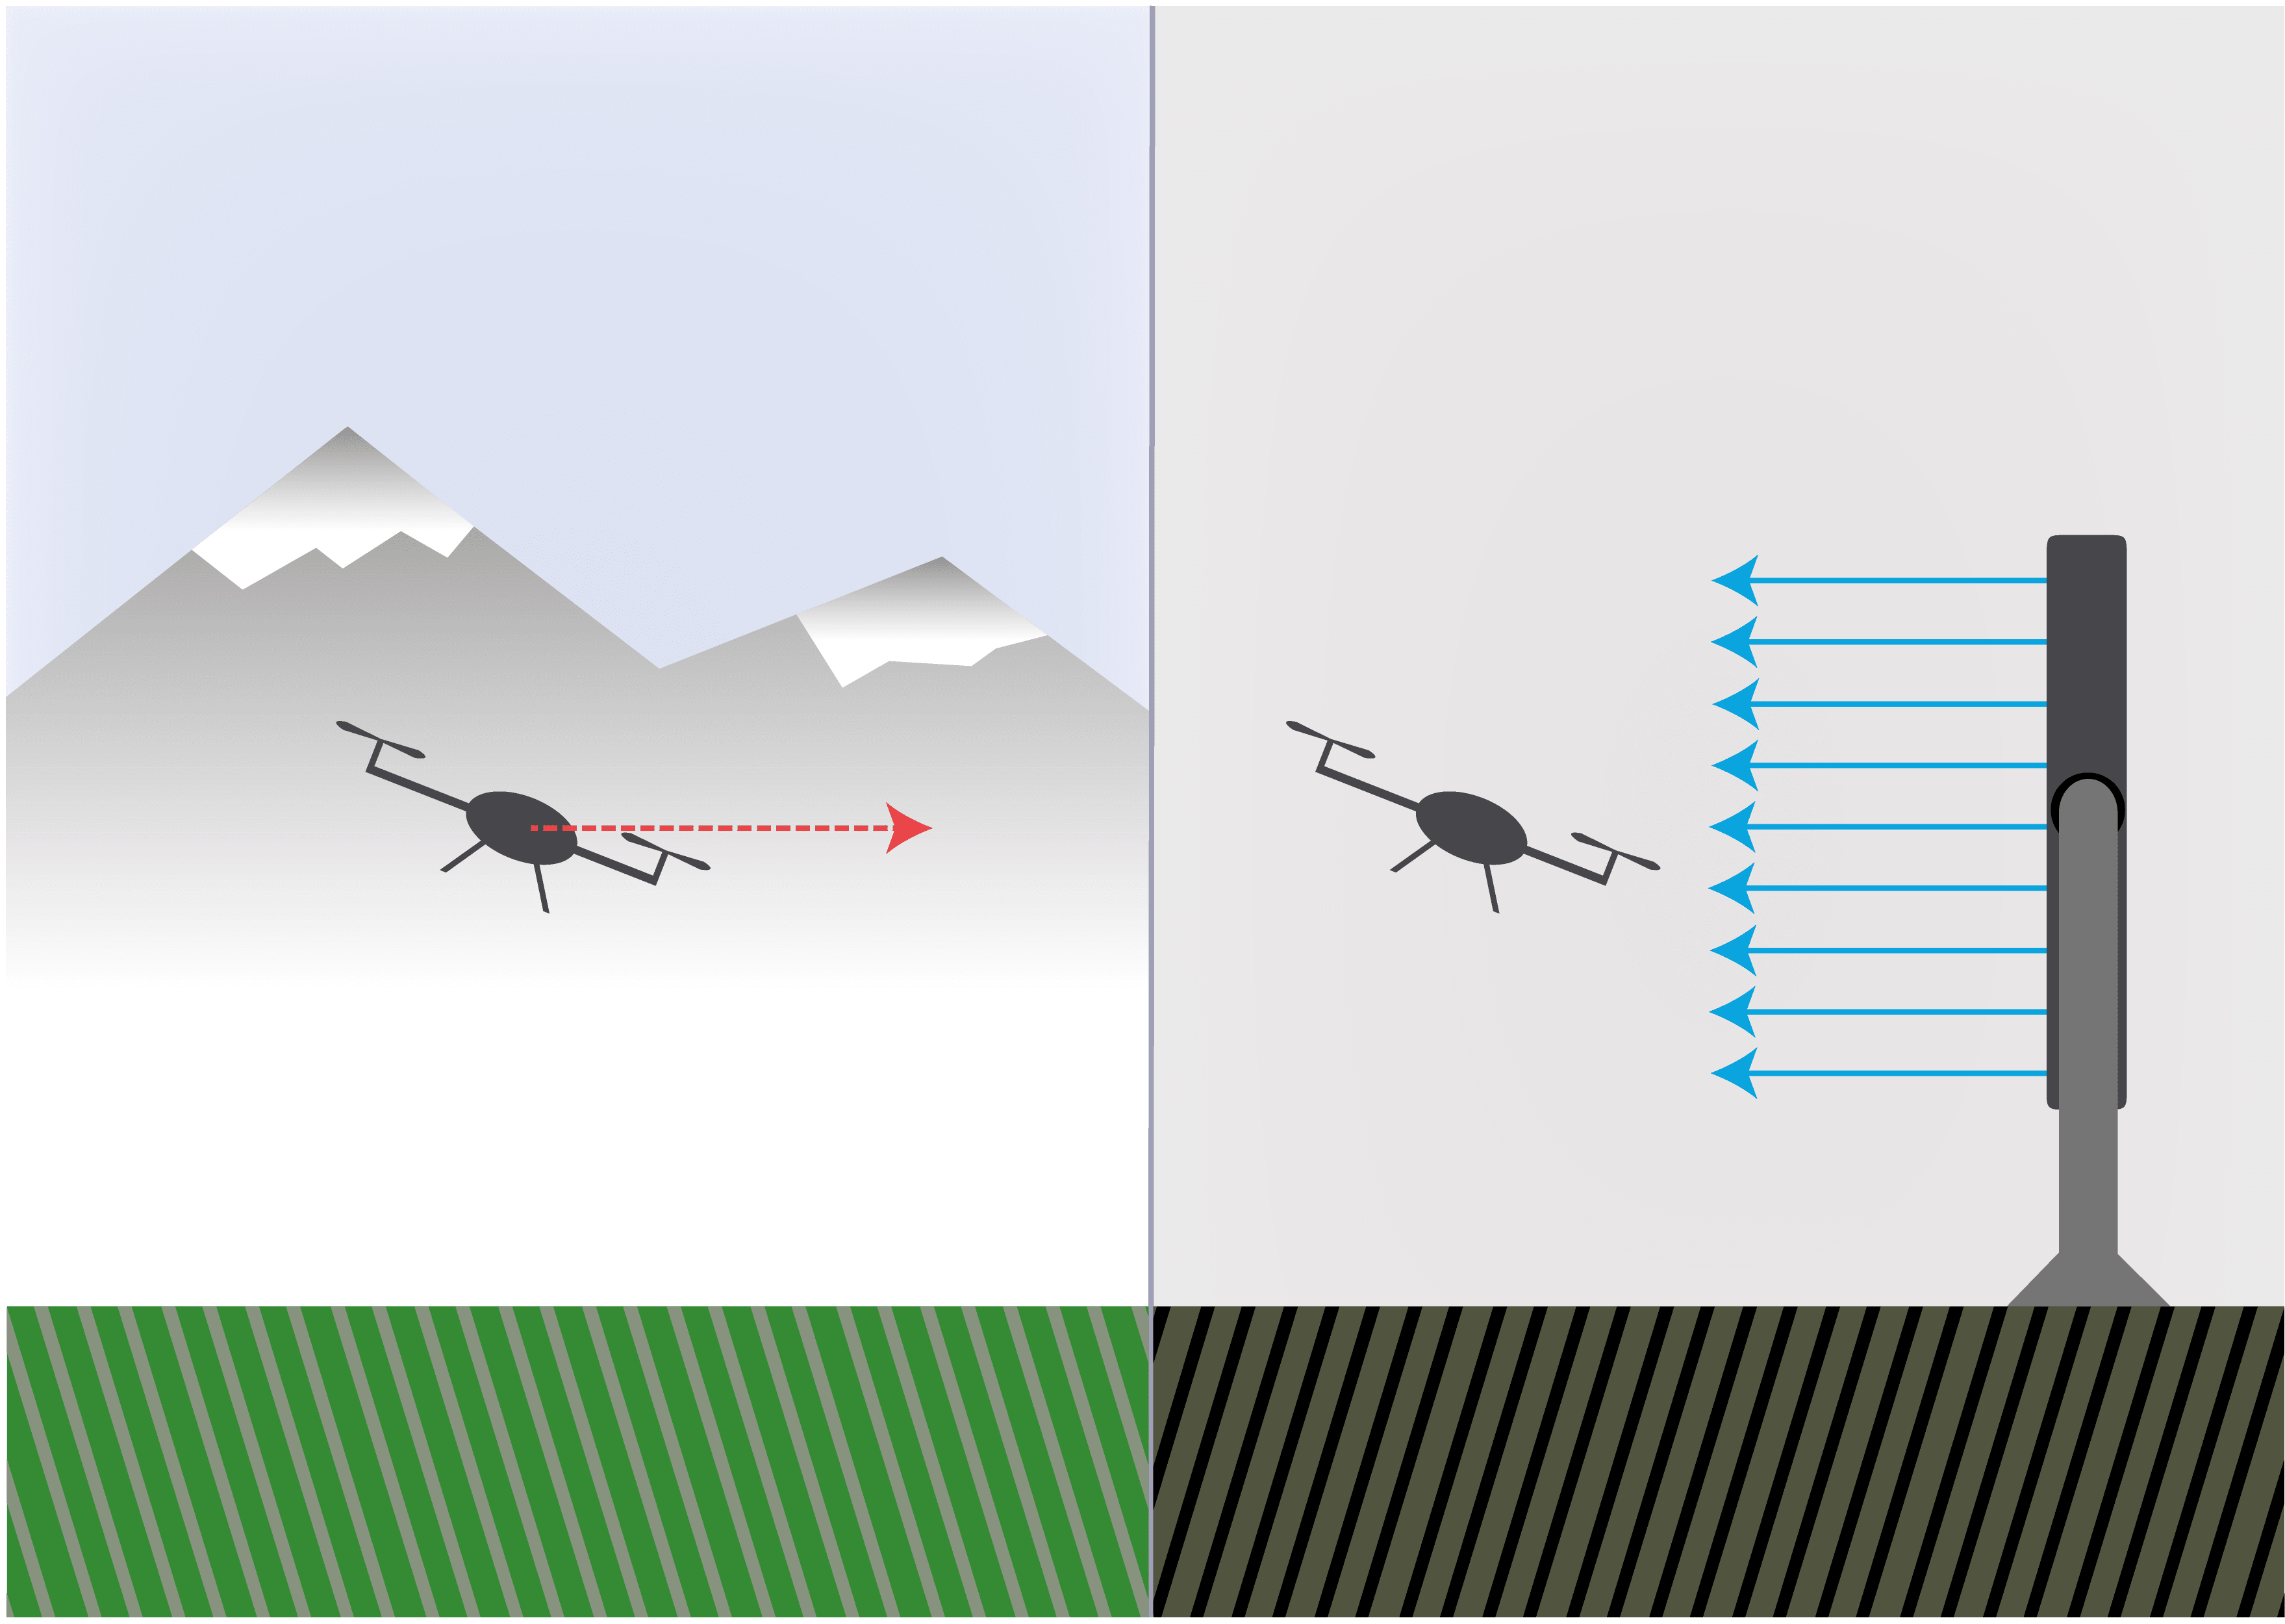
Figura 5: Drone a voar em vento constante
Fluxo turbulento
O fluxo turbulento é ideal para simular as condições que um drone provavelmente enfrentará no seu ambiente de trabalho devido ao clima e à topografia. À altitude em que os drones voam habitualmente, é improvável que experienciem fluxo laminar. Neste cenário de teste, o nível de turbulência pode ser controlado através da modulação da potência fornecida a cada píxel de vento. O nível de turbulência pode ser uniforme em todo o WindShaper ou diferente em cada secção da área de teste.

Figura 6: Drone a voar em condições de vento turbulento
Fluxo de cisalhamento
O termo «fluxo de cisalhamento» descreve um perfil de vento em que camadas de fluidos adjacentes se movem paralelamente umas às outras a velocidades diferentes. Isto pode levar a instabilidades de fluxo perto de paredes, folhagem ou em regiões com efeitos térmicos perceptíveis. Isto pode ser simulado ao definir os píxeis de vento de um conjunto de ventoinhas para uma velocidade de vento baixa e os píxeis de vento de um conjunto de ventoinhas adjacente para uma velocidade de vento mais elevada. Esta tecnologia também permite aos utilizadores gerar facilmente uma camada limite sem a necessidade de utilizar geradores de camada limite tradicionais, como blocos de rugosidade ou agulhas, encontrados em túneis de vento tradicionais.

Figura 7: Grupo de drones a voar num ambiente com cisalhamento do vento
Fluxo variável no tempo
Com fluxos variáveis no tempo, pode criar perfis de vento únicos alterando a velocidade do vento de cada píxel de vento ao longo do tempo. Um determinado píxel de vento pode começar a 2 m/s, aumentar para 10 m/s, depois regressar a 2 m/s e assim sucessivamente. Com este nível de controlo, pode criar padrões de vento que simulam condições de voo reais, como um veículo a passar por um drone (figura 8).
Figura 8: A velocidade do vento sentida por um drone muda à medida que este voa atrás de um camião
Rajada de vento
Mudanças repentinas na velocidade do vento (rajadas) podem ser um desafio para a navegação de um drone. As rajadas podem ser simuladas com alterações rápidas na velocidade do vento provenientes dos píxeis de vento. Isto permite estudar o deslocamento ou a resistência do drone às rajadas, bem como a responsividade do controlador de voo. Adicionar paredes laterais adicionais ao WindShaper é outra forma de simular rajadas e ventos transversais.

Figura 9: Um drone sofre uma rajada de vento enquanto voa à volta de um edifício
Vento vertical / Otimização da fase de aterragem
Durante a aterragem, os drones experienciam um vento relativo de baixo causado pelo seu próprio rasto (downwash), o que leva a uma situação instável. Para simular esta situação, o WindShaper é colocado na horizontal e gera um fluxo de vento equivalente ao downwash do drone.

Figura 10: Drone a praticar descolagens e aterragens
Como pode ver, existe uma grande variedade de padrões de vento que pode produzir com estes WindShapers, e este artigo nem sequer os abrange todos. Se tiver em mente um tipo específico de teste, contacte o nosso departamento de vendas para verificar se é possível.
4. Vantagens e desvantagens
Existem várias vantagens e desvantagens ao trabalhar com um WindShaper para testes e validação de drones. Eis algumas das mais importantes:
Vantagens
- Controlabilidade e repetibilidade dos testes: ao realizar um voo de teste ao ar livre, o clima e o vento podem ser imprevisíveis, tornando difícil obter resultados repetíveis. Com um WindShaper, pode programar as suas condições de vento para realizar o mesmo teste repetidamente.
- Conveniência: O WindShaper tem rodas, pelo que é facilmente movido e posicionado onde for necessário. Também ocupa muito pouco espaço de armazenamento graças ao seu formato compacto.
- Grande espaço de teste: o design modular do WindShaper significa que pode construir uma área de teste do tamanho que precisar. Isto permite testar aeronaves de tamanho real ou mesmo várias aeronaves para testar voos em formação.
- Fluxos variáveis no tempo: uma vez que cada píxel de vento é controlado individualmente, é possível criar fluxos variáveis no tempo em toda a área de teste, algo que não é possível ao utilizar uma única ventoinha num túnel de vento tradicional. Isto acrescenta a possibilidade de replicar fluxos atmosféricos complexos que variam tanto no tempo como no espaço.
- Testes de voo livre: o design do WindShaper proporciona espaço suficiente para o drone voar em frente a ele enquanto permanece dentro do fluxo de vento programado. Isto contrasta com a maioria dos túneis de vento tradicionais, que exigem que o drone esteja estacionário no túnel ou preso de alguma forma.
- Possibilidades de teste infinitas: uma vez que cada píxel de vento é controlado individualmente, existe um número quase infinito de possibilidades de teste, incluindo variações de turbulência, rajadas, efeitos térmicos e muito mais
- Testes horizontais e verticais num só equipamento: com a capacidade de inclinação adicional do WindShaper, pode ser utilizado como fonte de vento tanto horizontal como vertical. Com um túnel de vento tradicional, isto exigiria a construção de duas instalações separadas.
- Uniformidade sob pedido: a uniformidade do fluxo pode ser ajustada com software para garantir um perfil perfeitamente plano em toda a secção de teste, ao contrário dos túneis de vento tradicionais.

Figura 11: Teste de um quadricóptero com um WindShaper 8 x 8
Desvantagens
- A velocidade do vento é limitada: As paredes de vento do WindShaper permitem uma velocidade máxima de vento de 20 m/s (45 mph) ou até 58 m/s (130 mph) com um convergente. Embora isto seja adequado para testar a maioria dos drones, não atinge velocidades transónicas ou supersónicas.
- Nível de turbulência: em comparação com túneis de vento de grau aeronáutico, a intensidade da turbulência de um WindShaper não é tão baixa (aproximadamente 5%). Mas um filtro de fluxo opcional (ver secção 5) pode ser utilizado para reduzir o nível de turbulência para menos de 1%.
- Ruído: devido às suas ventoinhas pequenas, os WindShapers gerarão um ruído de maior frequência em comparação com os túneis de vento tradicionais. Mas como este ruído é de alta frequência, não se propagará tão longe e pode ser facilmente interrompido por uma parede de betão ou um par de tampões para os ouvidos (em comparação com outros túneis de vento grandes que podem fazer tremer um edifício inteiro e necessitam de amortecedores para funcionar corretamente).
5. Sistemas compatíveis
O WindShaper tem vários sistemas complementares que podem melhorar os seus testes de drones. Contacte a nossa equipa de vendas para obter mais informações sobre qualquer um destes complementos:
Bancada de teste de propulsão
Os WindShapers podem ser combinados com uma bancada de teste de medição para permitir que grave dados de desempenho enquanto o seu sistema de propulsão é submetido a diferentes condições de vento. A Estação WindShaper 2 x 2 é feita especificamente para esta aplicação, permitindo-lhe testar motores e hélices que produzem até 5 kgf de impulso e que têm até 16” de diâmetro.

Figura 12: Estação WindShaper 2 x 2
Também pode utilizar uma bancada de teste maior com um WindShaper de tamanho personalizado para drones maiores. Por exemplo, o Flight Stand está disponível em dois tamanhos para medir 15 ou 50 kgf de impulso para configurações de motor único ou coaxial.

Um banco de ensaios de propulsão permite medir o impulso, o binário, as RPM, a potência e a eficiência do seu sistema em cada fase do voo.
Convergente
Um dispositivo convergente permite aumentar a velocidade máxima do vento de 16 m/s (36 mph) para até 45 m/s (100 mph). O convergente fixa-se à frente do WindShaper e faz passar ar de alta velocidade por uma área de ensaio fechada. Note que este dispositivo reduzirá o tamanho da sua área de ensaio, dependendo do tamanho do WindShaper. A adição de um divergente após a secção de ensaio (como na figura 14) pode aumentar ainda mais a velocidade do vento para além dos 55 m/s (135 mph).

Filtro de fluxo / Redução de turbulência
Pode adicionar um filtro de fluxo ao seu WindShaper para reduzir a turbulência indesejada e garantir uma baixa intensidade de turbulência. Esta funcionalidade garante um fluxo de ar uniforme e é uma excelente opção para ensaios aerodinâmicos mais tradicionais utilizando medições de força ou pressão, que podem beneficiar de uma menor relação sinal/ruído.

Figura 15: Um WindShaper 6 x 3 com filtro para reduzir a turbulência
Mecanismo de inclinação
O acessório do mecanismo de inclinação permite-lhe rodar o seu WindShaper 90 graus, para que possa ficar na vertical ou na horizontal. Esta é uma excelente configuração para simular os efeitos de térmicas e do efeito de solo, e para praticar aterragem em diferentes condições. Não é apenas uma ferramenta para medir o desempenho do seu drone, mas também para permitir aos seus pilotos aperfeiçoarem as suas competências.
Conclusão
Se ainda tiver alguma dúvida, deixe-nos um comentário abaixo e entraremos em contacto consigo.
Se estiver interessado em adquirir um WindShaper, pode solicitar um orçamento à nossa equipa de vendas.