


Tutorial em vídeo - Aumentar o tempo de voo do drone
O objetivo deste relatório é demonstrar um processo simples para prolongar o tempo de voo do seu multicóptero. Muitos dos conceitos aqui apresentados também se aplicam a veículos de asa fixa. Os conceitos aqui aplicados também podem ser utilizados para aumentar a capacidade de sustentação do seu drone.
Índice
- Introdução e premissas
- Como voa um drone?
- Fórmula de eficiência
- Encontrar a hélice mais eficiente para o drone
- Encontrar o motor mais eficiente para o drone
- Escolher um ESC
- Calcular o tempo de voo do drone (com calculadora)
Nota: Vamos utilizar o banco de ensaio de impulso Series 1585 para recolher dados do motor e da hélice para este artigo.

1. Introdução e premissas
O processo de otimização é um ciclo, pelo que precisamos começar por estabelecer algumas premissas. Primeiro, vamos assumir que o drone já voa, pelo que já tem um projeto existente do qual conhece o peso e a capacidade da bateria. Além disso, vamos otimizar um multicóptero que permanece maioritariamente em voo estacionário (o nosso drone não é nem um drone de corrida nem um drone de competição).
Leitura complementar: Cálculos e premissas de projeto de drones

Figura 1: O quadricóptero Otus
Para ilustrar melhor o processo, vamos utilizar o quadricóptero Otus como exemplo, embora este método seja aplicável a qualquer UAV.
A primeira versão não otimizada do nosso quadricóptero tem:
- 4 hélices: Gemfan 5040
- 4 motores: motores Hypetrain 2207-2450Kv
- 4 ESCs: Afro 20A Race Spec Mini ESC com BEC
- 1 bateria: Turnigy nano-tech 1300mAh 4S 45~90C Lipo Pack
- Estrutura e carga
Com este projeto atual, o nosso tempo de voo é de ≈ 4 minutos.
2. Como voa um drone?
O primeiro passo é compreender como um drone pode voar e levantar voo. Para que um drone levante voo, tem de superar o seu peso e o arrasto. O peso de um drone é o produto da sua massa pela gravidade, e o arrasto é a força que se opõe ao movimento do drone através do ar, dependendo da área de referência, da densidade do ar e da velocidade do fluxo.
A rotação das hélices gera impulso e permite ao drone subir e manter-se em voo. Em voo estacionário, podemos assumir que o impulso combinado das hélices é igual ao peso total do drone.
A partir desta premissa e do peso do drone, podemos deduzir o impulso necessário de cada hélice para manter o voo estacionário. Aqui, o nosso drone pesa 777 g, pelo que precisamos de um impulso total de 7,6 N para voar estacionário, ou seja, 1,9 N por hélice.

Figura 2: Peso do drone e requisitos de impulso para voo estacionário
Para manter uma boa autoridade de controlo, o impulso máximo alcançável pela hélice deve ser cerca de duas vezes o impulso necessário para o voo estacionário. Tenha em conta que isto é apenas uma recomendação. Os quadricópteros de corrida terão uma relação impulso-peso máxima muito superior.
Estamos à procura da hélice mais eficiente que produza 1,9 N de impulso, com um tamanho máximo de 6 polegadas e que consiga atingir 3,8 N de impulso máximo.
Podemos variar parâmetros como o passo, o tamanho, o perfil, o material e a marca para encontrar o nosso sistema de propulsão mais eficiente.
3. Fórmula de eficiência
A eficiência é a razão entre a saída e a entrada. Aqui, as hélices convertem energia mecânica em impulso.

4. Encontrar a hélice mais eficiente para o drone
Primeiro, faça uma seleção inicial de hélice com base nos dados do fabricante. Infelizmente, os testes de hélices não são padronizados e não pode comparar os dados fornecidos por fabricantes diferentes. Os fabricantes fornecem frequentemente apenas o mínimo de especificações técnicas, pelo que cabe ao comprador ter algum conhecimento sobre o desempenho esperado antes de efetuar a compra.
Compilámos uma base de dados de motores, hélices e ESCs de drones que o pode ajudar a avaliar as hélices antes de efetuar a compra.
Leitura complementar: Como utilizar a nossa base de dados de motores, hélices e ESCs de drones
Também pode utilizar o nosso banco de ensaio RCbenchmark Series 1585 para testar todas as suas hélices com o mesmo motor e registar o impulso, o binário, a tensão, a corrente, a velocidade de rotação do motor e a vibração. Opcionalmente, pode utilizar a funcionalidade de carregamento de dados da aplicação, que o guiará através do processo de teste com um script de teste.
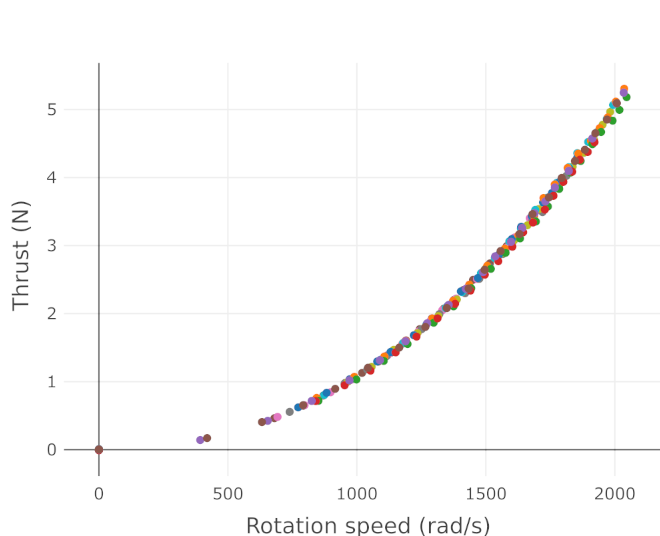
Queremos medir o impulso, o binário e a velocidade de rotação. Os dados da hélice são independentes dos dados do motor quando se baseia no binário e na velocidade. O impulso de uma hélice específica depende apenas da velocidade da hélice e da velocidade do ar incidente, não do motor que alimenta a hélice.
Independentemente do motor que escolher, o impulso gerado será o mesmo para uma determinada velocidade de rotação. Esta propriedade é útil para verificar se os seus testes foram realizados corretamente. Os pontos de dados num gráfico de impulso versus velocidade de rotação para uma única hélice testada com vários motores devem estar todos muito próximos da mesma linha, como na imagem abaixo.
Quando tiver determinado o binário e a velocidade desejados para a hélice mais eficiente em voo estacionário, pode procurar o motor que seja mais eficiente a este binário e velocidade. Mas primeiro precisamos de encontrar a nossa hélice.
Vamos focar-nos apenas em 3 hélices para manter isto simples. Vamos testá-las com o banco de ensaio de impulso Series 1585.
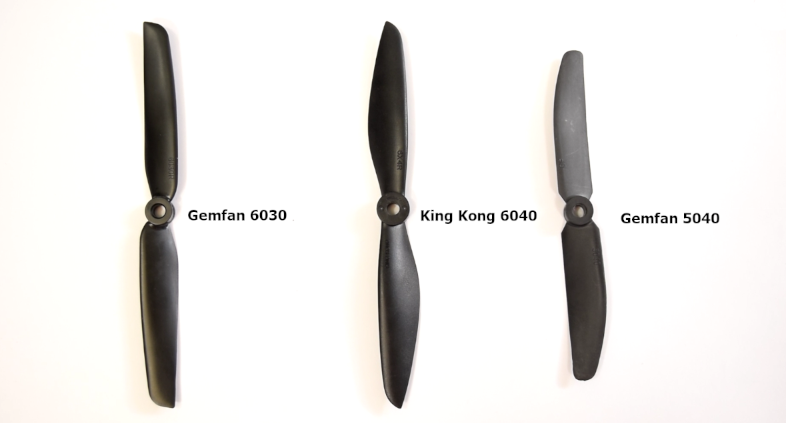
- 6030R Gemfan => diâmetro: 6 polegadas, passo: 3 polegadas, peso: 2,22 g
- 6040R King Kong => diâmetro: 6 polegadas, passo: 4 polegadas, peso: 3,38 g
- 5040R Gemfan => diâmetro: 5 polegadas, passo: 4 polegadas, peso: 3,00 g
O teste pode ser feito manualmente ou com um script. Realizámos o teste com um script e comparámos os resultados com os da nossa base de dados de propulsão de drones. Aqui está uma comparação da eficiência mecânica da hélice (N/W) em função do impulso (N).
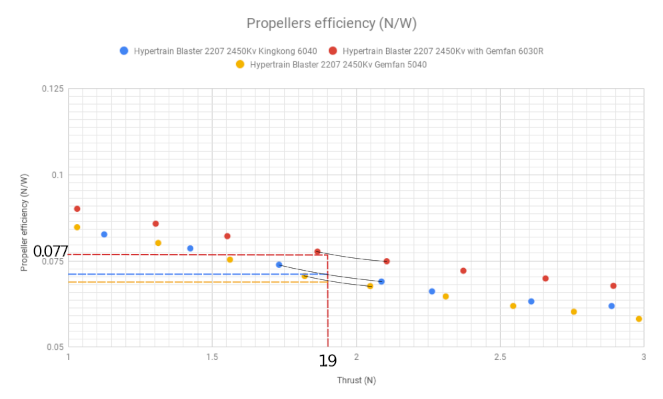
Como mostra o gráfico, a 1,9 N, a hélice mais eficiente é a Gemfan 6030, com 0,077 N/W. Podemos descartar as outras duas hélices, pois têm uma eficiência inferior.
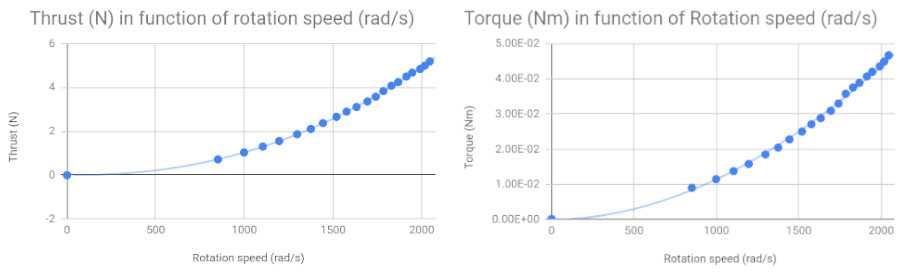
A um impulso de 1,9 N, a Gemfan 6030 opera a 1300 rad/s, onde também gera 0,0184 N.m de binário (figura 6).
5. Encontrar o motor mais eficiente para o drone
Agora que encontrámos uma hélice, o nosso próximo passo é procurar o motor mais eficiente no ponto de operação de 0,0184 N.m e 1300 rad/s. Vamos limitar a nossa pesquisa a 2 motores diferentes para efeitos deste tutorial, mas, na realidade, existem muitos mais candidatos para escolher.
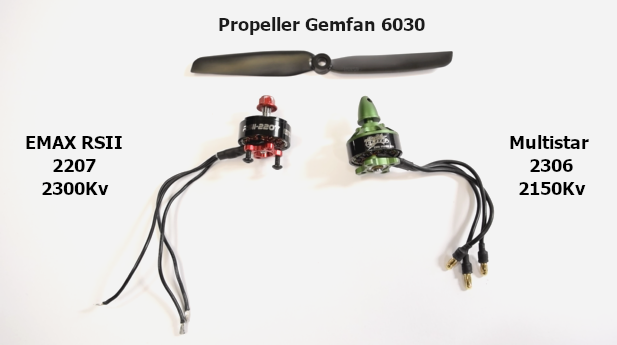
O gráfico da figura 8 mostra a eficiência mecânica dos motores testados quando equipados com uma hélice Gemfan 6030. A um impulso de 1,9 N, a eficiência do Multistar é de 68%, enquanto a eficiência do EMAX é de 60%. Assim, concluímos que, para esta hélice específica em voo estacionário, o motor mais eficiente é o Multistar Elite 2306.
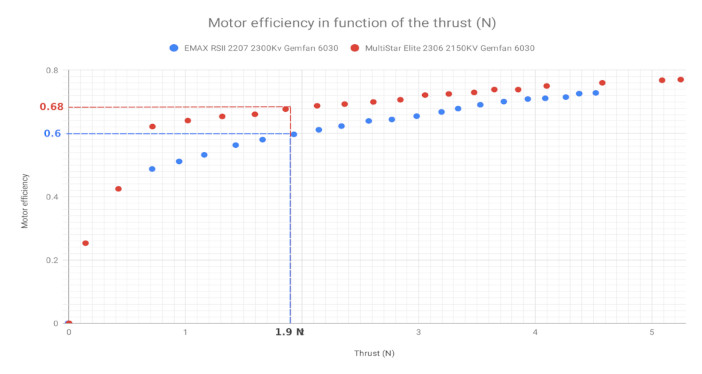
O gráfico acima permitiu-nos observar a diferença de eficiência das linhas de binário-velocidade de dois motores. Não determinámos que o Multistar seja um motor melhor em geral, apenas que tem um desempenho superior para esta hélice específica. O motor Emax pode ser mais eficiente do que o Multistar com outra hélice.
Outra coisa que temos de verificar é se este motor também é capaz de gerar o impulso máximo da hélice para uma autoridade de controlo suficiente. Mais cedo, dissemos que estávamos à procura da hélice mais eficiente a 1,9 N de impulso que também consiga atingir 3,8 N de impulso máximo.
Confirmamos graficamente que este motor é capaz de gerar os 3,8 N de impulso máximo de que necessitamos. A 3,8 N, o motor é capaz de gerar 0,035 N.m de binário a 1783 rad/s.
6. Escolher um ESC
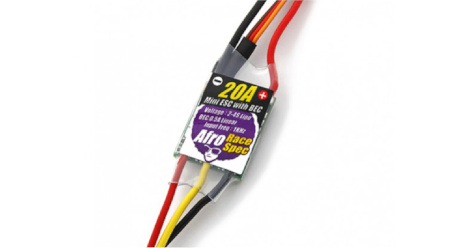
Depois de escolher o motor e as hélices, podemos selecionar um ESC adequado. Por agora, escolhemos apenas um ESC capaz de fornecer a corrente máxima do motor de 7 Amperes com uma margem de segurança. Vamos escolher o Afro Race Spec Mini ESC, que suporta 20 Amperes. Existem algumas otimizações que podem ser feitas no ESC, mas isso está fora do âmbito deste artigo.
7. Calcular o tempo de voo do drone
Finalmente, podemos utilizar a informação que recolhemos para determinar o nosso tempo de voo:
A capacidade da bateria (Ebattery em Wh) pode ser expressa como o tempo de voo (FT) em horas, multiplicado pela potência gerada (Power em Watts).
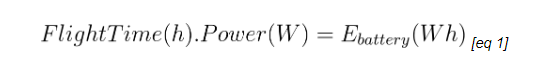
A capacidade da bateria (Ebattery) é igual ao peso da bateria (Wbattery em gramas) multiplicado pela densidade de energia (sigmabattery em Wh/g).
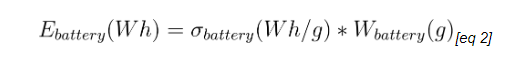
A potência total (Power em Watts) é igual ao peso do drone (Wdrone (g) = Wframe (g) + Wbattery (g)) dividido pela eficiência das hélices (propefficiency em g/W).
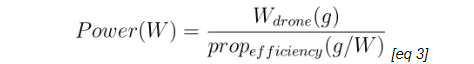
A eficiência da hélice é uma função do peso total do drone dividido pelo número de hélices no seu drone.
Assim, ao combinar as equações, obtemos o tempo de voo [eq1]:
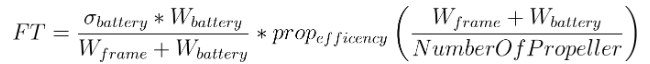
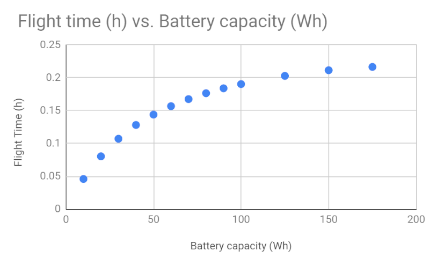
Um aumento no peso da bateria aumenta o termo de divisão na equação acima e reduz a eficiência da hélice. Desta forma, a bateria pode influenciar o tempo de voo em ambas as direções. Baterias maiores têm maior capacidade, o que pode aumentar o tempo de voo, mas também têm maior peso, o que aumenta o impulso necessário para a operação, diminuindo assim o tempo de voo. A Figura 11 mostra um exemplo de como encontrar o 'ponto ideal' ao equilibrar a capacidade e o peso da bateria.
Essas fórmulas estão implementadas na folha de cálculo aqui:
Utilize a nossa folha do Google para calcular facilmente o tempo de voo do drone.
Existem algumas premissas que deve adicionar ao utilizar a folha do Google, tais como o peso e a capacidade da sua bateria. Além disso, escreva o peso total do seu quadricóptero (SEM a bateria) e o número de hélices. Agora já tem tudo o que precisa para calcular o tempo de voo!
Leitura complementar: Construção e Otimização de Drones (eBook)
Pode observar o efeito da variação da capacidade da bateria no tempo de voo. Como pode ver, aumentar a bateria para 33,3 mAh aumenta o tempo de voo em alguns minutos, mas reduz a autoridade de controlo à medida que a relação peso-impulso diminui. Aumentar ainda mais mostra pouquíssimos benefícios em termos de tempo de voo, mas aumenta o ruído e reduz a autoridade de controlo.
Conclusão
Neste artigo, abordámos como escolher uma hélice, um motor, um ESC e uma bateria para o nosso drone, e vimos como comparar eficiências, analisar dados e calcular o tempo de voo.
Todas estas modificações podem alterar o peso total do seu drone, especialmente se escolher outra bateria. Pode ser necessário reiniciar a análise se alterar significativamente o peso do drone.
Como mencionámos no início do artigo, o processo de construção de um drone é um ciclo que se repete à medida que aprendemos sobre os nossos componentes e o seu desempenho através de testes. Fazemos suposições, escolhemos as peças com base nessas suposições, testamos o sistema, trocamos as peças e repetimos o processo.
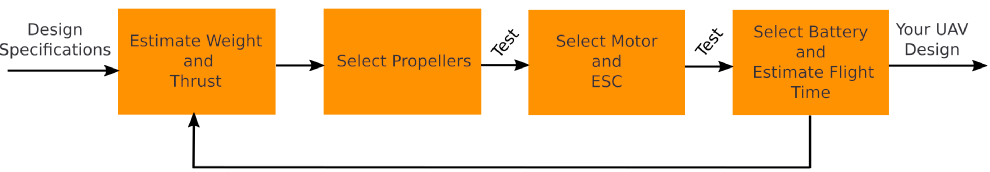
Independentemente da ferramenta utilizada para recolher os dados, recomendamos vivamente que meça o binário durante os seus testes. Isto permitirá analisar os dados do motor e da hélice de forma independente e medir a eficiência. Concebemos várias ferramentas para tornar a recolha e a análise de dados mais fáceis e precisas.
A capacidade de teste automático da série 1585 em conjunto com a nossa base de dados de dados de propulsão de drones deve permitir-lhe selecionar o melhor motor, hélice e ESC em poucas horas de testes. Os testes podem aumentar o tempo de voo, a capacidade de sustentação e reduzir o calor produzido pelo sistema, o que aumenta a vida útil dos seus componentes.
Se quiser aprofundar o estudo da teoria dos motores para otimizar totalmente o seu motor, veja o vídeo “Como Maximizar o Tempo de Voo do Seu Drone” no nosso canal do YouTube. Neste vídeo, levá-lo-emos pelos passos que seguimos para construir o quadricóptero Otus e como aumentámos o seu tempo de voo de 4 para 8 minutos e até mesmo para 13 minutos!
Para ler mais sobre este processo de otimização, consulte a Parte 2 deste artigo - Os Cálculos e Suposições do Ciclo de Conceção de Drones