


Video Eğitim - Drone Uçuş Süresini Artırma
Bu raporun amacı, çok rotorlu aracınızın uçuş süresini uzatmak için basit bir süreci göstermektir. Burada sunulan birçok kavram sabit kanatlı araçlar için de geçerlidir. Burada uygulanan kavramlar, drone'unuzun taşıma kapasitesini artırmak için de kullanılabilir.
İçindekiler
- Giriş ve Varsayımlar
- Bir drone nasıl uçar?
- Verimlilik formülü
- En verimli drone pervanesini bulun
- En verimli drone motorunu bulun
- ESC seçimi
- Drone uçuş süresini hesaplayın (hesaplayıcı ile)
Not: Bu makale için motor ve pervane verilerini toplamak üzere Series 1585 itki test standını kullanacağız.

1. Giriş ve Varsayımlar
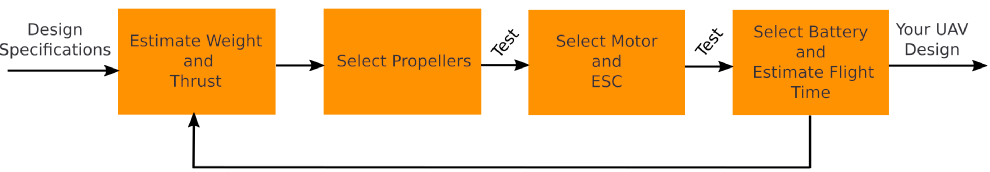
Optimizasyon süreci döngüseldir, bu nedenle bazı varsayımlar yaparak başlamamız gerekir. İlk olarak, drone'un halihazırda uçtuğunu, yani ağırlığını ve pil boyutunu bildiğiniz mevcut bir tasarımınız olduğunu varsayalım. Ayrıca, çoğunlukla havada asılı kalan (drone'umuz ne yarış drone'udur ne de yarışma drone'udur) bir çok rotorlu aracı optimize edeceğiz.
Daha fazla bilgi: Drone Tasarım Hesaplamaları ve Varsayımları

Şekil 1: Otus Quadcopter
Süreci daha iyi göstermek için Otus Quadcopter'ı örnek olarak kullanacağız, ancak bu yöntem herhangi bir insansız hava aracı için geçerlidir.
Kwadcopter'ımızın optimize edilmemiş ilk versiyonunda şunlar bulunur:
- 4 pervane: Gemfan 5040
- 4 motor: Hypetrain 2207-2450Kv motorlar
- 4 ESC: BEC'li Afro 20A Yarış Spesifikasyonu Mini ESC
- 1 pil: Turnigy nano-tech 1300mAh 4S 45~90C Lipo Paket
- Gövde ve yük
Bu mevcut tasarımla uçuş süremiz ≈ 4 dakikadır.
2. Bir Drone Nasıl Uçar?
İlk adım, bir drone'un nasıl uçabileceğini ve havalanabileceğini anlamaktır. Bir drone'un havalanabilmesi için ağırlığını ve sürüklenmesini yenmesi gerekir. Bir drone'un ağırlığı kütlesi ile yerçekiminin çarpımıdır; sürüklenme ise drone'un hava içindeki hareketine karşı koyan, referans alana, hava yoğunluğuna ve akış hızına bağlı olan kuvvettir.
Pervanelerin dönmesi itki üretir ve drone'un yükselip uçuşunu sürdürmesini sağlar. Havada asılı kalırken, pervanelerin toplam itkisinin drone'un toplam ağırlığına eşit olduğunu varsayabiliriz.
Bu varsayımdan ve drone'un ağırlığından yola çıkarak, havada asılı kalmak için her bir pervanenin üretmesi gereken itkiyi çıkarabiliriz. Burada drone'umuz 777 g ağırlığındadır, bu nedenle havada asılı kalmak için toplam 7,6 N, yani pervane başına 1,9 N itkiye ihtiyacımız vardır.

Şekil 2: Drone ağırlığı ve havada asılı kalma itki gereksinimleri
İyi bir kontrol yetkisi sağlamak için pervanenin üretebileceği maksimum itki, havada asılı kalma itkisinin yaklaşık iki katı olmalıdır. Bunun yalnızca bir tavsiye olduğunu unutmayın. Yarış quadcopter'larının maksimum itki-ağırlık oranı çok daha yüksek olacaktır.
Maksimum 6 inç boyutunda, 3,8 N tepe itkiye ulaşabilen ve 1,9 N itki üreten en verimli pervaneyi arıyoruz.
En verimli itki sistemimizi bulmak için adım, boyut, profil, malzeme ve marka gibi parametreleri değiştirebiliriz.
3. Verimlilik Formülü
Verimlilik, çıkışın girişe bölünmesi oranıdır. Burada pervaneler mekanik enerjiyi itkiye dönüştürür.

4. En Verimli Drone Pervanesini Bulun
Öncelikle, üretici verilerine dayanarak bir pervane seçimi yapın. Ne yazık ki pervane testleri standart değildir ve farklı üreticilerin sağladığı verileri karşılaştıramazsınız. Üreticiler genellikle yalnızca asgari teknik özellikleri sağladığı için, satın almadan önce beklenen performans hakkında bilgi sahibi olmak alıcıya kalmıştır.
Satın almadan önce pervaneleri değerlendirmenize yardımcı olabilecek drone motoru, pervane ve ESC verilerinden oluşan bir veritabanı derledik.
Daha fazla bilgi: Drone Motorları, Pervaneleri ve ESC'leri Veritabanımızı Nasıl Kullanırsınız
Ayrıca tüm pervanelerinizi aynı motorla test etmek ve itki, tork, voltaj, akım, motor dönme hızı ve titreşimi kaydetmek için RCbenchmark Series 1585 itki test standını kullanabilirsiniz. İsteğe bağlı olarak, test sürecinde bir test betiğiyle size rehberlik edecek uygulamanın veritabanı yükleme özelliğini kullanabilirsiniz.
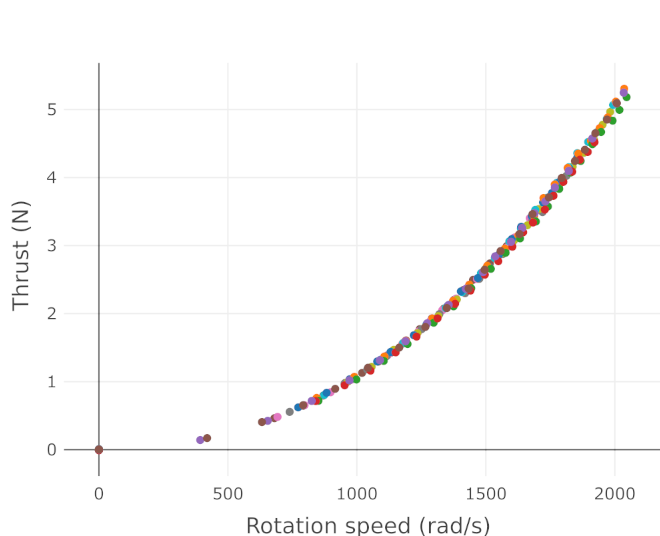
İtki, tork ve dönme hızını ölçmek istiyoruz. Tork ve hıza güveniyorsanız pervane verileri motor verilerinden bağımsızdır. Belirli bir pervanenin itkisi yalnızca pervane hızına ve gelen hava hızına bağlıdır, pervaneye güç veren motora bağlı değildir.
Seçtiğiniz motordan bağımsız olarak, belirli bir dönme hızında üretilen itki aynı olacaktır. Bu özellik, testlerinizin doğru şekilde gerçekleştirildiğini kontrol etmek için kullanışlıdır. Birden fazla motorla test edilen tek bir pervanenin itki-dönme hızı grafiğindeki veri noktalarının tamamı, aşağıdaki görseldeki gibi aynı çizgiye çok yakın olmalıdır.
Havada asılı kalma için en verimli pervane için istenen tork ve hızı belirlediğinizde, bu tork ve hızda en verimli motoru arayabilirsiniz. Ancak önce pervanemizi bulmamız gerekir.
Basit tutmak için yalnızca 3 pervaneye odaklanalım. Onları Series 1585 itki test standı ile test edeceğiz.
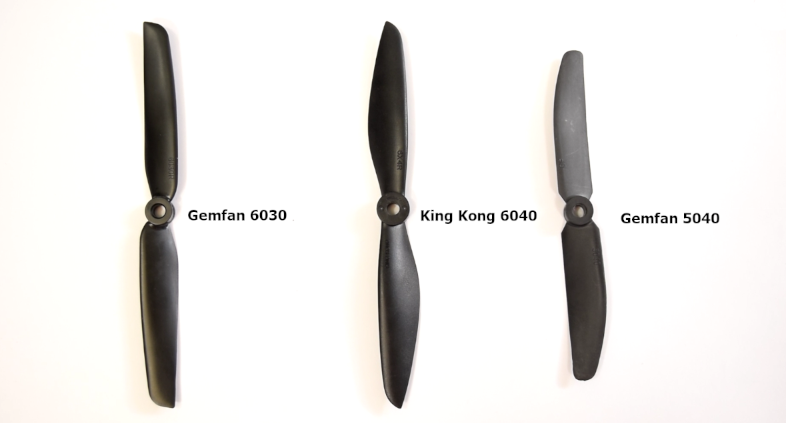
- 6030R Gemfan => çap: 6 inç, adım: 3 inç, ağırlık 2,22 g
- 6040R King Kong => çap: 6 inç, adım: 4 inç, ağırlık 3,38 g
- 5040R Gemfan => çap: 5 inç, adım: 4 inç, ağırlık 3,00 g
Test manuel olarak veya bir betik yardımıyla yapılabilir. Testi bir betik yardımıyla gerçekleştirdik ve sonuçları drone itki veritabanımızdaki sonuçlarla karşılaştırdık. İşte pervanenin mekanik verimliliğinin (N/W), itki (N) fonksiyonu olarak karşılaştırması.
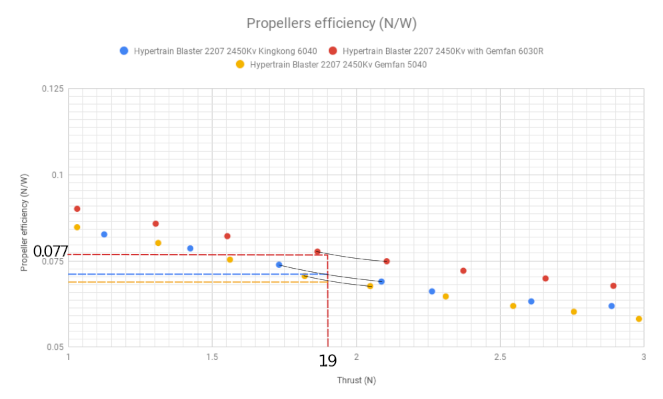
Grafikte gösterildiği gibi, 1,9 N'de en verimli pervane 0,077 N/W ile Gemfan 6030'dur. Diğer iki pervaneyi daha düşük verimlilikleri nedeniyle eleyebiliriz.
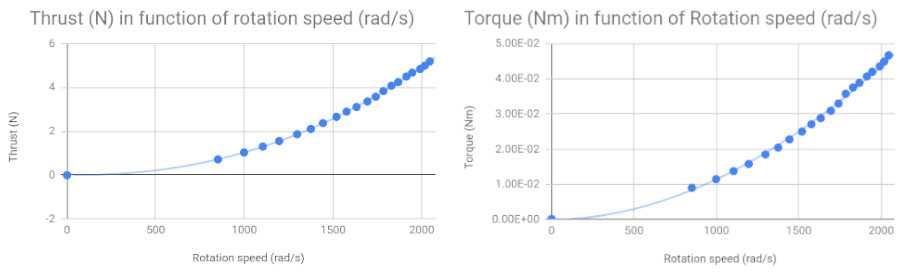
1,9 N itkide Gemfan 6030, 1300 rad/s'de çalışır ve burada ayrıca 0,0184 N.m tork üretir (şekil 6).
5. En Verimli Drone Motorunu Bulun
Artık bir pervane bulduğumuza göre, bir sonraki adımımız 0,0184 N.m ve 1300 rad/s çalışma noktasında en verimli motoru aramaktır. Bu eğitim amacıyla aramayı 2 farklı motorla sınırlayacağız, ancak gerçekte seçebileceğimiz çok daha fazla aday vardır.
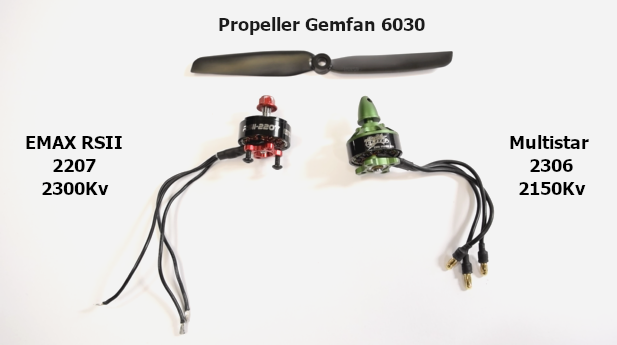
Şekil 8'deki grafik, test edilen motorların Gemfan 6030 pervane ile donatıldığında mekanik verimliliğini göstermektedir. 1,9 N itkide Multistar'ın verimliliği %68 iken EMAX'ın verimliliği %60'tır. Böylece, havada asılı kalma durumunda bu özel pervane için en verimli motorun Multistar Elite 2306 olduğu sonucuna varıyoruz.
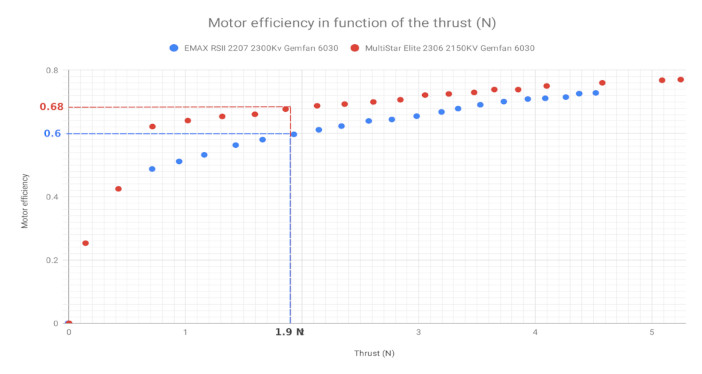
Yukarıdaki grafik, iki motorun tork-hız çizgileri için verimlilik farkını gözlemlememizi sağladı. Multistar'ın genel olarak daha iyi bir motor olduğunu belirlemedik, yalnızca bu özel pervane için daha iyi performans gösterdiğini belirledik. Emax motoru başka bir pervane ile Multistar'dan daha verimli olabilir.
Kontrol yetkisi için yeterli tepe pervane itkisini üretmeye de yetip yetmediğini kontrol etmeliyiz. Daha önce, 1,9 N itkide en verimli pervane aradığımızı ve aynı zamanda 3,8 N tepe itkiye ulaşabilmesi gerektiğini söylemiştik.
Bu motorun ihtiyacımız olan 3,8 N tepe itkiyi üretme kapasitesine sahip olduğunu grafiksel olarak doğrularız. 3,8 N'de motor, 1783 rad/s'de 0,035 N.m tork üretme kapasitesine sahiptir.
6. Bir ESC Seçin
Motor ve pervaneler seçildikten sonra uygun bir ESC seçebiliriz. Şimdilik, motorun 7 Amperlik tepe akımını bir güvenlik payı ile sağlayabilen bir ESC seçiyoruz. 20 Amper destekleyen Afro Race Spec Mini ESC'yi seçeceğiz. ESC üzerinde bazı optimizasyonlar yapılabilir, ancak bu makalenin kapsamı dışındadır.
7. Drone Uçuş Süresini Hesaplayın
Son olarak, topladığımız bilgileri kullanarak uçuş süremizi belirleyebiliriz:
Pil kapasitesi (Wh cinsinden Ebattery), uçuş süresi (FT) saat cinsinden ifade edilip üretilen güce (Watt cinsinden Power) çarpılabilir.
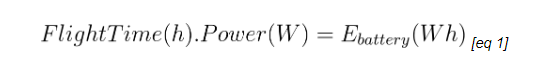
Pil kapasitesi (Ebattery), pil ağırlığı (gram cinsinden Wbattery) ile enerji yoğunluğunun (Wh/g cinsinden sigmabattery) çarpımına eşittir.
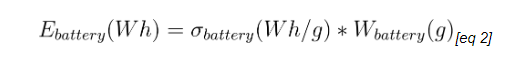
Toplam güç (Watt cinsinden Power), drone ağırlığına (Wdrone (g) = Wframe (g) + Wbattery (g)) bölünmesiyle elde edilir; burada bölen pervane verimidir (g/W cinsinden propefficiency).
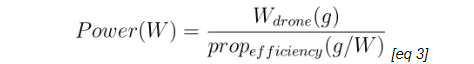
Pervane verimliliği, drone'un toplam ağırlığının drone'unuzdaki pervane sayısına bölünmesiyle elde edilen bir fonksiyondur.
Denklemleri birleştirerek uçuş süresini [eq1] elde ederiz:
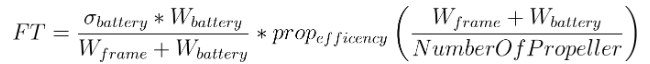
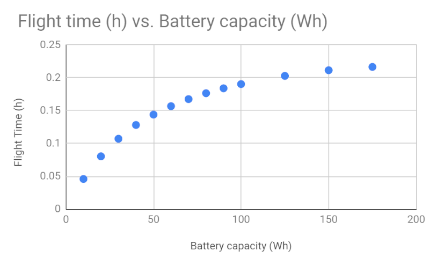
Pil ağırlığındaki artış, yukarıdaki denklemdeki bölme terimini artırır ve pervane verimini azaltır. Bu şekilde pil, uçuş süresini her iki yönde de etkileyebilir. Daha büyük piller daha yüksek kapasiteye sahiptir ve bu uçuş süresini artırabilir, ancak aynı zamanda daha ağır oldukları için çalışmak için gereken itkiyi artırır ve böylece uçuş süresini azaltır. Şekil 11, pil kapasitesi ve ağırlığı arasında denge kurarken 'ideal noktayı' bulmanın bir örneğini göstermektedir.
Bu formüller burada bulunan hesap tablosunda uygulanmıştır:
Drone uçuş süresini kolayca hesaplamak için Google tablomuzu kullanın.
Google tablosunu kullanırken pilinizin ağırlığı ve kapasitesi gibi bazı varsayımları eklemeniz gerekir. Ayrıca quadcopter'ınızın toplam ağırlığını (PİL HARİCİ) ve pervane sayısını yazın. Artık uçuş süresini hesaplamak için ihtiyacınız olan her şeye sahipsiniz!
Daha fazla bilgi: Drone Yapımı ve Optimizasyonu (e-kitap)
Pil kapasitesini değiştirmenin uçuş süresi üzerindeki etkisini gözlemleyebilirsiniz. Gördüğünüz gibi, pili 33,3 mAh'ye çıkarmak uçuş süresini birkaç dakika artırır, ancak ağırlık-itki oranı azaldığı için kontrol yetkisini azaltır. Daha da büyük bir pil kullanmak uçuş süresi açısından çok az fayda sağlarken gürültüyü artırır ve kontrol yetkisini azaltır.
Sonuç
Bu makalede drone'umuz için pervane, motor, ESC ve pil seçimi konularını ele aldık ve verimlilikleri karşılaştırmayı, verileri analiz etmeyi ve uçuş süresini hesaplamayı inceledik.
Bu değişikliklerin tamamı drone'unuzun toplam ağırlığını değiştirebilir, özellikle başka bir pil seçerseniz. Drone'un ağırlığını önemli ölçüde değiştirirseniz analizi yeniden başlatmanız gerekebilir.
Makalenin başında belirttiğimiz gibi, drone yapım süreci, bileşenlerimiz ve performansımız hakkında testler aracılığıyla bilgi edindikçe kendini tekrarlayan bir döngüdür. Varsayımlarda bulunur, bu varsayımlara dayanarak parçaları seçer, sistemi test eder, parçaları değiştirir ve süreci tekrarlarız.
Verileri toplamak için hangi aracın kullanıldığına bakılmaksızın, testleriniz sırasında torku ölçmenizi şiddetle tavsiye ederiz. Bu, motor ve pervane verilerini bağımsız olarak analiz etmenize ve verimliliği ölçmenize olanak tanır. Veri toplama ve analizini daha kolay ve daha doğru hale getirmek için birden fazla araç tasarladık.
Series 1585 cihazının otomatik test yeteneği, drone itki veritabanımızla birleştiğinde, birkaç saatlik test sonucunda en iyi motoru, pervaneyi ve ESC'yi seçmenize olanak tanır. Testler uçuş süresini ve kaldırma kapasitesini artırabilir, sistem tarafından üretilen ısıyı azaltarak bileşenlerinizin ömrünü uzatabilir.
Motorunuzu tam olarak optimize etmek için motor teorisi konusuna daha derinlemesine girmek istiyorsanız, “Drone'unuzun Uçuş Süresini Nasıl Maksimuma Çıkarırsınız” videosunu YouTube kanalımızda izleyin. Bu videoda, Otus quadcopter'ı oluşturmak için izlediğimiz adımları ve uçuş süresini 4 dakikadan 8 dakikaya, hatta 13 dakikaya kadar nasıl artırdığımızı gösteriyoruz!
Bu optimizasyon süreci hakkında daha fazla bilgi edinmek için bu makalenin 2. Bölümüne göz atın - Drone Tasarım Döngüsü Hesaplamaları ve Varsayımları