


作者:Emrik Joner
引言:
了解效率是提高含有无刷直流(BLDC)电机设备和车辆性能的第一步。本文介绍了计算无刷电机效率的关键公式,并演示了如何将其应用于实际测试中。
本文将通过提供真实数据示例,帮助您了解无刷直流电机的运行原理。如果您是一名无人机设计师,这些知识还将帮助您制定策略,最大限度地提高车辆的飞行时间和载重能力。
目录
- 假设条件
- 无刷电机功率和效率公式
- 扭矩、转速和机械功率计算
- 扭矩、转速和电功率计算
- 电机总效率公式
- 热损耗与最佳运行点
在所述实验中,我们使用Series 1585 动力测试台进行数据采集和动力系统控制。理论分析则使用 Octave 完成。

假设条件:
在无刷系统中,主要需要考虑两种效率:电机效率和螺旋桨效率。为了专注于电机效率,我们将简化螺旋桨效率,假设螺旋桨越大,其效率越高。另一方面,电机在高速旋转且扭矩相对较低时效率较高。
高扭矩运行会导致电机发热并降低效率。尽管如此,为了使用更大、更高效的螺旋桨并避免使用会增加复杂性和热损耗的变速箱,降低的效率可能是值得折中的。
我们使用的理论模型假设电机 Kv 值保持不变,但由于电子调速器(ESC)的存在,这并不完全准确。我们还将热损耗简化为单一电阻以便进行计算,而实际电路中的阻抗则更为复杂。
这些假设和简化会导致理论结果与实验结果之间出现差异,通过测试观察这些差异会很有趣。
延伸阅读:如何测量电机扭矩以及为什么要测量
公式说明:
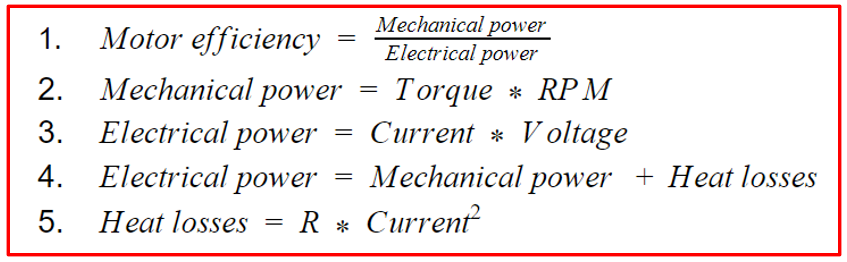
了解无刷电机性能有几个关键公式。您可以观察到电机功率和效率是如何密切相关,并取决于扭矩、转速、电流和电压等因素。
扭矩-转速图与机械功率:
扭矩-转速图有助于我们了解这两个因素是如何相关的,以及当其中一个被有意设置为“0”时会发生什么。让我们首先看公式 2,它关联了这两个参数,并描述了如何计算机械功率:

机械功率是扭矩和转速的乘积,因此当没有扭矩或没有旋转时,就不会产生功率。图 1 直观展示了实际情况,其中我们展示了几次电机测试的数据。

图 1:1500 Kv 无刷直流电机的机械功率
在水平轴上,您会看到几个蓝色圆圈,这些数据点是在电机空载测试期间记录的。如您所见,当电机在无负载(即没有螺旋桨)的情况下自由旋转时,不会产生扭矩。电压的增加会提高电机在水平轴上的转速,但机械功率仍为零。用于测试的测功机证实了这一结果,也显示扭矩和机械功率均为零。
另一个极端是转速为零,同时缓慢增加扭矩,这是通过向电机供电但不让其旋转来实现的。理论上,这种运行模式会在垂直轴上产生一排垂直的数据点,扭矩逐渐增加但转速为零。在实际中,无人机和无人机所使用的电机并非设计用于极低转速下工作,在高扭矩下会过热。我们不想让电机承受如此大的压力,因此仅在低扭矩下进行此项测试,这就是为什么垂直轴上零以上只有一个数据点。
实际上,您的电机将在这两个极端之间运行。图 1 中的其他六条功率曲线展示了在无阻碍螺旋桨安装的电机上进行测试的结果。每个数据集代表一个不同的螺旋桨,相应的尺寸(直径、螺距)列在右侧图例中。如您所见,这些推进系统位于图表中间的两极之间,即常规运行区域。
扭矩-转速图与电功率:
电功率可以通过实验或理论方法测定,将测试结果与理论计算进行比较也是一项有趣的练习。
实验方法:
计算电功率时,我们可以使用公式 3,其中电功率是电流和电压的乘积。我们也可以使用公式 4 计算电功率,其中电功率是机械功率(转速*扭矩)与热损耗之和。
图 3 展示了电功率与扭矩和转速的关系。数据点代表安装了不同尺寸和螺距螺旋桨的电机的测试结果。与图 1 中机械功率的 3D 显示类似,电功率与电机的扭矩成比例。然而,即使在没有旋转(转速 = 0)且施加扭矩的情况下,仍会产生电功率。这与机械功率不同,在 0 转速下,无论扭矩值如何,都不会产生功率。
延伸阅读:无人机设计计算与假设
每条曲线代表一个不同的负载(螺旋桨),并绘制了转速和扭矩值。理论值以彩色表面表示的 3D 图表显示,颜色越亮,该点的电功率越高。

图 3:1500 Kv 无刷直流电机的电功率
理论方法:
理论计算电机电功率时,我们使用公式 4。为了能将数值代入公式,我们将“机械功率”替换为公式 2 的右侧,将“热损耗”替换为公式 5 的右侧,从而得到公式 6。

这里,R 代表电机产生的电路电阻(与扭矩成反比)。理论模型假设 Kv 值保持不变,但由于电子调速器(ESC)的存在,这并不完全准确。我们还将热损耗简化为单一电阻,而实际电路中的阻抗则更为复杂。这些差异会导致理论结果与实验结果之间出现差异。

利用测试结果,我们可以制作 3D 图表并填入公式 7 中的大多数变量(扭矩、转速、电流和电压),然后利用这些信息找到与实验中观察到的 R 值最接近的值。Octave 软件会使 3D 表示中的估计功率使用与实际功率使用之间的误差尽可能小,从而得出 R 值。
从技术上讲,Octave 执行线性回归,代价函数定义为估计的电功率使用误差。公式 7 也可以重新排列以求解 R。既然我们已经得到了电机的 R 值,我们就将数值代入公式 6 来计算电功率。
总效率:
电机效率由机械输出功率除以电功率输入决定(公式 1)。因此,车辆设计的目标是最大化这一比例,并通过使用尽可能大的螺旋桨而不使电机过载,来优化整个系统的效率。
这就是为什么测试如此重要。使用巨大的螺旋桨会大幅提高螺旋桨效率,但电机将非常吃力地使其旋转,从而导致效率极低。反过来也不理想,因为让微型螺旋桨高速旋转会降低电机和螺旋桨的效率。最佳解决方案是平衡这两种效率,以获得最高的综合性能和系统效率。
为了实现最高效率,电机必须在图 4 和图 5 的黄色区域运行,那里扭矩和转速之间达到了平衡。测试各种电机可以帮助您确定哪种尺寸、Kv 值和品牌的电机能让您的操作达到最佳状态。

图 4:1500 Kv 无刷直流电机的电机效率
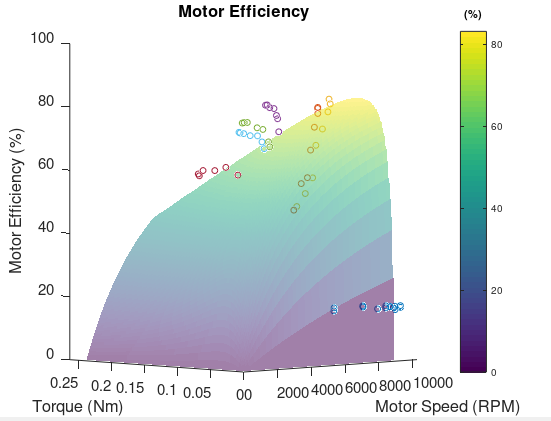
图 5:1500 Kv 无刷直流电机的 3D 电机效率
解读 - 最佳运行点
图 6 中的三张图表展示了电机参数是如何变化的,以及如何优化它们以实现更高性能。

图 6:影响电机性能的参数
这些图表上的趋势线可以帮助您了解如何优化电机性能和运行条件,无论您是希望运输无人机获得最长的飞行时间,还是竞赛无人机获得最大功率。
在最左侧的图表中,水平线代表热损耗,它仅取决于扭矩和电流,与转速无关。电机运行的扭矩和电流越低,热损耗就越低。
中间的图表显示了从原点出发的最大功率曲线。如果电机不沿着这条线运行,它将无法发挥全部功率潜力。最大功率状态对于赢得比赛是理想的,但对于增加飞行时间和续航力则不然。
最后,最右侧的图表显示了最大效率曲线。运行在这条线上的电机将比图表上的任何其他位置更高效地使用电池,从而增加飞行时间和续航力。
您选择在图表上的哪个位置运行,很大程度上取决于您所执行的操作类型。您的飞行目标应该指导您的设计过程,并帮助您决定使用哪些组件。
在修改电机运行范围时,您将考虑更改电机尺寸、螺旋桨尺寸或两者兼有。换句话说,您将尝试根据电机尺寸优化其负载。判断电机是否不高效的一个简单方法是测量其温度。电机过热可能意味着它过载了,也就是说,它相对于负载来说太小了。此外,电机完全不发热可能意味着它相对于负载来说太重或太大,因此在这种配置下效率低下。您的需求将帮助您确定应该先修改电机还是螺旋桨尺寸。
结论
在评估电机性能时,同时使用理论和实验方法将让您对设备有最深入的了解。理论结果与实验结果之间的差异,一方面源于计算中引入的理论假设,另一方面也源于测量设备的缺陷。例如,ESC 并非完美无缺,有时可能会在错误的时间启动。轴承摩擦也未被考虑在内,测量仪器的精度也伴随着预期的误差。
理论模型是一个很好的工具,可以直观地了解变化将如何影响电机性能。为了验证您的假设并优化系统,您需要以系统化的方式进行实际测量。电机性能可以通过多种方式提高,而确定最佳方式的方法就是将理论与测试结果进行比较,从而更好地了解您的整个系统。
我们有几个工具可以帮助您测试电机性能:
- Series 1585 - 测量推力最高 5 kgf / 扭矩最高 2 Nm
- Flight Stand 15 - 测量推力最高 15 kgf / 扭矩最高 8 Nm
- Flight Stand 50 - 测量推力最高 50 kgf / 扭矩最高 30 Nm
- Flight Stand 150 - 测量推力最高 150 kgf / 扭矩最高 150 Nm
- Flight Stand 500 - 测量推力最高 500 kgf / 扭矩最高 1500 Nm
本文中解释的挑战凸显了采用两种方法的需求,以便全面了解您所使用的组件,并尊重它们的局限性。设计过程中多次迭代是非常正常的,因为无人机制造过程是一个循环:假设 → 制造 → 测试 → 重复。
关于如何将这些概念应用于您的无人机设计,我们建议阅读我们的另一篇文章: 如何增加无人机的飞行时间和起重能力。
如果您对本文内容或我们使用的工具有任何疑问,请随时给我们留言,我们一定会回复您。 如果您希望我们介绍本文尚未涉及的任何概念,只需在下方给我们留言即可。