


作者:Lauren Nagel
拉格朗日粒子追踪旨在表征悬浮粒子的运动——它们如何扩散并与气流相互作用。研究人员通常使用摄像头和计算机视觉追踪示踪粒子或充氦气泡,从而研究拉格朗日粒子扩散。
但如果一架无人机很容易被追踪,并配备了关键传感器,如果它能像一个拉格朗日粒子一样行动呢?
普林斯顿大学智能机器人运动实验室试图回答这个问题,他们认为无人机有望帮助我们更好地了解大气中粒子和污染物的扩散。
目录:
-
流场测量的欧拉和拉格朗日方法
-
拉格朗日示例:使用无人机追踪风场
-
拉格朗日粒子追踪方法在粒子追踪中的应用
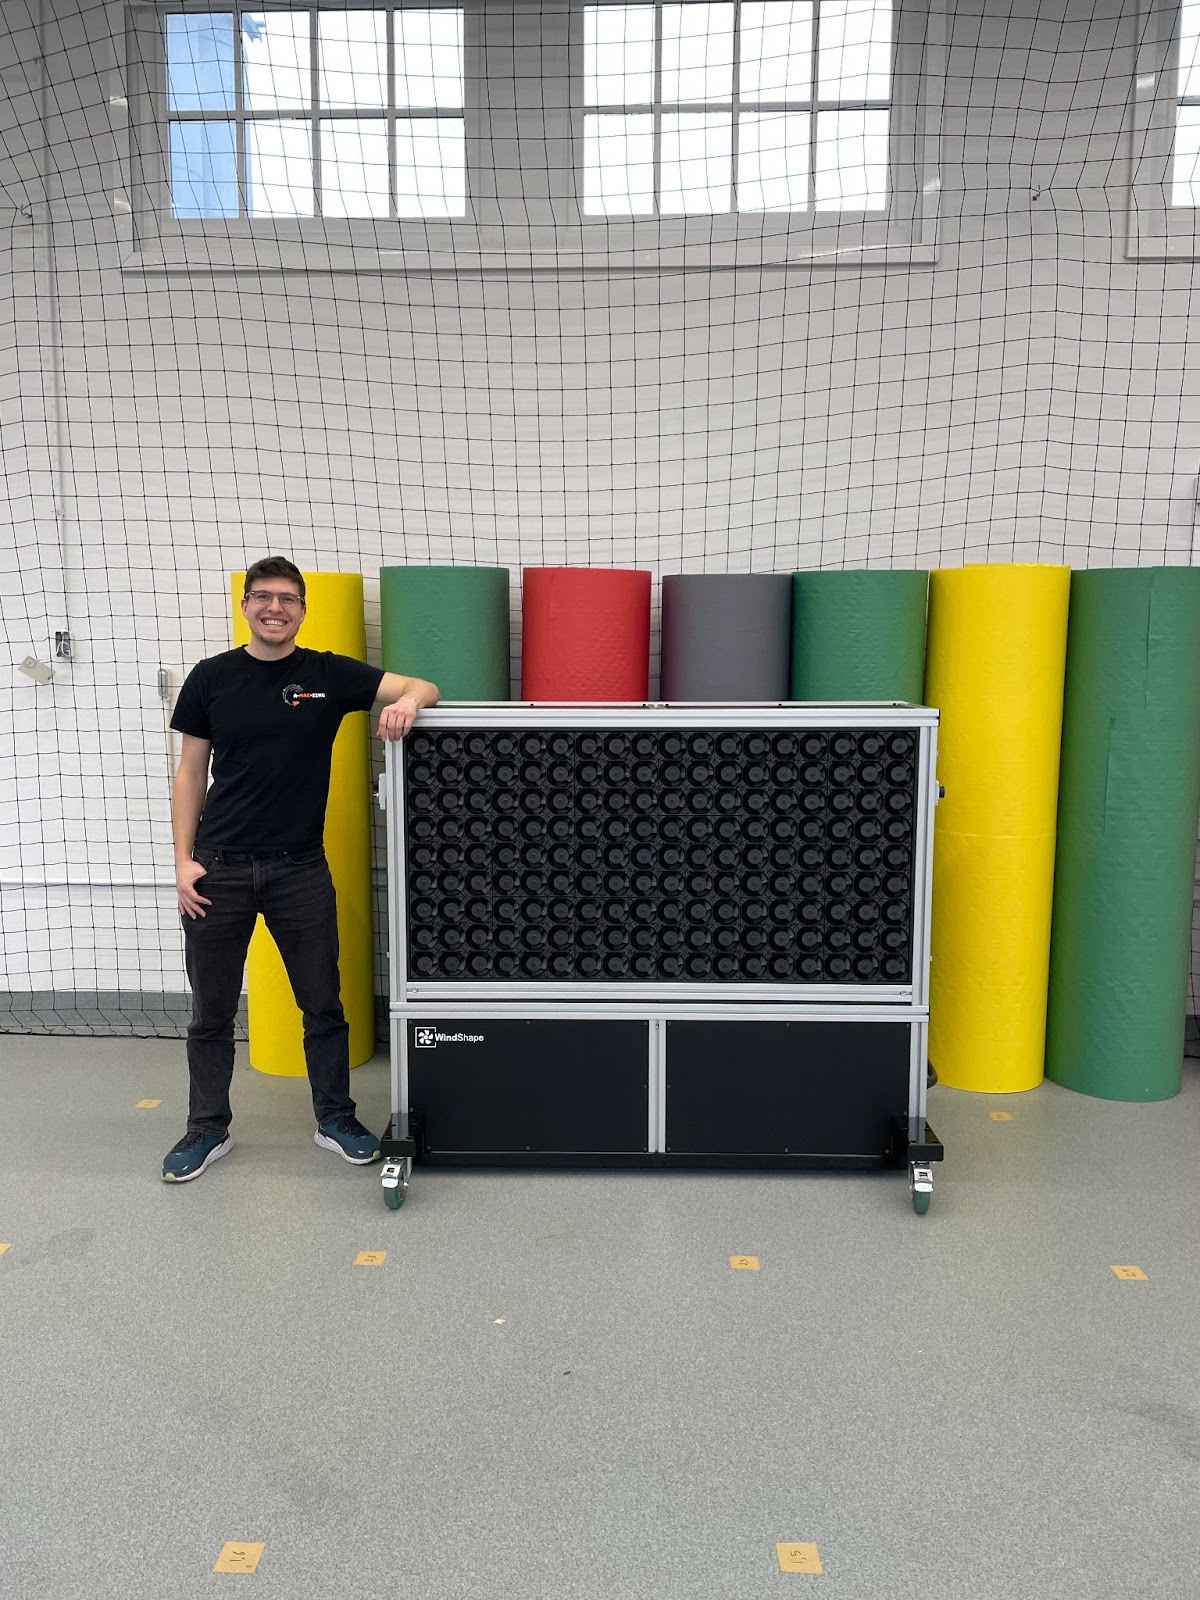
图 1:IRoM 实验室的 Nathaniel Simon 与其 6x3 Windshaper
1. 流场测量的欧拉和拉格朗日方法
欧拉和拉格朗日流场测量方法都旨在了解悬浮粒子的流动,但采用不同的方法来实现。拉格朗日方法从粒子自身的参考系记录粒子的轨迹,而欧拉方法则从空间中的固定点记录粒子属性。
在《万物皆流:自然科学流体力学》(2019)中,Smyth 博士解释说,在实际应用中,“拉格朗日信息涉及流体团的性质和行为,[而]欧拉信息涉及场,即随时间和空间变化的属性,如速度、压力和温度。” 这导致了两种方法在数据采集方式上的根本区别。
在欧拉方法中,传感器放置在固定点,以记录通过该点的粒子的属性数据。在拉格朗日方法中,粒子本身会被标记并进行追踪。
流动的河流是说明欧拉和拉格朗日方法之间区别的常见比喻。在欧拉视角下,粒子属性是从河岸上的固定点记录的。在拉格朗日方法中,单个粒子或与它们平行行驶的船只会被追踪,观察它们随流向下游移动。
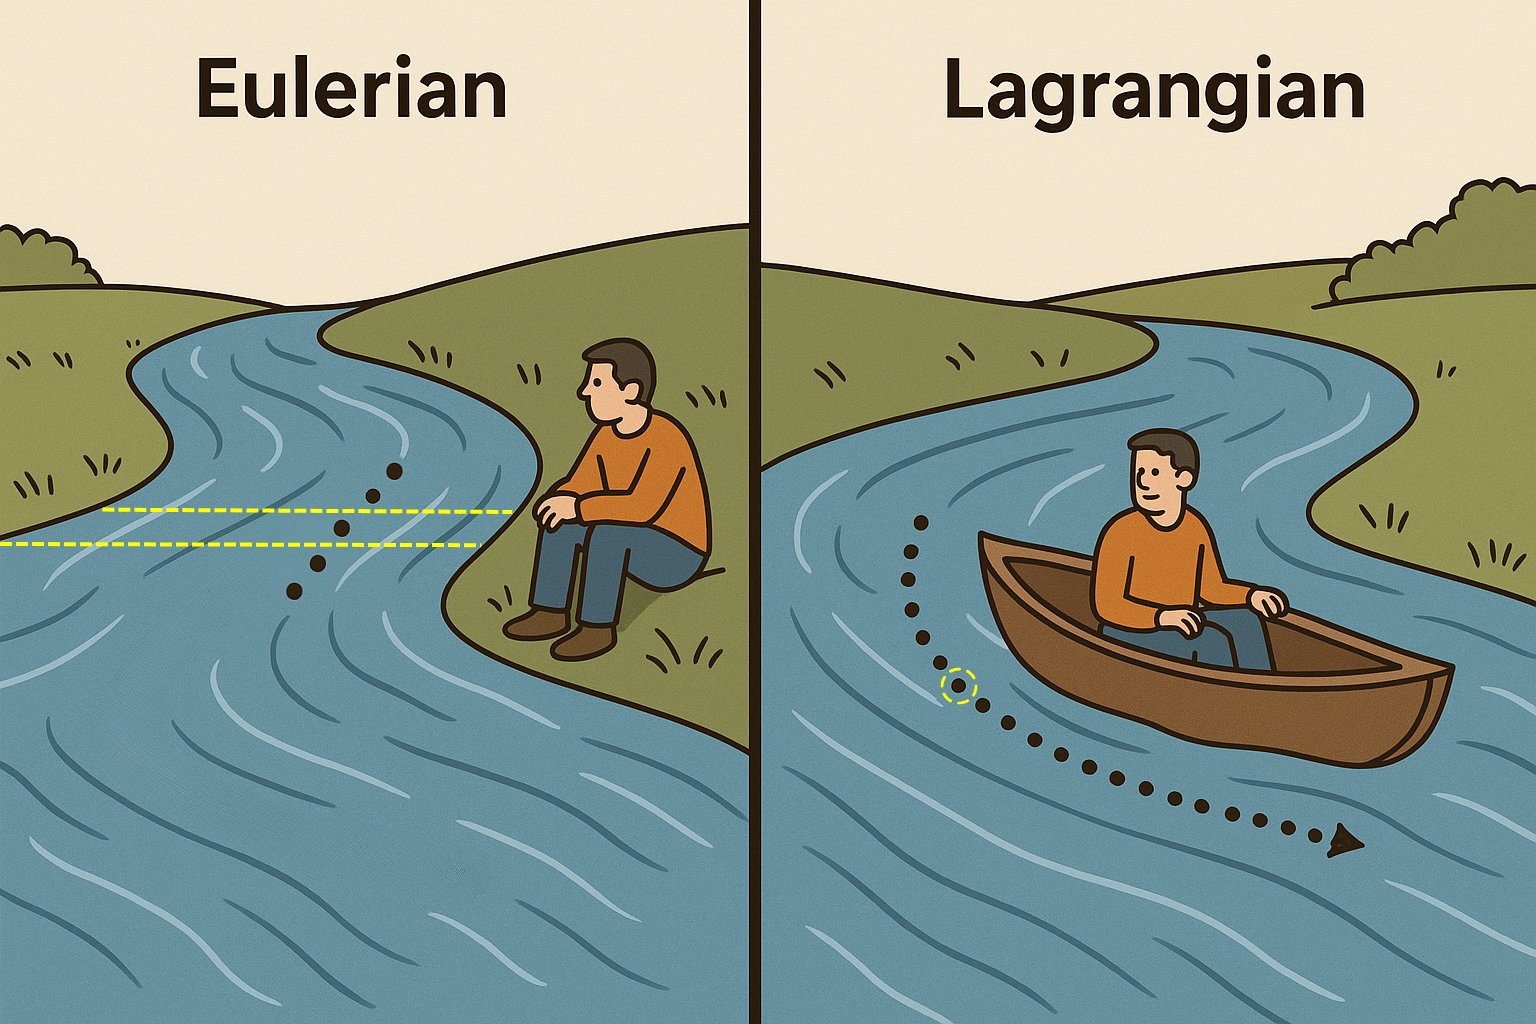
图 2:通过固定点测量经过的粒子(欧拉)与追踪流中粒子的测量(拉格朗日)
从历史上看,欧拉方法一直是首选方法,因为它更容易实现。Saidi 等人在其研究“层流中微米级粒子运动预测的拉格朗日与欧拉方法比较”(2014)中解释了这一现象,并指出:“拉格朗日方法中的计算比欧拉方法更耗时,因为欧拉方法研究的是粒子的平均行为,而不是每一个现有粒子的行为。”
尽管如此,拉格朗日方法为观察粒子如何扩散提供了一个独特且极具价值的视角。如果它能更容易实现,这项技术会不会被更频繁地使用?
为您推荐:空速如何影响螺旋桨效率
2. 拉格朗日示例:使用无人机追踪风场
普林斯顿大学智能机器人运动(IRoM)实验室非常重视拉格朗日流场追踪方法,尤其是在研究污染扩散方面,这正是其研究成果的一个潜在应用场景。
为了让拉格朗日技术更容易实现且更有效,IRoM 研究团队利用无人机技术开展了一项名为“LaDrone”的项目,即拉格朗日无人机。
在开发 LaDrone 之前,IRoM 实验室使用一个名为“FlowBot”的自主机器人,利用声速风速仪绘制流场。FlowBot 可以在固定点之间导航,但在测量时必须保持静止,因此记录的数据本质上是欧拉式的。
为了克服这一限制,他们问自己:“如果我们能让无人机做同样的事情——像一个拉格朗日粒子一样自由移动呢?”
为了回答这个问题,他们用 LaDrone 取代了 FlowBot。LaDrone 采用三个关键特性设计,以有效模拟单个流体粒子:
-
轻量化设计: LaDrone 重仅 40 克,使其能够更快地对周围流体速度的细微变化做出反应。
-
重力补偿控制(中性浮力): LaDrone 使用简单的控制规则来模拟流体粒子的行为:它仅补偿重力,让气动力在各个方向上驱动其运动,同时保持横滚角和俯仰角为零,并产生与自身重量相等的推力。
-
厘米级 GNSS 追踪: LaDrone 使用后处理运动学方法,通过应用校正来提高位置追踪精度,达到亚厘米级。
图 3:LaDrone 在 Windshaper 前方(点击观看视频)
IRoM 的下一个任务是测试 LaDrone 模拟风流中粒子行为的能力。为此,他们利用了 6x3 Windshaper,它具有产生可控、可重复风流的优势。
Windshaper 的 162 个风像素每个都单独控制,这意味着用户可以为每个风扇设置不同的风速。
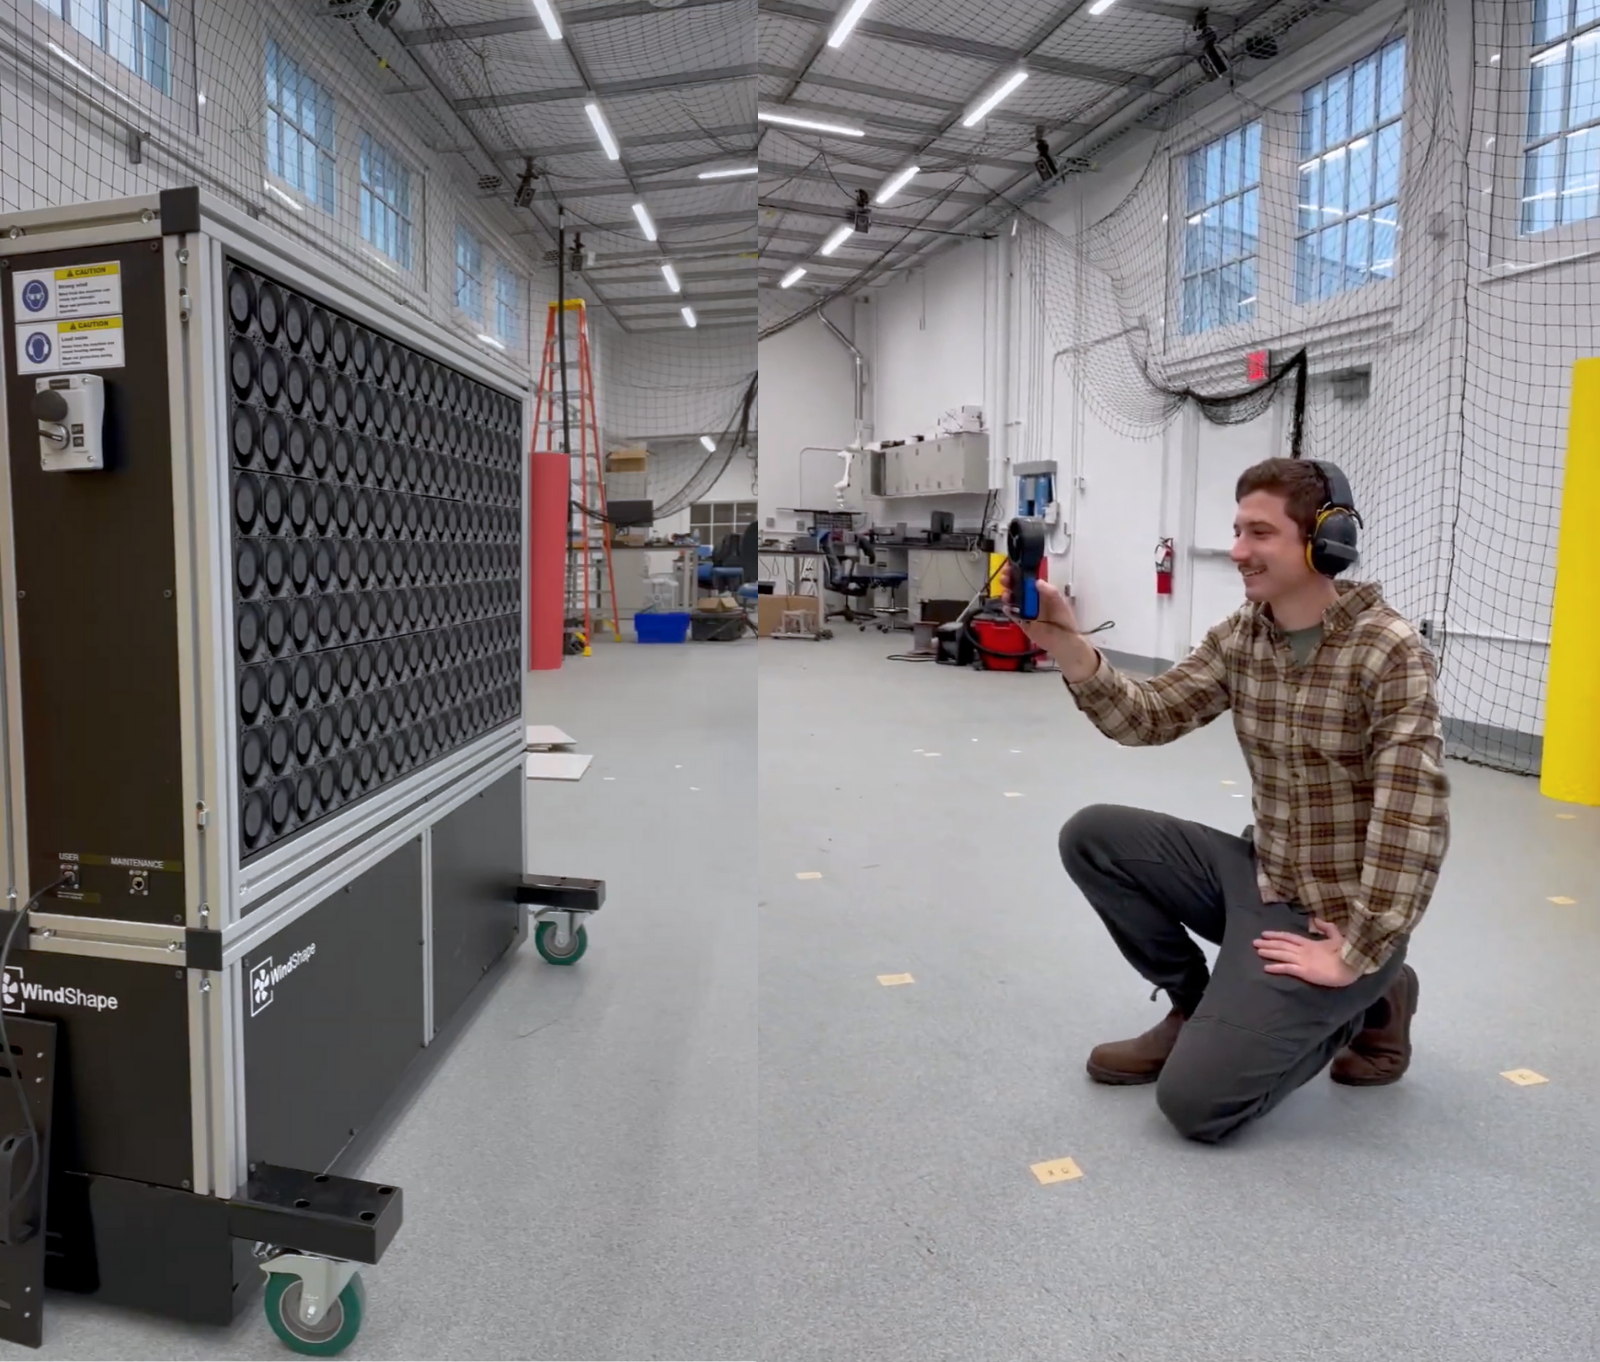
图 4:普林斯顿大学智能机器人运动实验室的 6x3 Windshaper
他们在自由飞行测试中观察到,LaDrone 反应迅速,但移动速度慢于周围粒子,追踪速度约为流速的 50%。
受到快速追踪控制领域研究(Bollt 等,“如何通过快速追踪从飞行中的 湍流中提取能量,2021”)的启发,他们调整了 LaDrone 的控制器设置,不仅能感知风阵,还能放大其影响。
在每次试验中,改进后的“接受风阵”控制器能够以更高的精度追踪气泡速度,尤其是与“忽略风阵”和“抑制风阵”控制器相比。
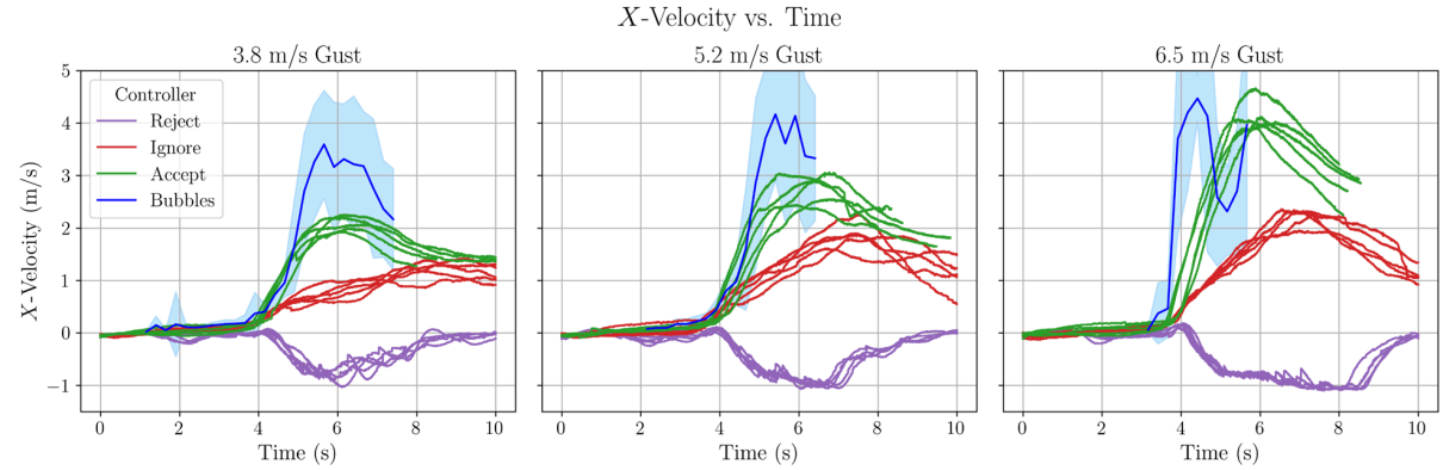
图 5:接受、忽略和抑制风阵反馈的控制器的速度追踪能力
这一改进产生了他们所期望的准确效果:在每次测试中,LaDrone 的行为越来越像一个粒子。
延伸阅读:绘制无人机性能图(功率和效率)
3. 拉格朗日粒子追踪方法在粒子追踪中的应用
拉格朗日粒子追踪最引人注目的使用案例通常涉及环境扩散研究,观察悬浮粒子随时间如何移动。通过追踪单个粒子,研究人员可以深入了解各种现实场景中的扩散模式。
以下是一些应用示例:
-
预测森林火灾烟雾传播
-
追踪气流以限制空气传播疾病的扩散
-
模拟新工业项目对周边空气质量的影响
使用无人机增强了这项技术的能力:除了追踪无人机的轨迹外,机载传感器还可以从流场内部记录流场属性,从而对相关粒子做出更准确的预测。
IRoM 实验室还看到了该方法在另一个方面的应用:从风流中提取能量,以实现更高效的飞行。请关注他们对该课题研究的最新进展。
您可能还喜欢:测试:单叶螺旋桨真的更高效吗?
结论
拉格朗日粒子追踪是一种强大的技术,有望改善众多领域的各种数据采集。随着 LaDrone 等无人机的引入,这项技术变得更加强大,能够显著提升数据采集能力。
如需了解更多关于 IRoM 实验室研究项目的信息,请访问他们的网站。
如需了解更多关于 LaDrone 项目的信息,请访问 Nathaniel Simon 博士的专用网页。