


视频教程 - 延长无人机飞行时间
本报告旨在展示延长多旋翼无人机飞行时间的一种简单流程。此处介绍的许多概念也适用于固定翼飞行器。此处应用的概念也可用于提高无人机的载重能力。
目录
- 引言与假设
- 无人机是如何飞行的?
- 效率公式
- 寻找最高效的无人机螺旋桨
- 寻找最高效的无人机电机
- 选择电调
- 计算无人机飞行时间(使用计算器)
注意:本文将使用 Series 1585 动力测试台来收集电机和螺旋桨数据。

1. 引言与假设
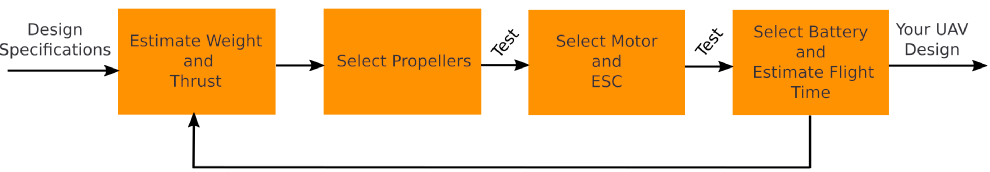
优化过程是一个循环,因此我们需要先提出一些假设。首先,假设无人机已经能够飞行,因此你已经有了一个已知重量和电池容量的现有设计。此外,我们将优化一个主要用于悬停的多旋翼无人机(我们的无人机既不是竞速无人机,也不是比赛无人机)。
延伸阅读:无人机设计计算与假设

图 1:Otus 四旋翼无人机
为了更好地说明这一流程,我们将以 Otus 四旋翼无人机为例,尽管此方法适用于任何无人飞行器。
我们四旋翼无人机的初始未优化版本配置如下:
- 4 个螺旋桨:Gemfan 5040
- 4 个电机:Hypetrain 2207-2450Kv 电机
- 4 个电调:Afro 20A Race Spec Mini 电调(带 BEC)
- 1 块电池:Turnigy nano-tech 1300mAh 4S 45~90C 锂聚合物电池
- 机架和载荷
采用此当前设计时,我们的飞行时间约为 4 分钟。
2. 无人机是如何飞行的?
第一步是了解无人机是如何飞行和起飞的。为了让无人机腾空,它必须克服自身重量和空气阻力。无人机的重量是其质量与重力相乘的结果,而阻力是阻碍无人机在空气中运动的力,取决于参考面积、空气密度和流速。
螺旋桨的旋转产生推力,使无人机能够上升并维持飞行。在悬停状态下,我们可以假设螺旋桨的总推力等于无人机的总重量。
基于这一假设和无人机的重量,我们可以推算出维持悬停所需的每个螺旋桨推力。此处,我们的无人机重 777 g,因此悬停所需的总推力为 7.6 N,即每个螺旋桨需提供 1.9 N。

图 2:无人机重量与悬停推力需求
为了保持良好的控制权威,螺旋桨所能达到的最大推力应约为悬停推力的两倍。请记住,这仅是一项建议。竞速四旋翼无人机的最大推力与重量比会高得多。
我们正在寻找最高效的螺旋桨,其产生的推力为 1.9 N,最大尺寸为 6 英寸,且最大峰值推力可达 3.8 N。
我们可以改变螺距、尺寸、型线、材质和品牌等参数,以找到最高效的动力系统。
3. 效率公式
效率是输出与输入的比值。此处,螺旋桨将机械能转化为推力。

4. 寻找最高效的无人机螺旋桨
首先,根据制造商数据初步选择螺旋桨。遗憾的是,螺旋桨测试尚未标准化,因此无法比较不同制造商提供的数据。制造商通常只提供最基本的规格,因此在购买前,买家需要对预期性能有一定的了解。
我们整理了一份无人机电机、螺旋桨和电调数据的数据库,可帮助您在购买前评估螺旋桨。
您还可以使用我们的RCbenchmark Series 1585动力测试台,使用同一电机测试所有螺旋桨,并记录推力、扭矩、电压、电流、电机转速和振动。此外,您还可以使用应用程序的数据库上传功能,通过测试脚本逐步完成测试流程。
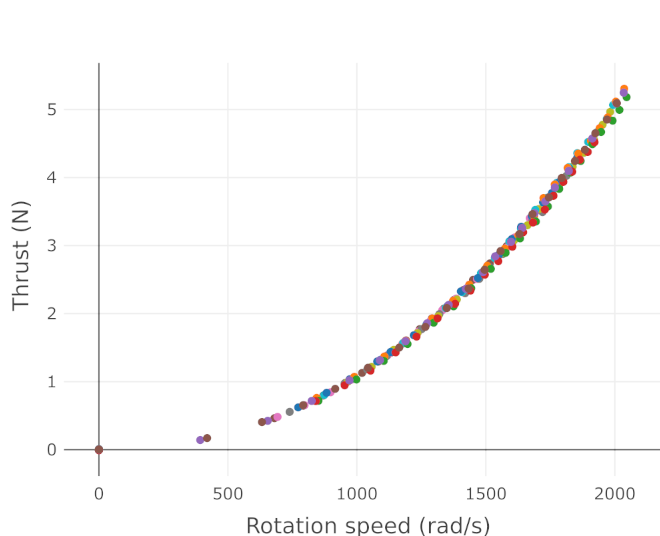
我们希望测量推力、扭矩和转速。当您依赖扭矩和转速时,螺旋桨数据与电机数据是相互独立的。特定螺旋桨的推力仅取决于螺旋桨转速和来流速度,而与为螺旋桨供电的电机无关。
无论您选择哪种电机,在给定转速下产生的推力都是相同的。这一特性有助于检查您的测试是否正确执行。在用多个电机测试同一螺旋桨时,推力与转速图表上的数据点应都非常接近下图中的同一条线。
当您确定了悬停状态下最高效螺旋桨所需的扭矩和转速后,就可以搜索在该扭矩和转速下最高效的电机。 但首先我们需要找到我们的螺旋桨。
为了保持简单,我们只关注 3 种螺旋桨。我们将使用Series 1585 动力测试台对它们进行测试。
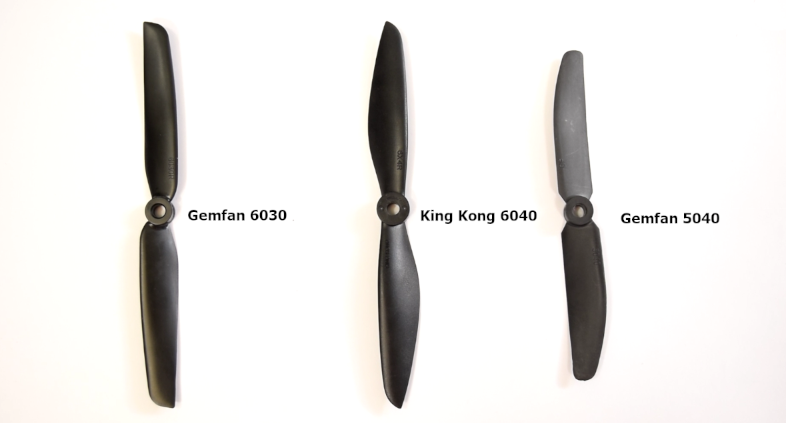
- 6030R Gemfan => 直径:6 英寸,螺距:3 英寸,重量:2.22 g
- 6040R King Kong => 直径:6 英寸,螺距:4 英寸,重量:3.38 g
- 5040R Gemfan => 直径:5 英寸,螺距:4 英寸,重量:3.00 g
测试可以手动进行,也可以使用脚本。我们使用脚本进行了测试,并将结果与我们的 无人机动力系统数据库中的结果进行了比较。以下是螺旋桨机械效率(N/W)随推力(N)变化的对比。
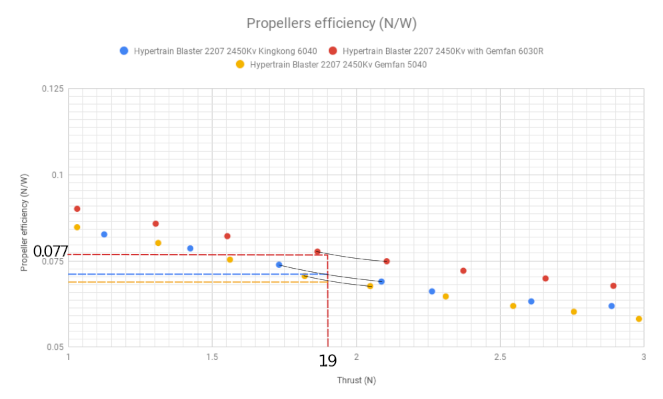
如图所示,在 1.9 N 时,最高效的螺旋桨是 Gemfan 6030,效率为 0.077 N/W。我们可以排除另外两种螺旋桨,因为它们的效率较低。
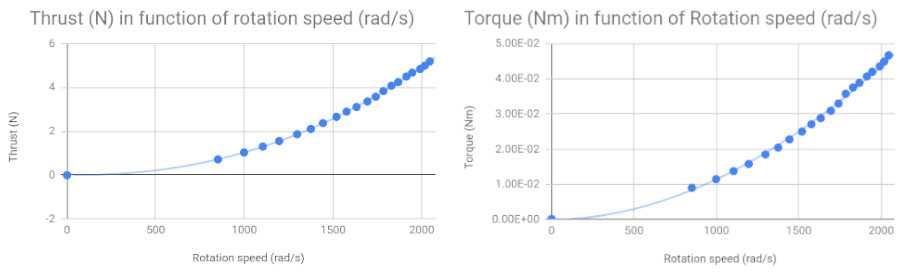
在 1.9 N 推力下,Gemfan 6030 的转速为 1300 rad/s,同时产生的扭矩为 0.0184 N.m(图 6)。
5. 寻找最高效的无人机电机
既然我们已经找到了一种螺旋桨,下一步就是寻找在 0.0184 N.m 和 1300 rad/s 工作点下最高效的电机。为了本教程的目的,我们将搜索范围限制在 2 种不同的电机,但实际上,还有更多候选电机可供选择。
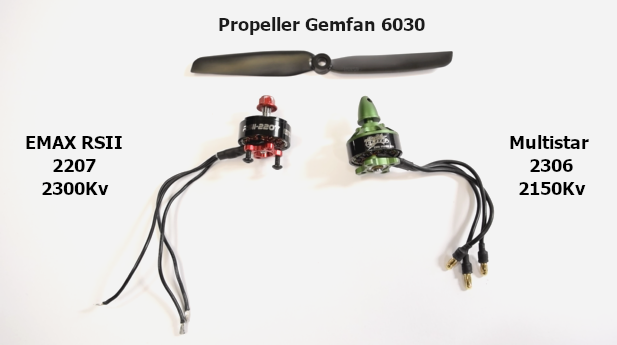
图 8 显示了安装 Gemfan 6030 螺旋桨后所测电机的机械效率。在 1.9 N 推力下,Multistar 的效率为 68%,而 EMAX 的效率为 60%。因此,我们得出结论,对于这款特定螺旋桨在悬停状态下,最高效的电机是 Multistar Elite 2306。
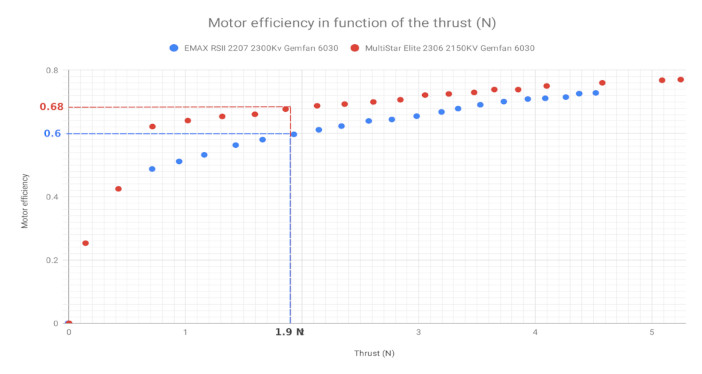
上面的图表让我们观察到两种电机扭矩-转速线之间的效率差异。我们并未认定 Multistar 总体上是更好的电机,仅认定它在配合这款特定螺旋桨时表现更好。Emax 电机在配合另一种螺旋桨时可能比 Multistar 更高效。
我们还必须检查这款电机是否也能产生足够的峰值螺旋桨推力,以提供足够的控制权威。我们之前说过,我们正在寻找在 1.9 N 推力下最高效、且同时能达到 3.8 N 峰值推力的螺旋桨。
我们通过图表确认,这款电机能够产生我们所需的 3.8 N 峰值推力。在 3.8 N 时,电机能够在 1783 rad/s 下产生 0.035 N.m 的扭矩。
6. 选择电调
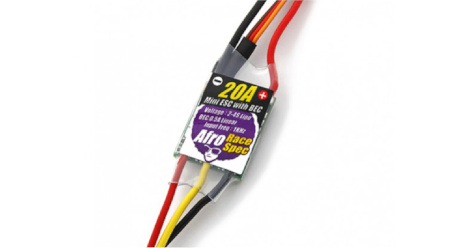
电机和螺旋桨选定后,我们可以选择合适的电调。目前,我们只需选择一个能够提供电机 7 A 峰值电流并留有安全余量的电调。我们将选择支持 20 A 的 Afro Race Spec Mini 电调。电调还可以进行一些优化,但这超出了本文的范围。
7. 计算无人机飞行时间
最后,我们可以利用收集到的信息来确定飞行时间:
电池容量(Wh 单位的 Ebattery)可以表示为飞行时间(FT,单位为小时)乘以产生的功率(Power,单位为瓦)。
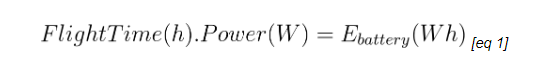
电池容量(Ebattery)等于电池重量(Wbattery,单位为克)乘以能量密度(sigmabattery,单位为 Wh/g)。
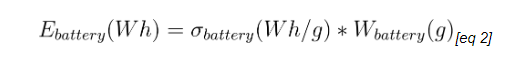
总功率(Power,单位为瓦)等于无人机重量(Wdrone (g) = Wframe (g) + Wbattery (g))除以螺旋桨效率(propefficiency,单位为 g/W)。
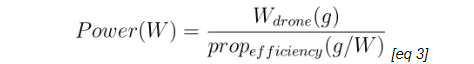
螺旋桨效率是无人机总重量除以无人机螺旋桨数量的函数。
因此,通过组合这些公式,我们得到飞行时间 [eq1]:
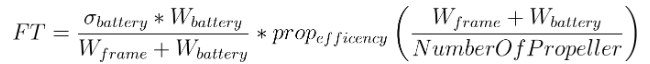
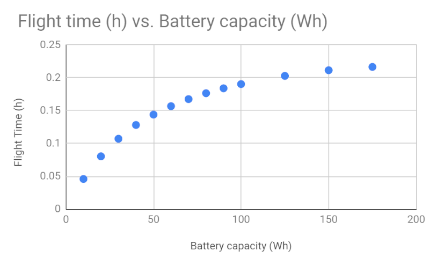
增加电池重量会增大上述公式中的除数,并降低螺旋桨效率。因此,电池容量对飞行时间的影响可能是双向的。更大的电池容量可以延长飞行时间,但也会增加重量,从而提高运行所需的推力,进而缩短飞行时间。图 11 展示了在平衡电池容量与重量时寻找“最佳平衡点”的一个示例。
这些公式已在以下电子表格中实现:
使用 Google 表格时,您必须添加一些假设条件,例如电池的重量和容量。此外,还要填写无人机(不含电池)的总重量和螺旋桨数量。现在,您已经拥有了计算飞行时间所需的一切条件!
延伸阅读:无人机制作与优化(电子书)
您可以观察电池容量变化对飞行时间的影响。如您所见,将电池容量增加到 33.3 mAh 可以延长几分钟的飞行时间,但由于重量与推力的比值降低,会削弱控制权威。容量进一步增大时,对飞行时间的益处却微乎其微,但会增加噪音并削弱控制权威。
结论
本文介绍了如何为无人机选择螺旋桨、电机、电调和电池,并探讨了如何比较效率、分析数据和计算飞行时间。
所有这些修改都可能改变无人机的总重量,尤其是当您选择另一种电池时。如果无人机重量发生显著变化,您可能需要重新进行分析。
正如我们在文章开头所提到的,无人机组装过程是一个不断循环的过程:我们通过测试了解组件和性能,提出假设,根据这些假设选择零件,测试系统,更换零件,然后重复这一过程。
无论使用何种工具采集数据,我们都强烈建议您在测试过程中测量扭矩。这将使您能够独立分析电机和螺旋桨数据,并测量效率。我们设计了 多种工具 ,让数据采集和分析变得更加简单、准确。
Series 1585 的自动测试功能,结合我们的无人机动力数据库,应该能让您在几小时的测试中选出最佳的电机、螺旋桨和电调。这些测试可以延长飞行时间,提高载重能力,并降低系统产生的热量,从而延长组件的使用寿命。
如果您想深入研究电机理论,以充分优化您的电机,请观看我们YouTube频道上的视频 “如何最大限度延长无人机的飞行时间” 。在这个视频中,我们将带您了解我们组装 Otus 四旋翼无人机所采取的步骤,以及我们如何将其飞行时间从 4 分钟延长到 8 分钟,甚至延长到 13 分钟!
如需进一步了解这一优化过程,请查看本文的第 2 部分——无人机设计循环的计算与假设