


作者:Lauren Nagel
无人机工程流程通常以“设计循环”的形式运行,这指的是设计过程的循环特性。制造第一版无人机依赖于某些假设,其中许多假设会在选择组件和完成设计时发生变化。
本文将介绍:
- 寻找电池以延长飞行时间
- 如何选择无人机电机和螺旋桨(附数据库)
- 更换组件以实现效率最大化
- 如何选择电调(ESC)
- 如何计算无人机飞行时间
我们将使用 Series 1585 动力测试台 来收集本文所需的数据。

设计循环始于设计师观察第一版设计与假设之间的差异,然后带着新信息回到起点(图 1)。

图 1:无人机设计循环示意图
在我们的上一篇文章 如何延长无人机的飞行时间和提升载重能力 中,我们介绍了设计过程的第一阶段,并得出了设计的第一版。本文将从上次中断的地方继续,看看我们的假设是否成立。
回顾
我们开始设计过程时的假设是,无人机重量为 777 克,并且能够自主飞行。根据这些假设,我们预测每个螺旋桨需要 1.9 N 的推力才能悬停,因此我们寻找在 1.9 N 下效率最高的电机-螺旋桨组合。找到最高效的组合后,我们就拥有了估算飞行时间所需的工具,这也是我们今天开始讨论的地方。
在本文中,我们将更精确地计算组件的质量。我们将假设 777 克无人机的质量构成如下:
- 电机(4 个):148 克
- 螺旋桨(4 个):13.5 克
- 电池(1 个):155 克
- 其他组件(摄像头、机架、电调等):460.5 克
飞行时间
我们的目标是最大化无人机的飞行时间,使其能够尽可能长时间悬停。在上一篇文章中,我们模拟了不同电池容量下的无人机飞行时间(图 2)。

图 2:原始无人机设计中飞行时间与电池容量的关系
我们最初假设设计将采用 Turnigy nano-tech 1300 mAh 4S 电池,并将其质量计入了整体计算。电池容量略高于 19.2 Wh(14.8 V * 1.3 Ah = 19.2 Wh),处于图表的增长阶段,仅能提供约 4.5 分钟的飞行时间。
如果我们增加电池容量,也可以延长飞行时间,但代价就是重量增加。这就是设计循环开始的地方,我们将更换组件,试图打造最符合我们需求的无人机。
迭代 2:选择新电池以实现最大飞行时间
在 0.2 小时之前,随着电池容量的增加,飞行时间也会增加,但在容量达到约 100 - 125 Wh 后,边际收益变得不再显著。因此,我们将首先用容量约为 100 - 125 Wh 的新电池替换旧电池,以延长飞行时间。Turnigy 5000 mAh 6S LiPo 电池组容量为 111 Wh,非常符合我们的标准(图 3)。

图 3:Turnigy 5000 mAh/111 Wh LiPo 电池(图片来源:HobbyKing)
与仅重 155 克的老电池相比,这款新电池重达 655 克。假设其他所有组件保持不变,总重为 622 克,那么无人机的总重量现在为 1,277 克。
因此,无人机悬停至少需要产生 12.5 N 的推力(1.277 kg * 9.81),即每个螺旋桨略高于 3.1 N。我们还希望获得至少两倍的推力,以确保良好的控制权威,因此我们将寻找在 3.1 N 下效率最高,同时也能产生高达 6.2 N 推力的螺旋桨。
回顾一下,我们的候选螺旋桨有三种:
- 6030R Gemfan => 直径:6 英寸,螺距:3 英寸,质量:2.22 克
- 6040R King Kong => 直径:6 英寸,螺距:4 英寸,质量:3.38 克
- 5030R Gemfan => 直径:5 英寸,螺距:4 英寸,质量:3.00 克
我们将假设无人机机架已固定,螺旋桨直径不能超过 6 英寸。我们可以通过查看 RCbenchmark 的电机、螺旋桨和电调数据库来了解这三种候选螺旋桨。推力、扭矩、转速、功率、效率等测试数据是使用我们的动力测试台收集的,对于这款无人机,RCbenchmark Series 1585 可能是最合适的选择。
根据数据库中的数据,我们的候选螺旋桨中,所有三种都能达到 3.1 N 的悬停推力,但只有 6040R King Kong 接近 6.2 N(0.63 kgf)的最大推力(图 4)。

图 4:候选螺旋桨的推力性能
这些结果表明,要么电池太重,要么电机/螺旋桨组合产生的推力不足。我们的目标是尽可能延长飞行时间,因此我们不会立即寻找更小的电池,而是继续探索符合机架限制但能产生更多推力的螺旋桨。
延伸阅读:不平衡如何导致螺旋桨振动
迭代 3:选择新的螺旋桨和电机候选
机架限制我们只能使用直径不超过 6 英寸的螺旋桨,但我们仍然可以尝试不同的螺距、材质和品牌。我们将使用无人机组件数据库筛选直径为 6 英寸且至少能产生 6.2 N(0.63 kgf)推力的螺旋桨。这次搜索提供了几个不错的选项,但为了简化,我们将缩小范围至产生推力最多的三种候选:
- 螺旋桨 1 → 直径:6 英寸,螺距:4 英寸,质量:3.38 克,材质:塑料
- 螺旋桨 2 → 直径:6 英寸,螺距:4 英寸,质量:4.32 克,材质:尼龙
- 螺旋桨 3 → 直径:6 英寸,螺距:4.5 英寸,质量:6.78 克,材质:碳纤维(CF)
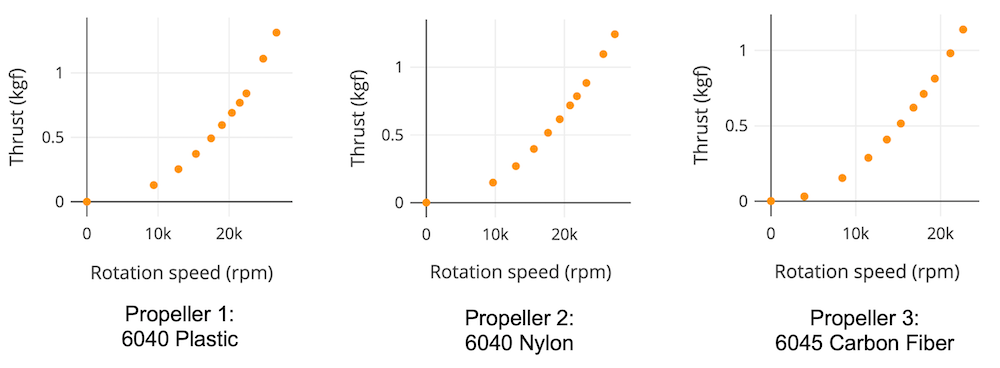
图 5:新候选螺旋桨的推力与转速关系
如你可以在图 5 中看到的,我们所有的候选螺旋桨都能产生 10 N(1 kgf)或以上的推力。因此,我们可以将悬停推力定为 5 N,最大推力定为 10 N,这将使我们能够用相同的动力单元提升更大容量的电池。
如图 6 所示,在原始悬停推力 3.1 N(0.32 kgf)和新的悬停推力 5.0 N(0.51 kgf)下,螺旋桨 1 和螺旋桨 2 的效率非常接近,仅相差约 0.1 gf/W。螺旋桨 2 的效率略高,但它也更重。增加的重量可能会导致飞行时间缩短,并减少可用于电池的质量。对于四旋翼无人机,总重量差异为 3.76 克((4.32 克 - 3.38 克)*4)。

图 6:新候选螺旋桨的效率与推力关系
快速浏览在线市场后,显而易见,对于这种尺寸的电池,4 克对容量几乎没有影响。因此,考虑到 4 克质量对我们无人机的可忽略影响,使用效率更高的螺旋桨 2 是明智的。
我们的下一步将是找到在新的 5 N 悬停推力下与这款螺旋桨效率最高的无刷电机。通常,我们正在寻找一个能超过 10 N 最大推力的电机,但不能超出太多。我们不希望电机长时间以最大转速运行,但也不希望携带一个产生比我们所需更多推力和扭矩的电机。
在我们之前测试的两款电机中,MultiStar Elite 2306 2150 Kv 和 EMAX RSII 2207 2300 Kv,只有 2300 Kv 电机符合我们的最大推力要求(图 7)。因此,我们将不得不使用电机数据库来寻找新的候选。

图 7:2150 Kv 和 2300 Kv 电机候选的效率与推力关系
从数据库中我们找到了 Hypetrain Blaster 2207 2450 Kv,它符合我们的标准。我们分别将两款电机与螺旋桨 2 配对进行测试,结果如图 8 所示。电机 2,EMAX RSII 2207 2300 Kv,在我们的 5 N(0.51 kgf)悬停工作点下与螺旋桨 2 的效率最高,而且它在我们的 10 N(1.02 kgf)最大推力下也更高效。悬停推力下的效率差异约为 2.2%(55.6% 对比 53.4%),但 2300 Kv 电机也更轻(32.37 克对比 36.96 克),因此我们的决定变得很简单。

图 8:2300 Kv 和 2450 Kv 电机候选的效率与推力关系
迭代 4:为符合新设计并实现最大飞行时间而选择新电池
现在是总结我们组件质量的好时机,因为我们的螺旋桨和电机的质量以及悬停推力都发生了变化。以下是新的质量构成:
- 电机(4 个):129.5 克
- 螺旋桨(4 个):17.3 克
- 其他组件(摄像头、机架、电调等):460.5 克
- 电池前质量:607.3 克
- 最大质量:约 2,000 克
根据这些新数值,我们有 1392.7 克可用于电池的质量。
既然我们已经选定了电机和螺旋桨,我们还可以确定我们的放电(C 倍率)需求,这也是选择电池时需要考虑的因素。我们要确保电机不会抽取超过电池所能提供的电流,否则电池可能会迅速老化或过热。确定电池电流抽取的公式为:电流(A)= C 倍率 * 容量(Ah)。
延伸阅读: 无刷电机功率与效率分析
网上没有关于 EMAX RSII 2207 2300 Kv 持续电流或峰值电流的信息,但我们可以查看 RCbenchmark 数据库中的数据,并对比所有使用这款电机进行的测试。如你可以在图 9 中看到的,各种测试中达到的最大电流约为 42 A。

图 9:EMAX RSII 2207 2300 Kv 电机的电流与转速关系
Turnigy High Capacity 16000 mAh 4S 12C LiPo 电池组在我们的重量范围内所有电池中具有最高的 Wh 容量,为我们提供 4 * 3.7 * 16 = 236.8 Wh。它的重量为 1,366 克,具有 12 C 放电倍率和 16 Ah 容量,因此它可以承受 192 A 的电流抽取,这超过了我们的需求。
迭代 5:选择电调(ESC)
选择电调的主要考虑因素是它能否提供电机的峰值电流。在我们的案例中,我们预计电机不会超过 42 A,因此像 HobbyKing 60A ESC 4A SBEC 这样的电调将非常合适。它可以提供高达 60 A 的持续电流和高达 80 A 的峰值电流,同时为 BEC 提供 4 A。这给了我们一些安全余量,因此这款电调将是无人机的良好选择。

图 10:HobbyKing 60A ESC 4A SBEC(图片来源:HobbyKing)
计算飞行时间
正如我们在上一篇文章中所学到的,飞行时间取决于电池容量和动力系统所消耗的功率。因此,许多因素都发挥了作用,总结在下面的公式中(查看之前的关于延长飞行时间的文章以获取更多详情):
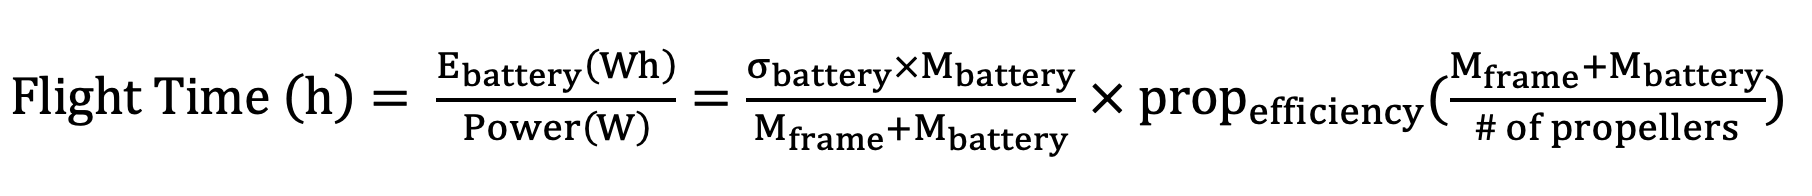
其中
E = 容量
σ = 能量密度
M = 质量(克)
我们可以将推进系统测试数据复制并粘贴到这个实用的飞行时间计算器中,输入我们的重量和电池容量,它就会根据我们的数据给出飞行时间的最佳估算值。我们估算的飞行时间为15.2分钟(图11),与我们最初设计中仅约4.5分钟的飞行时间相比,有了显著的提升。

图11:使用飞行时间计算器估算无人机的飞行时间
结论
正如我们所看到的,无人机设计是一个循环往复的过程,设计几乎总有改进的空间。
如果您想进一步优化设计,可以考虑在测试装置中添加自定义传感器。
收集推进系统数据是确定无人机改进空间的最佳方法之一,我们提供许多测试台和工具来帮助您完成这一工作:
- 1585 系列 - 最大测量推力 5 kgf / 扭矩 2 Nm
- Flight Stand 15 - 最大测量推力 15 kgf / 扭矩 8 Nm
- Flight Stand 50 - 最大测量推力 50 kgf / 扭矩 30 Nm
- Flight Stand 150 - 最大测量推力 150 kgf / 扭矩 150 Nm
如果您喜欢这篇文章,您也会喜欢我们的免费电子书: 无人机组装与优化:如何 如何延长飞行时间、 有效载荷和整体效率。